

TL;DR. Um paletizador robótico é tão bom quanto sua garra. Escolha a ferramenta de ponta de braço errada (EOAT) e você derrubará o produto, esmagará as caixas ou não conseguirá coletar a carga. A principal coisa que decide qual pinça você precisa não é o robô — é a superfície da embalagem: plana versus irregular, porosa versus lisa, oleosa versus seca, embalada em plástico versus nua. Este guia mapeia cada superfície comum da embalagem para a pinça correta, espessura da espuma, fluxo de vácuo e geometria do garfo, com faixas de preço reais, a matemática de dimensionamento de força e vácuo e os 5 erros que os integradores cometem.
Por Michael Zhang, engenheiro de automação. Michael especificou o EOAT para mais de 60 células de paletização, incluindo aplicações em sacos, caixas, bandejas e bobinas.
1. Por que a superfície motiva a escolha
A
A pesquisa de embalagens secundárias de 2025 da PMMI observa que 38% das reclamações sobre o desempenho da paletizadora robótica remontam à garra, não ao robô. Um braço Fanuc ou ABB pode repetir até ±0,05 mm — mas se a almofada de espuma não conseguir vedar um saco empoeirado, a repetibilidade é irrelevante.
A física é simples: uma pinça de vácuo precisa de (a) uma vedação contra a superfície, (b) fluxo de vácuo suficiente para segurar o peso e (c) material que não vaze. Uma caixa plana corrugada fecha em milissegundos. Uma bandeja embalada com saliências vaza 60% do vácuo. Um polybag tecido vaza pela própria trama. Escolha a pinça que combine com a superfície, e não o contrário.
Especificamos células onde um braço da classe de 120 kg ficou ocioso por três semanas porque o integrador dimensionou uma ventosa plana para um saco que não selaria. A solução não foi um robô maior – foi uma almofada de espuma em um circuito separado, além de um Venturi maior. Quando você estiver na área de integração e uma célula não estiver selecionando, procure primeiro a superfície, não o catálogo do robô.
Pense no selo como um evento dinâmico, não como uma superfície estática. Em um gabinete RSC plano, a almofada atinge, comprime 1–2 mm e mantém o vácuo dentro de 200–300 ms. Em uma bandeja embalada com faixas de filme elevadas, a almofada bate, mas o filme desvia de 3 a 5 mm e vaza nas bordas da faixa até que o nível de vácuo possa esticar o filme – nesse momento o temporizador do ciclo já acionou. Em um saco plástico tecido, a trama em si é uma rede de poros de 0,1 mm; o ar passa continuamente e nenhuma bomba consegue acompanhar. Essas não são “falhas surpresa” – elas são previsíveis e é por isso que a questão superficial fica antes da questão de seleção do robô em toda boa lista de materiais.
A segunda razão pela qual a superfície domina é que ela fixa três outros parâmetros ao mesmo tempo: material da almofada, espessura da espuma e nível de vácuo. Depois de conhecer a superfície, esses três o seguem. A carga útil, o alcance e a velocidade do robô ainda são importantes, mas são escolhidos depois, não antes.
Sinal real do cliente: Artur (Canadá) em embalagens com superfícies irregulares
Em outubro de 2026, Artur — um integrador canadense com quem desenvolvemos um paletizador cobot — nos perguntou diretamente sobre a pinça para as embalagens com topo irregular de seu cliente. Ele encontrou este guia em sunaurakey.com, leu-o e respondeu: “No seu site havia um bom guia sobre como escolhê-los, mas não entrava em detalhes sobre a superfície do pacote e como isso afeta a escolha.” Abaixo está a troca real do WhatsApp.
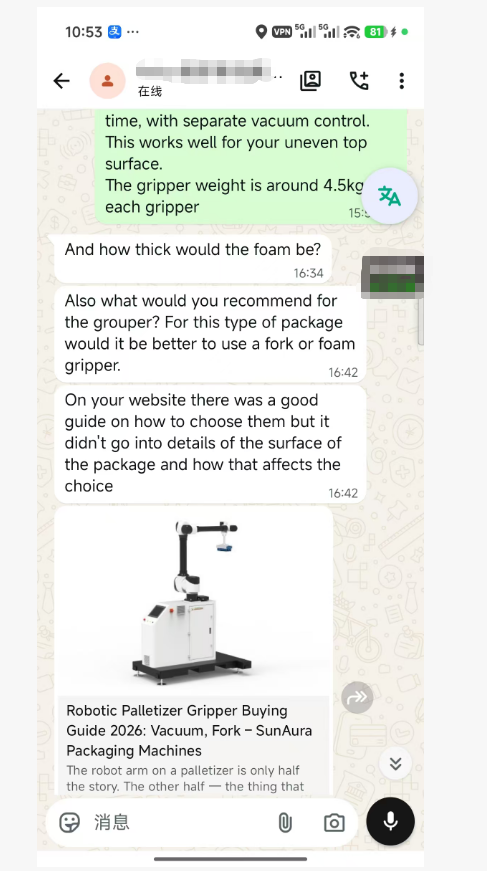
Nossa solução para seu caso: duas almofadas de espuma para cavidades, uma por embalagem, coletando duas embalagens simultaneamente, cada uma em sua própria zona de vácuo independente. O peso da pinça é de 4,5 kg, o que se ajusta com margem ao orçamento de carga útil de 10 kg do seu cobot. Dimensionamos a espuma de célula aberta para seu perfil específico de embalagem – não uma almofada padrão de tamanho único – para que a vedação se mantenha apesar da parte superior irregular. Essa é exatamente a linha “almofada de espuma multizona para superfícies irregulares” na Tabela 2 acima, e é por isso que especificamos a combinação garfo + vácuo apenas para cargas altas/instáveis, em vez de embalagens curtas e quadradas.
Se você estiver especificando uma pinça para cargas uniformes, de múltiplas coletas ou de superfícies mistas, envie-nos sua amostra do pacote. Nós dimensionaremos a espuma, o fluxo de vácuo e a contagem de almofadas de acordo com sua superfície real, não com uma especificação de catálogo.
2. Quatro tipos de pinças
A tabela é um ponto de partida, não um veredicto. Escolha o tipo que corresponde a 80% dos seus SKUs e, em seguida, aceite que os 20% restantes precisam de uma segunda ferramenta, de uma troca de ferramenta ou de uma estação de seleção manual. Raramente vimos um único EOAT lidar com 100% de uma linha de 15 SKU sem uma estrutura ajustável ou um layout multizona. Faça um orçamento para isso no design, não como uma surpresa depois do FAT.
Algumas compensações que valem a pena mencionar. As almofadas planas simples são mais baratas e leves, mas funcionam apenas em um tipo de superfície – se sua linha misturar caixas RSC com bandejas embaladas, a almofada plana vazará nas bandejas e você ficará tentado a aspirar demais, o que esmaga as caixas. As almofadas de espuma para cavidades custam 2 vezes mais, mas absorvem a variação da superfície gratuitamente. Garfos mecânicos são os mais confiáveis em produtos porosos ou oleosos, mas exigem uma parte inferior plana e acessível – bandejas abertas ou pacotes embrulhados em plástico sem faixa inferior não suportam um garfo. Os grampos laterais são os mais caros e os mais pesados, mas são a única opção para pacotes embalados em plástico retrátil, onde nem a parte superior nem a inferior proporcionam uma superfície de aderência limpa.
3. Guia de decisão superfície por superfície
4. Espessura da almofada de espuma: o que realmente importa
A espuma de poliuretano de célula aberta é a camada adaptável que preenche a lacuna entre uma almofada rígida e uma superfície irregular. A espessura não é uma preferência — ela corresponde à rugosidade da superfície:
A espuma mais espessa se adapta melhor, mas (a) reduz a carga útil efetiva – a espuma se comprime e o centro de gravidade muda, e (b) se desgasta mais rapidamente. Para uma aplicação de coleta dupla, como o pacote de 2 do cliente canadense: duas almofadas de espuma de 10 mm, cada uma com seu próprio gerador de vácuo, são a especificação padrão. Cada almofada pesa aproximadamente 4–5 kg EOAT, dentro da capacidade de um robô colaborativo ou industrial leve de 12–20 kg.
Duas notas práticas. Primeiro, a densidade da espuma é tão importante quanto a espessura: 30–40 kg/m³ de célula aberta é a faixa de paletização; a espuma mais macia se adapta melhor, mas rasga nas bordas afiadas da caixa. Segundo, a espuma é ligada a uma placa de alumínio ou carbono. A placa deve ser plana dentro de 0,5 mm ao longo de seu comprimento – uma placa empenada vaza em um canto, não importa quão boa seja a espuma. Ao receber um bloco, coloque uma régua sobre ele antes de instalá-lo.
A espuma falha de três maneiras previsíveis. Ele comprime permanentemente (você vê um ponto plano onde a caixa fica), desgasta a borda principal (onde a almofada roça a parte superior da caixa durante a aproximação) ou delamina da placa (você vê uma lacuna na linha de ligação). Os dois primeiros são desgaste – substitua dentro do prazo. O terceiro é um defeito de colagem – devolva-o ao fabricante, pois ele se repetirá em todas as almofadas daquele lote. Não tente colar novamente uma almofada delaminada na linha; o título falhará no meio do ciclo e eliminará o produto.
5. Dimensionamento do gerador de vácuo
Não dimensione a bomba de vácuo apenas pela contagem de almofadas. Dimensione por taxa de vazamento e pela matemática da força de retenção, não por um adesivo de catálogo “para até X kg”. O código de catálogo pressupõe uma vedação perfeita em uma placa de aço perfeitamente plana. Seu caso não é esse.
A equação da força de retenção
A força de retenção teórica de uma ventosa é simples:
W = P × A
onde W é a força ascendente teórica em newtons, P é o diferencial de pressão de vácuo em relação à atmosfera (pascal) e A é a área efetiva selada da almofada (metros quadrados). Converta kPa em Pa multiplicando por 1.000. Para obter kg-força, divida W por 9,81.
Exemplo resolvido. Uma almofada de espuma de 300 × 400 mm em uma caixa plana tem uma área de vedação teórica de 0,12 m². A -60 kPa (diferencial de 60.000 Pa), W = 60.000 × 0,12 = 7.200 N ≈ 734 kg. Esse seria o teto se a vedação fosse perfeita. Não é. A área efetiva de vedação em uma caixa de papelão ondulado real é de 60 a 80% da placa, e em uma almofada de espuma de células abertas em uma superfície irregular ela cai para 30 a 50%. Portanto, você está realmente segurando 220–370 kg no exemplo – ainda bem acima de uma caixa de 15–30 kg, mas a margem diminui rapidamente em produtos porosos ou empoeirados.
É por isso que existe o fator de segurança. A faixa da indústria para paletização é 3–5× SF para coletas horizontais normais, 6–10× para células de alta aceleração, sacos em camadas ou cargas instáveis. Escolha primeiro o SF e depois calcule novamente a área da almofada ou o nível de vácuo.
Nível de vácuo (kPa) versus fluxo (L/min) versus área da almofada
Três números se movem juntos e você não pode maximizar todos os três. Um ejetor Venturi troca fluxo por nível de vácuo:
- Caixa plana corrugada, seca (vazamento baixo): -55 a -65 kPa, fluxo de 10–30 L/min por almofada. Um Venturi de estágio único é suficiente.
- Almofada de espuma em superfície irregular (vazamento médio): -45 a -60 kPa, 30–60 L/min por almofada. Vazamentos de espuma de células abertas por design; você precisa de fluxo para manter o nível apesar do vazamento.
- Borda ligeiramente porosa/saco empoeirado (alto vazamento): empurre para -70 a -85 kPa, 50–80 L/min por almofada. Mesmo assim, o desempenho é marginal – se a taxa de vazamento exceder a capacidade da bomba, mude para mecânico.
- Totalmente poroso: madeira, estopa, sacos de tecido: abandone o vácuo; use aderência mecânica.
Um erro comum nas especificações é dimensionar o nível de vácuo para a caixa plana do catálogo e ignorar o pior caso empoeirado. Em um RSC seco, -60 kPa com 20 L/min é suficiente. Na mesma célula operando um invólucro de fibra reciclada com fibras soltas no topo, a vedação cai 15–20 kPa e a bomba não consegue acompanhar. Tamanho para o pior SKU da linha, não para a média. Se o pior SKU precisar de -80 kPa e 60 L/min, toda a célula deverá funcionar nessa especificação — você sempre pode diminuir o vácuo nos casos fáceis.
A faixa típica de diâmetro da ventosa individual é de 40 a 80 mm por ventosa para ventosas tipo fole. Copos maiores (80–120 mm) são usados em caixas de 20–40 kg, mas requerem mais fluxo para assentar. As almofadas de cavidade de espuma cobrem placas quadradas de 150–400 mm; o tamanho da placa define a área de vedação, não a contagem individual de xícaras.
O fornecimento de ar comprimido é importante. A maioria dos venturis funciona com 5–6 bar de ar e consome 10–40 L/min de ar comprimido por estágio ejetor. Se o ar da planta flutuar abaixo de 4,5 bar, o nível de vácuo cai de 10 a 20 kPa, mesmo que o ejetor esteja “dimensionado corretamente”. Adicione uma unidade de filtro-regulador-lubrificante a até 2 m da EOAT e um reservatório de 5–10 L se a célula estiver longe do coletor principal.
Feedback de vácuo
Adicione um vacuostato em cada zona. Defina o desarme em 70–80% do nível operacional. Se a pressão cair abaixo do limite, o robô falha antes de deixar cair a carga. Esse único recurso evita 90% dos incidentes com queda de produtos que vimos em campo. Pule e você descobrirá que deixou cair um pacote quando ele caiu no chão.
Ejetor Venturi vs bomba de vácuo central
Duas maneiras de gerar vácuo em uma célula paletizadora. A maioria dos integradores usa ejetores venturi montados diretamente no EOAT – um por almofada, entrada de ar de 5 a 6 bar e saída de vácuo. Eles são baratos (US$ 50 a US$ 200 cada), leves e rápidos (vácuo em 100 a 300 ms). A compensação é o consumo de ar comprimido: 10–40 L/min de ar de oficina por ejetor, continuamente durante o funcionamento. Em uma célula de 4 pads a 15 coletas/min, isso equivale a 40–160 L/min de ar — dinheiro real na conta de ar da planta e uma carga real no compressor.
Uma bomba de vácuo central (palheta rotativa seca ou garra, 0,75–2,2 kW) é a alternativa. Ele fica no chão, funciona com vácuo constante e alimenta todas as almofadas por meio de uma mangueira. Conta de ar mais baixa, nível mais silencioso e consistente. Mas acrescenta 20-50 kg à área útil da célula, requer uma mangueira de vácuo de 20-40 m para a EOAT (o que adiciona inércia e tempo de ciclo) e falha ao abrir – se a bomba disparar, cada almofada na célula perde vácuo de uma só vez. Especificamos bombas centrais apenas em células com mais de 6 blocos funcionando 24 horas por dia, 7 dias por semana, onde a economia de ar é compensada em menos de 18 meses. Para 1–4 pads, Venturi é o padrão.
6. Cálculo da força de pinça mecânica
Os garfos e as pinças laterais não utilizam vácuo. Eles seguram por fricção entre a face da pinça e a embalagem. A matemática:
F_hold = μ × N × n × SF
onde F_hold é a força de atrito que resiste ao deslizamento em newtons, μ é o coeficiente de atrito entre a face da pinça e a superfície da embalagem, N é a força de fixação normal por face de contato (newtons), n é o número de faces de contato (1 para um único lado do garfo, 2 para uma braçadeira bilateral) e SF é o fator de segurança, normalmente 2–4× para fixação, 3–5× para células com muita aceleração.
Valores μ típicos que vemos nas especificações:
- Almofada de borracha em papelão ondulado seco: 0,4–0,6
- Almofada de borracha em plástico liso/filme retrátil: 0,25–0,4
- Aço serrilhado em bloco de madeira/concreto: 0,5–0,7
- Alumínio puro em filme oleoso: 0,15–0,25 — muito baixo, sempre voltado para borracha
- PTFE / superfície com revestimento escorregadio: 0,1–0,2 – evite braçadeira; use suporte de garfo
Exemplo resolvido. Uma pinça lateral bilateral em um saco de 20 kg. Retenção necessária = 20 × 9,81 = 196 N. μ = 0,4, n = 2, SF = 3. Reorganizado: N = 196 / (0,4 × 2 × 3) ≈ 82 N por lado. Isso é trivial para um cilindro pneumático com diâmetro de 40 mm a 5 bar — mas a margem diminui rapidamente sob a aceleração do robô. Com aceleração de 0,5 g, a força dinâmica dobra, então seu SF efetivo cai de 3× para 1,5×. Superdimensionamos o cilindro em 2x o cálculo estático e usamos um regulador de pressão para que o cliente possa ajustar a força de fixação para o SKU mais fraco em vez do mais forte.
Para garfos, o caminho da carga é o suporte vertical, não o atrito. O comprimento da ponta deve ser de 1,3 a 1,5 vezes o tamanho da embalagem, para que a embalagem não tombe do garfo durante a transferência. Largura da ponta 40–80 mm para casos padrão, 80–120 mm para cargas de blocos ou ladrilhos. Adicione um raio de 5 a 10 mm na ponta para que o garfo não corte a parte inferior da caixa ao deslizar para baixo.
Um ponto de ajuste que os integradores erram: a força de fixação não é “quanto mais, melhor”. A fixação excessiva esmaga as caixas corrugadas (perdendo 20-30% da resistência da caixa quando o canal entra em colapso), amassa os baldes de plástico e colapsa o filme retrátil, tornando o feixe instável. Cunhas de fixação insuficiente. O caminho certo: comece no limite inferior da faixa calculada, execute 20 ciclos e depois aumente a pressão em passos de 0,5 bar até que o conjunto não deslize mais na aceleração total do robô. Pare aí. Identifique a configuração do regulador e bloqueie-a. Para linhas com vários SKUs com pesos de caixa de 5 a 25 kg, a pressão de fixação baseada na receita por SKU compensa o esforço do PLC.
7. Lista de verificação de configuração antes de solicitar um orçamento
- Envie de 5 a 10 fotos da superfície superior real do produto, além de um corte transversal da caixa/bolsa.
- Indique o peso máximo por pacote e por camada.
- Indique o tamanho mínimo da caixa/bolsa (a pinça deve caber na menor embalagem).
- Indique se o produto é oleoso, empoeirado, úmido, embalado em filme plástico ou não revestido.
- Informe ao integrador sua meta de tempo de ciclo (seleções por minuto).
- Pergunte: cada zona de coleta está em um circuito de vácuo separado? (Obrigatório para seleção múltipla.)
- Pergunte: qual é o peso da EOAT? (Deve deixar >30% de margem de carga útil no robô.)
- Pergunte: qual é o grau e a espessura da espuma? Obtenha a folha de dados.
- Pergunte: qual é o preço das peças de reposição para uma almofada de espuma? (Item de desgaste; espere substituí-lo a cada 6–12 meses.)
- Pergunte: você pode oferecer uma avaliação do nosso produto real antes da compra final?
8. Cinco erros que os integradores cometem
- Especificar uma almofada plana em um saco irregular. Funciona por uma semana, depois vaza e deixa cair o produto. Use espuma. O integrador geralmente “valida” a escolha de uma sacola limpa e nova, direto do paletizador – que é o mais plano que a sacola jamais será. Após 24 horas na linha, os sacos acumulam poeira, cedem e se deformam. A almofada selada no primeiro dia não sela no oitavo dia.
- Um circuito de vácuo comum para seleção dupla. Quando um pacote muda, ambos caem. Use circuitos independentes por pad. Esta é a falha de seleção dupla mais comum que solucionamos e representa uma diferença de US$ 50 no Venturi – e não é um projeto fundamental. O integrador economiza dinheiro na lista técnica e o usuário final paga por isso em produto descartado.
- Superdimensionar o robô, mas subdimensionar o vácuo. Um robô de 120 kg em um gerador de vácuo de 50 kg não consegue levantar caixas porosas. O robô é uma compra única; o sistema de vácuo funciona a cada ciclo. Os clientes nos perguntam sobre robôs de 200 kg para caixas de 20 kg — o robô não é o gargalo.
- Sem sensor de feedback de vácuo. Você descobre que deixou cair uma mochila quando ela caiu no chão, não durante o levantamento. Um vacuostato de US$ 100 conectado à entrada de parada de emergência do robô detecta a perda em menos de 100 ms – o robô para antes de se mover. Adicione-o em todas as zonas.
- Ignorando o peso EOAT. Um robô de 20 kg com uma garra de 6 kg tem apenas 14 kg restantes para o produto — os compradores esquecem que a garra em si conta na carga útil. Então eles se perguntam por que o robô falha no produto de 12 kg. Sempre subtraia primeiro o peso do EOAT, depois o peso do produto e deixe uma margem de 30%.
9. Manutenção e peças de desgaste
Uma célula de paletização não é uma ferramenta do tipo configure e esqueça. O EOAT é o componente mais desgastado da linha, pois toca o produto a cada ciclo. Planeje a manutenção desde o primeiro dia ou você a consertará no turno da noite.
Substituição de espuma e copo
As almofadas de espuma de células abertas duram de 3 a 12 meses em produção. A faixa é ampla porque rastreia a taxa de coleta e a superfície: produtos empoeirados ou abrasivos (materiais de construção, placas de fibra recicladas) desgastam a espuma em 3 a 6 meses a 15 a 25 coletas/min. Os casos de RSC limpos e secos em um CD de alimentos podem durar de 9 a 12 meses. Inspecione mensalmente. Substitua a almofada quando você observar qualquer um dos seguintes: rasgos visíveis ou amassados permanentes comprimidos na espuma, nível de vácuo em uma embalagem em bom estado caindo mais de 10 kPa da linha de base ou um “desgaste de padrão” visível onde a espuma ficou mais fina em uma borda. Ventosas de fole em ferramentas planas quebram nas circunvoluções; substitua como um conjunto, não individualmente.
Filtros e tubos
Use um filtro de vácuo em linha de 5 μm em cada zona. Substitua a cada 6–12 meses, ou antes, em ambientes empoeirados (3 meses é o normal para linhas de tijolos, ladrilhos ou papelão reciclado). Um filtro entupido parece exatamente como uma vedação ruim – você perseguirá problemas superficiais que na verdade são um filtro sujo. Verifique anualmente a tubulação de vácuo quanto a rachaduras nas conexões; um furo de 1 mm a -60 kPa vaza 10–20 L/min, o suficiente para derrubar uma vedação marginal. Reaperte as conexões push-to-connect uma vez por ano. Ouça vazamentos a 1 m de distância com a bomba funcionando – você os ouvirá.
Orçamento anual de horas e peças sobressalentes
Orçamento de 4 a 8 horas de manutenção planejada por célula por ano: troca de pastilhas, troca de filtro, verificação de vazamentos, torque dos parafusos nos fixadores EOAT e calibração do interruptor de vácuo em relação a um medidor. Adicionar outras 8 a 16 horas de inatividade reativa não planejada por ano ao orçamento para os primeiros dois anos — isso é realista, não pessimista. O gasto com peças de reposição gira em torno de 10–15% do preço de compra original da pinça por ano. Mantenha uma almofada de espuma sobressalente e um venturi sobressalente na prateleira; o prazo de entrega em placas de espuma personalizadas é de 2 a 4 semanas, e uma célula parada por 3 semanas custa mais do que uma dúzia de almofadas sobressalentes.
Lista de verificação de comissionamento no primeiro dia
Antes de assinar o FAT, execute-os com o cliente presente. Escolha cada SKU na velocidade do ciclo completo 30 vezes. Meça o nível de vácuo em um registrador de dados – ele deve permanecer dentro de ±5 kPa do alvo durante toda a elevação. Escolha um pacote deliberadamente empoeirado ou úmido (o SKU do pior caso) — se ele cair, o EOAT está subdimensionado, e não o robô. Faça um teste de queda proposital de um pacote a 1 m de altura sobre uma almofada de espuma: se ele não quebrar, sua margem de segurança é adequada. Por fim, peça ao responsável pela manutenção do cliente para trocar uma almofada de espuma na sua frente – se demorar mais de 15 minutos ou precisar de duas pessoas, o design está errado para a equipe. Documente o nível de vácuo da linha de base para cada SKU em um adesivo na EOAT; esse número é sua referência de manutenção futura.
10. Recomendações de cenário
Escolha a linha que corresponde ao seu SKU dominante e, em seguida, faça um teste de resistência em relação ao seu pior SKU (mais pesado, mais irregular ou mais oleoso). Se a recomendação falhar, a célula precisará de uma segunda EOAT com troca de ferramenta ou de uma ferramenta primária diferente. Não envie uma célula que funcione apenas com SKUs bons – os ruins chegam no primeiro dia de produção.
11. Perguntas frequentes
Tem alguma superfície sobre a qual não tem certeza? Envie-nos a amostra do pacote ou cinco fotos da parte superior, lateral e inferior. Dimensionaremos a espuma, o fluxo de vácuo e a contagem da almofada de acordo com a sua superfície real – não uma especificação de catálogo. Foi assim que o caso do Artur acabou com duas zonas de espuma independentes em um EOAT de 4,5 kg, e como a maioria das nossas células paletizadoras deixam o FAT sem queda da embalagem no teste.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
Ver biografia completa ›