

TL;DR. ロボットパレタイザーの性能はグリッパー次第です。間違ったアーム端ツール (EOAT) を選択すると、製品を落としたり、ケースを潰したり、荷物をまったく持ち上げることができなくなります。必要なグリッパーを決定する一番の要因はロボットではありません。 それはパッケージの表面です。平坦か凹凸、多孔質か滑らかか、油っぽいか乾燥しているか、シュリンク包装か裸かということです。このガイドでは、一般的なパッケージ表面のすべてを、実際の価格帯、力と真空のサイジング計算、インテグレータが犯す 5 つの間違いとともに、適切なグリッパー、フォームの厚さ、真空の流れ、フォークの形状にマッピングします。
自動化エンジニア、Michael Zhang 著。 Michael は、バッグ、ケース、トレイ、コイルの用途を含む 60 以上のパレタイジング セルに EOAT を指定しました。
1.表面が選択を左右する理由
PMMI の 2025 年の二次包装調査によると、ロボット パレタイザーのパフォーマンスに関する苦情の 38% はロボットではなくグリッパーに起因していると報告されています。ファナックまたは ABB アームは、±0.05 mm まで繰り返し可能ですが、フォーム パッドが埃っぽい袋を密閉できない場合、繰り返し性は意味がありません。
物理的原理は単純です。真空グリッパーには、(a) 表面に対するシール、(b) 重量を保持するのに十分な真空流量、および (c) 漏れのない材料が必要です。平らな波形ケースはミリ秒単位で密閉します。シュリンク包装された隆起のあるトレイでは、真空の 60% が漏れます。織られたポリ袋は織り目自体から漏れます。その逆ではなく、表面に一致するようにグリッパーを選択します。
インテグレーターが密閉できないバッグ用に平らな吸盤のサイズを設定したため、120 kg クラスのアームが 3 週間アイドル状態に置かれる仕様のセルがありました。修正はより大きなロボットではなく、別の回路上のフォームキャビティパッドとより大きなベンチュリでした。統合フロアにいてセルがピッキングされていない場合は、ロボット カタログではなく、まず表面に手を伸ばしてください。
アザラシは静的な表面ではなく、動的なイベントであると考えてください。平らな RSC ケースでは、パッドが当たり、1 ~ 2 mm 圧縮され、200 ~ 300 ミリ秒以内に真空が保持されます。フィルムバンドが隆起したシュリンク包装されたトレイでは、パッドが当たりますが、フィルムは 3 ~ 5 mm たわみ、真空レベルでフィルムが平らになるまでバンドの端から漏れます。その時点で、サイクルタイマーはすでに動いています。織られたポリ袋では、織物自体が 0.1 mm の細孔のネットワークです。空気が連続的に通過するため、ポンプが追いつきません。これらは「予期せぬ失敗」ではなく、予測可能なものであり、適切な BOM ではすべて表面優先の質問がロボット選択の質問の前に置かれるのはこのためです。
サーフェスが支配的な 2 番目の理由は、パッドの材質、フォームの厚さ、真空レベルという 3 つの他のパラメーターが同時に固定されるためです。表面を理解したら、その 3 つが続きます。ロボットの積載量、リーチ、速度は依然として重要ですが、それらは前ではなく後から選択されます。
顧客の実際のシグナル: Artur (カナダ) の凹凸のある表面のパック
2026 年 10 月に、協働ロボット パレタイザーの設計を共同で行っているカナダのインテグレーターである Artur が、顧客の凹凸のある上部パックのグリッパーについて私たちに直接質問しました。彼は、sunaurakey.com でこのガイドを見つけ、読んで、次のように言いました。「あなたのウェブサイトには、選び方についての良いガイドがありましたが、パッケージの表面の詳細と、それが選択にどのように影響するかについては触れられていませんでした。」 以下は実際の WhatsApp でのやり取りです。
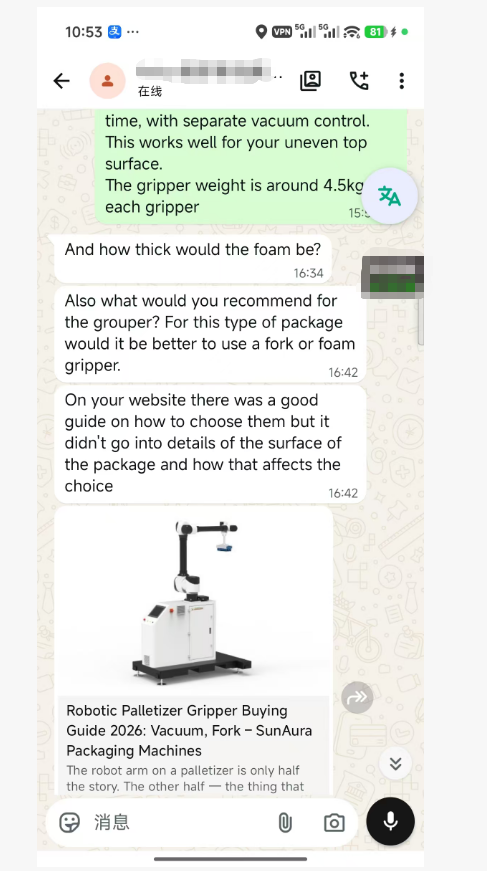
彼のケースに対する当社のソリューション: 2 つのフォーム キャビティ パッドをパックごとに 1 つずつ使用し、それぞれが独立した真空ゾーンで 2 つのパックを同時にピッキングします。グリッパー重量は 4.5 kg で、協働ロボットのペイロード予算 10 kg に余裕を持って適合します。ワンサイズの標準パッドではなく、彼の特定のパックプロファイルに合わせてオープンセルフォームのサイズを調整したため、上部が凹凸があってもシールが保持されます。これはまさに、上記の表 2 の「凹凸のある表面用のマルチゾーン フォーム パッド」の行であり、短い箱型のパックではなく、背の高い/不安定な荷物に対してのみフォークとバキュームのコンボを指定した理由です。
不均一、マルチピック、または混合表面の荷重に対応するグリッパーを指定する場合は、パック サンプルをお送りください。カタログ仕様ではなく、実際の表面に合わせてフォーム、真空流量、パッド数のサイズを決定します。
2. 4 種類のグリッパ
<テーブル>
<本体>
この表は出発点であり、評決ではありません。 SKU の 80% に一致するタイプを選択し、残りの 20% には 2 番目のツール、ツール交換、またはハンドピック ステーションが必要であることを受け入れます。調整可能なフレームやマルチゾーン レイアウトなしで、単一の EOAT が 15 SKU ラインを 100% 処理する例はほとんどありません。 FAT 後は驚くべきことではなく、設計の中でそのための予算を立ててください。
名前を挙げる価値のあるトレードオフがいくつかあります。シングル フラット パッドは最も安価で軽量ですが、1 つの表面タイプでしか機能しません。ラインで RSC ケースとシュリンク包装されたトレイが混在している場合、フラット パッドがトレイ上で漏れてしまい、掃除機をかけすぎてケースが潰れてしまう誘惑にかられます。フォームキャビティパッドは 2 倍のコストがかかりますが、表面の変化を無料で吸収します。機械式フォークは、多孔質または油性の製品に対して最も信頼性が高くなりますが、平らでアクセスしやすい下面が必要です。上部が開いたトレイや、下部バンドのないシュリンク包装された束ではフォークをサポートできません。サイド クランプは最も高価で最も重いですが、上部も下部もきれいなグリップ面を提供しないシュリンク ラップされたバンドルの唯一のオプションです。
3.面ごとの意思決定ガイド
<テーブル>
<本体>
4.フォームパッドの厚さ: 実際に重要なこと
オープンセル ポリウレタン フォームは、硬質パッドと凹凸のある表面の間の隙間を埋める形状適合層です。厚さは優先事項ではなく、表面の粗さに合わせます:
<テーブル>
<本体>
フォームが厚いほどよく適合しますが、(a) 有効積載量が減少します。つまり、フォームが圧縮されて重心が移動し、(b) 摩耗が早くなります。カナダの顧客の 2 パックのようなデュアルピック アプリケーションの場合、それぞれに独自の真空発生器を備えた 2 つの 10 mm フォーム パッドが標準仕様です。各パッドの EOAT 重量は約 4 ~ 5 kg で、協働ロボットまたは軽工業用ロボットの容量の 12 ~ 20 kg に十分収まります。
実践的なメモが 2 つあります。まず、フォームの密度は厚さと同じくらい重要です。30 ~ 40 kg/m3 連続気泡がパレタイジング範囲です。柔らかいフォームはよりよくフィットしますが、鋭い箱の端で裂けます。次に、フォームをアルミニウムまたはカーボンプレートに接着します。プレートはその長さ全体で 0.5 mm 以内の平らでなければなりません。プレートが歪んでいると、フォームがどれほど優れていても 1 つの角で漏れが発生します。パッドを受け取ったら、取り付ける前に直定規をパッドの上に置きます。
フォームは 3 つの予測可能な方法で失敗します。永久に圧縮されたり (ケースが置かれている部分に平らな部分が見られます)、リーディングエッジで摩耗したり (アプローチ中にパッドがケース上部をかすめる部分)、あるいはプレートから剥離 (接着ラインに隙間が見られます) されます。最初の 2 つは摩耗であり、予定どおりに交換します。 3 つ目は接着欠陥です。そのバッチのすべてのパッドで同じ現象が繰り返されるため、メーカーに返送してください。ライン上で剥離したパッドを再度接着しようとしないでください。ボンドはサイクルの途中で失敗し、製品がドロップされます。
5.真空発生器のサイジング
パッド数だけで真空ポンプのサイズを決めないでください。カタログの「最大 X kg 対応」というステッカーではなく、リーク率と保持力の計算によってサイズを決定します。カタログ番号は、完全に平坦な鋼板に完全にシールされることを前提としています。あなたの場合はそうではありません。
保持力の方程式
真空パッドによる理論上の保持力は簡単です。
W = P × A
ここで、W は理論上の上向きの力 (ニュートン)、P は大気に対する真空の差圧 (パスカル)、A はパッドの有効シール面積 (平方メートル) です。 kPa を Pa に変換するには、1,000 を掛けます。 kg 力を取得するには、W を 9.81 で割ります。
実際に動作した例。フラットケース上の 300 × 400 mm フォームパッドの理論上のシール面積は 0.12 m² です。 -60 kPa (差圧 60,000 Pa) では、W = 60,000 × 0.12 = 7,200 N ≈ 734 kg。シールが完璧であればそれが天井です。そうではない。実際の段ボールケースの有効シール面積はプレートの 60 ~ 80% 程度ですが、平らでない表面上の連続気泡フォーム パッドでは 30 ~ 50% に低下します。つまり、この例では実際には 220 ~ 370 kg を保持していることになります。それでも 15 ~ 30 kg のケースをはるかに上回っていますが、多孔質または粉塵の多い製品ではマージンが急速に縮小します。
これが安全率が存在する理由です。業界のパレタイジング範囲は通常の水平ピックの場合は 3 ~ 5 倍の SF、高加速セル、層状のバッグ、または不安定な荷物の場合は 6 ~ 10 倍です。最初に SF を選択し、次にパッド面積または真空レベルを逆計算します。
真空レベル (kPa) vs 流量 (L/min) vs パッド面積
3 つの数字は一緒に動きますが、3 つすべてを最大値にすることはできません。ベンチュリ エジェクターは、流量と真空レベルを交換します。
- 平らな波形ケース、乾式 (低リーク): -55 ~ -65 kPa、パッドあたり 10 ~ 30 L/min の流量。 1 段ベンチュリで十分です。
- 凹凸のある表面上のフォームパッド (中程度の漏れ): -45 ~ -60 kPa、パッドあたり 30 ~ 60 L/分。オープンセルフォームは設計により漏れます。漏れがあってもレベルを維持するには流量が必要です。
- わずかに多孔質のエッジ / 埃っぽいバッグ (漏れが多い): パッドあたり -70 ~ -85 kPa、50 ~ 80 L/min まで押します。それでも、パフォーマンスは限界に達します。リーク量がポンプ容量を超えた場合は、機械式に切り替えてください。
<リ>完全に多孔質: 木材、黄麻布、布製バッグ: 真空を放棄します。メカニカル グリップを使用します。
よくある仕様ミスは、カタログの平らなケースに対して真空レベルのサイズを設定し、埃が舞う最悪のケースを無視することです。乾燥 RSC では、-60 kPa、20 L/min で問題ありません。同じセルで上部に遊離繊維を備えた再生繊維ケースを実行すると、シールが 15 ~ 20 kPa 低下し、ポンプが追いつくことができなくなります。平均ではなく、ライン上の最悪の SKU のサイズ。最悪の SKU が -80 kPa と 60 L/min を必要とする場合、セル全体がその仕様で動作するはずです。簡単な場合はいつでも真空を下げることができます。
個々の吸盤の直径の一般的な範囲は、ベローズ型パッドの場合、カップあたり 40 ~ 80 mm です。より大きなカップ (80 ~ 120 mm) は 20 ~ 40 kg のケースに使用されますが、着座までにより多くの流れが必要です。フォームキャビティパッドは 150 ~ 400 mm の正方形のプレートをカバーします。個々のカップ数ではなく、プレート サイズによってシール領域が設定されます。
圧縮空気の供給が重要です。ほとんどのベンチュリは 5 ~ 6 bar の工場空気で動作し、エジェクタ ステージごとに 10 ~ 40 L/分の圧縮空気を消費します。プラントの空気が 4.5 bar 未満で変動すると、エジェクターのサイズが「適切」であっても、真空レベルは 10 ~ 20 kPa 低下します。 EOAT から 2 m 以内にフィルター、レギュレーター、潤滑油ユニットを追加し、セルがメイン ヘッダーから遠い場合は 5 ~ 10 L のリザーバーを追加します。
真空フィードバック
各ゾーンに真空スイッチを追加します。トリップを動作レベルの 70 ~ 80% に設定します。圧力がしきい値を下回ると、負荷を降下させる前にロボットに障害が発生します。この 1 つの機能により、現場で確認された製品の落下事故の 90% が防止されます。これをスキップすると、パックが床に落ちたときにそれを落としたことがわかります。
ベンチュリ エジェクターと中央真空ポンプの比較
パレタイザー セルに真空を生成する 2 つの方法。ほとんどのインテグレーターは、デフォルトで EOAT に直接取り付けられたベンチュリ エジェクター (パッドごとに 1 つ、5 ~ 6 bar のショップ エア イン、バキューム アウト) を備えています。それらは安く (それぞれ 50 ~ 200 ドル)、軽く、高速 (100 ~ 300 ミリ秒で真空化) です。トレードオフは圧縮空気の消費量です。稼働中は、エジェクタごとに工場空気が 10 ~ 40 L/min 継続的に消費されます。 4 パッド セルで 15 ピック/分、つまり 40 ~ 160 L/分の空気量になります。これはプラントの空気代の実質的な金額であり、コンプレッサーの実際の負荷となります。
中央真空ポンプ (乾式ロータリー ベーンまたはクロー、0.75 ~ 2.2 kW) が代替手段です。それは床に設置され、一定の真空で動作し、ホースを通してすべてのパッドに供給します。空気代が安くなり、静かになり、レベルがより安定します。しかし、セルの設置面積が 20 ~ 50 kg 増加し、EOAT までの 20 ~ 40 m の真空ホースが必要になり (慣性とサイクル時間が増加します)、フェールオープンになります。ポンプが作動すると、セル上のすべてのパッドが一度に真空を失います。当社では、24 時間年中無休で稼働する 6 個以上のパッドを備えたセルにのみ中央ポンプを指定します。この場合、空気の節約は 18 か月以内に回収されます。 1 ~ 4 パッドの場合、ベンチュリがデフォルトです。
6.機械式グリッパー力の計算
フォークとサイドクランプは真空を使用しません。グリッパー面とパッケージの間の摩擦によって保持されます。計算:
F_hold = μ × N × n × SF
ここで、F_hold は滑りに抵抗する摩擦力 (ニュートン)、μ はグリッパー面とパッケージ表面の間の摩擦係数、N は接触面あたりの通常のクランプ力 (ニュートン)、n は接触面の数 (フォークの片側の場合は 1、両側クランプの場合は 2)、SF は安全率で、通常、クランプの場合は 2 ~ 4 倍、アクセルの重いセルの場合は 3 ~ 5 倍です。
仕様に示される一般的なμ値:
- 乾いた波形のゴムパッド: 0.4 ~ 0.6
- 滑らかなプラスチック/シュリンク フィルム上のゴム パッド: 0.25 ~ 0.4
- 木材/コンクリート ブロック上の鋸歯状スチール: 0.5~0.7
- 油膜上の裸のアルミニウム: 0.15~0.25 — 低すぎる、常にゴムと面する
- PTFE / 滑りやすいコーティング表面: 0.1 ~ 0.2 — クランプを避けてください。フォークサポートを使用する
実際に動作した例。 20kgバッグの両側サイドクランプ。必要な保持 = 20 × 9.81 = 196 N。μ = 0.4、n = 2、SF = 3。並べ替えると、N = 196 / (0.4 × 2 × 3) ≈ 82 N/片側。これは、5 bar のボア 40 mm の空気圧シリンダーにとっては些細なことですが、ロボットが加速するとマージンは急速に縮小します。 0.5 g の加速では、動的力が 2 倍になるため、実効 SF は 3 倍から 1.5 倍に低下します。静的計算の 2 倍でシリンダーのサイズを大きくし、圧力レギュレーターを使用しているため、お客様は最も強い SKU ではなく最も弱い SKU にクランプ力を調整できます。
フォークの場合、荷重経路は摩擦ではなく垂直方向のサポートです。移送中にパックがフォークから傾かないように、チップの長さはパックの設置面積の 1.3 ~ 1.5 倍にする必要があります。先端幅は標準ケースの場合は 40 ~ 80 mm、ブロックまたはタイル荷重の場合は 80 ~ 120 mm。フォークがケースの下に滑り込むときにケースの底に食い込まないように、先端に 5 ~ 10 mm の半径を追加します。
インテグレータのチューニング ポイントの 1 つが間違っています。それは、クランプ力は「多ければ多いほど良い」ではないということです。クランプしすぎると、段ボールケースが押しつぶされ(フルートが崩れるとケースの強度が 20 ~ 30% 失われます)、プラスチックバケツがへこみ、シュリンクフィルムがつぶれて束が不安定になります。アンダークランプがスリップする。正しい方法: 計算された範囲の下限から開始し、20 サイクルを実行し、ロボットのフル加速時にパックが滑らなくなるまで 0.5 bar ずつ圧力を増加させます。そこでやめてください。レギュレーター設定にタグを付けてロックします。ケース重量が 5 ~ 25 kg の複数 SKU ラインの場合、SKU ごとのレシピに基づいたクランプ圧力は PLC の努力に値します。
7.見積もりを依頼する前の構成チェックリスト
<オル>
8.インテグレータが犯す 5 つの間違い
<オル>
<リ>真空フィードバック センサーがありません。 リフト中ではなく、パックが床に着地したときにパックを落としたことに気づきます。ロボットの非常停止入力に配線された 100 ドルの真空スイッチは、損失を 100 ミリ秒未満で検出します。つまり、ロボットは移動する前に停止します。すべてのゾーンに追加します。
9.メンテナンスおよび摩耗部品
パレタイジング セルは、一度設定すれば後は忘れるというツールではありません。 EOAT は、サイクルごとに製品に接触するため、ライン上で最も摩耗するコンポーネントです。初日からメンテナンスの計画を立てなければ、夜勤中に修理することになります。
フォームとカップの交換
オープンセルフォームパッドの製造期間は3~12 か月です。ピック率と表面を追跡するため、範囲は広いです。粉塵や研磨性の高い製品 (建材、再生繊維板) は、15 ~ 25 ピック/分で 3 ~ 6 か月でフォームが摩耗します。食品 DC 内の清潔で乾燥した RSC ケースは 9 ~ 12 か月実行できます。毎月検査してください。フォームに目に見える破れや圧縮された永久的なへこみ、正常なパックの真空レベルがベースラインから 10 kPa 以上低下している、またはフォームの一方の端が薄くなっている目に見える「パターンの摩耗」のいずれかが見られる場合は、パッドを交換してください。フラットパッドツールのベローズ吸盤は、曲がりくねった部分で亀裂が入ります。個別ではなくセットとして交換してください。
フィルターとチューブ
すべてのゾーンで 5 μm インライン真空フィルターを実行します。粉塵の多い環境では 6 ~ 12 か月ごとに交換してください (レンガ、タイル、または再生段ボールのラインの場合は 3 か月が一般的です)。フィルターの詰まりは、シールの不良とまったく同じです。実際にはフィルターの汚れである表面の問題を追跡することになります。真空チューブの接続部分に亀裂がないか毎年確認してください。 -60 kPa での 1 mm の穴からは 10 ~ 20 L/min の漏れがあり、マージンシールを落とすのに十分です。 1 年に 1 回、プッシュ接続継手を締め直してください。ポンプを作動させた状態で、1 m の距離で漏れの有無を聞いてください。漏れは聞こえます。
年間労働時間と予備予算
予算は年間 1 セルあたり 4 ~ 8 時間の計画メンテナンス: パッド交換、フィルター交換、漏れチェック、EOAT ファスナーのボルトトルク、ゲージに対する真空スイッチの校正などです。最初の 2 年間の予算に、 さらに年間 8 ~ 16 時間の計画外事後対応ダウンタイムを追加します。これは悲観的ではなく現実的です。スペアパーツの支出は年間グリッパー購入価格の約 10 ~ 15% に達します。予備のフォームパッドと予備のベンチュリを 1 つずつ棚に保管してください。カスタムフォームプレートの納期は 2~4 週間で、セルを 3 週間ダウンさせると予備パッド 12 個以上の費用がかかります。
初日の試運転チェックリスト
FAT をサインオフする前に、顧客の立ち会いのもとでこれらを実行してください。各 SKU をフルサイクル速度で 30 回選択します。データロガーで真空レベルを測定します。真空レベルはリフト全体を通じて目標値の±5 kPa 以内にとどまる必要があります。意図的にほこりの多い、または濡れたパック (最悪の場合の SKU) を選択します。それが落下した場合は、ロボットではなく EOAT のサイズが小さすぎることになります。意図的に 1 m の高さでパックをフォームパッド上に落下テストします。破損しなければ、保持マージンは十分です。最後に、お客様のメンテナンス リーダーに、目の前でフォーム パッドを交換するよう依頼します。交換に 15 分以上かかる場合、または 2 人が必要な場合は、その設計がお客様のチームにとって間違っています。各 SKU のベースライン真空レベルを EOAT のステッカーに文書化します。この番号は、今後のメンテナンスの参考になります。
10.シナリオの推奨事項
<テーブル>
<本体>
最も優勢な SKU に一致する行を選択し、最悪の SKU (最も重い、最も不均一、または最も油っぽい) に対してストレス テストを行います。その推奨事項が失敗した場合、セルにはツール変更を伴う 2 番目の EOAT か、別のプライマリ ツールが必要になります。良好な SKU でのみ動作するセルを出荷しないでください。不良 SKU は生産初日に到着します。
11.よくある質問
よくわからないサーフェスがありますか?パックサンプルまたは上面、側面、底面からの写真5枚をお送りください。カタログスペックではなく、実際の表面に合わせてフォーム、真空流量、パッド数のサイズを決定します。これが、Artur のケースが 4.5 kg の EOAT に 2 つの独立したフォーム ゾーンを設けることになった経緯と、当社のパレタイザー セルのほとんどが試運転でパックを落とさずに FAT を離れる方法を示しました。

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
プロフィールを見る ›