

TL;DR. La qualité d’un palettiseur robotisé dépend de sa pince. Choisissez le mauvais outil d’extrémité de bras (EOAT) et vous laisserez tomber le produit, écraserez les caisses ou ne pourrez pas du tout saisir la charge. L’élément n°1 qui décide quelle pince dont vous avez besoin n’est pas le robot, mais la surface de l’emballage : plate ou inégale, poreuse ou lisse, grasse ou sèche, emballée sous film rétractable ou nue. Ce guide mappe chaque surface courante d’emballage sur la bonne pince, l’épaisseur de mousse, le débit de vide et la géométrie de la fourche, avec des fourchettes de prix réelles, les calculs de force et de dimensionnement du vide et les 5 erreurs commises par les intégrateurs.
Par Michael Zhang, ingénieur en automatisation. Michael a spécifié EOAT pour plus de 60 cellules de palettisation, y compris les applications de sacs, de caisses, de plateaux et de bobines.
1. Pourquoi la surface détermine le choix
L’enquête 2025 sur les emballages secondaires de PMMI indique que 38 % des plaintes concernant les performances des palettiseurs robotisés remontent à la pince, et non au robot. Un bras Fanuc ou ABB peut répéter jusqu’à ±0,05 mm — mais si le coussin en mousse ne peut pas sceller un sac poussiéreux, la répétabilité n’a pas d’importance.
La physique est simple : une pince à vide a besoin (a) d’un joint contre la surface, (b) d’un débit de vide suffisant pour supporter le poids, et (c) d’un matériau qui ne fuit pas. Une caisse plate en carton ondulé se scelle en quelques millisecondes. Un plateau emballé sous film rétractable avec des stries laisse échapper 60 % de vide. Un poly-sac tissé s’échappe à travers le tissage lui-même. Choisissez la pince en fonction de la surface, et non l’inverse.
Nous avons spécifié des cellules dans lesquelles un bras de classe 120 kg est resté inutilisé pendant trois semaines parce que l’intégrateur a dimensionné une ventouse plate pour un sac qui ne fermait pas hermétiquement. La solution n’était pas un robot plus gros, c’était un tampon à cavité en mousse sur un circuit séparé, plus un venturi plus grand. Lorsque vous êtes dans l’étage d’intégration et qu’une cellule n’est pas en train de sélectionner, recherchez d’abord la surface, pas le catalogue du robot.
Considérez le sceau comme un événement dynamique et non comme une surface statique. Sur un boîtier RSC plat, le tampon frappe, se comprime de 1 à 2 mm et maintient le vide en 200 à 300 ms. Sur un plateau sous film rétractable avec des bandes de film surélevées, le tampon heurte, mais le film dévie de 3 à 5 mm et fuit au niveau des bords de la bande jusqu’à ce que le niveau de vide puisse tirer le film à plat – après quoi le minuteur de cycle a déjà démarré. Sur un poly-sac tissé, le tissage lui-même est un réseau de pores de 0,1 mm ; l’air passe continuellement et aucune pompe ne peut suivre le rythme. Il ne s’agit pas d'”échecs surprises” : ils sont prévisibles, et c’est pourquoi la question de la surface précède la question de la sélection du robot dans toute bonne nomenclature.
La deuxième raison pour laquelle la surface domine est qu’elle fixe trois autres paramètres à la fois : le matériau du coussin, l’épaisseur de la mousse et le niveau de vide. Une fois que vous connaissez la surface, ces trois-là suivent. La charge utile, la portée et la vitesse du robot restent importantes, mais elles sont choisies après, pas avant.
Vrai signal client : Artur (Canada) sur les packs à surface inégale
En octobre 2026, Artur, un intégrateur canadien avec lequel nous avons conçu un palettiseur cobot, nous a directement interrogé sur la pince pour les emballages à dessus irrégulier de son client. Il a trouvé ce guide sur sunaurakey.com, l’a lu et a répondu : “Sur votre site Web, il y avait un bon guide sur la façon de les choisir, mais il n’entrait pas dans les détails de la surface de l’emballage et comment cela affecte le choix.” Vous trouverez ci-dessous l’échange WhatsApp réel.
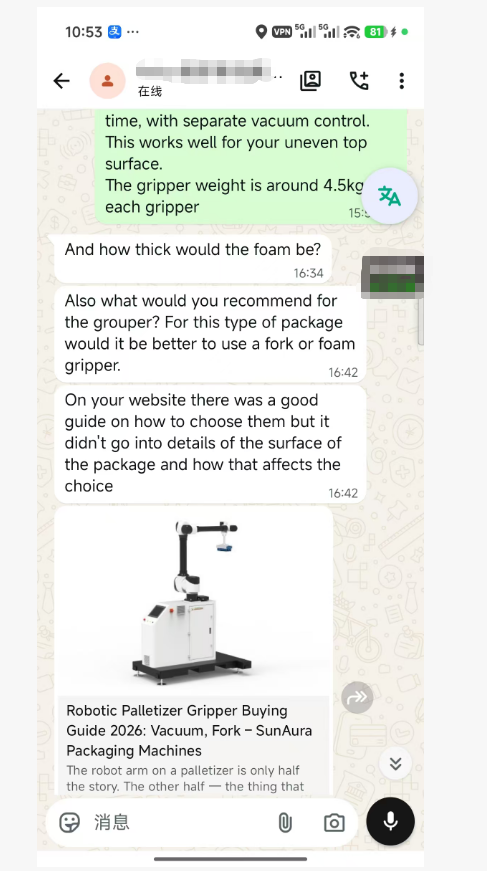
Notre solution pour son cas : deux coussinets en mousse, un par paquet, prélevant deux paquets simultanément, chacun sur sa propre zone de vide indépendante. Poids de la pince 4,5 kg, ce qui correspond avec marge au budget de charge utile de 10 kg de son cobot. Nous avons dimensionné la mousse à cellules ouvertes en fonction de son profil spécifique (et non d’un coussinet standard de taille unique) afin que le joint tienne malgré le dessus inégal. C’est exactement la rangée “Coussin en mousse multizone pour surfaces inégales” du tableau 2 ci-dessus, et la raison pour laquelle nous avons spécifié la combinaison fourche + aspirateur uniquement pour les charges hautes/instables plutôt que pour ses packs courts et carrés.
Si vous spécifiez une pince pour des charges inégales, à prélèvements multiples ou sur surfaces mixtes, envoyez-nous votre échantillon de pack : nous dimensionnerons la mousse, le débit de vide et le nombre de tampons en fonction de votre surface réelle, et non d’une spécification de catalogue.
2. Quatre types de pinces
Le tableau est un point de départ, pas un verdict. Choisissez le type qui correspond à 80 % de vos SKU, puis acceptez que les 20 % restants nécessitent soit un deuxième outil, un changement d’outil ou une station de sélection manuelle. Nous avons rarement vu un seul EOAT gérer 100 % d’une ligne de 15 SKU sans cadre réglable ou disposition multizone. Prévoyez cela dans la conception, ce n’est pas une surprise après FAT.
Quelques compromis méritent d’être mentionnés. Les tampons plats simples sont les moins chers et les plus légers, mais ils ne fonctionnent que sur un seul type de surface. Si votre ligne mélange des caisses RSC avec des plateaux sous film rétractable, le tampon plat fuira sur les plateaux et vous serez tenté de trop vider, ce qui écrasera les caisses. Les coussinets en mousse coûtent 2 fois plus cher mais absorbent gratuitement les variations de surface. Les fourches mécaniques sont les plus fiables sur les produits poreux ou huileux, mais elles nécessitent un dessous plat et accessible : les plateaux ouverts sur le dessus ou les paquets emballés sous film rétractable sans bande inférieure ne supporteront pas une fourchette. Les pinces latérales sont les plus chères et les plus lourdes, mais elles constituent la seule option pour les paquets emballés sous film rétractable où ni le haut ni le bas ne vous offrent une surface de préhension propre.
3. Guide de décision surface par surface
4. Épaisseur du coussin en mousse : ce qui compte réellement
La mousse de polyuréthane à cellules ouvertes est la couche conformable qui comble l’écart entre un coussin rigide et une surface inégale. L’épaisseur n’est pas une préférence : elle correspond à la rugosité de la surface :
Une mousse plus épaisse s’adapte mieux mais (a) réduit la charge utile effective : la mousse se comprime et le centre de gravité se déplace, et (b) s’use plus rapidement. Pour une application à double pic comme le pack de 2 du client canadien : deux coussinets en mousse de 10 mm, chacun avec son propre générateur de vide, constituent la spécification standard. Chaque coussin pèse environ 4 à 5 kg EOAT, ce qui correspond bien à la capacité d’un robot collaboratif ou industriel léger de 12 à 20 kg.
Deux notes pratiques. Premièrement, la densité de la mousse est aussi importante que son épaisseur : 30 à 40 kg/m³ à cellules ouvertes est la plage de palettisation ; la mousse plus douce s’adapte davantage mais se déchire sur les bords tranchants de la boîte. Deuxièmement, la mousse est liée à une plaque d’aluminium ou de carbone. La plaque doit être plate à moins de 0,5 mm sur sa longueur – une plaque déformée fuit à un coin, quelle que soit la qualité de la mousse. Lorsque vous recevez un tampon, posez une règle dessus avant de l’installer.
La mousse échoue de trois manières prévisibles. Il se comprime de façon permanente (vous voyez un endroit plat là où repose le boîtier), il s’abrase sur le bord d’attaque (là où le tampon effleure le dessus du boîtier lors de l’approche), ou il se délamine de la plaque (vous voyez un espace au niveau de la ligne de liaison). Les deux premiers sont l’usure – remplacez-les dans les délais. Le troisième est un défaut de liaison : renvoyez-le au fabricant, car il se répétera sur chaque tampon de ce lot. N’essayez pas de recoller un tampon délaminé sur la ligne ; l’obligation échouera en milieu de cycle et abandonnera le produit.
5. Dimensionnement du générateur de vide
Ne dimensionnez pas la pompe à vide uniquement en fonction du nombre de tampons. Taille par taux de fuite et par le calcul de la force de maintien, et non par un autocollant de catalogue “jusqu’à X kg”. Le numéro de catalogue suppose une étanchéité parfaite sur une plaque d’acier parfaitement plate. Votre cas n’est pas celui-là.
L’équation de la force de maintien
La force de maintien théorique d’une ventouse est simple :
W = P × A
où W est la force théorique ascendante en newtons, P est la différence de pression du vide par rapport à l’atmosphère (pascals) et A est la surface scellée effective du tampon (mètres carrés). Convertissez kPa en Pa en multipliant par 1 000. Pour obtenir la force en kg, divisez W par 9,81.
Exemple concret. Un coussin en mousse de 300 × 400 mm sur un boîtier plat a une surface de joint théorique de 0,12 m². À -60 kPa (différence de 60 000 Pa), W = 60 000 × 0,12 = 7 200 N ≈ 734 kg. C’est le plafond si l’étanchéité était parfaite. Ce n’est pas. La surface scellée efficace sur une vraie caisse en carton ondulé représente plutôt 60 à 80 % de la plaque, et sur un coussin en mousse à cellules ouvertes sur une surface inégale, elle tombe à 30 à 50 %. Vous détenez donc réellement 220 à 370 kg dans l’exemple — toujours bien au-dessus d’une caisse de 15 à 30 kg, mais la marge diminue rapidement sur un produit poreux ou poussiéreux.
C’est pourquoi le facteur de sécurité existe. La plage industrielle pour la palettisation est 3 à 5 × SF pour les prélèvements horizontaux normaux, 6 à 10 × pour les cellules à forte accélération, les sacs superposés ou les charges instables. Choisissez d’abord le SF, puis calculez à rebours la surface du tampon ou le niveau de vide.
Niveau de vide (kPa) par rapport au débit (L/min) par rapport à la surface du tampon
Trois nombres évoluent ensemble et vous ne pouvez pas maximiser les trois. Un éjecteur venturi échange le débit contre le niveau de vide :
- Caisse plate en carton ondulé, sèche (faible fuite) : -55 à -65 kPa, débit de 10 à 30 L/min par tampon. Un venturi à un étage suffit.
- Coussin en mousse sur surface inégale (fuite moyenne) : -45 à -60 kPa, 30 à 60 L/min par tampon. La mousse à cellules ouvertes fuit de par sa conception ; vous avez besoin de débit pour maintenir le niveau malgré les fuites.
- Bord légèrement poreux/sac poussiéreux (fuite importante) : pousser à -70 à -85 kPa, 50 à 80 L/min par tampon. Même dans ce cas, les performances sont marginales : si le taux de fuite dépasse la capacité de la pompe, passez au système mécanique.
- Entièrement poreux : bois, toile de jute, sacs en tissu : abandonnez le vide ; utiliser une poignée mécanique.
Une erreur courante dans les spécifications consiste à dimensionner le niveau de vide pour le boîtier plat du catalogue et à ignorer le pire des cas poussiéreux. Sur un RSC sec, -60 kPa avec 20 L/min suffit. Sur la même cellule fonctionnant avec un boîtier en fibres recyclées avec des fibres lâches sur le dessus, le joint chute de 15 à 20 kPa et la pompe ne peut pas suivre. Taille correspondant au pire SKU de la gamme, pas à la moyenne. Si le pire SKU nécessite -80 kPa et 60 L/min, la cellule entière devrait fonctionner selon ces spécifications : vous pouvez toujours baisser le vide sur les cas faciles.
La plage typique du diamètre des ventouses individuelles est de 40 à 80 mm par ventouse pour les coussinets à soufflet. Des coupelles plus grandes (80 à 120 mm) sont utilisées sur des caisses de 20 à 40 kg mais nécessitent plus de débit pour s’asseoir. Les coussinets de cavité en mousse couvrent des plaques carrées de 150 à 400 mm ; la taille de la plaque définit la zone de scellage, et non le nombre de tasses individuelles.
L’approvisionnement en air comprimé est important. La plupart des venturis fonctionnent avec de l’air d’atelier de 5 à 6 bars et consomment 10 à 40 L/min d’air comprimé par étage d’éjection. Si l’air de l’usine fluctue en dessous de 4,5 bars, votre niveau de vide chute de 10 à 20 kPa même si l’éjecteur est « correctement dimensionné ». Ajoutez une unité filtre-régulateur-lubrification à moins de 2 m de l’EOAT et un réservoir de 5 à 10 L si la cellule est éloignée du collecteur principal.
Retour sous vide
Ajoutez un vacuostat sur chaque zone. Réglez le déclenchement entre 70 et 80 % du niveau de fonctionnement. Si la pression descend en dessous du seuil, le robot tombe en panne avant de laisser tomber la charge. Cette fonctionnalité unique évite 90 % des incidents de chute de produit que nous avons constatés sur le terrain. Sautez-le et vous découvrirez que vous avez laissé tomber un paquet lorsqu’il atterrit sur le sol.
Éjecteur Venturi vs pompe à vide centrale
Deux façons de générer du vide sur une cellule de palettiseur. La plupart des intégrateurs utilisent par défaut des éjecteurs venturi montés directement sur l’EOAT : un par tampon, entrée d’air d’atelier de 5 à 6 bars, sortie sous vide. Ils sont bon marché (50 à 200 dollars chacun), légers et rapides (vide en 100 à 300 ms). Le compromis est la consommation d’air comprimé : 10 à 40 L/min d’air d’atelier par éjecteur, en continu pendant le fonctionnement. Sur une cellule à 4 tampons à 15 prélèvements/min, cela représente 40 à 160 L/min d’air – de l’argent réel sur la facture d’air de l’usine et une charge réelle sur le compresseur.
Une pompe à vide centrale (à palettes sèches ou à griffes, 0,75 à 2,2 kW) est l’alternative. Il repose sur le sol, fonctionne sous vide constant et alimente tous les tampons via un tuyau. Facture d’air réduite, niveau plus silencieux et plus constant. Mais cela ajoute 20 à 50 kg à l’empreinte de la cellule, nécessite un tuyau d’aspiration de 20 à 40 m vers l’EOAT (ce qui ajoute de l’inertie et du temps de cycle) et ne s’ouvre pas : si la pompe se déclenche, chaque coussinet de la cellule perd le vide en même temps. Nous spécifions les pompes centrales uniquement sur les cellules comportant plus de 6 coussinets fonctionnant 24h/24 et 7j/7, où les économies d’air sont amorties en moins de 18 mois. Pour 1 à 4 pads, le venturi est la valeur par défaut.
6. Calcul de la force de préhension mécanique
Les fourches et les pinces latérales n’utilisent pas de vide. Ils tiennent par friction entre la face de la pince et l’emballage. Le calcul :
F_hold = μ × N × n × SF
où F_hold est la force de friction résistant au glissement en newtons, μ est le coefficient de frottement entre la face de la pince et la surface de l’emballage, N est la force de serrage normale par face de contact (newtons), n est le nombre de faces de contact (1 pour un seul côté de fourche, 2 pour une pince bilatérale) et SF est le facteur de sécurité, généralement 2 à 4 × pour le serrage, 3 à 5 × pour les cellules à forte accélération.
Valeurs μ typiques que nous voyons dans les spécifications :
- Coussin en caoutchouc sur carton ondulé sec : 0,4 à 0,6
- Coussin en caoutchouc sur plastique lisse/film rétractable : 0,25 à 0,4
- Acier dentelé sur bloc de bois/béton : 0,5 à 0,7
- Aluminium nu sur film huileux : 0,15 à 0,25 – trop faible, toujours face avec du caoutchouc
- PTFE/surface à revêtement glissant : 0,1 à 0,2 – éviter le serrage ; utiliser le support fork
Exemple concret. Une pince latérale bilatérale sur un sac de 20 kg. Maintien requis = 20 × 9,81 = 196 N. μ = 0,4, n = 2, SF = 3. Réorganisé : N = 196 / (0,4 × 2 × 3) ≈ 82 N par côté. C’est trivial pour un vérin pneumatique de 40 mm d’alésage à 5 bars, mais la marge diminue rapidement sous l’accélération du robot. À une accélération de 0,5 g, la force dynamique double, de sorte que votre SF effectif passe de 3× à 1,5×. Nous surdimensionnons le cylindre de 2 fois par rapport au calcul statique et utilisons un régulateur de pression afin que le client puisse régler la force de serrage sur le SKU le plus faible plutôt que sur le plus fort.
Pour les fourches, le chemin de charge est un support vertical et non une friction. La longueur de la pointe doit être de 1,3 à 1,5 fois l’empreinte du paquet afin que le paquet ne bascule pas de la fourchette pendant le transfert. Largeur de pointe 40 à 80 mm pour les cas standards, 80 à 120 mm pour les charges de blocs ou de tuiles. Ajoutez un rayon de 5 à 10 mm à la pointe pour que la fourche ne scie pas le fond du boîtier lorsqu’elle glisse en dessous.
Les intégrateurs se trompent sur un point : la force de serrage n’est pas “plus c’est mieux”. Un serrage excessif écrase les caisses en carton ondulé (perdant 20 à 30 % de la résistance de la caisse une fois la flûte effondrée), bosse les seaux en plastique et effondre le film rétractable, de sorte que le paquet devient instable. Glissières de sous-serrage. La bonne méthode : commencez par l’extrémité inférieure de la plage calculée, exécutez 20 cycles, puis augmentez la pression par paliers de 0,5 bar jusqu’à ce que le pack ne glisse plus à pleine accélération du robot. Arrêtez-vous là. Marquez le réglage du régulateur et verrouillez-le. Pour les lignes multi-SKU avec des poids de caisse de 5 à 25 kg, la pression de serrage basée sur la recette par SKU vaut l’effort du PLC.
7. Check-list de configuration avant de demander un devis
- Envoyez cinq à dix photos de la surface supérieure du produit, ainsi qu’une coupe transversale de l’étui/du sac.
- Indiquez le poids maximum par paquet et par couche.
- Indiquez l’encombrement minimum de la caisse/du sac (la pince doit s’adapter au plus petit paquet).
- Indiquez si le produit est huileux, poussiéreux, humide, emballé sous film rétractable ou nu.
- Indiquez à l’intégrateur votre objectif de temps de cycle (prélèvements par minute).
- Demandez : chaque zone de prélèvement est-elle sur un circuit de vide distinct ? (Obligatoire pour la sélection multiple.)
- Demandez : quel est le poids EOAT ? (Doit laisser une marge de charge utile > 30 % sur le robot.)
- Demandez : quelle qualité et quelle épaisseur de mousse ? Obtenez la fiche technique.
- Demandez : quel est le prix des pièces de rechange pour un coussin en mousse ? (Article à porter ; prévoyez un remplacement tous les 6 à 12 mois.)
- Demandez : pouvez-vous proposer un essai de notre produit actuel avant l’achat final ?
8. Cinq erreurs commises par les intégrateurs
- Spécifier un tampon plat sur un sac inégal. Cela fonctionne pendant une semaine, puis fuit et laisse tomber le produit. Utilisez de la mousse. L’intégrateur « valide » généralement le choix sur un sac propre et neuf directement sorti du palettiseur – qui est le sac le plus plat qui soit. Après 24 heures de ligne, les sacs ramassent la poussière, s’affaissent et se déforment. Le tampon qui s’est scellé le premier jour ne se scelle pas le huitième jour.
- Un circuit de vide commun pour un double prélèvement. Lorsqu’un paquet se déplace, les deux tombent. Utilisez des circuits indépendants par pad. Il s’agit de la défaillance de double sélection la plus courante que nous résolvons, et il s’agit d’une différence de venturi de 50 $ – ce n’est pas un élément fondamental de conception. L’intégrateur économise de l’argent sur la nomenclature et l’utilisateur final le paie en produit abandonné.
- Surdimensionner le robot mais sous-dimensionner l’aspirateur. Un robot de 120 kg sur un générateur de vide de 50 kg ne peut pas soulever des caisses poreuses. Le robot est un achat unique ; le système de vide fonctionne à chaque cycle. Les clients nous demandent des robots de 200 kg pour des caisses de 20 kg : le robot n’est pas le goulot d’étranglement.
- Pas de capteur de retour de vide. Vous découvrez que vous avez laissé tomber un sac lorsqu’il atterrit sur le sol, et non pendant le levage. Un vacuostat de 100 $ connecté à l’entrée E-stop du robot détecte la perte en moins de 100 ms : le robot s’arrête avant de bouger. Ajoutez-le sur chaque zone.
- Ignorer le poids EOAT. Un robot de 20 kg équipé d’une pince de 6 kg n’a plus que 14 kg de produit : les acheteurs oublient que la pince elle-même compte dans la charge utile. Ensuite, ils se demandent pourquoi le robot fait défaut avec un produit de 12 kg. Soustrayez toujours d’abord le poids EOAT, puis le poids du produit, puis laissez une marge de 30 %.
9. Entretien et pièces d’usure
Une cellule de palettisation n’est pas un outil à installer et à oublier. L’EOAT est le composant le plus usé de la ligne, car il touche le produit à chaque cycle. Planifiez la maintenance dès le premier jour ou vous la réparerez pendant l’équipe de nuit.
Remplacement de la mousse et du gobelet
Les coussinets en mousse à cellules ouvertes durent 3 à 12 mois en production. La gamme est large car elle suit le taux de prélèvement et la surface : un produit poussiéreux ou abrasif (matériaux de construction, panneaux de fibres recyclés) use la mousse en 3 à 6 mois à raison de 15 à 25 prélèvements/min. Les caisses RSC propres et sèches dans un centre de distribution alimentaire peuvent durer de 9 à 12 mois. Inspectez mensuellement. Remplacez le tampon lorsque vous voyez l’un des éléments suivants : des déchirures visibles ou des bosses permanentes comprimées dans la mousse, un niveau de vide sur un emballage en bon état tombant de plus de 10 kPa par rapport à la ligne de base, ou une « usure » visible où la mousse s’est amincie sur un bord. Les ventouses à soufflet des outils à tampon plat se fissurent au niveau des circonvolutions ; remplacer en tant qu’ensemble, pas individuellement.
Filtres et tubes
Exécutez un filtre à vide en ligne de 5 μm sur chaque zone. Remplacez-le tous les 6 à 12 mois, ou plus tôt dans les environnements poussiéreux (3 mois sont typiques pour les lignes de brique, de carrelage ou de carton recyclé). Un filtre bouché se lit exactement comme un mauvais joint : vous rechercherez des problèmes de surface qui sont en réalité un filtre sale. Vérifiez chaque année les tubes à vide pour déceler des fissures au niveau des raccords ; un trou de 1 mm à -60 kPa laisse échapper 10 à 20 L/min, suffisamment pour laisser tomber un joint marginal. Resserrez les raccords instantanés une fois par an. Écoutez les fuites à 1 m de distance avec la pompe en marche : vous les entendrez.
Budget annuel d’heures et de pièces de rechange
Budget 4 à 8 heures de maintenance planifiée par cellule et par an : remplacement des tampons, remplacement des filtres, vérification des fuites, serrage des boulons sur les fixations EOAT et étalonnage du vacuostat par rapport à une jauge. Ajoutez 8 à 16 heures supplémentaires de temps d’arrêt réactif imprévu par an dans le budget des deux premières années : c’est réaliste et non pessimiste. Les dépenses en pièces de rechange s’élèvent à environ 10 à 15 % du prix d’achat d’origine de la pince par an. Gardez un coussin en mousse et un venturi de rechange sur l’étagère ; le délai de livraison pour les plaques de mousse personnalisées est de 2 à 4 semaines, et une cellule en panne pendant 3 semaines coûte plus d’une douzaine de coussinets de rechange.
Liste de contrôle de mise en service dès le premier jour
Avant de signer FAT, exécutez-les en présence du client. Choisissez chaque SKU à vitesse de cycle complète 30 fois. Mesurez le niveau de vide sur un enregistreur de données : il doit rester à ± 5 kPa de la cible tout au long de l’ascenseur. Choisissez un emballage délibérément poussiéreux ou humide (le pire des cas) : s’il tombe, l’EOAT est sous-dimensionné, pas le robot. Testez volontairement un pack à 1 m de hauteur sur un coussin en mousse : s’il ne casse pas, votre marge de maintien est suffisante. Enfin, demandez au responsable de maintenance du client d’échanger un coussin en mousse devant vous : si cela prend plus de 15 minutes ou nécessite deux personnes, la conception ne convient pas à son équipe. Documentez le niveau de vide de base pour chaque SKU sur un autocollant apposé sur l’EOAT ; ce numéro est votre future référence de maintenance.
10. Recommandations de scénarios
Sélectionnez la ligne qui correspond à votre SKU dominant, puis testez-la par rapport à votre pire SKU (le plus lourd, le plus irrégulier ou le plus huileux). Si la recommandation échoue, la cellule a besoin soit d’un deuxième EOAT avec changement d’outil, soit d’un outil principal différent. N’expédiez pas une cellule qui ne fonctionne que sur les bons SKU : les mauvais arrivent dès le premier jour de production.
11. Questions fréquemment posées
Vous avez des doutes sur une surface ? Envoyez-nous l’échantillon du pack ou cinq photos du haut, du côté et du bas. Nous dimensionnerons la mousse, le débit de vide et le nombre de tampons en fonction de votre surface réelle – et non d’une spécification de catalogue. C’est ainsi que le cas d’Artur s’est retrouvé avec deux zones de mousse indépendantes sur un EOAT de 4,5 kg, et comment la plupart de nos cellules de palettisation quittent le FAT sans qu’un paquet ne tombe lors de l’essai.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
Voir la biographie complète ›