

TL;DR. Un paletizador robótico es tan bueno como su pinza. Elija la herramienta de extremo del brazo (EOAT) incorrecta y dejará caer el producto, aplastará las cajas o no podrá recoger la carga en absoluto. Lo primero que decide qué pinza necesita no es el robot, sino la superficie del paquete: plana versus irregular, porosa versus lisa, aceitosa versus seca, envuelta versus desnuda. Esta guía asigna cada superficie común de paquete a la pinza, el espesor de la espuma, el flujo de vacío y la geometría de la horquilla correctos, con rangos de precios reales, las matemáticas de fuerza y tamaño del vacío y los 5 errores que cometen los integradores.
Por Michael Zhang, ingeniero de automatización. Michael ha especificado EOAT para más de 60 celdas de paletizado, incluidas aplicaciones de bolsas, cajas, bandejas y bobinas.
1. Por qué la superficie impulsa la elección
Encuesta sobre embalaje secundario de 2025 de PMMI señala que el 38 % de las quejas sobre el rendimiento de los paletizadores robóticos se remontan a la pinza, no al robot. Un brazo Fanuc o ABB puede repetir hasta ±0,05 mm, pero si la almohadilla de espuma no puede sellar una bolsa polvorienta, la repetibilidad es irrelevante.
La física es simple: una pinza de vacío necesita (a) un sello contra la superficie, (b) suficiente flujo de vacío para sostener el peso y (c) material que no tenga fugas. Una caja plana de cartón ondulado se sella en milisegundos. Una bandeja envuelta en plástico retráctil con crestas pierde el 60% del vacío. Una bolsa de plástico tejida se filtra a través del propio tejido. Elija la pinza que coincida con la superficie, no al revés.
Tenemos celdas específicas en las que un brazo de 120 kg permaneció inactivo durante tres semanas porque el integrador dimensionó una ventosa plana para una bolsa que no sellaba. La solución no era un robot más grande: era una almohadilla de espuma con cavidad en un circuito separado, además de un venturi más grande. Cuando esté en el piso de integración y una celda no esté recogiendo, busque primero la superficie, no el catálogo del robot.
Piense en el sello como un evento dinámico, no como una superficie estática. En una caja RSC plana, la almohadilla golpea, se comprime entre 1 y 2 mm y mantiene el vacío entre 200 y 300 ms. En una bandeja envuelta en plástico retráctil con bandas de película elevadas, la almohadilla golpea, pero la película se desvía de 3 a 5 mm y gotea en los bordes de la banda hasta que el nivel de vacío puede estirar la película, momento en el cual el temporizador del ciclo ya ha avanzado. En una bolsa de polietileno tejida, el tejido en sí es una red de poros de 0,1 mm; el aire pasa continuamente y ninguna bomba puede seguir el ritmo. Estos no son “fallos sorpresa”: son predecibles y son la razón por la que la pregunta sobre la superficie primero se sitúa antes que la pregunta sobre la selección del robot en toda buena lista de materiales.
La segunda razón por la que domina la superficie es que fija otros tres parámetros a la vez: material de la almohadilla, espesor de la espuma y nivel de vacío. Una vez que conoces la superficie, esos tres te siguen. La carga útil, el alcance y la velocidad del robot siguen siendo importantes, pero se eligen después, no antes.
Señal real del cliente: Artur (Canadá) sobre paquetes con superficies irregulares
En octubre de 2026, Artur, un integrador canadiense con el que hemos estado diseñando un paletizador cobot, nos preguntó directamente sobre la pinza para los paquetes con parte superior irregular de su cliente. Encontró esta guía en sunaurakey.com, la leyó y respondió: “En su sitio web había una buena guía sobre cómo elegirlos, pero no entraba en detalles sobre la superficie del paquete y cómo eso afecta la elección”. A continuación se muestra el intercambio real de WhatsApp.
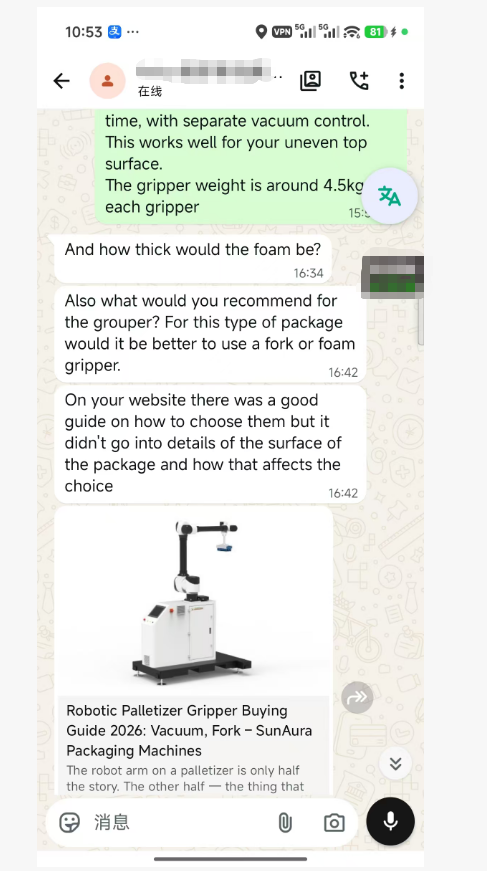
Nuestra solución para este caso: dos almohadillas de espuma para cavidades, una por paquete, que recogen dos paquetes simultáneamente, cada uno en su propia zona de vacío independiente. Peso de la pinza: 4,5 kg, lo que se adapta con margen al presupuesto de carga útil de 10 kg de su cobot. Dimensionamos la espuma de celda abierta para el perfil específico de su paquete (no una almohadilla estándar de tamaño único) para que el sello se mantenga a pesar de la parte superior desigual. Esa es exactamente la fila “almohadilla de espuma multizona para superficies irregulares” en la Tabla 2 anterior, y por qué especificamos la combinación de horquilla+aspiradora solo para cargas altas/inestables en lugar de sus mochilas cortas y cuadradas.
Si está especificando una pinza para cargas irregulares, de recogida múltiple o de superficies mixtas, envíenos la muestra del paquete; dimensionaremos la espuma, el flujo de vacío y el número de almohadillas según su superficie real, no según las especificaciones del catálogo.
2. Cuatro tipos de pinzas
La tabla es un punto de partida, no un veredicto. Elija el tipo que coincida con el 80 % de sus SKU y luego acepte que el 20 % restante necesita una segunda herramienta, un cambio de herramienta o una estación de selección manual. Rara vez hemos visto que un solo EOAT maneje el 100% de una línea de 15 SKU sin un marco ajustable o un diseño multizona. Presupuesto para eso en el diseño, no como una sorpresa después de FAT.
Algunas compensaciones que vale la pena mencionar. Las almohadillas planas individuales son las más baratas y livianas, pero solo funcionan en un tipo de superficie: si su línea mezcla cajas RSC con bandejas envueltas en plástico retráctil, la almohadilla plana se filtrará en las bandejas y tendrá la tentación de pasar la aspiradora en exceso, lo que aplastará las cajas. Las almohadillas de espuma para cavidades cuestan el doble, pero absorben las variaciones de la superficie de forma gratuita. Las horquillas mecánicas son las más confiables para productos porosos o aceitosos, pero requieren una parte inferior plana y accesible: las bandejas superiores abiertas o los paquetes envueltos en plástico retráctil sin banda inferior no soportarán una horquilla. Las abrazaderas laterales son las más caras y pesadas, pero son la única opción para paquetes envueltos en plástico retráctil donde ni la parte superior ni la inferior ofrecen una superficie de agarre limpia.
3. Guía de decisión superficie por superficie
4. Grosor de la almohadilla de espuma: lo que realmente importa
La espuma de poliuretano de celda abierta es la capa adaptable que sirve de puente entre una almohadilla rígida y una superficie irregular. El espesor no es una preferencia: coincide con la rugosidad de la superficie:
La espuma más gruesa se adapta mejor pero (a) reduce la carga útil efectiva: la espuma se comprime y el centro de gravedad se desplaza, y (b) se desgasta más rápido. Para una aplicación de doble selección como el paquete de 2 del cliente canadiense: la especificación estándar es dos almohadillas de espuma de 10 mm, cada una con su propio generador de vacío. Cada almohadilla pesa entre 4 y 5 kg de EOAT, lo que está dentro de la capacidad de un robot industrial ligero o colaborativo de 12 a 20 kg.
Dos notas prácticas. En primer lugar, la densidad de la espuma importa tanto como el espesor: 30-40 kg/m³ de celda abierta es el rango de paletizado; la espuma más suave se adapta más pero se rasga en los bordes afilados de la caja. En segundo lugar, la espuma se une a una placa de aluminio o carbono. La placa debe ser plana dentro de 0,5 mm a lo largo de su longitud; una placa deformada gotea en una esquina sin importar qué tan buena sea la espuma. Cuando reciba una almohadilla, coloque una regla sobre ella antes de instalarla.
La espuma falla de tres maneras predecibles. Se comprime permanentemente (ve un punto plano donde se asienta la caja), se desgasta en el borde principal (donde la almohadilla roza la parte superior de la caja durante el acercamiento) o se deslamina de la placa (ve un espacio en la línea de unión). Los dos primeros están desgastados; reemplácelos según lo previsto. El tercero es un defecto de unión: envíelo de vuelta al fabricante, porque se repetirá en cada almohadilla de ese lote. No intente volver a pegar una almohadilla delaminada en la línea; el bono fallará a mitad del ciclo y dejará caer el producto.
5. Dimensionamiento del generador de vacío
No mida el tamaño de la bomba de vacío únicamente por el número de almohadillas. Tamaño por tasa de fuga y por los cálculos de fuerza de retención, no por una etiqueta de catálogo “para hasta X kg”. El número de catálogo supone un sellado perfecto sobre una placa de acero perfectamente plana. Tu caso no es ese.
La ecuación de la fuerza de sujeción
La fuerza de sujeción teórica de una ventosa es sencilla:
An = P × A
donde W es la fuerza teórica hacia arriba en newtons, P es el diferencial de presión de vacío frente a la atmósfera (pascales) y A es el área sellada efectiva de la almohadilla (metros cuadrados). Convierta kPa a Pa multiplicando por 1000. Para obtener kg-fuerza, divide W por 9,81.
Ejemplo resuelto. Una almohadilla de espuma de 300 × 400 mm sobre una caja plana tiene un área de sellado teórica de 0,12 m². A -60 kPa (diferencial de 60.000 Pa), W = 60.000 × 0,12 = 7.200 N ≈ 734 kg. Ese sería el techo si el sellado fuera perfecto. No lo es. El área sellada efectiva en una caja corrugada real es más bien del 60 al 80 % de la placa, y en una almohadilla de espuma de celda abierta sobre una superficie irregular, cae al 30 al 50 %. Así que en el ejemplo realmente tienes entre 220 y 370 kg; todavía muy por encima de una caja de 15 a 30 kg, pero el margen se reduce rápidamente en productos porosos o polvorientos.
Por eso existe el factor de seguridad. El rango industrial para paletizado es 3–5× SF para selecciones horizontales normales, 6–10× para celdas de alta aceleración, bolsas en capas o cargas inestables. Elija primero el SF y luego vuelva a calcular el área de la almohadilla o el nivel de vacío.
Nivel de vacío (kPa) vs flujo (L/min) vs área de la almohadilla
Tres números se mueven juntos y no puedes maximizar los tres. Un eyector Venturi intercambia flujo por nivel de vacío:
- Caja corrugada plana, seca (baja fuga): -55 a -65 kPa, flujo de 10 a 30 l/min por almohadilla. Un venturi de una sola etapa es suficiente.
- Almohadilla de espuma sobre superficie irregular (fuga media): -45 a -60 kPa, 30 a 60 l/min por almohadilla. La espuma de celda abierta tiene fugas por diseño; necesita flujo para mantener el nivel a pesar de las fugas.
- Borde ligeramente poroso/bolsa polvorienta (fuga alta): empuje de -70 a -85 kPa, 50 a 80 l/min por almohadilla. Incluso entonces, el rendimiento es marginal: si la tasa de fuga excede la capacidad de la bomba, cambie a mecánica.
- Totalmente porosos: madera, arpillera, bolsas de tela: abandonar el vacío; utilice agarre mecánico.
Un error común en las especificaciones es dimensionar el nivel de vacío para la caja plana del catálogo e ignorar el peor caso polvoriento. En un RSC seco, -60 kPa con 20 L/min está bien. En la misma celda que ejecuta una caja de fibra reciclada con fibras sueltas en la parte superior, el sello cae entre 15 y 20 kPa y la bomba no puede mantener el ritmo. Tamaño para el peor SKU de la línea, no el promedio. Si el peor SKU necesita -80 kPa y 60 L/min, toda la celda debería funcionar con esa especificación; siempre puedes reducir el vacío en los casos fáciles.
El rango típico de diámetro de ventosa individual es de 40 a 80 mm por ventosa para almohadillas estilo fuelle. Se utilizan copas más grandes (80 a 120 mm) en casos de 20 a 40 kg, pero requieren más flujo para asentarse. Las almohadillas de espuma para las cavidades cubren placas cuadradas de 150 a 400 mm; el tamaño del plato establece el área de sellado, no el número de tazas individuales.
El suministro de aire comprimido es importante. La mayoría de los venturi funcionan con aire industrial de 5 a 6 bares y consumen de 10 a 40 l/min de aire comprimido por etapa eyectora. Si el aire de la planta fluctúa por debajo de 4,5 bar, el nivel de vacío cae entre 10 y 20 kPa aunque el eyector tenga el “tamaño correcto”. Agregue una unidad de filtro, regulador y lubricante a 2 m del EOAT y un depósito de 5 a 10 litros si la celda está lejos del cabezal principal.
Retroalimentación de vacío
Agregue un interruptor de vacío en cada zona. Establezca el disparo entre el 70 % y el 80 % del nivel operativo. Si la presión cae por debajo del umbral, el robot falla antes de dejar caer la carga. Esta característica única previene el 90% de los incidentes por caída de productos que hemos visto en el campo. Sáltatelo y descubrirás que se te cayó un paquete cuando aterrizó en el suelo.
Eyector Venturi vs bomba de vacío central
Dos formas de generar vacío en una celda paletizadora. La mayoría de los integradores utilizan por defecto eyectores venturi montados directamente en el EOAT: uno por almohadilla, entrada de aire de taller de 5 a 6 barras y salida de vacío. Son baratos (entre 50 y 200 dólares cada uno), ligeros y rápidos (aspiran en 100 a 300 ms). La compensación es el consumo de aire comprimido: 10 a 40 L/min de aire de taller por eyector, de forma continua mientras está en funcionamiento. En una celda de 4 paneles a 15 selecciones/min, es decir, entre 40 y 160 L/min de aire: dinero real en la factura de aire de la planta y una carga real en el compresor.
La alternativa es una bomba de vacío central (de paletas o garras rotativas secas, de 0,75 a 2,2 kW). Se asienta en el suelo, funciona con un vacío constante y alimenta todas las almohadillas a través de una manguera. Menor factura de aire, nivel más silencioso y consistente. Pero agrega entre 20 y 50 kg a la huella de la celda, requiere una manguera de vacío de 20 a 40 m para el EOAT (lo que agrega inercia y tiempo de ciclo) y falla al abrirse: si la bomba se dispara, cada almohadilla de la celda pierde vacío a la vez. Especificamos bombas centrales solo en celdas con más de 6 paneles que funcionan las 24 horas del día, los 7 días de la semana, donde el ahorro de aire se amortiza en menos de 18 meses. Para 1 a 4 electrodos, el venturi es el valor predeterminado.
6. Cálculo de la fuerza mecánica de la pinza
Las horquillas y las abrazaderas laterales no utilizan vacío. Se sujetan por fricción entre la cara de agarre y el paquete. Las matemáticas:
F_hold = μ × N × n × SF
donde F_hold es la fuerza de fricción que resiste el deslizamiento en newtons, μ es el coeficiente de fricción entre la cara de la pinza y la superficie del paquete, N es la fuerza de sujeción normal por cara de contacto (newtons), n es el número de caras de contacto (1 para un solo lado de la horquilla, 2 para una abrazadera bilateral) y SF es el factor de seguridad, normalmente de 2 a 4 veces para la sujeción, de 3 a 5 veces para celdas con mucha aceleración.
Valores μ típicos que vemos en las especificaciones:
- Almohadilla de goma sobre cartón corrugado seco: 0,4–0,6
- Almohadilla de goma sobre plástico liso/película retráctil: 0,25–0,4
- Acero dentado sobre bloque de madera/hormigón: 0,5–0,7
- Aluminio desnudo sobre una película aceitosa: 0,15–0,25: demasiado bajo, siempre recubralo con goma
- PTFE/superficie con revestimiento resbaladizo: 0,1–0,2: evite la abrazadera; utilizar soporte de horquilla
Ejemplo resuelto. Una abrazadera lateral bilateral para un saco de 20 kg. Retención requerida = 20 × 9,81 = 196 N. μ = 0,4, n = 2, SF = 3. Reordenado: N = 196 / (0,4 × 2 × 3) ≈ 82 N por lado. Esto es trivial para un cilindro neumático de 40 mm de diámetro a 5 bar, pero el margen se reduce rápidamente bajo la aceleración del robot. Con una aceleración de 0,5 g, la fuerza dinámica se duplica, por lo que su SF efectivo cae de 3× a 1,5×. Sobredimensionamos el cilindro 2 veces el cálculo estático y utilizamos un regulador de presión para que el cliente pueda ajustar la fuerza de sujeción al SKU más débil en lugar del más fuerte.
Para las horquillas, la trayectoria de carga es el soporte vertical, no la fricción. La longitud de la punta debe ser de 1,3 a 1,5 veces la huella de la mochila para que ésta no se caiga de la horquilla durante la transferencia. Ancho de la punta 40–80 mm para casos estándar, 80–120 mm para cargas de bloques o losas. Agregue un radio de 5 a 10 mm en la punta para que la horquilla no corte el fondo de la caja al deslizarse hacia abajo.
Un punto de ajuste que los integradores se equivocan: la fuerza de sujeción no es “más es mejor”. La sujeción excesiva aplasta las cajas de cartón corrugado (perdiendo entre un 20 y un 30 % de su resistencia una vez que la flauta colapsa), abolla los cubos de plástico y colapsa la película retráctil, de modo que el paquete se vuelve inestable. Resbalones de sujeción inferior. La forma correcta: comience en el extremo inferior del rango calculado, ejecute 20 ciclos y luego aumente la presión en pasos de 0,5 bar hasta que el paquete ya no se deslice a plena aceleración del robot. Detente ahí. Etiquete la configuración del regulador y bloquéelo. Para líneas de múltiples SKU con pesos de caja de 5 a 25 kg, la presión de sujeción basada en recetas por SKU vale el esfuerzo del PLC.
7. Lista de verificación de configuración antes de solicitar un presupuesto
- Envíe entre 5 y 10 fotografías de la superficie superior real del producto, además de una sección transversal de la caja/bolsa.
- Indique el peso máximo por paquete y por capa.
- Indique el tamaño mínimo de la caja/bolsa (la pinza debe caber en el paquete más pequeño).
- Indique si el producto es aceitoso, polvoriento, húmedo, retractilado o desnudo.
- Dígale al integrador su objetivo de tiempo de ciclo (selecciones por minuto).
- Pregunte: ¿cada zona de recolección está en un circuito de vacío separado? (Obligatorio para selección múltiple).
- Pregunte: ¿cuál es el peso del EOAT? (Debe dejar >30 % de margen de carga útil en el robot).
- Pregunte: ¿qué grado y espesor de espuma? Obtenga la hoja de datos.
- Pregunte: ¿cuál es el precio de los repuestos de una almohadilla de espuma? (Use el artículo; espere reemplazarlo cada 6 a 12 meses).
- Pregunte: ¿pueden proporcionar una prueba de nuestro producto real antes de la compra final?
8. Cinco errores que cometen los integradores
- Especificar una almohadilla plana en una bolsa desigual. Funciona durante una semana, luego gotea y deja caer el producto. Utilice espuma. El integrador normalmente “valida” la elección con una bolsa nueva y limpia recién salida del paletizador, que es la bolsa más plana que jamás tendrá. Después de 24 horas en la línea, las bolsas acumulan polvo, se comban y se deforman. La almohadilla que se selló el primer día no se sella el octavo día.
- Un circuito de vacío común para recogida dual. Cuando un paquete se mueve, ambos caen. Utilice circuitos independientes por pad. Esta es la falla de selección dual más común que solucionamos y es una diferencia venturi de $50, no un elemento fundamental del diseño. El integrador ahorra dinero en la lista de materiales y el usuario final paga con el producto entregado.
- Robot sobredimensionado pero vacío insuficiente. Un robot de 120 kg con un generador de vacío de 50 kg no puede levantar cajas porosas. El robot se compra una sola vez; el sistema de vacío ejecuta cada ciclo. Los clientes nos preguntan por robots de 200 kg para cajas de 20 kg; el robot no es el cuello de botella.
- Sin sensor de retroalimentación de vacío. Descubres que se te cayó un paquete cuando aterriza en el suelo, no durante el levantamiento. Un interruptor de vacío de 100 dólares conectado a la entrada de parada de emergencia del robot detecta la pérdida en menos de 100 ms: el robot se detiene antes de moverse. Agréguelo en cada zona.
- Ignorando el peso del EOAT. A un robot de 20 kg con una pinza de 6 kg le quedan solo 14 kg de producto; los compradores olvidan que la pinza en sí cuenta para la carga útil. Luego se preguntan por qué el robot falla con un producto de 12 kg. Resta siempre primero el peso del EOAT, luego el peso del producto y luego deja un margen del 30 %.
9. Mantenimiento y piezas de desgaste
Una celda de paletizado no es una herramienta que se configura y se olvida. El EOAT es el componente más desgastado de la línea porque toca el producto en cada ciclo. Planifica el mantenimiento desde el primer día o lo arreglarás en el turno de noche.
Reemplazo de espuma y copa
Las almohadillas de espuma de celda abierta duran de 3 a 12 meses en producción. El rango es amplio porque rastrea la tasa de recolección y la superficie: los productos polvorientos o abrasivos (materiales de construcción, tableros de fibra reciclados) desgastan la espuma en 3 a 6 meses a 15 a 25 selecciones/min. Las cajas de RSC limpias y secas en un centro de distribución de alimentos pueden durar entre 9 y 12 meses. Inspeccionar mensualmente. Reemplace la almohadilla cuando vea cualquiera de: desgarros visibles o abolladuras permanentes comprimidas en la espuma, el nivel de vacío en un paquete en buen estado que cae más de 10 kPa desde la línea base o un “desgaste de patrón” visible donde la espuma se ha adelgazado en un borde. Las ventosas de fuelle de las herramientas planas se agrietan en las circunvoluciones; reemplazar como un conjunto, no individualmente.
Filtros y tubos
Utilice un filtro de vacío en línea de 5 μm en cada zona. Reemplace cada 6 a 12 meses, o antes en ambientes polvorientos (3 meses es típico para líneas de ladrillos, tejas o cartón reciclado). Un filtro obstruido se interpreta exactamente como un sello defectuoso: buscará problemas en la superficie que en realidad son un filtro sucio. Revise anualmente la tubería de vacío para detectar grietas en los accesorios; un orificio de 1 mm a -60 kPa pierde entre 10 y 20 l/min, cantidad suficiente para dejar caer un sello marginal. Vuelva a apretar los accesorios de conexión a presión una vez al año. Escuche si hay fugas a 1 m de distancia con la bomba en funcionamiento; las oirá.
Presupuesto anual de horas y repuestos
Presupuesto de 4 a 8 horas de mantenimiento planificado por celda por año: cambio de almohadilla, cambio de filtro, verificación de fugas, torsión de pernos en sujetadores EOAT y calibración del interruptor de vacío contra un medidor. Agregar otras 8 a 16 horas de tiempo de inactividad reactiva no planificada por año en el presupuesto para los primeros dos años es realista, no pesimista. El gasto en repuestos ronda el 10-15 % del precio de compra original de la pinza por año. Mantenga una almohadilla de espuma de repuesto y un venturi de repuesto en el estante; El tiempo de entrega de las placas de espuma personalizadas es de 2 a 4 semanas, y una celda inactiva durante 3 semanas cuesta más que una docena de almohadillas de repuesto.
Lista de verificación de puesta en marcha el primer día
Antes de cerrar sesión en FAT, ejecútelos con el cliente presente. Elija cada SKU a velocidad de ciclo completo 30 veces. Mida el nivel de vacío en un registrador de datos; debe permanecer dentro de ±5 kPa del objetivo durante todo el levantamiento. Elija una mochila deliberadamente polvorienta o húmeda (el SKU en el peor de los casos); si se cae, el EOAT tiene un tamaño insuficiente, no el robot. Haga una prueba de caída de una mochila a 1 m de altura sobre una almohadilla de espuma: si no se rompe, su margen de sujeción es adecuado. Finalmente, pídale al líder de mantenimiento del cliente que cambie una almohadilla de espuma frente a usted; si demora más de 15 minutos o necesita dos personas, el diseño no es adecuado para su equipo. Documente el nivel de vacío básico para cada SKU en una etiqueta en el EOAT; ese número es su futura referencia de mantenimiento.
10. Recomendaciones de escenarios
Elija la fila que coincida con su SKU dominante y luego pruébela con su peor SKU (el más pesado, el más desigual o el más aceitoso). Si la recomendación falla en ese caso, la celda necesita un segundo EOAT con cambio de herramienta o una herramienta principal diferente. No envíe una celda que solo funcione con los SKU buenos: los malos llegan el primer día de producción.
11. Preguntas frecuentes
¿Tienes una superficie de la que no estás seguro? Envíanos la muestra del paquete o cinco fotos de arriba, de lado y de abajo. Dimensionaremos la espuma, el flujo de vacío y el número de almohadillas según su superficie real, no según las especificaciones del catálogo. Así es como el caso de Artur terminó con dos zonas de espuma independientes en un EOAT de 4,5 kg, y cómo la mayoría de nuestras células paletizadoras dejan FAT sin ningún paquete caído en la prueba.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
Ver biografía completa ›