

TL;DR. Ein Palettierroboter ist nur so gut wie sein Greifer. Wenn Sie das falsche End-of-Arm-Werkzeug (EOAT) wählen, lässt das Produkt fallen, die Kartons werden zerquetscht oder Sie können die Ladung überhaupt nicht aufnehmen. Der wichtigste Faktor, der darüber entscheidet, welchen Greifer Sie benötigen, ist nicht der Roboter, sondern die Oberfläche der Verpackung: flach vs. uneben, porös vs. glatt, ölig vs. trocken, eingeschweißt vs. blank. Dieser Leitfaden ordnet jede gängige Verpackungsoberfläche dem richtigen Greifer, der richtigen Schaumdicke, dem richtigen Vakuumfluss und der richtigen Gabelgeometrie zu, mit realen Preisspannen, der Berechnung der Kraft- und Vakuumdimensionierung und den 5 Fehlern, die Integratoren machen.
Von Michael Zhang, Automatisierungsingenieur. Michael hat EOAT für mehr als 60 Palettierzellen spezifiziert, darunter Beutel-, Kisten-, Schalen- und Spulenanwendungen.
1. Warum die Oberfläche die Wahl bestimmt
PMMIs Sekundärverpackungsumfrage 2025 stellt fest, dass 38 % der Beschwerden über die Leistung von Roboterpalettierern auf den Greifer und nicht auf den Roboter zurückzuführen sind. Ein Fanuc- oder ABB-Arm kann eine Genauigkeit von ±0,05 mm erreichen – aber wenn das Schaumstoffpolster einen staubigen Beutel nicht abdichten kann, ist die Wiederholbarkeit irrelevant.
Die Physik ist einfach: Ein Vakuumgreifer benötigt (a) eine Abdichtung gegenüber der Oberfläche, (b) genügend Vakuumfluss, um das Gewicht zu halten, und (c) Material, das nicht ausläuft. Eine flache Wellpappschachtel lässt sich in Millisekunden verschließen. Eine eingeschweißte Schale mit Rillen lässt 60 % des Vakuums entweichen. Ein gewebter Polybeutel leckt durch das Gewebe selbst. Wählen Sie den Greifer so aus, dass er zur Oberfläche passt, nicht umgekehrt.
Wir haben Zellen spezifiziert, in denen ein Arm der 120-kg-Klasse drei Wochen lang untätig blieb, weil der Integrator einen flachen Saugnapf für einen Beutel dimensioniert hatte, der sich nicht abdichten ließ. Die Lösung war kein größerer Roboter – es war ein Schaumstoff-Hohlraumpolster auf einem separaten Kreislauf und ein größeres Venturi. Wenn Sie sich auf der Integrationsebene befinden und eine Zelle nicht kommissioniert, greifen Sie zuerst nach der Oberfläche und nicht nach dem Roboterkatalog.
Stellen Sie sich das Siegel als dynamisches Ereignis vor, nicht als statische Oberfläche. Auf ein flaches RSC-Gehäuse trifft das Pad auf, komprimiert 1–2 mm und hält das Vakuum innerhalb von 200–300 ms. Bei einem eingeschweißten Tablett mit erhöhten Folienbändern trifft das Pad auf, aber die Folie biegt sich um 3–5 mm ab und tritt an den Bandkanten aus, bis das Vakuumniveau die Folie flach ziehen kann – zu diesem Zeitpunkt ist der Zyklus-Timer bereits weitergelaufen. Auf einem gewebten Polybeutel ist das Gewebe selbst ein Netzwerk aus 0,1 mm großen Poren; Luft strömt ständig durch und keine Pumpe kann mithalten. Dies sind keine „Überraschungsausfälle“ – sie sind vorhersehbar und deshalb steht in jeder guten Stückliste die Frage nach der Oberfläche zuerst vor der Frage nach der Roboterauswahl.
Der zweite Grund, warum die Oberfläche dominiert, ist, dass sie drei weitere Parameter gleichzeitig festlegt: Polstermaterial, Schaumdicke und Vakuumniveau. Sobald Sie die Oberfläche kennen, folgen diese drei. Die Nutzlast, die Reichweite und die Geschwindigkeit des Roboters sind immer noch wichtig – aber sie werden danach und nicht vorher ausgewählt.
Echtes Kundensignal: Artur (Kanada) über Verpackungen mit unebener Oberfläche
Im Oktober 2026 fragte uns Artur – ein kanadischer Integrator, mit dem wir einen Cobot-Palettierer entwickelt haben – direkt nach dem Greifer für die unebenen Verpackungen seines Kunden. Er fand diese Anleitung auf sunaurakey.com, las sie und schob zurück: „Auf Ihrer Website gab es eine gute Anleitung zur Auswahl, aber sie ging nicht auf Details der Oberfläche der Verpackung ein und wie sich diese auf die Auswahl auswirkt.“ Nachfolgend finden Sie den tatsächlichen WhatsApp-Austausch.
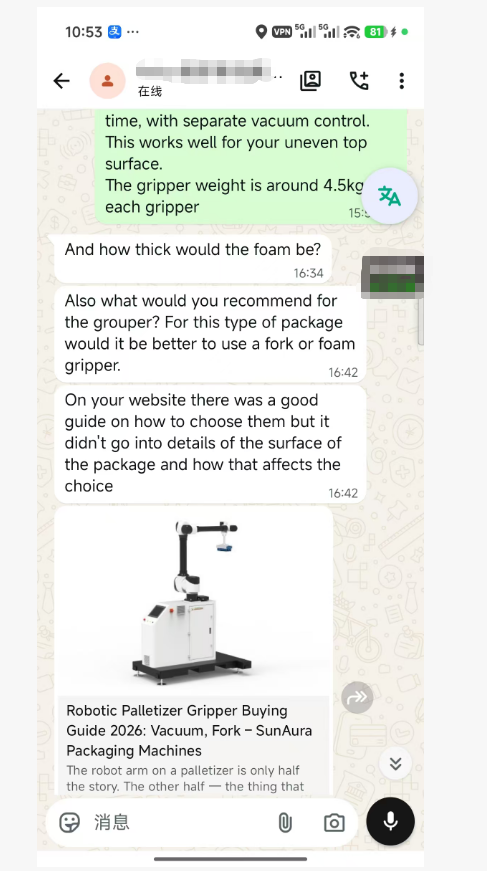
Unsere Lösung für seinen Fall: zwei Schaumstoff-Hohlraumpads, eines pro Packung, die gleichzeitig zwei Packungen aufnehmen, jede in einer eigenen unabhängigen Vakuumzone. Greifergewicht 4,5 kg, was mit Spielraum in das 10-kg-Nutzlastbudget seines Cobots passt. Wir haben den offenzelligen Schaumstoff für sein spezielles Rucksackprofil dimensioniert – kein Standardpolster in Einheitsgröße –, sodass die Dichtung trotz der unebenen Oberseite hält. Das ist genau die Zeile „Mehrzonen-Schaumstoffpolster für unebene Oberflächen“ in Tabelle 2 oben und der Grund, warum wir die Kombination aus Gabel und Staubsauger nur für große/instabile Lasten und nicht für seine kurzen, kastenförmigen Rucksäcke ausgewählt haben.
Wenn Sie einen Greifer für Lasten mit ungleichmäßigen, Mehrfachaufnahme- oder gemischten Oberflächen spezifizieren, senden Sie uns Ihr Packungsmuster – wir passen den Schaum, den Vakuumfluss und die Saugeranzahl an Ihre tatsächliche Oberfläche an, nicht an eine Katalogspezifikation.
2. Vier Greifertypen
Die Tabelle ist ein Ausgangspunkt, kein Urteil. Wählen Sie den Typ aus, der zu 80 % Ihrer SKUs passt, und akzeptieren Sie dann, dass die restlichen 20 % entweder ein zweites Werkzeug, einen Werkzeugwechsel oder eine manuelle Entnahmestation benötigen. Wir haben selten gesehen, dass ein einzelner EOAT eine 15-SKU-Linie ohne verstellbaren Rahmen oder Mehrzonen-Layout zu 100 % bewältigt. Budget dafür im Design, keine Überraschung nach FAT.
Ein paar Kompromisse, die es wert sind, erwähnt zu werden. Einzelne flache Pads sind am günstigsten und am leichtesten, aber sie funktionieren nur auf einem Oberflächentyp – wenn Ihre Linie RSC-Kartons mit eingeschweißten Schalen mischt, wird das flache Polster auf den Schalen auslaufen und Sie werden versucht sein, zu viel zu saugen, was die Kisten zerdrückt. Hohlraumpolster aus Schaumstoff kosten doppelt so viel, absorbieren aber Oberflächenveränderungen kostenlos. Mechanische Gabeln sind bei porösen oder öligen Produkten am zuverlässigsten, erfordern jedoch eine flache, zugängliche Unterseite – offene Schalen oder eingeschweißte Bündel ohne Bodenband tragen eine Gabel nicht. Seitenklemmen sind am teuersten und schwersten, aber sie sind die einzige Option für eingeschweißte Bündel, bei denen weder die Ober- noch die Unterseite eine saubere Grifffläche bieten.
3. Entscheidungsleitfaden für jede Fläche
4. Dicke des Schaumstoffpolsters: Worauf es wirklich ankommt
Offenzelliger Polyurethanschaum ist die anpassungsfähige Schicht, die die Lücke zwischen einem starren Polster und einer unebenen Oberfläche überbrückt. Die Dicke ist keine Präferenz – sie entspricht der Oberflächenrauheit:
Dickerer Schaumstoff passt sich besser an, verringert aber (a) die effektive Nutzlast – der Schaumstoff wird komprimiert und der Schwerpunkt verlagert sich, und (b) nutzt sich schneller ab. Für eine Dual-Pick-Anwendung wie das 2er-Pack des kanadischen Kunden sind zwei 10-mm-Schaumstoffpads mit jeweils eigenem Vakuumerzeuger die Standardausstattung. Jedes Pad hat ein EOAT-Gewicht von ca. 4–5 kg, was deutlich der Tragfähigkeit eines 12–20 kg schweren kollaborativen oder leichten Industrieroboters entspricht.
Zwei praktische Hinweise. Erstens ist die Schaumdichte genauso wichtig wie die Dicke: 30–40 kg/m³ offenzellig ist der Palettierungsbereich; Weicherer Schaumstoff passt sich besser an, reißt aber an scharfen Kartonkanten. Zweitens wird der Schaum mit einer Aluminium- oder Carbonplatte verbunden. Die Platte muss über ihre gesamte Länge höchstens 0,5 mm flach sein – eine verzogene Platte leckt an einer Ecke, egal wie gut der Schaum ist. Wenn Sie ein Pad erhalten, legen Sie vor der Installation ein Lineal darüber.
Schaum versagt auf drei vorhersehbare Arten. Es wird dauerhaft komprimiert (Sie sehen eine flache Stelle an der Stelle, an der das Gehäuse sitzt), es reibt sich an der Vorderkante ab (dort, wo das Polster beim Annähern über die Oberseite des Gehäuses streift) oder es löst sich von der Platte (Sie sehen eine Lücke an der Klebelinie). Die ersten beiden sind abgenutzt – rechtzeitig ersetzen. Der dritte ist ein Klebefehler. Schicken Sie ihn an den Hersteller zurück, da dieser Fehler bei jedem Pad aus dieser Charge auftritt. Versuchen Sie nicht, ein delaminiertes Pad erneut auf die Leine zu kleben; Die Anleihe wird in der Mitte des Zyklus scheitern und das Produkt fallen lassen.
5. Dimensionierung des Vakuumgenerators
Bestimmen Sie die Größe der Vakuumpumpe nicht allein anhand der Anzahl der Pads. Größe anhand der Leckrate und der Haltekraftberechnung, nicht anhand eines Katalogaufklebers „für bis zu X kg“. Die Katalognummer geht von einer perfekten Abdichtung auf einer perfekt ebenen Stahlplatte aus. Ihr Fall ist das nicht.
Die Haltekraftgleichung
Die theoretische Haltekraft eines Vakuumsaugers ist unkompliziert:
B = P × A
wobei W die theoretische Aufwärtskraft in Newton ist, P die Vakuumdruckdifferenz gegenüber der Atmosphäre (Pascal) und A die effektiv versiegelte Fläche des Pads (Quadratmeter) ist. Konvertieren Sie kPa in Pa, indem Sie es mit 1.000 multiplizieren. Um die kg-Kraft zu erhalten, teilen Sie W durch 9,81.
Arbeitsbeispiel. Ein 300 × 400 mm großes Schaumstoffpolster auf einem flachen Gehäuse hat eine theoretische Dichtungsfläche von 0,12 m². Bei -60 kPa (60.000 Pa Differenz) W = 60.000 × 0,12 = 7.200 N ≈ 734 kg. Das ist die Decke, wenn die Abdichtung perfekt wäre. Das ist es nicht. Die effektiv versiegelte Fläche beträgt bei einem echten Wellpappenkarton eher 60–80 % der Platte, bei einem offenzelligen Schaumstoffpolster auf einer unebenen Oberfläche sinkt sie auf 30–50 %. Im Beispiel fassen Sie also tatsächlich 220–370 kg – immer noch deutlich mehr als ein 15–30 kg schwerer Karton, aber bei porösem oder staubigem Produkt schrumpft der Spielraum schnell.
Aus diesem Grund gibt es den Sicherheitsfaktor. Der Industriebereich für die Palettierung beträgt 3–5× SF für normale horizontale Kommissionierungen, 6–10× für Zellen mit hoher Beschleunigung, geschichtete Säcke oder instabile Ladungen. Wählen Sie zuerst den SF aus und berechnen Sie dann die Padfläche oder das Vakuumniveau zurück.
Vakuumniveau (kPa) vs. Durchfluss (l/min) vs. Pad-Fläche
Drei Zahlen bewegen sich zusammen und Sie können nicht alle drei maximieren. Ein Venturi-Ejektor tauscht Durchfluss gegen Vakuumniveau:
- Flachwelliges Gehäuse, trocken (geringe Leckage): -55 bis -65 kPa, 10–30 l/min Durchfluss pro Pad. Ein einstufiges Venturi genügt.
- Schaumstoffpad auf unebener Oberfläche (mittlere Leckage): -45 bis -60 kPa, 30–60 l/min pro Pad. Offenzelliger Schaumstoff ist konstruktionsbedingt undicht; Sie benötigen einen Durchfluss, um den Füllstand trotz Leckage zu halten.
- Leicht poröse Kante / staubiger Beutel (starke Leckage): Drücken Sie auf -70 bis -85 kPa, 50–80 l/min pro Pad. Selbst dann ist die Leistung gering – wenn die Leckrate die Pumpenkapazität übersteigt, schalten Sie auf mechanisch um.
- Vollständig porös: Holz-, Sackleinen-, Stoffbeutel: Auf Vakuum verzichten; Verwenden Sie einen mechanischen Griff.
Ein häufiger Spezifikationsfehler besteht darin, das Vakuumniveau für den flachen Katalogfall zu dimensionieren und den staubigen Worst-Case zu ignorieren. Bei einem trockenen RSC sind -60 kPa bei 20 l/min in Ordnung. In derselben Zelle, in der ein Gehäuse aus recycelten Fasern mit losen Fasern oben betrieben wird, fällt die Dichtung um 15–20 kPa ab und die Pumpe kann nicht mithalten. Größe für die schlechteste SKU auf der Linie, nicht den Durchschnitt. Wenn die schlechteste SKU -80 kPa und 60 l/min benötigt, sollte die gesamte Zelle mit dieser Spezifikation laufen – Sie können das Vakuum in den einfacheren Fällen jederzeit verringern.
Der typische Bereich des individuellen Saugnapfdurchmessers liegt bei 40–80 mm pro Saugnapf für Balgsauger. Größere Körbchen (80–120 mm) werden bei Kisten mit 20–40 kg verwendet, erfordern jedoch mehr Durchfluss zum Sitz. Hohlraumpolster aus Schaumstoff decken quadratische Platten von 150–400 mm ab; Die Plattengröße legt die Siegelfläche fest, nicht die Anzahl der einzelnen Becher.
Druckluftversorgung ist wichtig. Die meisten Venturi-Rohre werden mit Betriebsluft von 5–6 bar betrieben und verbrauchen 10–40 l/min Druckluft pro Ejektorstufe. Wenn der Luftdruck in der Anlage unter 4,5 bar schwankt, sinkt Ihr Vakuumniveau um 10–20 kPa, obwohl der Ejektor „richtig dimensioniert“ ist. Fügen Sie innerhalb von 2 m vom EOAT eine Filter-Regler-Schmiereinheit und einen 5–10-l-Behälter hinzu, wenn die Zelle weit vom Hauptverteiler entfernt ist.
Vakuum-Feedback
Fügen Sie in jeder Zone einen Vakuumschalter hinzu. Stellen Sie den Auslösewert auf 70–80 % des Betriebsniveaus ein. Wenn der Druck unter den Schwellenwert fällt, meldet der Roboter einen Fehler, bevor er die Last fallen lässt. Diese einzelne Funktion verhindert 90 % der Vorfälle, die wir in der Praxis beobachtet haben. Überspringen Sie es und Sie werden feststellen, dass Sie einen Rucksack fallen gelassen haben, wenn er auf dem Boden landet.
Venturi-Ejektor vs. zentrale Vakuumpumpe
Zwei Möglichkeiten, Vakuum in einer Palettierzelle zu erzeugen. Die meisten Integratoren verwenden standardmäßig Venturi-Ejektoren, die direkt am EOAT montiert sind – einer pro Pad, 5–6 bar Werkstattluft ein, Vakuum aus. Sie sind günstig (50–200 US-Dollar pro Stück), leicht und schnell (Vakuum in 100–300 ms). Der Kompromiss besteht im Druckluftverbrauch: 10–40 l/min Betriebsluft pro Ejektor, kontinuierlich im Betrieb. Bei einer 4-Pad-Zelle bei 15 Picks/Min. sind das 40–160 l/Min. Luft – echtes Geld für die Luftrechnung einer Anlage und eine echte Belastung für den Kompressor.
Eine zentrale Vakuumpumpe (trockener Drehschieber oder Klauenpumpe, 0,75–2,2 kW) ist die Alternative. Es steht auf dem Boden, läuft mit konstantem Vakuum und versorgt alle Pads über einen Schlauch. Niedrigere Luftrechnung, leiser, gleichmäßigeres Niveau. Aber es erhöht die Stellfläche der Zelle um 20–50 kg, erfordert einen 20–40 m langen Vakuumschlauch zum EOAT (was die Trägheit und die Zykluszeit erhöht) und fällt offen aus – wenn die Pumpe auslöst, verliert jedes Pad der Zelle auf einmal das Vakuum. Wir setzen Zentralpumpen nur für Zellen mit mehr als 6 Pads ein, die rund um die Uhr laufen, wo sich die Lufteinsparungen in weniger als 18 Monaten amortisieren. Für 1–4 Pads ist Venturi die Standardeinstellung.
6. Berechnung der mechanischen Greifkraft
Gabeln und Seitenklammern nutzen kein Vakuum. Sie halten durch Reibung zwischen der Greiffläche und dem Paket. Die Mathematik:
F_hold = μ × N × n × SF
wobei F_hold die Reibungskraft in Newton ist, die dem Schlupf standhält, μ der Reibungskoeffizient zwischen Greiferfläche und Paketoberfläche ist, N die normale Klemmkraft pro Kontaktfläche (Newton) ist, n die Anzahl der Kontaktflächen ist (1 für eine einzelne Gabelseite, 2 für eine bilaterale Klemme) und SF der Sicherheitsfaktor ist, typischerweise 2–4× für Klemmung, 3–5× für beschleunigungslastige Zellen.
Typische μ-Werte, die wir in der Spezifikation sehen:
- Gummiauflage auf trockener Wellpappe: 0,4–0,6
- Gummiauflage auf glattem Kunststoff/Schrumpffolie: 0,25–0,4
- Gezahnter Stahl auf Holz-/Betonblock: 0,5–0,7
- Blankes Aluminium auf öligem Film: 0,15–0,25 – zu niedrig, immer mit Gummi versehen
- PTFE/rutschige beschichtete Oberfläche: 0,1–0,2 – Klemmen vermeiden; Verwenden Sie die Fork-Unterstützung
Arbeitsbeispiel. Eine beidseitige Seitenklemme an einem 20-kg-Sack. Erforderlicher Halt = 20 × 9,81 = 196 N. μ = 0,4, n = 2, SF = 3. Neu angeordnet: N = 196 / (0,4 × 2 × 3) ≈ 82 N pro Seite. Das ist für einen Pneumatikzylinder mit 40 mm Bohrung bei 5 bar trivial – aber der Spielraum schrumpft bei Roboterbeschleunigung schnell. Bei einer Beschleunigung von 0,5 g verdoppelt sich die dynamische Kraft, sodass Ihr effektiver SF von 3× auf 1,5× sinkt. Wir überdimensionieren den Zylinder um das Zweifache der statischen Berechnung und verwenden einen Druckregler, damit der Kunde die Klemmkraft auf die schwächste statt auf die stärkste SKU einstellen kann.
Bei Gabeln ist der Lastpfad eine vertikale Unterstützung und keine Reibung. Die Spitzenlänge sollte das 1,3- bis 1,5-fache der Stellfläche des Rucksacks betragen, damit der Rucksack beim Transfer nicht von der Gabel kippt. Spitzenbreite 40–80 mm für Standardfälle, 80–120 mm für Block- oder Fliesenladungen. Fügen Sie an der Spitze einen Radius von 5–10 mm hinzu, damit die Gabel beim Untergleiten nicht in den Gehäuseboden schneidet.
One-Tuning-Point-Integratoren irren sich: Klemmkraft bedeutet nicht „mehr ist besser“. Durch zu starkes Klemmen werden Wellpappenkartons zerdrückt (es geht 20–30 % der Kartonfestigkeit verloren, wenn die Welle zusammenbricht), Plastikeimer werden verbeult und die Schrumpffolie fällt zusammen, sodass das Bündel instabil wird. Unterklemmende Slips. Der richtige Weg: Beginnen Sie am unteren Ende des berechneten Bereichs, führen Sie 20 Zyklen durch und erhöhen Sie dann den Druck in 0,5-bar-Schritten, bis die Packung bei voller Roboterbeschleunigung nicht mehr verrutscht. Hören Sie dort auf. Markieren Sie die Reglereinstellung und sperren Sie sie. Bei Multi-SKU-Linien mit Kartongewichten von 5 bis 25 kg lohnt sich der rezeptgesteuerte Klemmdruck pro SKU für den SPS-Aufwand.
7. Konfigurations-Checkliste, bevor Sie ein Angebot anfordern
- Senden Sie 5–10 Fotos der tatsächlichen Oberfläche des Produkts sowie einen Querschnitt des Gehäuses/der Tasche.
- Geben Sie das maximale Gewicht pro Packung und pro Schicht an.
- Geben Sie die Mindestfläche des Kartons/Beutels an (der Greifer muss in die kleinste Packung passen).
- Geben Sie an, ob das Produkt ölig, staubig, nass, eingeschweißt oder blank ist.
- Teilen Sie dem Integrator Ihr Zykluszeitziel (Picks pro Minute) mit.
- Fragen Sie: Befindet sich jede Aufnahmezone in einem separaten Vakuumkreislauf? (Erforderlich für Mehrfachauswahl.)
- Fragen Sie: Wie hoch ist das EOAT-Gewicht? (Es müssen mehr als 30 % Nutzlastreserve auf dem Roboter verbleiben.)
- Fragen Sie: Welche Schaumstoffqualität und -dicke? Holen Sie sich das Datenblatt.
- Fragen Sie: Wie hoch ist der Ersatzteilpreis für ein Schaumstoffpolster? (Verschleißartikel; muss voraussichtlich alle 6–12 Monate ausgetauscht werden.)
- Fragen Sie: Können Sie vor dem endgültigen Kauf eine Testversion mit unserem tatsächlichen Produkt anbieten?
8. Fünf Fehler, die Integratoren machen
- Spezifizieren eines flachen Pads auf einem unebenen Beutel. Es funktioniert eine Woche lang, dann leckt es und das Produkt fällt aus. Schaum verwenden. Normalerweise „validiert“ der Integrator die Wahl anhand eines sauberen, neuen Sacks direkt vom Palettierer – also dem flachsten Sack, den es jemals geben wird. Nach 24 Stunden am Band nehmen die Beutel Staub auf, hängen durch und verformen sich. Das Pad, das am ersten Tag versiegelt wurde, versiegelt am achten Tag nicht mehr.
- Ein gemeinsamer Vakuumkreis für einen Dual-Pick. Wenn sich eine Packung verschiebt, fallen beide ab. Verwenden Sie unabhängige Schaltkreise pro Pad. Dies ist der häufigste Dual-Pick-Fehler, den wir beheben, und es handelt sich um einen Venturi-Unterschied von 50 US-Dollar – nicht um eine Konstruktionsgrundlage. Der Integrator spart Geld bei der Stückliste und der Endbenutzer zahlt dafür in Form von Produktausfällen.
- Überdimensionierung des Roboters, aber Unterdimensionierung des Vakuums. Ein 120-kg-Roboter mit einem 50-kg-Vakuumgenerator kann keine porösen Behälter anheben. Der Roboter ist ein einmaliger Kauf; Das Vakuumsystem läuft bei jedem Zyklus. Kunden fragen uns nach 200-kg-Robotern für 20-kg-Kisten – der Roboter ist nicht der Engpass.
- Kein Vakuum-Feedback-Sensor. Sie merken, dass Sie einen Rucksack fallen gelassen haben, wenn er auf dem Boden landet, nicht während des Hebens. Ein 100-Dollar-Vakuumschalter, der mit dem Not-Aus-Eingang des Roboters verkabelt ist, fängt den Verlust in weniger als 100 ms auf – der Roboter stoppt, bevor er sich bewegt. Fügen Sie es in jeder Zone hinzu.
- Das EOAT-Gewicht wird ignoriert. Ein 20-kg-Roboter mit einem 6-kg-Greifer hat nur noch 14 kg für das Produkt übrig – Käufer vergessen, dass der Greifer selbst auf die Nutzlast angerechnet wird. Dann fragen sie sich, warum der Roboter bei einem 12-kg-Produkt einen Fehler macht. Ziehen Sie immer zuerst das EOAT-Gewicht ab, dann das Produktgewicht und lassen Sie dann 30 % Marge übrig.
9. Wartung und Verschleißteile
Eine Palettierzelle ist kein Werkzeug, das man einfach einbauen und vergessen muss. Der EOAT ist die am stärksten abgenutzte Komponente der Linie, da er bei jedem Zyklus mit dem Produkt in Berührung kommt. Planen Sie die Wartung vom ersten Tag an, sonst reparieren Sie sie in der Nachtschicht.
Schaumstoff- und Becherersatz
Offenzellige Schaumstoffpolster halten in der Produktion 3–12 Monate. Das Sortiment ist breit gefächert, da es die Aufnahmerate und die Oberfläche verfolgt: Staubiges oder abrasives Produkt (Baumaterialien, recycelte Faserplatten) trägt den Schaum in 3–6 Monaten bei 15–25 Aufnahmen/Minute ab. Saubere, trockene RSC-Hüllen in einem Lebensmittel-DC können 9–12 Monate haltbar sein. Monatlich prüfen. Ersetzen Sie das Polster, wenn Sie Folgendes bemerken: sichtbare Risse oder zusammengedrückte bleibende Dellen im Schaumstoff, ein Absinken des Vakuumniveaus bei einer zweifelsfrei funktionierenden Packung um mehr als 10 kPa gegenüber dem Ausgangswert oder eine sichtbare „Musterabnutzung“, bei der der Schaumstoff an einer Kante dünner geworden ist. Balgsaugnäpfe an Werkzeugen mit flachem Saugteller reißen an den Windungen; Als Satz ersetzen, nicht einzeln.
Filter und Schläuche
Betreiben Sie in jeder Zone einen 5-μm-Inline-Vakuumfilter. Ersetzen Sie alle 6–12 Monate oder in staubigen Umgebungen früher (3 Monate sind typisch für Ziegel-, Fliesen- oder Recyclingkartonlinien). Ein verstopfter Filter liest sich genauso wie eine schlechte Dichtung – Sie werden Oberflächenproblemen nachjagen, die eigentlich auf einen verschmutzten Filter zurückzuführen sind. Überprüfen Sie die Vakuumschläuche jährlich auf Risse an den Anschlüssen. Ein 1-mm-Loch bei -60 kPa entweicht 10–20 l/min, genug, um eine Randversiegelung zu lösen. Steckverbindungen einmal im Jahr nachziehen. Achten Sie bei laufender Pumpe aus 1 m Entfernung auf Lecks – Sie werden sie hören.
Jährliches Stunden- und Ersatzteilbudget
Budget 4–8 Stunden geplante Wartung pro Zelle und Jahr: Pad-Austausch, Filterwechsel, Leckprüfung, Schraubendrehmoment an EOAT-Befestigungselementen und Kalibrierung eines Vakuumschalters anhand eines Messgeräts. Rechnen Sie für die ersten beiden Jahre weitere 8–16 Stunden ungeplante reaktive Ausfallzeiten pro Jahr in Ihr Budget ein – das ist realistisch und nicht pessimistisch. Die Ausgaben für Ersatzteile belaufen sich auf etwa 10–15 % des ursprünglichen Kaufpreises des Greifers pro Jahr. Bewahren Sie ein Ersatzschaumpolster und ein Ersatzventuri auf dem Regal auf; Die Lieferzeit für kundenspezifische Schaumstoffplatten beträgt 2–4 Wochen, und ein Zellausfall von 3 Wochen kostet mehr als ein Dutzend Ersatzpolster.
Checkliste für die Inbetriebnahme am ersten Tag
Bevor Sie die FAT abzeichnen, führen Sie diese im Beisein des Kunden durch. Wählen Sie jede SKU 30 Mal bei voller Zyklusgeschwindigkeit aus. Messen Sie das Vakuumniveau mit einem Datenlogger – es sollte während des gesamten Hubs innerhalb von ±5 kPa des Zielwerts bleiben. Wählen Sie einen absichtlich staubigen oder nassen Rucksack (die Worst-Case-SKU) – wenn er herunterfällt, ist der EOAT zu klein, nicht der Roboter. Lassen Sie eine Packung absichtlich aus 1 m Höhe auf eine Schaumstoffunterlage fallen: Wenn sie nicht zerbricht, reicht Ihr Haltespielraum aus. Bitten Sie abschließend den Wartungsleiter des Kunden, vor Ihnen ein Schaumstoffpolster auszutauschen. Wenn dies mehr als 15 Minuten dauert oder zwei Personen erforderlich sind, ist das Design für sein Team falsch. Dokumentieren Sie das Basisvakuumniveau für jede SKU auf einem Aufkleber auf dem EOAT; Diese Nummer ist Ihre zukünftige Wartungsreferenz.
10. Szenarioempfehlungen
Wählen Sie die Reihe aus, die Ihrer dominanten SKU entspricht, und testen Sie sie dann im Vergleich zu Ihrer schlechtesten SKU (am schwersten, am unebensten oder am öligsten). Wenn die Empfehlung in dieser Hinsicht fehlschlägt, benötigt die Zelle entweder einen zweiten EOAT mit Werkzeugwechsel oder ein anderes primäres Werkzeug. Versenden Sie keine Zelle, die nur mit den guten SKUs funktioniert – die schlechten kommen am ersten Tag der Produktion an.
11. Häufig gestellte Fragen
Haben Sie eine Oberfläche, bei der Sie sich nicht sicher sind? Schicken Sie uns das Packungsmuster oder fünf Fotos von oben, von der Seite und von unten. Wir passen den Schaum, den Vakuumfluss und die Padanzahl an Ihre tatsächliche Oberfläche an – keine Katalogspezifikation. So kam es, dass Arturs Fall mit zwei unabhängigen Schaumzonen auf einem 4,5-kg-EOAT endete und die meisten unserer Palettierzellen FAT im Probelauf ohne fallengelassene Packung verließen.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
Vollständiges Profil ›