

包装機には人を傷つけ得る動きが満ちています。製函機は鋭いクロージングアームでフラップを折り、ケースパッカーは高速でピック&プレースし、パレタイジングロボットは広い動作範囲で弧を描き、包装機は 1 t の荷を回転させます。ガード、インターロック、停止ロジック、運転手順が一体として設計されていれば安全ですが、そうでなければ危険です。本稿では、正しく構築された後段包装セルが従うべき安全の枠組み、すなわち規格、リスクアセスメント、ハードウェア、書類を、仕向地が EU、英国、米国、中東のいずれであれ解説します。
SunAura Packaging Machines は輸出向けの後段包装設備を製造しており、安全をステッカーではなく工学分野として扱っています。以下の要点は、当社の 統合包装ラインで実際に仕様指定している内容、すなわちライン先頭の製函機から末端のパレット包装機までを反映しています。

包装機の安全を規定する規格
機械安全は単一の文書で規定されるわけではありません。複数の規格が重なり、それぞれが異なる問いに答えます。
- ISO 12100 ISO 12100 はリスクアセスメントとリスク低減の規格です。危険源の特定、リスクの見積もり、そして設計・ガード・情報による低減の方法を定めます。
- ISO 13849-1 ISO 13849-1 は制御システムの安全関連部を扱います。各安全機能に a~e の性能レベル(PL)と、B・1・2・3・4 のカテゴリを割り当てます。パレタイザーのライトカーテンと、筐体の単純な扉ロックでは、通常求められる PL が異なります。
- ISO 13855 ISO 13855 は、検出装置(ライトカーテンや安全マットなど)と最寄りの危険源との最小安全距離を、機械の停止時間とオペレーターの接近速度から定めます。
- ISO 14120 ISO 14120 は固定ガードと可動ガードを扱い、 ISO 14119 ISO 14119 はガードに付随するインターロック装置を扱います。
- ISO 10218-1/-2 は産業用ロボットを対象とし、 ISO/TS 15066 ISO/TS 15066 は、人と作業空間を共有する機械である協働ロボットの指針を提供します。
- IEC 60204-1 IEC 60204-1 は電気設備の規格で、制御回路、非常停止、色分け、感電防止を扱います。
- EN 415 ファミリ は包装機械に固有の規格で、製袋充填シール、結束、包装、パレット荷固定の各機械を扱うパートで構成されます。
CE マーキングと機械規則の変更
欧州市場では、機械はこれまで機械指令に基づいて上市され、メーカーが適合性評価を行い、技術文書を作成し、適合宣言書を発行することが求められてきました。EU は新しい機械規則への移行を進めており、一部要件が厳しくなり、適合プロセスも変わります。移行期間は 2020 年代半ばまで続きます。今設備を仕様指定する買い手は、その機械がどちらの規則に基づいて宣言されるのか、そして適合宣言の日付はいつかをサプライヤーに確認すべきです。
北米における相当する包装機械の安全規格に加え、 ANSI/PMMI B155.1米国は OSHA 要件を課します。危険点のガード規則と、保全作業向けのロックアウト・タグアウト(LOTO)規格などです。ロボットセルは ANSI/RIA 規格に従い、ISO 10218 と整合しています。EN 415 と ISO 13849 を満たす機械は概ね米国要件に近づきますが、ガード距離と LOTO 手順は現地規格に照らして確認が必要です。
リスクアセスメントが出発点です
安全に関する判断はすべて、文書化したリスクアセスメントに遡れるべきです。方法は単純ですが、機械ごとに、さらに統合ライン全体でもう一度実施しなければなりません。単一の OEM が単独では所有しない、機械間のインターフェースに危険が現れるからです。
- 危険源を特定する。 圧潰、せん断、切断、巻き込み、引き込み、衝撃、刺傷、摩擦、圧力(空圧・油圧)、感電、そしてフィルムや包装くずによる滑倒。
- リスクを見積もる。 傷害の重大度、ばく露の頻度、危険を回避できる可能性を勘案します。オペレーターが毎交代近づく回転式包装アームは、年に 1 回開けるガード付きギアボックスより、ばく露頻度が高くなります。
- 順序に沿ってリスクを低減する。 まず設計で危険を取り除き(動作を遅くする、形状を変える)、次にガードを設け、続いて検出装置を加え、最後に警告と手順に頼ります。
- 残留リスクを文書化する。 設計だけでは完全に除けない危険もあります。詰まりの解消にオペレーターが機械を開ける必要がある場合が典型です。これらは運転手順と操作研修に組み込みます。
統合アセスメントが重要なのは、ラインレベルの危険こそが人を傷つけることが多いからです。ケースシーラーとケースパッカーの隙間、ケースが 2 台のコンベア間を受け渡す挟み込み点、パレタイザーの供給部は、それぞれ別の機械が所有しながら、同じオペレーターが遭遇します。SunAura Packaging Machines はこれらのインターフェースをラインレベル設計で扱い、ラインレイアウトに明示します。
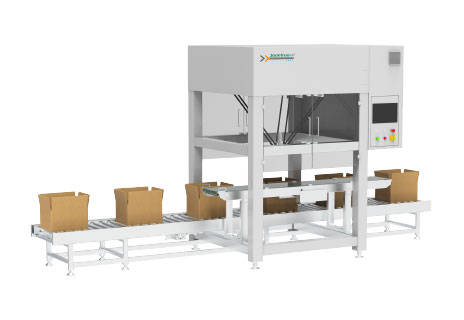
ガード、インターロック、立入りの階層
製函機やケースシーラーの固定された危険の多くは、ボルトで固定した固定ガードで覆います。無効化できないため、最も信頼できるガードです。投入、段取り替え、詰まり解消で開ける必要のある可動ガード(扉)には、インターロック装置を使います。ISO 14119 では、インターロック付き扉はオペレーターが届く前に危険を停止させ、設計者はインターロックがどれだけ容易に無効化され得るかを勘案しなければなりません。
インターロックはリスクに合わせて選びます。リスクの低い扉ならタング作動式スイッチで足ります。パレタイザーのような高リスクの扉には、改ざん耐性のあるコード化(RFID)インターロックに、ロボットが実際に停止するまで扉を施錠したままにするガードロック機能を組み合わせるのが一般的です。インターロック単独と ガードロック付きインターロック の違いは重要です。インターロックは扉が開くと動力を遮断します。ガードロックは、機械が危険な状態にある間、扉が物理的に開かないようにします。惰走時間の長い機械ではロックが必須です。
停止時間と安全距離
ライトカーテンや安全マットがオペレーターを守るのは、人が可動部に届く前に機械が停止できるだけの距離を置いて設置した場合に限ります。ISO 13855 は、ライトカーテン、安全リレー/コントローラ、ドライブの制動時間という連鎖内の全要素の応答時間に、標準の接近速度を加えて算出します。よくある誤りは、都合の良い位置にライトカーテンを付けて安全だと思い込むことです。正しい距離は実測値であり、機械速度やドライブを変更した場合は再確認が必要です。
非常停止と安全制御
非常停止ボタンは黄色地に赤で、全てのオペレーター席と長いラインの要所に配置し、ボタンを復帰させるまで再起動できないよう自己保持型にします。包装ラインでは、1 台を止めると接続ライン全体が正しい順序で制御停止するよう配線します。ケースパッカーが止まったのに製函機が供給を続ければ、セル全体が詰まるだけです。
ISO 13849 では、安全機能を信頼性が把握された部品で構成します。安全リレーまたは安全 PLC、重要機器の 2 チャンネル入力、そして故障を検出する監視です。パレタイジングやケース詰めセルの危険機能では Cat.3 / PL d が最も一般的な目標です。だからといって全機器を PL d にするわけではありません。アセスメントが機能ごとに必要水準を定めます。過剰指定は無駄であるうえ、真のアセスメントをしていない証拠にもなります。
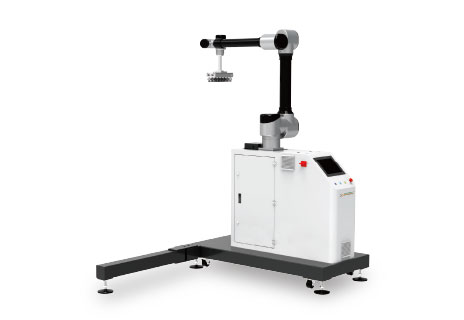
協働ロボットは、最初から柵が不要なわけではありません。
協働パレタイザーならガードなしで自動的に安全だという誤解がよくあります。そうではありません。協働運転は四つのモードの一つを指し、多くのコボットパレタイザーは、接触で停止するよう設計された「力とパワーの制限」を用います。このモードが有効なのは、可搬重量、手首先端工具、ケース重量、速度がすべて制限内にあり、接触エネルギーが当たり得る身体部位のしきい値を下回ることをリスクアセスメントで示せる、定義された動作範囲の中だけです。
ケースを重くする、サイクルを速める、鋭いグリッパに替える、のいずれかで、同じロボットは協働ではなくなり、通常の産業用ロボットとしてガードが必要になります。だから当社の 協働パレタイジングの解説 は、まずケース重量とレイアウトの確認を求めます。10 kg のケースを毎分 6 個で扱うなら真に協働といえるロボットも、15 kg で速いパターンに替えるとライトカーテンや柵が要ります。カタログの一行が安全の境界ではなく、アセスメント済みの適用条件こそが境界です。
後段包装ライン内の高リスク機械
ロボットの旋回より危険が分かりにくいという理由で、特に注意を要する機械があります。
- 反転機・傾転機 は、コイル、成形型、ドラムなどの重量物を回転・傾倒させ、大きな移動質量とクランプ動作を生みます。旋回範囲のガード、傾転中のインターロック付き立入り管理、そして停電時も荷を保持する確実なクランプが必要です。駆動とクランプの詳細は 反転機・傾転機の技術解説 で扱っています。
- ストレッチ包装機 は、回転ターンテーブルまたは回転アーム、移動するフィルムキャリッジ、高いマストを備えます。インライン自動機は、オペレーターが動作範囲へ入ると回転を止める必要があり、通常は安全スキャナと低速接近のロジックで対応します。
- 結束機 は、加熱シールヘッド、バンドを引き込む供給機構、さらに横型やアイ通し型ではパレット上を走行するフレームを組み合わせます。バンド経路とシールヘッドはいずれもガードし、立入りはインターロックで管理します。
- シュリンクトンネル は熱と動くコンベアが加わるため、ガードでは高温面と排気も勘案しなければなりません。
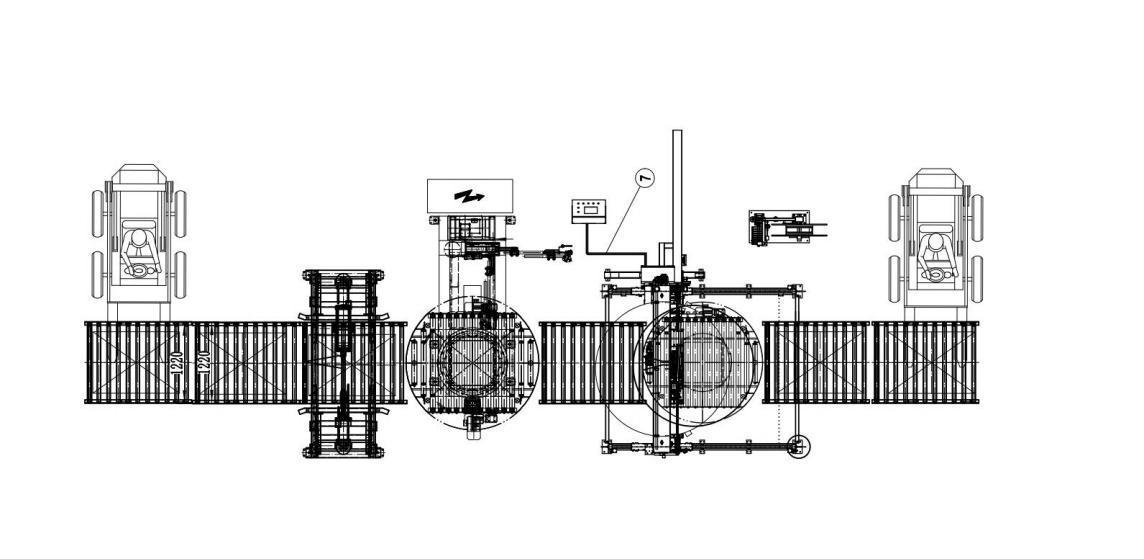
段取り替え・保全・詰まり解消時の安全
包装機による傷害のかなりの部分は、通常運転中ではなく、機械が「動いていないはず」の瞬間に起こります。詰まりの解消、フィルムロールの交換、シールヘッドの清掃、テープヘッドの交換です。これらの作業は文書化した手順でカバーしなければなりません。
- ロックアウト・タグアウト(LOTO)。 電気・空圧・油圧、そして蓄えられたばねエネルギーを、個人用の南京錠で遮断します。誰かが機械内にいる間に、同僚が再起動できないようにするためです。
- 低速・ジョグモード。 ケースパッカーのタイミング調整など、どうしても動かす必要のある作業は、低速のホールド・トゥ・ラン制御を使い、オペレーターが能動的に指令している間だけ機械を動かします。
- 定められた詰まり解消手順。 詰まったケースは、ガードを開けインターロックを停止モードにして取り出します。運転中に隙間から手を差し入れてはなりません。
- レシピによる段取り替え。 サイズのレシピを HMI 設定として保存する機械は、物理調整の回数と、ガード扉が開いている時間を減らせます。
予防保全そのものが安全トラブルを防ぎます。摩耗したガードのヒンジ、緩んだインターロック、効きの落ちたブレーキは、いずれも安全系統を静かに劣化させます。 予防保全チェックリスト が安全装置を含めるのは、まさにこの理由からです。
購入前に機械サプライヤーへ尋ねるべきこと
安全を実際に設計した機械と、CE ステッカーが付いているだけの機械を見分ける最短の方法が書類です。次を請求してください。
- 適合宣言書と、そこが参照する規格の一覧。
- 機械のリスクアセスメント、ラインの場合は統合リスクアセスメント。
- ISO 13849 の安全機能と、各機能に必要な性能レベル(PL)およびカテゴリ。
- ガード寸法、非常停止の位置、ライトカーテンの安全距離を示すレイアウト図。
- 安全回路と機器一覧を示す電気回路図。
- ロックアウト・タグアウト手順、段取り替え手順、詰まり解消手順。
- 機械間のガードとインターフェースが含まれており、現地のインテグレーター任せになっていないことの確認。
これらの書類が事前に提出され、かつ製造された機械と一致していれば、FAT と SAT は素直に進みます。欠けていたり、曖昧だったり、受注後にしか出てこない場合、安全の作業は設置業者に委ねられ、そこで最も高くつき、最も危険な抜けが生じます。
SunAura Packaging Machines の ケースパッカー, パレタイザー 、さらに一式の 包装ライン は、この枠組みに沿って製造され、安全書類一式を標準の輸出パッケージとして添付します。セルをご検討でしたら、RFQ にレイアウトと現地の安全要件を添えてお送りください。ガードと制御の設計は、機械が現場に据わってから後付けするより、レイアウト段階で検討する方が最も費用対効果が高くなります。

Kevin works on machine development for shrink bundling, shrink hoods and vacuum packaging. He tests film shrink ratios, tunnel heat zones, seal bar performance and chamber cycle times, and feeds that back into machine frame and conveyor design. He writes technical articles on shrink film selection, tunnel temperature balancing and vacuum packaging for industrial and food-adjacent secondary packs.
プロフィールを見る ›