

Verpackungsmaschinen sind voller Bewegungen, die Menschen verletzen können: ein Kartonaufrichter klappt Klappen mit einem scharfen Schliessarm, ein Kartonverpacker greift und legt mit hoher Geschwindigkeit, ein Palettierroboter fegt einen Bogen durch einen grossen Arbeitsbereich, und ein Wickler dreht eine Ladung von einer Tonne. Die Maschinen sind sicher, wenn Schutzeinrichtungen, Verriegelungen, Stopp-Logik und Bedienerverfahren gemeinsam entworfen werden, und gefaehrlich, wenn nicht. Dieser Leitfaden fuehrt durch das Sicherheitsframework, das eine richtig gebaute End-of-Line-Verpackungszelle befolgen sollte – die Standards, die Risikobeurteilung, die Hardware und die Dokumentation – ob das Ziel die EU, das Vereinigte Koenigreich, die USA oder der Mittlere Osten ist.
SunAura Packaging Machines baut End-of-Line-Ausrüstung für den Export, und wir behandeln Sicherheit als Ingenieurdisziplin, nicht als Aufkleber. Die Punkte unten spiegeln wider, was tatsächlich auf unseren integrierten Verpackungslinien spezifiziert ist, vom Kartonaufrichter am Linienanfang bis zum Palettenwickler am Ende.

Die Standards, die die Verpackungsmaschinen-Sicherheit regeln
Maschinensicherheit wird nicht durch ein einzelnes Dokument geregelt. Es ist ein Stapel von Standards, und jeder beantwortet eine andere Frage.
- ISO 12100 ist die Risikobeurteilungs- und Risikominderungsnorm. Sie definiert, wie Gefahren identifiziert, Risiken geschaetzt und durch Konstruktion, Schutzeinrichtungen und Informationen gemindert werden.
- ISO 13849-1 behandelt die sicherheitsbezogenen Teile der Steuerung. Sie weist einer Sicherheitsfunktion ein Performance Level (PL) von a bis e und eine Kategorie (B, 1, 2, 3 oder 4) zu. Ein Lichtvorhang an einem Palettierer ist meist ein anderer PL als ein einfaches Tuerenschloss an einem Gehaeuse.
- ISO 13855 legt den Mindestsicherheitsabstand zwischen einer Detektionseinrichtung (wie einem Lichtvorhang oder einer Sicherheitsmatte) und der naechsten Gefahr fest, basierend auf der Stillstandszeit der Maschine und der Annaeherungsgeschwindigkeit des Bedieners.
- ISO 14120 behandelt feste und bewegliche Schutzeinrichtungen, und ISO 14119 behandelt Verriegelungseinrichtungen in Verbindung mit Schutzeinrichtungen.
- ISO 10218-1 und -2 behandeln Industrieroboter, und ISO/TS 15066 gibt Leitfaden für kollaborierende Roboter – die Maschinen, die einen Arbeitsbereich mit Menschen teilen.
- IEC 60204-1 ist die Norm für elektrische Ausrüstung, behandelt Steuerstromkreise, Not-Aus, Farbcodierung und Schutz gegen elektrischen Schlag.
- Die EN 415-Familie ist spezifisch für Verpackungsmaschinen, mit Teilen, die Form-Fill-Seal, Umreifung, Wicklung und Paletten-Ladungssicherung behandeln.
CE-Kennzeichnung und die sich aendernden Maschinenregeln
Für den europaeischen Markt wurden Maschinen unter der Maschinenrichtlinie in Verkehr gebracht, die vom Hersteller verlangt, eine Konformitaetsbewertung durchzufuehren, eine technische Akte zu erstellen und eine Konformitaetserklaerung auszustellen. Die EU geht zu einer neuen Maschinenverordnung über, die ein paar Anforderungen verschaerft und den Konformitaetsprozess ändert; die Uebergangslaeuft Mitte der 2020er, und Einkäufer, die Ausrüstung jetzt spezifizieren, sollten den Lieferanten fragen, gegen welche Verordnung die Maschine erklaert wird und wann die Erklaerung datiert ist.
Für Nordamerika ist der aequivalente Verpackungsmaschinen-Standard ANSI/PMMI B155.1, und die Vereinigten Staaten fuegen OSHA-Anforderungen hinzu, einschliesslich der Point-of-Operation-Schutzregel und der Lockout-Tagout (LOTO)-Norm für die Wartung. Roboterzellen folgen den ANSI/RIA-Standards, die mit ISO 10218 abgestimmt sind. Eine Maschine, die EN 415 und ISO 13849 erfuellt, ist meist nahe an den US-Anforderungen, aber die Schutzabstaende und das LOTO-Verfahren müssen gegen den lokalen Standard geprueft werden.
Die Risikobeurteilung ist der Ausgangspunkt
Jede Sicherheitsentscheidung sollte zu einer dokumentierten Risikobeurteilung zurueckverfolgt werden. Die Methode ist einfach, aber sie muss Maschine für Maschine und dann wieder für die integrierte Linie durchgefuehrt werden, weil Gefahren an den Schnittstellen zwischen Maschinen auftreten, die kein einzelner OEM besitzt.
- Identifizieren Sie die Gefahren. Quetschen, Scheren, Schneiden, Verfangen, Einziehen, Schlag, Stich, Reibung, Druck (pneumatisch und hydraulisch), Elektrizitaet und Ausrutschen durch Folie oder Verpackungsabfaelle.
- Schaetzen Sie das Risiko. Beruecksichtigen Sie die Schwere der Verletzung, die Haeufigkeit der Exposition und die Moeglichkeit, der Gefahr auszuweichen. Ein rotierender Wicklerarm, dem sich ein Bediener jede Schicht naehert, ist eine hoeher frequentierte Exposition als ein geschuetztes Getriebe, das einmal jaehrlich geoeffnet wird.
- Mindern Sie das Risiko in Reihenfolge. Entfernen Sie zuerst die Gefahr durch Konstruktion (Bewegung verlangsamen, Geometrie ändern), dann schuetzen Sie sie, dann fuegen Sie Detektionseinrichtungen hinzu, und verlassen Sie sich schliesslich auf Warnungen und Verfahren.
- Dokumentieren Sie das Restrisiko. Einige Gefahren können nicht vollständig herauskonstruiert werden – eine Klemmung, die verlangt, dass ein Bediener eine Maschine oeffnet, ist das klassische Beispiel – und diese werden Teil des Bedienerverfahrens und der Schulung.
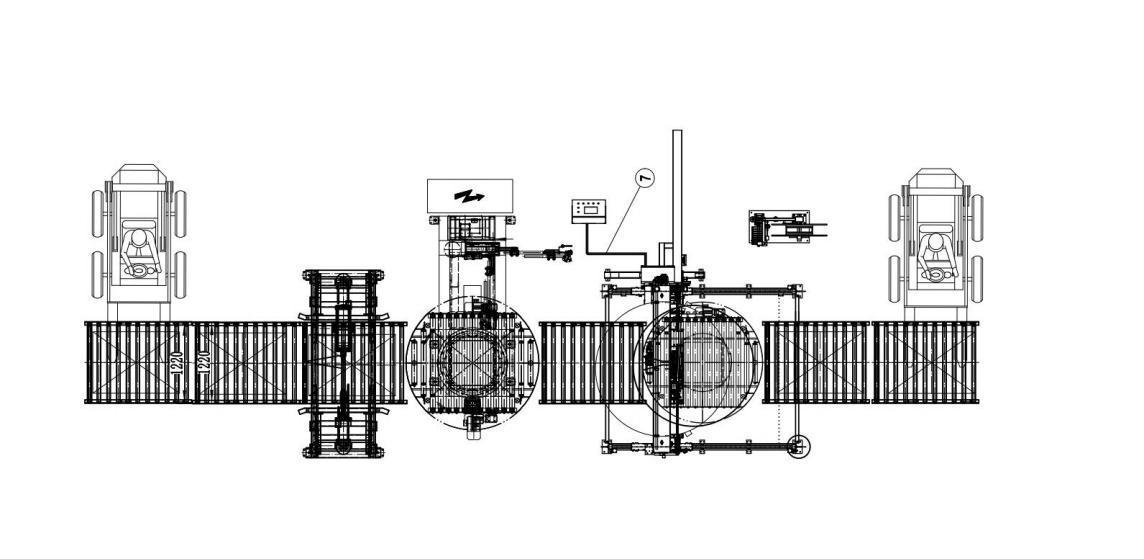
Die integrierte Beurteilung ist wichtig, weil die Linien-Ebene-Gefahren oft diejenigen sind, die Menschen verletzen. Die Luecke zwischen Kartonverschliesser und Kartonverpacker, der Quetschpunkt, wo ein Karton zwischen zwei Foerderern uebergeben wird, und der Einlauf des Palettierers sind jeweils im Besitz einer anderen Maschine, aber von demselben Bediener anzutreffen. SunAura Packaging Machines behandelt diese Schnittstellenpunkte im Linien-Level-Design und zeigt sie im Linienlayout.
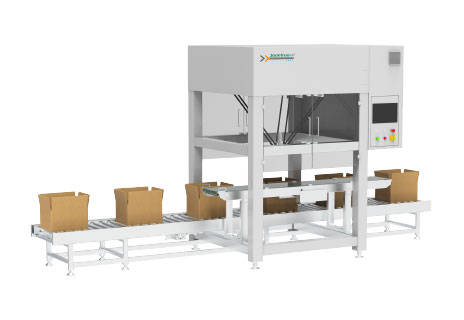
Schutzeinrichtungen, Verriegelungen und die Hierarchie des Zugriffs
Die meisten festen Gefahren an einem Kartonaufrichter oder Kartonverschliesser sind durch fest verschraubte Schutzeinrichtungen abgedeckt; diese sind die zuverlaessigsten Schutzeinrichtungen, weil sie nicht umgangen werden können. Bewegliche Schutzeinrichtungen – die Tueren, die für Beschickung, Wechsel oder Beseitigung geoeffnet werden müssen – verwenden Verriegelungseinrichtungen. Nach ISO 14119 stoppt eine verriegelte Tuer die Gefahr, bevor ein Bediener sie erreichen kann, und der Konstrukteur muss beruecksichtigen, wie leicht die Verriegelung ueberwunden werden kann.
Verriegelungen werden gewaehlt, um dem Risiko zu entsprechen. Eine tuer mit geringerem Risiko kann einen zaehnebetaetigten Schalter verwenden; eine Hochrisiko-Tuer an einem Palettierer verwendet typischerweise eine manipulationssichere, codierte (RFID)-Verriegelung mit einer Tuerverriegelungsfunktion, die die Tuer verschlossen haelt, bis der Roboter tatsächlich stillgestanden hat. Diese Unterscheidung – Verriegelung allein vs. Verriegelung mit Tuerverriegelung – ist wichtig. Verriegelung entfernt die Leistung, wenn die Tuer oeffnet; Tuerverriegelung verhindert physikalisch das Oeffnen der Tuer, während die Maschine in einem gefaehrlichen Zustand ist. Für Maschinen mit langer Nachlaufzeit ist die Verriegelung erforderlich.
Stillstandszeit und Sicherheitsabstand
Ein Lichtvorhang oder eine Sicherheitsmatte schuetzt den Bediener nur, wenn er weit genug von der Gefahr entfernt montiert ist, dass die Maschine stillsteht, bevor die Person das bewegliche Teil erreichen kann. ISO 13855 berechnet dies aus der Ansprechzeit jeder Komponente in der Kette – dem Lichtvorhang, dem Sicherheitsrelais oder Controller, der Bremszeit des Antriebs – plus einer Standard-Annaeherungsgeschwindigkeit. Ein haeufiger Fehler ist, einen Lichtvorhang in bequemem Abstand zu installieren und anzunehmen, er sei sicher; der richtige Abstand ist ein gemessener Wert, und er muss erneut geprueft werden, wenn die Maschinengeschwindigkeit oder der Antrieb jemals geaendert wird.
Not-Aus und Sicherheitssteuerungen
Not-Aus-Tasten müssen rot mit gelbem Hintergrund sein, an jeder Bedienerstation und an Schluesselpunkten entlang einer langen Linie platziert, und sie müssen verrastend sein, damit die Maschine nicht neu starten kann, bis die Taste zurueckgesetzt wird. Auf einer Verpackungslinie sollte der Not-Aus so verdrahtet sein, dass das Stoppen einer Maschine die verbundene Linie in der richtigen Reihenfolge zu einem kontrollierten Stopp bringt – ein Kartonverpacker, der stoppt, während der Aufrichter weiter fuehrt, wird einfach die ganze Zelle klemmen.
Nach ISO 13849 wird die Sicherheitsfunktion aus Komponenten aufgebaut, deren Zuverlaessigkeit verstanden ist: ein Sicherheitsrelais oder eine Sicherheits-SPS, zweikanalige Eingaenge an den kritischen Geraeten, und eine Ueberwachung, die Fehler erkennt. Cat.3 / PL d ist das haeufigste Ziel für die gefaehrlichen Funktionen an einer Palettier- oder Kartonverpackungszelle. Das bedeutet nicht, dass jedes einzelne Geraet PL d ist; die Beurteilung legt das erforderliche Niveau pro Funktion fest, und alles zu ueberdimensionieren ist sowohl verschwenderisch als auch ein Zeichen, dass keine echte Beurteilung durchgefuehrt wurde.
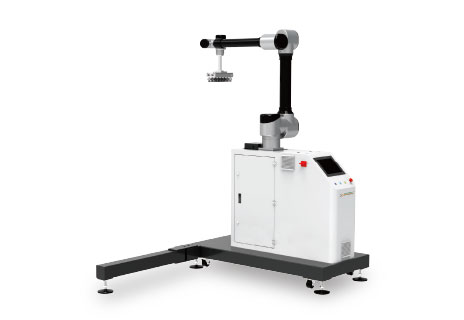
Kollaborierende Roboter sind standardmaeßig nicht zaunfrei
Ein haeufiges Missverstaendnis ist, dass ein kollaborierender Palettierer automatisch ohne Schutz sicher ist. Das ist es nicht. Kollaborierender Betrieb beschreibt einen von vier Modi – die meisten Cobot-Palettierer verwenden Leistungs- und Kraftbegrenzung, wobei der Roboter so konstruiert ist, dass er bei Kontakt stoppt. Dieser Modus ist nur innerhalb eines definierten Bereichs gueltig, wobei Nutzlast, Endeffektor, Kartongewicht und Geschwindigkeit alle innerhalb der Grenzen liegen, und mit einer Risikobeurteilung, die zeigt, dass die Kontaktenergie unter der Schwelle für den Koerperbereich liegt, der getroffen werden könnte.
Fuegen Sie einen schwereren Karton, einen schnelleren Zyklus oder einen scharfen Greifer hinzu, und derselbe Roboter ist nicht mehr kollaborierend und muss als konventioneller Industrieroboter geschuetzt werden. Deshalb besteht unser Leitfaden für kollaborierende Palettierroboter darauf, zuerst Kartongewicht und Layout zu pruefen. Ein Roboter, der für 10 kg-Kartons bei sechs Kartons pro Minute echt kollaborierend ist, kann bei 15 kg und einem schnelleren Muster einen Lichtvorhang oder eine Umzaunung erfordern. Der Linienwert im Katalog ist nicht die Sicherheitsgrenze; die beurteilte Applikation ist.
Hochrisiko-Maschinen innerhalb der End-of-Line
Einige Maschinen verdienen spezielle Aufmerksamkeit, weil ihre Gefahren weniger offensichtlich sind als der Schwung eines Roboters.
- Upender und Tilter drehen oder kippen schwere Lasten (Coils, Formen, Faeßer) und erzeugen eine große bewegte Masse plus eine Klemmwirkung. Sie erfordern Schutz des Drehbereichs, verriegelten Zugriff während des Kippens und positive Klemmung, die die Last bei Leistungsverlust haelt. Unser Upender- und Tilter-Ingenieurleitfaden behandelt die Antriebe und Klemmung im Detail.
- Stretchwickler haben einen rotierenden Drehteller oder rotierenden Arm, einen bewegten Folienwagen und einen hohen Mast. Automatische Inline-Wickler müssen die Rotation stoppen, wenn ein Bediener den Bereich betritt, typischerweise mit einem Sicherheitsscanner und Langsam-Annaeherungslogik.
- Umreifungsmaschinen kombinieren einen beheizten Verschlusskopf, einen Fuehrmechanismus, der Band zieht, und bei Horizontal- oder Durch-Auge-Einheiten einen Rahmen, der über eine Palette faehrt. Der Bandpfad und der Verschlusskopf sind beide geschuetzt, wobei der Zugriff verriegelt ist.
- Schrumpftunnel fuegen Waerme und bewegten Förderer hinzu; der Schutz hier muss auch die heissen Oberflaechen und Abluft beruecksichtigen.
Sicherheit während Wechsel, Wartung und Beseitigung von Klemmungen
Ein grosser Anteil der Verpackungsmaschinen-Verletzungen passiert nicht während des normalen Laufs, sondern in den Momenten, in denen die Maschine nicht in Bewegung sein sollte – eine Klemmung beseitigen, eine Folienrolle wechseln, einen Verschlusskopf reinigen oder einen Klebekopf wechseln. Diese Aufgaben müssen durch ein schriftliches Verfahren abgedeckt werden.
- Lockout-Tagout. Energieisolation (elektrisch, pneumatisch, hydraulisch und gespeicherte Federenergie) mit einem persoenlichen Vorhaengeschloss, damit die Maschine nicht von einem Kollegen neu gestartet werden kann, während jemand darin ist.
- Langsam- oder Jog-Modus. Aufgaben, die wirklich Bewegung benoetigen, wie das Timing eines Kartonverpackers, verwenden eine Hold-to-Run-Steuerung bei reduzierter Geschwindigkeit, so dass die Maschine sich nur bewegt, während der Bediener sie aktiv befiehlt.
- Definierte Beseitigungsverfahren. Ein geklemmter Karton wird mit geoeffneten Schutzeinrichtungen und Verriegelung im Stopp-Modus entfernt – niemals durch Erreichen durch eine Luege, während die Maschine läuft.
- Wechsel per Rezept. Maschinen, die Grossenrezepte als HMI-Einstellungen speichern, reduzieren die Anzahl physikalischer Anpassungen und die Zeit, in der die Schutztueren offen sind.
Die vorbeugende Instandhaltung selbst verhindert Sicherheitsprobleme: ein abgenutztes Schutzeinrichtung-Scharnier, eine lose Verriegelung oder eine ausfallende Bremse degradieren das Sicherheitssystem stillschweigend. Die Checkliste für vorbeugende Instandhaltung enthaelt Sicherheitsgeraete genau aus diesem Grund.
Was Sie einen Maschinenlieferanten vor dem Kauf fragen sollten
Dokumentation ist der schnellste Weg, eine Maschine zu unterscheiden, die wirklich für Sicherheit konstruiert wurde, von einer, die einfach mit einem CE-Aufkleber ankam. Fordern Sie Folgendes an:
- Die Konformitaetserklaerung und die Standardliste, die sie referenziert.
- Die Risikobeurteilung für die Maschine und, für eine Linie, die integrierte Risikobeurteilung.
- Die ISO 13849-Sicherheitsfunktionen und ihr erforderliches Performance Level und Kategorie.
- Layout-Zeichnungen, die Schutzabmessungen, Not-Aus-Positionen und Lichtvorhang-Sicherheitsabstaende zeigen.
- Den Elektroschaltplan, der den Sicherheitskreis und die Geraeteliste zeigt.
- Das Lockout-Tagout-Verfahren und die Wechsel- und Beseitigungsverfahren.
- Bestaetigung, dass die Schutzeinrichtungen und Schnittstellen zwischen Maschinen eingeschlossen sind, nicht dem Integrator vor Ort ueberlassen werden.
Wenn diese Dokumente im Voraus geliefert werden und mit der Maschine, wie gebaut, uebereinstimmen, werden FAT und SAT einfach. Wenn sie fehlen, vage sind oder nur nach der Bestellung erstellt werden, wird die Sicherheitsarbeit dem Installateur ueberlassen, und dort erscheinen die teuersten und gefaehrlichsten Luecken.
SunAura Packaging Machines’ Kartonverpacker, Palettierer und vollstaendige Verpackungslinien sind nach diesem Framework gebaut, wobei das Sicherheitsdossier als Teil des Standard-Exportpakets geliefert wird. Wenn Sie eine Zelle bewerten, senden Sie das Layout und Ihre lokalen Sicherheitsanforderungen mit der RFQ; die Schutz- und Steuerungskonstruktion ist am kosteneffizientesten, wenn sie in der Layout-Phase beruecksichtigt wird, statt nachgeruestet, sobald die Maschine auf dem Hallenboden steht.

Kevin works on machine development for shrink bundling, shrink hoods and vacuum packaging. He tests film shrink ratios, tunnel heat zones, seal bar performance and chamber cycle times, and feeds that back into machine frame and conveyor design. He writes technical articles on shrink film selection, tunnel temperature balancing and vacuum packaging for industrial and food-adjacent secondary packs.
Vollständiges Profil ›