

Le macchine per il confezionamento sono piene di movimento che può ferire le persone: una formatrice di casse piega i lembi con un braccio di chiusura affilato, una casetta fa pick and place ad alta velocità, un robot di palettizzazione spazza un arco attraverso un ampio inviluppo, e una fasciatrice ruota un carico che pesa una tonnellata. Le macchine sono sicure quando protezioni, interblocchi, logica di arresto e procedure operative sono progettati insieme, e pericolose quando non lo sono. Questa guida ripercorre il quadro di sicurezza che una cella di confezionamento di fine linea correttamente costruita dovrebbe seguire — gli standard, la valutazione del rischio, l’hardware e la documentazione — sia che la destinazione sia l’UE, il Regno Unito, gli Stati Uniti o il Medio Oriente.
SunAura Packaging Machines costruisce attrezzature di fine linea per l’esportazione, e trattiamo la sicurezza come una disciplina di ingegneria, non come un adesivo. I punti di seguito riflettono ciò che è effettivamente specificato sulle nostre linee di confezionamento integrate, dalla formatrice di casse all’inizio della linea alla fasciatrice di pallet alla fine.

Gli standard che governano la sicurezza delle macchine per il confezionamento
La sicurezza delle macchine non è governata da un singolo documento. È una pila di standard, e ognuno risponde a una domanda diversa.
- ISO 12100 è lo standard di valutazione del rischio e riduzione del rischio. Definisce come identificare i pericoli, stimare il rischio e ridurlo tramite design, protezioni e informazioni.
- ISO 13849-1 copre le parti relative alla sicurezza del sistema di controllo. Assegna un Livello di Prestazione (PL) da a a e una Categoria (B, 1, 2, 3 o 4) a ogni funzione di sicurezza. Una barriera fotoelettrica su un pallettizzatore è di solito un PL diverso rispetto a una semplice serratura porta su un enclosure.
- ISO 13855 fissa la distanza di sicurezza minima tra un dispositivo di rilevamento (come una barriera fotoelettrica o un tappetino di sicurezza) e il pericolo più vicino, basata sul tempo di arresto della macchina e sulla velocità di avvicinamento dell’operatore.
- ISO 14120 copre le protezioni fisse e mobili, e ISO 14119 copre i dispositivi di interblocco associati alle protezioni.
- ISO 10218-1 e -2 coprono i robot industriali, e ISO/TS 15066 fornisce linee guida per i robot collaborativi — le macchine che condividono uno spazio di lavoro con le persone.
- IEC 60204-1 è lo standard delle attrezzature elettriche, che copre i circuiti di controllo, gli arresti d’emergenza, la codifica a colori e la protezione contro le scosse elettriche.
- La famiglia EN 415 è specifica per le macchine per il confezionamento, con parti che coprono le macchine form-fill-seal, di reggiatura, avvolgimento e di fissaggio del carico su pallet.
Marcatura CE e le regole delle macchine in evoluzione
Per il mercato europeo, le macchine sono state immesse sul mercato sotto la Direzione Macchine, che richiede al produttore di condurre una valutazione di conformità, costruire un fascicolo tecnico e rilasciare una Dichiarazione di Conformità. L’UE si sta spostando verso un nuovo Regolamento Macchine, che irrigidisce alcuni requisiti e cambia il processo di conformità; il periodo di transizione arriva fino alla metà degli anni 2020, e gli acquirenti che specificano attrezzature ora dovrebbero chiedere al fornitore a quale regolamento la macchina è dichiarata e quando è datata la dichiarazione.
Per il Nordamerica, lo standard equivalente per le macchine per il confezionamento è ANSI/PMMI B155.1, e gli Stati Uniti aggiungono i requisiti OSHA inclusi la regola di protezione del punto di operazione e lo standard di lockout-tagout (LOTO) per la manutenzione. Le celle robot seguono gli standard ANSI/RIA, che sono allineati con ISO 10218. Una macchina che soddisfa EN 415 e ISO 13849 sarà di solito vicina ai requisiti statunitensi, ma le distanze di protezione e la procedura LOTO devono essere verificate contro lo standard locale.
La valutazione del rischio è il punto di partenza
Ogni decisione di sicurezza dovrebbe ricondursi a una valutazione del rischio documentata. Il metodo è semplice, ma deve essere fatto macchina per macchina e poi di nuovo per la linea integrata, perché i pericoli compaiono alle interfacce tra macchine che nessun singolo OEM possiede.
- Identificate i pericoli. Schiacciamento, cesoiamento, taglio, impigliamento, trascinamento, urto, perforazione, attrito, pressione (pneumatica e idraulica), elettricità e scivolamenti da film o detriti di imballaggio.
- Stimate il rischio. Considerate la gravità dell’infortunio, la frequenza di esposizione, e la possibilità di evitare il pericolo. Un braccio della fasciatrice rotante che un operatore avvicina ogni turno è un’esposizione a frequenza più alta rispetto a un riduttore protetto che viene aperto una volta all’anno.
- Riducete il rischio in ordine. Prima rimuovete il pericolo con il design (rallentate il moto, cambiate la geometria), poi protegettelo, poi aggiungete dispositivi di rilevamento, e infine affidatevi ad avvertenze e procedure.
- Documentate il rischio residuo. Alcuni pericoli non possono essere completamente eliminati con l’ingegneria — un inceppamento che richiede a un operatore di aprire una macchina è l’esempio classico — e questi diventano parte della procedura operativa e della formazione.
La valutazione integrata conta perché i pericoli a livello di linea sono spesso quelli che feriscono le persone. Il divario tra la nastratrice di casse e la casetta, il punto di schiacciamento dove una cassa viene trasferita tra due trasportatori, e l’alimentazione del pallettizzatore sono ciascuno di proprietà di una macchina diversa ma incontrati dallo stesso operatore. SunAura Packaging Machines tratta questi punti di interfaccia nel design a livello di linea e li mostra nella disposizione della linea.
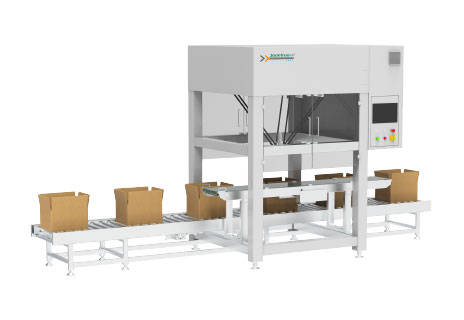
Protezioni, interblocchi e la gerarchia di accesso
La maggior parte dei pericoli fissi su una formatrice di casse o una nastratrice sono coperti da protezioni fisse imbullonate in posizione; queste sono le protezioni più affidabili perché non possono essere bypassate. Le protezioni mobili — le porte che devono aprirsi per il caricamento, il cambio formato o lo sblocco — utilizzano dispositivi di interblocco. Sotto ISO 14119, una porta interbloccata ferma il pericolo prima che un operatore possa raggiungerlo, e il progettista deve tenere conto di quanto facilmente l’interblocco possa essere aggirato.
Gli interblocchi sono scelti per abbinare il rischio. Una porta a rischio inferiore può utilizzare un interruttore azionato a linguetta; una porta ad alto rischio su un pallettizzatore tipicamente utilizza un interblocco anti-manomissione e codificato (RFID) con una funzione di blocco protezione che mantiene la porta chiusa finché il robot non si è effettivamente fermato. Questa distinzione — solo interblocco rispetto a interblocco con blocco protezione — è importante. L’interblocco toglie alimentazione quando la porta si apre; il blocco protezione impedisce fisicamente alla porta di aprirsi mentre la macchina è in uno stato pericoloso. Per le macchine con un lungo tempo di rallentamento, il blocco è richiesto.
Tempo di arresto e distanza di sicurezza
Una barriera fotoelettrica o un tappetino di sicurezza protegge l’operatore solo se è montata abbastanza lontano dal pericolo che la macchina si sia fermata prima che la persona possa raggiungere la parte in movimento. ISO 13855 calcola questo dal tempo di risposta di ogni componente nella catena — la barriera fotoelettrica, il relè di sicurezza o il controller, il tempo di frenata dell’azionamento — più una velocità di avvicinamento standard. Un errore comune è installare una barriera fotoelettrica a una distanza comoda e dare per scontato che sia sicura; la distanza corretta è un valore misurato, e deve essere ricontrollata se la velocità della macchina o l’azionamento vengono mai cambiati.
Arresti d’emergenza e controlli di sicurezza
I pulsanti di arresto d’emergenza devono essere rossi con sfondo giallo, posizionati in ogni postazione operatore e nei punti chiave attorno a una linea lunga, e devono essere con ritenuta così che la macchina non possa riavviarsi finché il pulsante non viene resettato. Su una linea di confezionamento, l’e-stop dovrebbe essere cablato così che fermare una macchina porti la linea connessa a un arresto controllato nell’ordine corretto — una casetta che si ferma mentre la formatrice continua ad alimentare semplicemente incepperà l’intera cella.
Sotto ISO 13849, la funzione di sicurezza è costruita da componenti la cui affidabilità è compresa: un relè di sicurezza o PLC di sicurezza, ingressi a due canali sui dispositivi critici, e monitoraggio che rileva i guasti. Cat.3 / PL d è l’obiettivo più comune per le funzioni pericolose su una cella di palettizzazione o casetta. Questo non significa che ogni singolo dispositivo sia PL d; la valutazione fissa il livello richiesto per funzione, e sovra-specificare tutto è sia sprecoso sia un segno che non è stata fatta una valutazione reale.
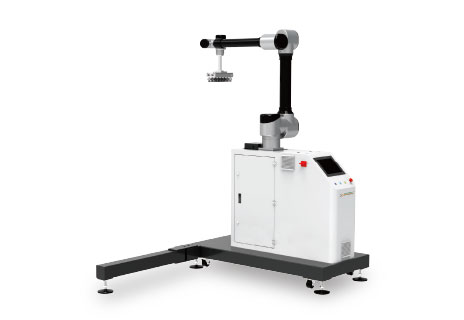
I robot collaborativi non sono privi di recinzione di default
Un malinteso frequente è che un pallettizzatore collaborativo sia automaticamente sicuro senza protezioni. Non lo è. L’operazione collaborativa descrive una delle quattro modalità — la maggior parte dei pallettizzatori cobot utilizza il power-and-force-limiting, dove il robot è progettato per fermarsi al contatto. Quella modalità è valida solo dentro un inviluppo definito, con il carico utile, l’end-of-arm tool, il peso della cassa e la velocità tutti entro i limiti, e con una valutazione del rischio che mostra che l’energia di contatto è sotto la soglia per la regione del corpo che potrebbe essere colpita.
Aggiungete una cassa più pesante, un ciclo più veloce o un gripper affilato, e lo stesso robot non è più collaborativo e deve essere protetto come un robot industriale convenzionale. È per questo che la nostra guida alla palettizzazione collaborativa insiste nel controllare prima il peso della cassa e la disposizione. Un robot che è genuinamente collaborativo per casse da 10 kg a sei casse al minuto può richiedere una barriera fotoelettrica o una recinzione a 15 kg e con uno schema più veloce. La linea nel catalogo non è il confine di sicurezza; è l’applicazione valutata.
Macchine ad alto rischio all’interno della fine linea
Alcune macchine meritano attenzione specifica perché i loro pericoli sono meno ovvi dello spazzamento di un robot.
- Upender e ribaltatori ruotano o ribaltano carichi pesanti (bobine, stampi, fusti) e creano una grande massa in movimento più un’azione di bloccaggio. Richiedono protezione dell’inviluppo di rotazione, accesso interbloccato durante l’inclinazione e bloccaggio positivo che tiene il carico in caso di perdita di potenza. La nostra guida ingegneristica a upender e ribaltatori copre in dettaglio gli azionamenti e il bloccaggio.
- Fasciatrici in estensibile hanno una piattaforma girevole rotante o un braccio rotante, un carrello film mobile e un albero alto. Le fasciatrici inline automatiche devono fermare la rotazione se un operatore entra nell’inviluppo, di solito con uno scanner di sicurezza e una logica di avvicinamento a velocità ridotta.
- Reggiatrici combinano una testa di saldatura riscaldata, un meccanismo di avanzamento che tira la banda e, sulle unità orizzontali o through-eye, un telaio che viaggia sopra un pallet. Il percorso della banda e la testa di saldatura sono entrambi protetti, con accesso interbloccato.
- Tunnel di termoretrazione aggiungono calore e trasportatore in movimento; la protezione qui deve anche tenere conto delle superfici calde e dell’estrazione.
Sicurezza durante il cambio formato, la manutenzione e lo sblocco degli inceppamenti
Una grande quota degli infortuni sulle macchine per il confezionamento avviene non durante il normale funzionamento ma nei momenti in cui la macchina “non dovrebbe muoversi” — sbloccando un inceppamento, cambiando un rotolo di film, pulendo una testa di saldatura o cambiando una testa di nastro. Questi compiti devono essere coperti da una procedura scritta.
- Lockout-tagout. Isolamento dell’energia (elettrica, pneumatica, idraulica ed energia di molla immagazzinata) con un lucchetto personale, così la macchina non può essere riavviata da un collega mentre qualcuno è dentro.
- Modalità lenta o jog. I compiti che genuinamente necessitano di movimento, come la taratura di una casetta, utilizzano un controllo hold-to-run a velocità ridotta così la macchina si muove solo mentre l’operatore la sta comandando attivamente.
- Procedure di sblocco definite. Una cassa inceppata viene rimossa con le protezioni aperte e l’interblocco in modalità stop — mai allungando una mano attraverso un varco mentre la macchina è in funzione.
- Cambio formato via ricetta. Le macchine che memorizzano le ricette di formato come impostazioni HMI riducono il numero di regolazioni fisiche e il tempo in cui le porte di protezione restano aperte.
La stessa manutenzione preventiva previene i problemi di sicurezza: una cerniera di protezione usurata, un interblocco allentato o un freno guasto degradano tutti silenziosamente il sistema di sicurezza. La checklist di manutenzione preventiva include i dispositivi di sicurezza proprio per questo motivo.
Cosa chiedere a un fornitore di macchine prima di comprare
La documentazione è il modo più rapido per distinguere una macchina che è stata effettivamente ingegnerizzata per la sicurezza da una che è semplicemente arrivata con un adesivo CE. Richiedete quanto segue:
- La Dichiarazione di Conformità e l’elenco degli standard che essa referenzia.
- La valutazione del rischio per la macchina e, per una linea, la valutazione del rischio integrata.
- Le funzioni di sicurezza ISO 13849 e il loro Livello di Prestazione e Categoria richiesti.
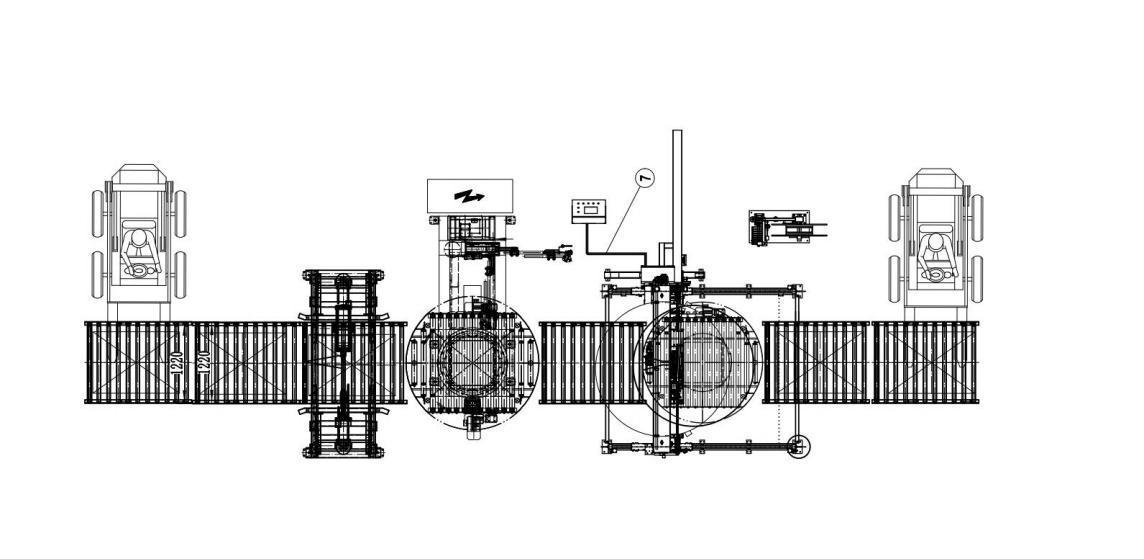
- Disegni di disposizione che mostrano le dimensioni delle protezioni, le posizioni degli e-stop e le distanze di sicurezza delle barriere fotoelettriche.
- Lo schema elettrico che mostra il circuito di sicurezza e l’elenco dei dispositivi.
- La procedura di lockout-tagout e le procedure di cambio formato e sblocco.
- La conferma che le protezioni e le interfacce tra le macchine sono incluse, non lasciate all’integratore on site.
Quando questi documenti sono forniti in anticipo e corrispondono alla macchina così come costruita, il FAT e il SAT diventano semplici. Quando mancano, sono vaghi o vengono prodotti solo dopo l’ordine, il lavoro di sicurezza sarà lasciato all’installatore, ed è lì che compaiono i divari più costosi e pericolosi.
Le casette, i pallettizzatori e le linee di confezionamento complete di SunAura Packaging Machines sono costruite secondo questo quadro, con il fascicolo di sicurezza fornito come parte del pacchetto di esportazione standard. Se state valutando una cella, inviate la disposizione e i vostri requisiti di sicurezza locali con la RFQ; la protezione e il design del controllo sono più convenienti quando sono considerati nella fase di disposizione anziché retrofittati una volta che la macchina è sul pavimento.

Kevin works on machine development for shrink bundling, shrink hoods and vacuum packaging. He tests film shrink ratios, tunnel heat zones, seal bar performance and chamber cycle times, and feeds that back into machine frame and conveyor design. He writes technical articles on shrink film selection, tunnel temperature balancing and vacuum packaging for industrial and food-adjacent secondary packs.
Vedi biografia completa ›