

La pallettizzazione è l’operazione che più stabilimenti automatizzano per prima e che più desiderano togliere dalle mani degli operatori. Sollevare cartoni, sacchi o fasci per un intero turno, piegarsi e impilare strato dopo strato è un lavoro ripetitivo, fisicamente pesante e sempre più difficile da coprire con il personale; e un solo cartone fuori posto su un pallet caricato a mano basta a far spostare il carico durante il trasporto. Per le linee di media capacità che non giustificano un grande pallettizzatore tradizionale, la risposta standard è oggi il robot collaborativo di pallettizzazione: una cella compatta con sensori di forza che impila i cartoni sul pallet seguendo schemi memorizzati, lavora a fianco delle persone senza una gabbia di protezione completa e si sposta da una linea all’altra quando cambia la produzione. SunAura Packaging Machines produce tre celle di questo tipo — WP-20, WP-40 e WP-50 — e questa guida spiega come funzionano, come si confrontano e come definirne le specifiche.
Se impilate cartoni a mano, se la vostra linea fa da cinque a dodici prelievi al minuto o se faticate a coprire le postazioni pallet su più turni, le sezioni che seguono illustrano la meccanica del robot, il suo modello di sicurezza, i calcoli di portata e di schema, il layout necessario e le domande che stabiliscono quale cella si adatta alla vostra linea.
Che cos’è una cella collaborativa di pallettizzazione
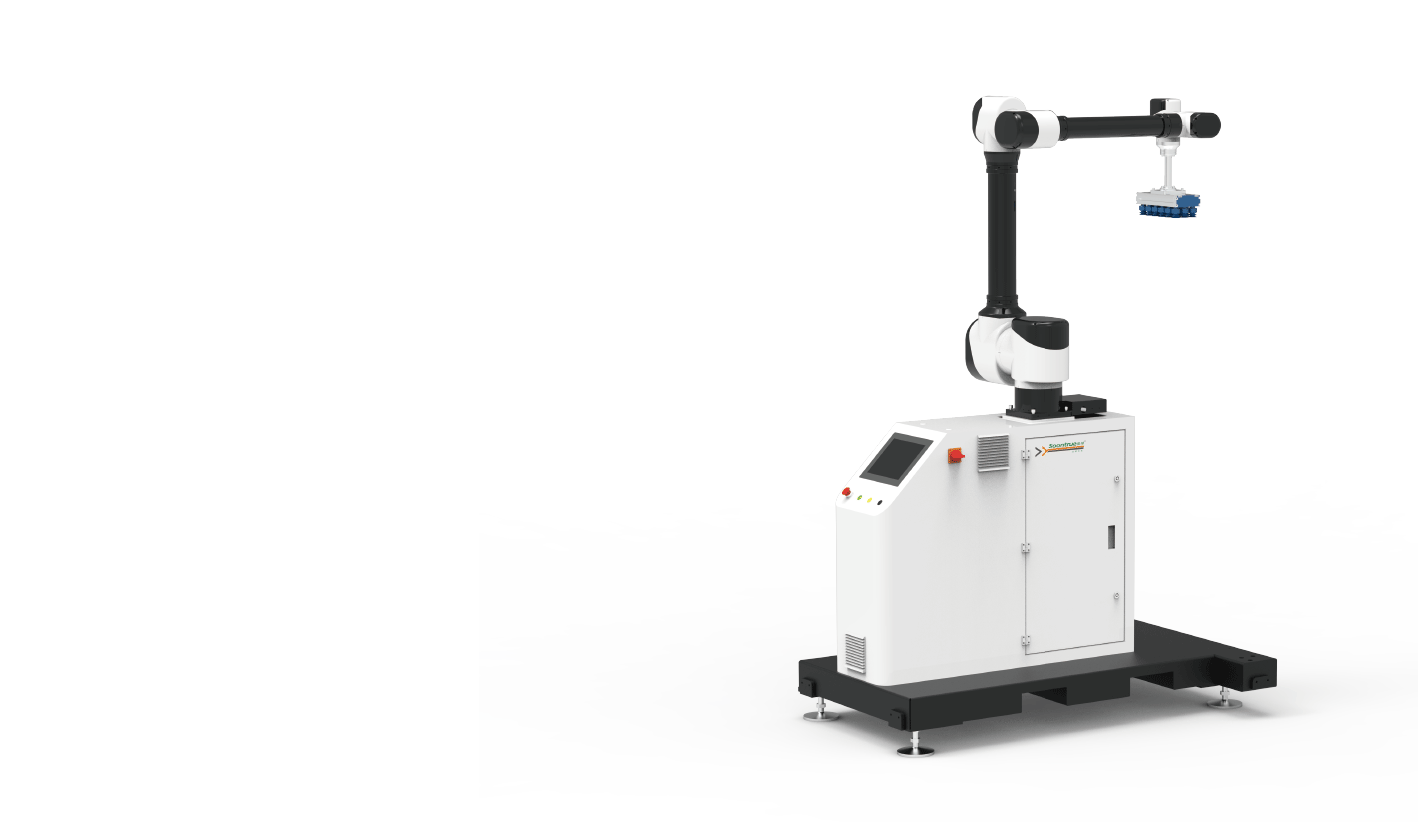
Una cella di pallettizzazione abbina un robot multiasse a una colonna di sollevamento o a una base fissa, una pinza adatta al prodotto, un trasportatore di alimentazione dei cartoni e una o due postazioni pallet. I cartoni arrivano in ingresso, il robot ne preleva uno o più alla volta e li posiziona secondo lo schema dello strato, mentre la cella sale progressivamente man mano che il pallet si costruisce. Gli schemi sono memorizzati come ricette: inseriti i parametri di base, come le dimensioni di cartone e pallet, il robot compone ogni strato in automatico, e il passaggio da un prodotto all’altro consiste nel richiamare una ricetta, non nel riattrezzare la macchina. L’unità è compatta — la WP-20 occupa circa 3,4 × 1,7 m compresa la colonna di sollevamento — e si sposta con un carrello elevatore, caratteristica preziosa per gli stabilimenti che lavorano prodotti diversi su linee diverse.
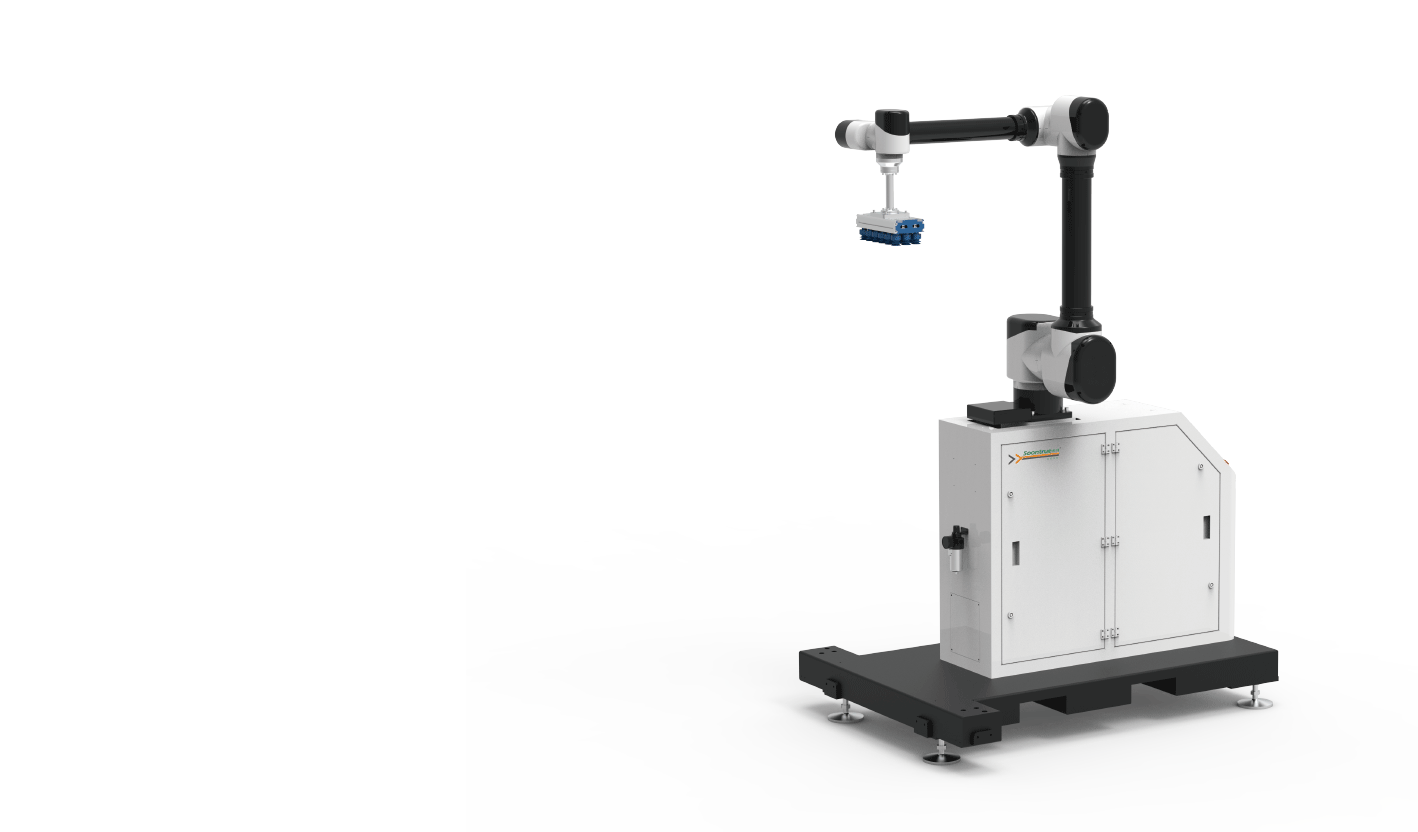
Le tre celle, con dati verificati
SunAura Packaging Machines pubblica specifiche verificate in fabbrica: i tre modelli coprono l’intervallo di portata e velocità di cui hanno bisogno le linee di media capacità:
| Specifica | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| Portata massima (pinza inclusa) | 30 kg | 45 kg | 45 kg |
| Sbraccio | — | 1780 mm | 1780 mm |
| Capacità di pallettizzazione | 8–12 prelievi/min | ≤8 prelievi/min | ≤6 prelievi/min |
| Altezza massima pallet | ≤2600 mm | ≤2550 mm | ≤2450 mm |
| Ripetibilità | — | ±0.05 mm | ±0.04 mm |
| Potenza installata | 3 kW | 3.5 kW | 3.5 kW |
| Consumo aria | 200 L/min | 240–460 L/min | 240–460 L/min |
| Peso netto | 600 kg | ≈650 kg | ≈650 kg |
| Dimensioni massime pallet | 1200×1200 mm | 1200×1200 mm | 1200×1100 mm |
Il robot collaborativo di pallettizzazione WP-20 è la cella più veloce e gestisce cartoni leggeri alle cadenza più alte; il WP-40 movimenta cartoni più pesanti con uno sbraccio di 1780 mm; e il WP-50 si basa su una struttura semplificata, con comunicazione EtherCAT e protezione IP54, per impieghi più pesanti e più lenti. Come sempre, la progettazione deve basarsi sulla cadenza realmente ottenibile con il cartone e lo schema specifici, non sul dato di punta: è la stessa regola spiegata nella guida SunAura Packaging Machines alla capacità produttiva reale.
Il calcolo della portata che i buyer trascurano
L’errore di specifica più frequente è considerare la portata nominale come peso del cartone. La portata comprende la pinza: un robot da 30 kg con una pinza da 5 kg lascia 25 kg per il prodotto. Se il robot preleva più cartoni per ciclo — ed è così che si raggiungono cadenze effettive più alte — il peso complessivo più la pinza deve restare entro il valore nominale. Il calcolo è quindi: peso cartone × cartoni per prelievo + peso pinza ≤ portata nominale, verificato alla massima estensione dello schema, dove la capacità del robot è minima. Una linea che confeziona cartoni da 18 kg a due a due richiede una cella della classe 45 kg, anche se ogni cartone è ben sotto i 30 kg: SunAura Packaging Machines sviluppa questo calcolo sui cartoni reali del cliente, non applicando il nome del modello come regola.
La scelta della pinza dipende dal prodotto. Le pinze a vuoto gestiscono cartoni sigillati e fasci a superficie liscia; le pinze meccaniche o a forche gestiscono sacchi, vaschette aperte e superfici porose; le pinze speciali servono per prodotti misti o fuori standard. I sacchi di cereali, cemento o pet food si deformano quando vengono sollevati e richiedono pinze progettate per questo, mentre i cartoni rigidi RSC si prestano alla presa a vuoto. La pinza incide anche sul consumo d’aria, ed è per questo che nelle specifiche il dato dell’aria compare accanto a quello della potenza.
Il modello di sicurezza: cosa significa davvero collaborativo
Un robot collaborativo rileva il contatto tramite sensori di forza e coppia e si arresta: può quindi lavorare accanto alle persone senza la gabbia completamente chiusa richiesta da un robot tradizionale. Ma collaborativo non significa automaticamente privo di protezioni in ogni configurazione. La valutazione dei rischi riguarda l’applicazione specifica: i limiti di velocità e forza, la pinza e il prodotto trasportato — un robot che fa oscillare un cartone pesante non è innocuo al contatto — e le zone in cui gli operatori si avvicinano per prelevare il pallet. Dove le persone entrano spesso nella cella, gli scanner rallentano il robot all’avvicinarsi e lo arrestano a distanza ravvicinata; dove lo scambio pallet tiene le persone lontane, si possono impiegare barriere fotoelettriche o protezioni fisse, e la WP-50 può essere ordinata con porte di protezione o barriere fotoelettriche opzionali.

Il risultato concreto è una cella che occupa molto meno spazio di un robot tradizionale in gabbia e consente agli operatori di prelevare i pallet pieni e rifornire quelli vuoti senza recinzione perimetrale, rispettando comunque i requisiti di sicurezza delle macchine. SunAura Packaging Machines completa la valutazione dei rischi sul layout reale in fase di messa in servizio, perché un robot sicuro in una configurazione — velocità contenuta, cartoni leggeri, area coperta da scanner — non risulta automaticamente sicuro se fatto girare più veloce con prodotto più pesante.
Schemi, postazioni pallet e gestione dei pallet vuoti
È negli schemi di pallettizzazione che il robot dimostra la sua flessibilità. Gli schemi a incastro, in cui i cartoni si sovrappongono tra posizioni contigue, danno i carichi più stabili e vengono generati in automatico una volta inserite le dimensioni di cartone e pallet; il robot memorizza uno schema per ogni prodotto e lo richiama in pochi secondi. Le celle si configurano con una o due postazioni pallet — la WP-20 e la WP-40 possono operare su entrambi i lati — e con due postazioni il robot passa direttamente su un pallet vuoto mentre quello pieno viene prelevato, eliminando la pausa di scambio. Si possono aggiungere dispenser automatici di pallet vuoti per prolungare il funzionamento senza operatore, mentre il posizionamento manuale basta per produzioni più piccole. Nelle produzioni miste, dove altezze e schemi cambiano a ogni ordine, le ricette memorizzate sostituiscono le pile irregolari che nascono dall’impilamento a mano, la prima causa di carichi che si spostano e vengono rifiutati al ricevimento merci.
Layout, utenze e integrazione
La cella richiede un pavimento in piano, un trasportatore di ingresso che porti i cartoni con orientamento costante e spazio sufficiente per prelevare i pallet con carrello elevatore o transpallet; i layout a due pallet sono studiati perché il carrello raggiunga una postazione mentre il robot lavora sull’altra. L’alimentazione è 380 V trifase per la WP-20 e 220 V per la WP-50, con aria compressa a 0,5–0,7 MPa per le pinze pneumatiche; la linea a monte deve fornire cartoni almeno alla cadenza di prelievo del robot, con un breve tratto di accumulo perché il robot non resti mai in attesa. I criteri di integrazione sono gli stessi indicati da SunAura Packaging Machines nella guida dedicata a trasportatori e movimentazione del prodotto ; la cella viene spesso installata a valle di una sigillatrice automatica, con i pallet avvolti che passano poi all’avvolgitrice: la combinazione descritta nella guida al layout di fine linea e nella scelta delle avvolgitrici per pallet.
Cobot o pallettizzatore tradizionale
I buyer confrontano talvolta una cella collaborativa con un pallettizzatore tradizionale ad alta velocità: la linea di demarcazione è capacità produttiva e varietà. Le macchine tradizionali pallettizzano più velocemente e si adattano a un singolo prodotto in grandi volumi, ma sono più ingombranti, più rigide e meno flessibili sugli schemi. Le celle collaborative sacrificano la velocità massima in cambio di compattezza, mobilità, flessibilità basata su ricette e protezioni più leggere, e si adattano alle linee di media capacità e multi-SKU che la maggior parte degli stabilimenti gestisce davvero, spesso con un costo totale di installazione inferiore. Per linee sopra una dozzina di prelievi al minuto su un singolo prodotto si valuta una cella ad alta velocità tradizionale o robotizzata; al di sotto, e ovunque cambino prodotti e layout, vince la cella collaborativa: un confronto che SunAura Packaging Machines sviluppa caso per caso.
Uno scenario di layout concreto
Il valore della cella si vede meglio su un layout concreto. Immaginiamo uno stabilimento di prodotti per la casa con due linee che confluiscono in un’unica area di pallettizzazione: i cartoni di carta tissue e detergenti vengono sigillati a valle di ciascuna linea e convogliati a un solo WP-40. Il robot è configurato con due postazioni pallet: mentre impila su una, il carrello preleva il pallet completo e ne inserisce uno vuoto, e la linea non si ferma mai per lo scambio. I cartoni di prodotti diversi seguono schemi diversi, ognuno memorizzato come ricetta e richiamato al cambio prodotto, e l’area definita dagli scanner rallenta il robot quando si avvicina un carrello. Nei giorni in cui la seconda linea lavora un prodotto più pesante, la stessa cella lo gestisce perché la portata di 45 kg copre entrambi; nel fine settimana la cella viene spostata con il carrello per pallettizzare una terza linea in un altro reparto. È la flessibilità che un pallettizzatore tradizionale fisso non può offrire.
Lo scenario mostra anche la disciplina necessaria in fase di progetto: il trasportatore di ingresso deve orientare ogni cartone allo stesso modo, l’accumulo a monte del robot deve contenere cartoni sufficienti per uno scambio pallet e i percorsi dei carrelli non devono attraversare l’area di lavoro del robot. Gli stabilimenti che risolvono questi aspetti prima dell’installazione entrano in produzione in pochi giorni; quelli che improvvisano passano settimane a rincorrere cartoni orientati male e uscite bloccate.
Manutenzione e ritorno concreto
Una cella collaborativa richiede poca manutenzione rispetto a un pallettizzatore tradizionale: pochi registri meccanici e nessun meccanismo di composizione strati da tarare. I controlli pratici riguardano la pinza e le sue ventose o dita, l’impianto a vuoto dove presente, la colonna di sollevamento e le sue guide, e gli scanner di sicurezza e i circuiti di emergenza, che si testano con cadenza programmata perché è il loro corretto funzionamento a rendere sicuro il layout aperto. Gli snodi del robot sono sigillati e dimensionati per una lunga durata, e l’HMI registra gli allarmi per la diagnostica. Il ritorno si misura sul lavoro sottratto a un’operazione che gli stabilimenti faticano sempre più a coprire, sugli schemi costanti che evitano carichi spostati e rifiutati e sull’assenza delle lesioni da sforzo tipiche dell’impilamento manuale; su due o tre turni il solo risparmio di manodopera ripaga la cella nei primi anni, senza contare il costo totale di installazione più basso rispetto a una macchina tradizionale in gabbia.
Domande frequenti
Quanti cartoni al minuto gestisce?
Da 6 a 12 prelievi al minuto secondo il modello, con i cicli a prelievo multiplo che aumentano la cadenza effettiva di cartoni; il dato reale si conferma sul vostro peso cartone, sul vostro schema e sull’altezza del pallet.
Può lavorare in sicurezza accanto ai miei operatori?
Sì, entro i limiti di forza e velocità definiti dalla valutazione, grazie ai sensori di forza e, dove necessario, a scanner o barriere fotoelettriche; la valutazione dei rischi viene eseguita sulla pinza e sul prodotto specifici.
Come si cambiano gli schemi di pallettizzazione?
Gli schemi sono ricette memorizzate, generate dalle dimensioni di cartone e pallet e richiamate dall’HMI: il cambio prodotto richiede secondi, non regolazioni meccaniche.
Può impilare anche sacchi oltre ai cartoni?
Sì, con una pinza adatta a sacchi o vaschette; la movimentazione dei sacchi viene definita a parte, perché i sacchi pieni si deformano e non si prestano alle pinze a vuoto.
Quali utenze servono?
Un pavimento in piano, alimentazione 220 o 380 V secondo il modello, aria compressa per le pinze pneumatiche e accesso con carrello elevatore per lo scambio pallet.
Conclusione
Un robot collaborativo di pallettizzazione offre alle linee di media capacità una cella compatta, spostabile e basata su ricette, che impila cartoni e sacchi senza gabbia completa e sostituisce il sollevamento manuale che gli stabilimenti faticano a coprire con il personale, nonché gli schemi irregolari che fanno spostare i carichi. Definite sulla portata reale — cartoni più pinza, verificata a tutta estensione —, sulla cadenza di prelievo, sulla soluzione di sicurezza e su una o due postazioni pallet, le WP-20, WP-40 e WP-50 coprono l’intervallo dai cartoni leggeri e veloci agli impieghi più pesanti e lenti, e si collocano naturalmente tra la sigillatrice e l’avvolgitrice in una fine linea bilanciata.
Se volete smettere di impilare i pallet a mano, contattate i tecnici applicativi di SunAura Packaging Machines indicando pesi, dimensioni dei cartoni e cadenza della linea, oppure consultate le celle nella sezione prodotti, compresi i tre robot collaborativi e i trasportatori e le avvolgitrici che completano la linea. Quando la cella sostituisce l’impilamento manuale su due o tre turni, il solo risparmio di manodopera la ripaga di norma nei primi anni, e gli schemi a incastro costanti riducono i carichi rifiutati che arrivano spostati al ricevimento merci del cliente. SunAura Packaging Machines dimensiona ogni cella sui pesi reali dei cartoni e sulla cadenza di prelievo, con pinze, scanner e postazioni pallet confermati sul layout effettivo: il buyer riceve così una linea che va in produzione in fretta, non una macchina allineata solo al nome del modello.

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
Vedi biografia completa ›