

Les machines d’emballage regorgent de mouvements susceptibles de blesser : une formeuse de caisses replie les rabats avec un bras de fermeture tranchant, une encaisseuse saisit et dépose à grande vitesse, un robot palettiseur balaie un large volume d’un arc continu, et une filmeuse fait tourner une charge pesant une tonne. Ces machines sont sûres lorsque protecteurs, verrouillages, logique d’arrêt et procédures d’exploitation sont conçus ensemble, et dangereuses lorsqu’ils ne le sont pas. Ce guide parcourt le cadre de sécurité qu’une cellule de fin de ligne correctement construite doit respecter — les normes, l’analyse de risque, le matériel et la documentation — que la destination soit l’Union européenne, le Royaume-Uni, les États-Unis ou le Moyen-Orient.
SunAura Packaging Machines construit des équipements de fin de ligne pour l’export, et nous traitons la sécurité comme une discipline d’ingénierie, pas comme une étiquette. Les points ci-dessous reflètent ce qui est réellement spécifié sur nos lignes d’emballage intégrées, de la formeuse de caisses en tête de ligne jusqu’à la filmeuse de palettes en sortie.

Les normes qui encadrent la sécurité des machines d’emballage
La sécurité des machines n’est pas régie par un document unique. C’est un empilement de normes, chacune répondant à une question différente.
- ISO 12100 est la norme d’appréciation et de réduction du risque. Elle définit comment identifier les phénomènes dangereux, estimer le risque et le réduire par la conception, la protection et l’information.
- ISO 13849-1 couvre les parties des systèmes de commande relatives à la sécurité. Elle attribue un niveau de performance (PL, de a à e) et une catégorie (B, 1, 2, 3 ou 4) à chaque fonction de sécurité. Une barrière immatérielle sur un palettiseur n’a généralement pas le même PL qu’un simple verrouillage de porte sur un carter.
- ISO 13855 fixe la distance de sécurité minimale entre un dispositif de détection (barrière immatérielle, tapis de sécurité) et le phénomène dangereux le plus proche, en fonction du temps d’arrêt de la machine et de la vitesse d’approche de l’opérateur.
- ISO 14120 couvre les protecteurs fixes et mobiles, et l’ISO 14119 les dispositifs de verrouillage associés aux protecteurs.
- ISO 10218-1 et -2 couvrent les robots industriels, et l’ISO/TS 15066 fournit des lignes directrices pour les robots collaboratifs — les machines qui partagent un espace de travail avec les personnes.
- IEC 60204-1 est la norme des équipements électriques : circuits de commande, arrêts d’urgence, code couleur et protection contre les chocs électriques.
- La famille EN 415 est propre aux machines d’emballage, avec des parties couvrant le formage-remplissage-scellage, le cerclage, l’enroulage et les machines de sécurisation des charges palettisées.
Le marquage CE et l’évolution de la réglementation machines
Sur le marché européen, les machines ont été mises sur le marché selon la directive Machines, qui impose au fabricant de réaliser une évaluation de conformité, de constituer un dossier technique et de délivrer une déclaration de conformité. L’Union européenne passe à un nouveau règlement Machines, qui resserre quelques exigences et modifie la procédure de conformité ; la période de transition couvre la seconde moitié des années 2020, et les acheteurs qui spécifient des équipements aujourd’hui doivent demander au fournisseur selon quel texte la machine est déclarée et à quelle date est établie la déclaration.
Pour l’Amérique du Nord, la norme équivalente pour les machines d’emballage est l’ANSI/PMMI B155.1, et les États-Unis ajoutent les exigences OSHA, dont la règle de protection au point d’opération et la norme de consignation-déconsignation (LOTO) pour la maintenance. Les cellules robotisées suivent les normes ANSI/RIA, alignées sur l’ISO 10218. Une machine conforme à l’EN 415 et à l’ISO 13849 est généralement proche des exigences américaines, mais les distances de protection et la procédure de consignation doivent être vérifiées au regard de la norme locale.
L’analyse de risque est le point de départ
Toute décision de sécurité doit renvoyer à une analyse de risque documentée. La méthode est simple, mais elle doit être menée machine par machine, puis reprise pour la ligne intégrée, car des phénomènes dangereux apparaissent aux interfaces entre machines dont aucun fabricant isolé n’est responsable.
- Identifier les phénomènes dangereux. Écrasement, cisaillement, coupure, happement, entraînement, choc, piqûre, friction, pression (pneumatique et hydraulique), électricité et glissades dues au film ou aux débris d’emballage.
- Estimer le risque. Prendre en compte la gravité de la blessure, la fréquence d’exposition et la possibilité d’éviter le danger. Un bras de filmeuse rotatif dont l’opérateur s’approche à chaque équipe suppose une exposition bien plus fréquente qu’un réducteur protégé ouvert une fois par an.
- Réduire le risque dans l’ordre. D’abord supprimer le danger par la conception (ralentir le mouvement, modifier la géométrie), puis le protéger, ensuite ajouter des dispositifs de détection, et enfin s’appuyer sur les avertissements et les procédures.
- Documenter le risque résiduel. Certains risques ne peuvent pas être éliminés par la conception — un bourrage exigeant que l’opérateur ouvre la machine en est l’exemple classique — et ils intègrent la procédure d’exploitation et la formation.
L’analyse intégrée compte parce que les risques de niveau ligne sont souvent ceux qui blessent. L’espace entre la fermeuse de cartons et l’encaisseuse, le point de pincement où une caisse passe d’un convoyeur à l’autre et l’entrée du palettiseur relèvent chacun d’une machine différente mais sont rencontrés par le même opérateur. SunAura Packaging Machines traite ces points d’interface dans la conception de la ligne et les représente sur le plan d’implantation.
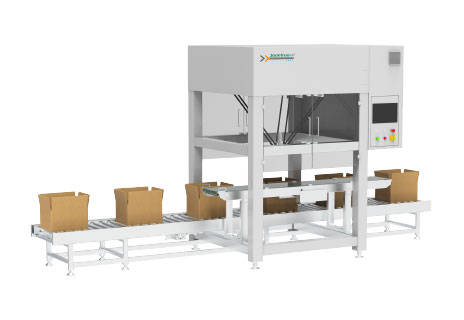
Protecteurs, verrouillages et hiérarchie des accès
La plupart des risques fixes d’une formeuse ou d’une fermeuse de cartons sont couverts par des protecteurs fixes boulonnés ; ce sont les plus fiables, car ils ne peuvent pas être contournés. Les protecteurs mobiles — les portes à ouvrir pour le chargement, le changement de format ou le dégagement — font appel à des dispositifs de verrouillage. Selon l’ISO 14119, une porte verrouillée arrête le danger avant que l’opérateur puisse l’atteindre, et le concepteur doit tenir compte de la facilité avec laquelle le verrouillage peut être neutralisé.
Les verrouillages sont choisis en fonction du risque. Une porte à faible risque peut utiliser un interrupteur à languette ; une porte à haut risque sur un palettiseur utilise généralement un verrouillage codé (RFID) inviolable, avec fonction de condamnation de porte qui la maintient fermée jusqu’à l’arrêt effectif du robot. Cette distinction — verrouillage seul contre verrouillage avec condamnation de porte — est importante. Le verrouillage coupe l’énergie à l’ouverture de la porte ; la condamnation empêche physiquement la porte de s’ouvrir tant que la machine est dans un état dangereux. Pour les machines à long temps d’arrêt, la condamnation est obligatoire.
Temps d’arrêt et distance de sécurité
Une barrière immatérielle ou un tapis de sécurité ne protège l’opérateur que si son montage le place assez loin du danger pour que la machine se soit arrêtée avant que la personne atteigne la pièce mobile. L’ISO 13855 la calcule à partir du temps de réponse de chaque composant de la chaîne — la barrière, le relais ou automate de sécurité, le temps de freinage du variateur — auquel s’ajoute une vitesse d’approche normalisée. Une erreur fréquente consiste à installer la barrière à une distance commode en la supposant sûre : la bonne distance est une valeur mesurée, et elle doit être revérifiée si la vitesse ou le variateur change un jour.
Arrêts d’urgence et commandes de sécurité
Les boutons d’arrêt d’urgence doivent être rouges sur fond jaune, présents à chaque poste opérateur et à des points clés le long d’une ligne longue, et à verrouillage, pour que la machine ne puisse pas redémarrer avant réarmement. Sur une ligne d’emballage, l’arrêt d’urgence doit être câblé de façon qu’arrêter une machine entraîne l’arrêt contrôlé des machines reliées, dans le bon ordre — une encaisseuse qui s’arrête alors que la formeuse continue d’alimenter finira par bloquer toute la cellule.
Selon l’ISO 13849, la fonction de sécurité est constituée de composants dont la fiabilité est connue : un relais ou un automate de sécurité, des entrées doubles sur les dispositifs critiques et une surveillance qui détecte les défauts. La catégorie 3 / PL d est la cible la plus courante pour les fonctions dangereuses d’une cellule de palettisation ou d’encaissage. Cela ne signifie pas que chaque dispositif est en PL d ; l’analyse fixe le niveau requis par fonction, et surmixer toutes les fonctions est à la fois un gaspillage et le signe qu’aucune vraie analyse n’a été menée.
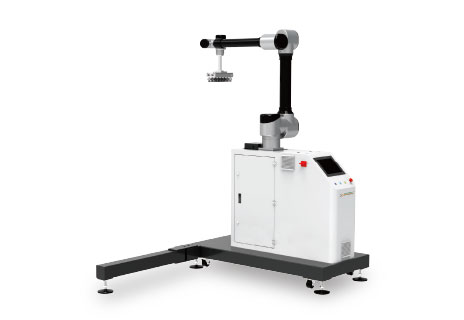
Les robots collaboratifs ne sont pas sans protection par défaut
Une idée reçue fréquente veut qu’un palettiseur collaboratif soit automatiquement sûr sans protection. C’est faux. Le fonctionnement collaboratif désigne l’un des quatre modes — la plupart des palettiseurs cobot utilisent la limitation de puissance et d’effort, où le robot est conçu pour s’arrêter au contact. Ce mode n’est valable qu’à l’intérieur d’une enveloppe définie, avec une charge utile, un effecteur, un poids de caisse et une vitesse tous dans les limites, et avec une analyse de risque montrant que l’énergie de contact reste sous le seuil de la zone corporelle susceptible d’être heurtée.
Ajoutez une caisse plus lourde, un cycle plus rapide ou une pince tranchante, et le même robot n’est plus collaboratif : il doit être protégé comme un robot industriel conventionnel. C’est pourquoi notre guide du palettiseur collaboratif insiste sur la vérification préalable du poids de caisse et de l’implantation. Un robot réellement collaboratif pour des caisses de 10 kg à six caisses par minute peut exiger une barrière immatérielle ou une clôture à 15 kg et un plan plus rapide. Ce n’est pas la fiche catalogue qui délimite la sécurité, mais l’application évaluée.
Les machines à haut risque dans la fin de ligne
Certaines machines méritent une attention particulière, car leurs dangers sont moins évidents que le balayage d’un robot.
- Retourneurs et basculeurs retournent ou basculent des charges lourdes (bobines, moules, fûts) et créent une grande masse en mouvement ainsi qu’une action de serrage. Ils exigent une protection de l’enveloppe de rotation, un accès verrouillé pendant le basculement et un serrage positif qui maintient la charge en cas de perte d’énergie. Notre guide d’ingénierie du retourneur et du basculeur détaille les entraînements et le serrage.
- Filmeuses comportent un plateau ou un bras rotatif, un chariot porte-film mobile et un mât haut. Les filmeuses en ligne automatiques doivent arrêter la rotation si un opérateur entre dans l’enveloppe, généralement au moyen d’un scanner de sécurité et d’une logique d’approche à vitesse réduite.
- Cercleuses associent une tête de soudure chauffante, un mécanisme d’avance qui tire le feuillard et, sur les modèles Horizontaux ou à œil traversant, un cadre qui se déplace au-dessus d’une palette. Le trajet du feuillard et la tête de soudure sont tous deux protégés, avec accès verrouillé ou surveillé.
- Tunnels de fardelage ajoutent chaleur et convoyeur en mouvement ; la protection doit également tenir compte des surfaces chaudes et de l’extraction.
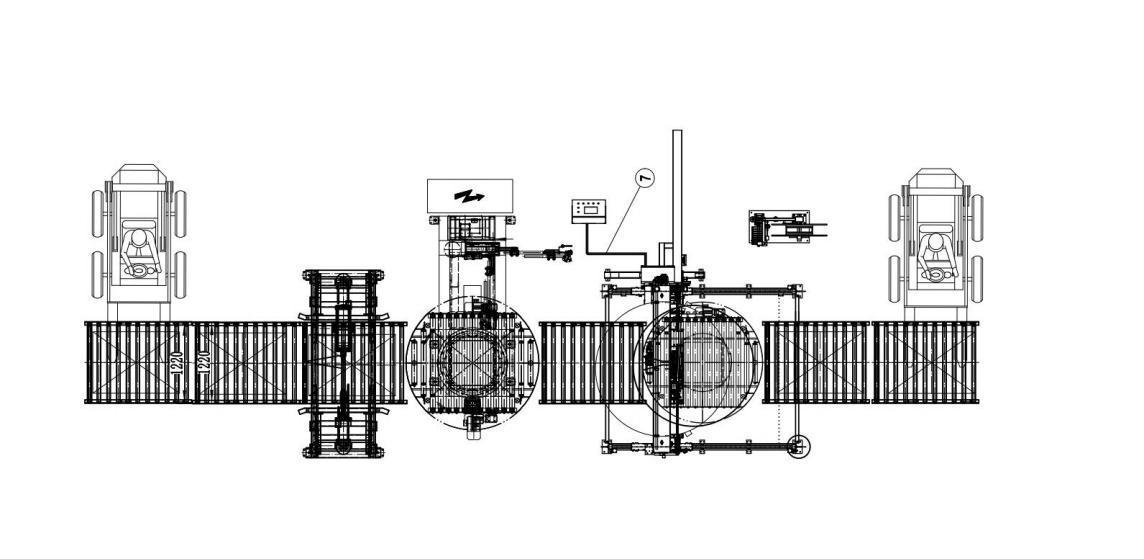
Sécurité pendant le changement de format, la maintenance et le dégagement des bourrages
Une grande partie des accidents sur machines d’emballage ne survient pas en marche normale, mais aux moments où la machine « n’est pas censée bouger » : dégagement d’un bourrage, changement de bobine, nettoyage d’une tête de soudure ou changement d’une tête de rubanage. Ces tâches doivent faire l’objet d’une procédure écrite.
- Lockout-tagout. Isolation de l’énergie (électrique, pneumatique, hydraulique et énergie élastique stockée) avec un cadenas personnel, pour que la machine ne puisse pas être redémarrée par un collègue alors que quelqu’un est à l’intérieur.
- Mode lent ou pas-à-pas. Les tâches qui exigent réellement un mouvement, comme le calage d’une encaisseuse, utilisent une commande à action maintenue à vitesse réduite : la machine ne bouge que tant que l’opérateur la commande activement.
- Procédures de dégagement définies. Une caisse coincée se retire protecteurs ouverts et verrouillage en mode arrêt — jamais en passant la main par un interstice machine en marche.
- Changement de format par recette. Les machines qui mémorisent les recettes de taille comme réglages d’IHM réduisent le nombre de réglages physiques et le temps passé portes ouvertes.
La maintenance préventive elle-même prévient les problèmes de sécurité : une charnière de protecteur usée, un verrouillage desserré ou un frein défaillant dégradent silencieusement le système de sécurité. La liste de contrôle de maintenance préventive inclut les dispositifs de sécurité précisément pour cette raison.
Que demander au fournisseur avant d’acheter
La documentation est le moyen le plus rapide de distinguer une machine réellement conçue pour la sécurité d’une machine simplement livrée avec une étiquette CE. Demandez les éléments suivants :
- La déclaration de conformité et la liste des normes qu’elle cite.
- L’analyse de risque de la machine et, pour une ligne, l’analyse de risque intégrée.
- Les fonctions de sécurité ISO 13849, avec leur niveau de performance et leur catégorie requis.
- Les plans d’implantation indiquant les dimensions des protecteurs, la position des arrêts d’urgence et les distances de sécurité des barrières immatérielles.
- Le schéma électrique montrant le circuit de sécurité et la liste des dispositifs.
- La procédure de consignation-déconsignation ainsi que les procédures de changement de format et de dégagement.
- La confirmation que les protections et les interfaces entre machines sont incluses, et non laissées à l’intégrateur sur site.
Quand ces documents sont fournis à l’avance et correspondent à la machine telle que construite, la FAT et la SAT se déroulent sans difficulté. Quand ils manquent, restent vagues ou n’arrivent qu’après la commande, le travail de sécurité est laissé à l’installateur, et c’est là qu’apparaissent les lacunes les plus coûteuses et les plus dangereuses.
Les encaisseuses, les palletisers et les lignes d’emballage complètes de SunAura Packaging Machines sont construites selon ce cadre, le dossier de sécurité étant fourni dans le kit export standard. Si vous évaluez une cellule, joignez le plan d’implantation et vos exigences locales de sécurité à la demande de devis : la conception des protections et de la commande est bien plus économique lorsqu’on l’aborde dès l’implantation plutôt qu’en rattrapage une fois la machine sur le sol.

Kevin works on machine development for shrink bundling, shrink hoods and vacuum packaging. He tests film shrink ratios, tunnel heat zones, seal bar performance and chamber cycle times, and feeds that back into machine frame and conveyor design. He writes technical articles on shrink film selection, tunnel temperature balancing and vacuum packaging for industrial and food-adjacent secondary packs.
Voir la biographie complète ›