

Xếp pallet là công đoạn mà hầu hết nhà máy tự động hóa đầu tiên và cũng là công đoạn họ muốn bỏ bốc xếp thủ công nhất. Nâng thùng, bao hay bó hàng đang xê dịch, cúi người và xếp từng lớp là công việc lặp lại, nặng nhọc và ngày càng khó tuyển người; chỉ một thùng đặt lệch trên pallet thủ công cũng đủ làm cả khối hàng xô lệch khi lên xe tải. Với dây chuyền tốc độ trung bình, chưa đủ lý do đầu tư máy xếp pallet thông thường cỡ lớn, robot xếp pallet hợp tác đã trở thành lựa chọn tiêu chuẩn: một tế bào robot gọn nhẹ, có cảm biến lực, xếp thùng lên pallet theo mẫu đã lưu, làm việc cạnh người mà không cần lồng bảo vệ kín, và di chuyển được giữa các dây chuyền khi sản xuất thay đổi. SunAura Packaging Machines cung cấp ba tế bào như vậy — WP-20, WP-40 và WP-50 — và bài viết này giải thích cách chúng hoạt động, so sánh giữa các mẫu và cách chọn cấu hình.
Nếu Quý công ty đang xếp thùng bằng tay, vận hành dây chuyền khoảng năm đến mười hai lượt gắp mỗi phút, hoặc khó duy trì người trực ở vị trí pallet qua các ca, các phần dưới đây sẽ trình bày cơ cấu của robot, mô hình an toàn, cách tính tải trọng và mẫu xếp, mặt bằng cần thiết và những câu hỏi quyết định tế bào nào phù hợp với dây chuyền.
Tế bào xếp pallet hợp tác là gì
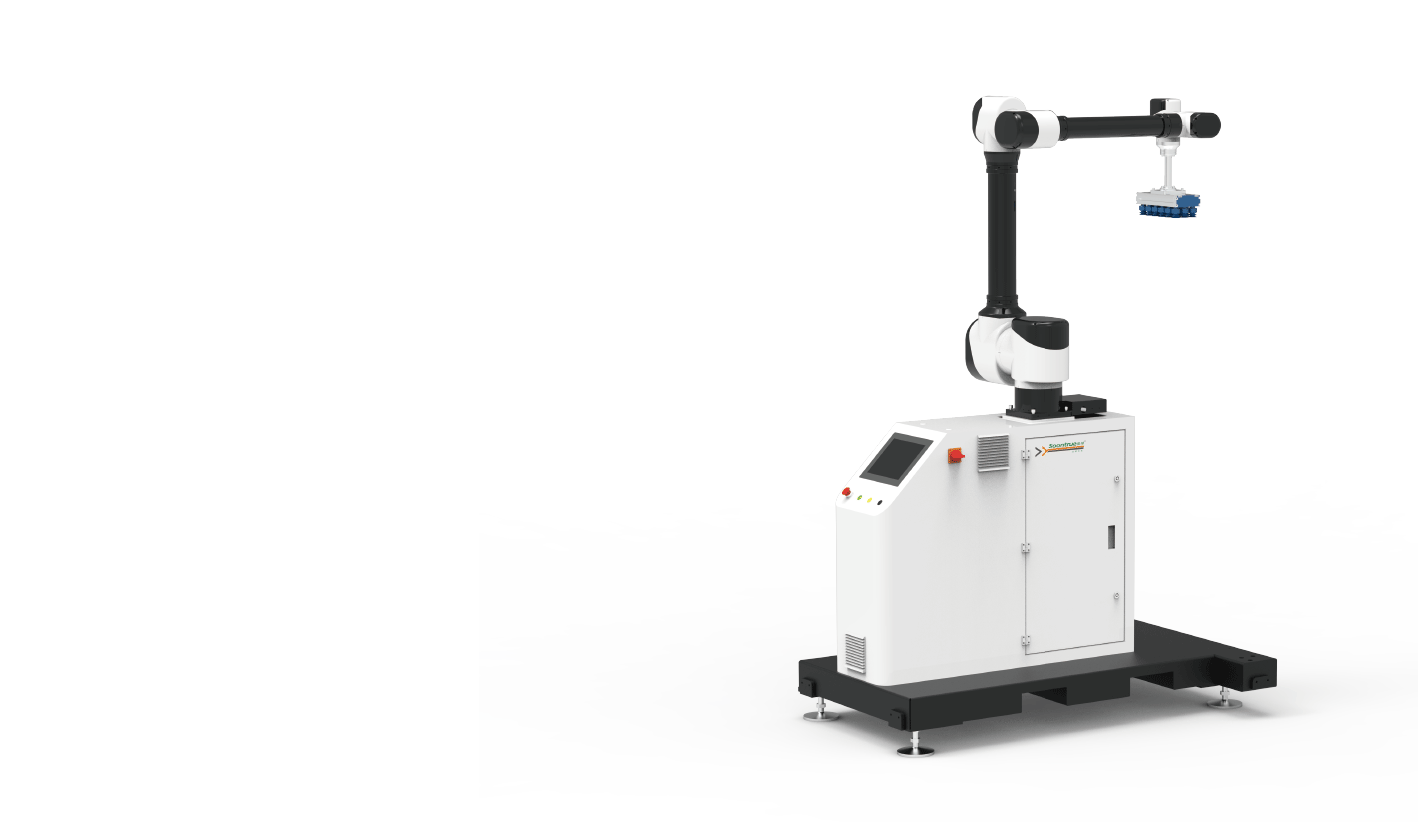
Một tế bào xếp pallet kết hợp robot nhiều trục với cột nâng hoặc đế cố định, bộ gắp phù hợp sản phẩm, băng tải cấp thùng và một hoặc hai vị trí pallet. Thùng đi vào theo băng tải cấp, robot gắp một hoặc vài thùng mỗi lần rồi đặt theo mẫu từng lớp, tế bào nâng dần theo chiều cao pallet. Mẫu xếp được lưu dưới dạng công thức: sau khi nhập các thông số cơ bản như kích thước thùng và pallet, robot tự dựng từng lớp, và chuyển từ sản phẩm này sang sản phẩm khác chỉ là chọn công thức chứ không phải dựng lại cơ khí. Toàn bộ cụm rất gọn — WP-20 chiếm khoảng 3,4 × 1,7 m đã tính cả cột nâng — và có thể di chuyển bằng xe nâng, phù hợp với nhà máy chạy sản phẩm khác nhau trên các dây chuyền khác nhau.
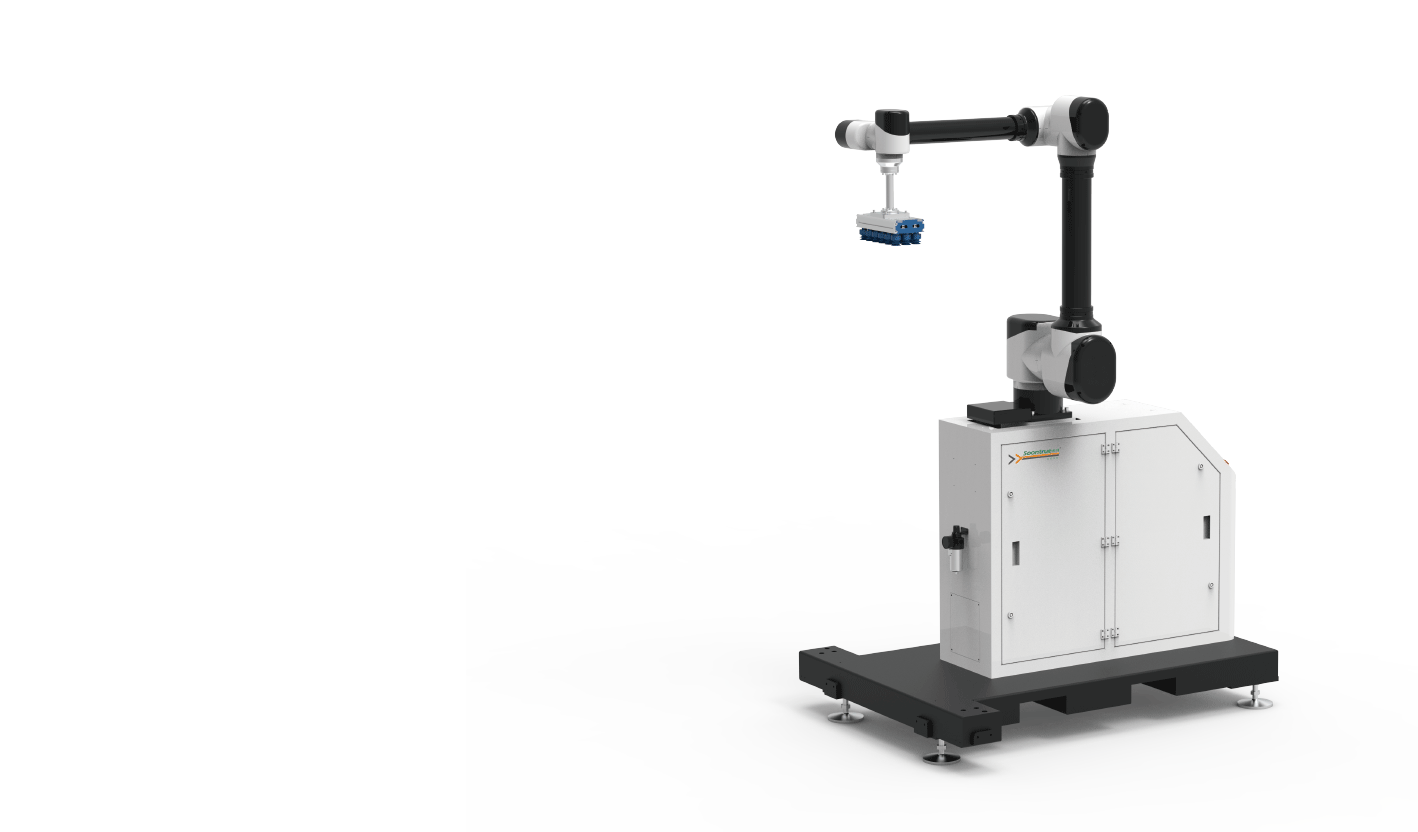
Ba tế bào, với số liệu đã kiểm chứng tại nhà máy
SunAura Packaging Machines công bố thông số đã được xác nhận tại nhà máy; ba mẫu máy bao trùm dải tải trọng và tốc độ mà dây chuyền tốc độ trung bình cần:
| Thông số | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| Tải trọng tối đa (kể cả bộ gắp) | 30 kg | 45 kg | 45 kg |
| Tầm với | — | 1780 mm | 1780 mm |
| Tốc độ xếp pallet | 8–12 lượt gắp/phút | ≤8 lượt gắp/phút | ≤6 lượt gắp/phút |
| Chiều cao pallet tối đa | ≤2600 mm | ≤2550 mm | ≤2450 mm |
| Độ lặp lại | — | ±0.05 mm | ±0.04 mm |
| Công suất lắp đặt | 3 kW | 3.5 kW | 3.5 kW |
| Mức tiêu thụ khí nén | 200 L/phút | 240–460 L/phút | 240–460 L/phút |
| Khối lượng tịnh | 600 kg | ≈650 kg | ≈650 kg |
| Kích thước pallet tối đa | 1200×1200 mm | 1200×1200 mm | 1200×1100 mm |
Mẫu robot xếp pallet hợp tác WP-20 là tế bào nhanh nhất, phù hợp thùng nhẹ ở tốc độ cao nhất; mẫu WP-40 xử lý thùng nặng hơn với tầm với 1780 mm; còn mẫu WP-50 có kết cấu đơn giản hóa, dùng truyền thông EtherCAT và cấp bảo vệ IP54, dành cho công việc nặng và chậm hơn. Như thông lệ, khi tính toán nên dùng tốc độ đạt được với thùng và mẫu xếp thực tế thay vì con số tối đa — nguyên tắc được trình bày trong hướng dẫn của SunAura Packaging Machines về năng suất thực tế.
Phép tính tải trọng mà người mua thường bỏ qua
Lỗi thông số phổ biến nhất là coi tải trọng danh định là khối lượng thùng. Con số tải trọng đã bao gồm bộ gắp; robot danh định 30 kg mang bộ gắp 5 kg chỉ còn 25 kg cho sản phẩm. Nếu robot gắp nhiều thùng mỗi chu kỳ — cách để đạt tốc độ thực tế cao hơn — thì tổng khối lượng các thùng cộng bộ gắp phải nằm trong giới hạn danh định. Công thức vì thế là: khối lượng thùng × số thùng mỗi lượt gắp + khối lượng bộ gắp ≤ tải trọng danh định, và phải kiểm tra ở điểm xa nhất của mẫu xếp, nơi khả năng chịu tải của robot thấp nhất. Một dây chuyền đóng thùng 18 kg, gắp hai thùng mỗi lần cần tế bào cấp 45 kg, dù mỗi thùng thấp hơn 30 kg khá nhiều; SunAura Packaging Machines tính toán dựa trên thùng thực tế của khách hàng chứ không áp theo tên mẫu máy.
Bộ gắp được chọn theo sản phẩm. Bộ gắp chân không dùng cho thùng đã dán kín và bó hàng nhẵn; bộ gắp cơ khí hoặc gắp nĩa dùng cho bao, khay hở miệng và bề mặt xốp; bộ gắp chuyên dụng xử lý sản phẩm hỗn hợp hoặc dị dạng. Bao hạt, xi măng hay thức ăn thú cưng bị biến dạng khi nâng nên cần bộ gắp thiết kế riêng, trong khi thùng carton cứng kiểu RSC hợp với gắp chân không. Bộ gắp cũng ảnh hưởng đến mức tiêu thụ khí nén, vì vậy bảng thông số mới liệt kê lượng khí bên cạnh công suất điện.
Mô hình an toàn: hợp tác thực sự nghĩa là gì
Robot hợp tác dùng cảm biến lực và mô-men để phát hiện va chạm và dừng lại, nhờ đó có thể làm việc cạnh người mà không cần lồng bao kín như robot thông thường; tuy vậy, hợp tác không đồng nghĩa với không rào chắn trong mọi cách bố trí. Đánh giá an toàn phải bao trùm ứng dụng cụ thể: giới hạn tốc độ và lực, bộ gắp cùng sản phẩm đang mang — robot vung một thùng nặng vẫn gây nguy hiểm khi va chạm — và những vùng người vận hành ra vào để lấy pallet. Nơi người vào tế bào thường xuyên, cảm biến quét sẽ giảm tốc robot khi có người đến gần và dừng hẳn ở khoảng cách ngắn; nơi việc đổi pallet khiến người không thể vào, có thể dùng màn sáng hoặc rào cố định, và WP-50 có thể đặt kèm cửa bảo vệ hoặc màn sáng tùy chọn.

Kết quả thực tế là một tế bào chiếm diện tích sàn ít hơn nhiều so với robot thông thường có lồng, cho phép người vận hành lấy pallet đầy và cấp pallet rỗng mà không cần hàng rào bao quanh, đồng thời vẫn đáp ứng yêu cầu an toàn máy. SunAura Packaging Machines hoàn tất đánh giá rủi ro theo đúng mặt bằng thực tế khi chạy thử, vì một robot an toàn trong một cấu hình — chạy chậm, thùng nhẹ, có vùng cảm biến quét — không mặc nhiên an toàn khi chạy nhanh hơn với sản phẩm nặng hơn.
Mẫu xếp, vị trí pallet và xử lý pallet rỗng
Mẫu xếp pallet là nơi robot thể hiện độ linh hoạt. Mẫu so le, tức các thùng gối lên nhau giữa các vị trí, tạo khối hàng ổn định nhất và được tạo tự động sau khi nhập kích thước thùng, pallet; robot lưu mẫu cho từng sản phẩm và gọi lại trong vài giây. Tế bào được bố trí một hoặc hai vị trí pallet — WP-20 và WP-40 đặt được sang cả hai bên — và hai vị trí cho phép robot chuyển ngay sang pallet rỗng trong khi pallet đầy được lấy ra, loại bỏ thời gian chờ đổi pallet. Có thể bổ sung bộ cấp pallet rỗng tự động để tế bào chạy không người lâu hơn, trong khi đặt pallet thủ công phù hợp với quy mô nhỏ. Với sản xuất hỗn hợp, khi chiều cao pallet và mẫu xếp thay đổi theo từng đơn, công thức đã lưu thay thế những chồng hàng không đồng nhất do xếp tay tạo ra — nguyên nhân chính khiến khối hàng xô lệch và bị trả lại khi nhập kho.
Mặt bằng, tiện ích và tích hợp
Tế bào cần sàn phẳng, băng tải cấp đưa thùng tới với hướng cố định, và khoảng trống để xe nâng hoặc xe đẩy tay lấy pallet; bố trí hai pallet được tính sao cho xe có thể tiếp cận vị trí này trong khi robot làm việc ở vị trí kia. Nguồn điện 380 V ba pha với WP-20 và 220 V với WP-50, khí nén 0,5–0,7 MPa cho bộ gắp khí nén; dây chuyền phía trước phải cấp thùng ít nhất nhanh bằng tốc độ gắp của robot, kèm một đoạn tích lũy ngắn để robot không phải chờ. Các nguyên tắc tích hợp này khớp với hướng dẫn rộng hơn của SunAura Packaging Machines về băng tải và xử lý sản phẩm, và tế bào thường được đặt sau máy dán thùng tự động, pallet sau đó chuyển sang máy quấn màng — tổ hợp được mô tả trong hướng dẫn về bố trí công đoạn đóng gói cuối nguồn và cách chọn máy quấn màng pallet.
Robot hợp tác so với máy xếp pallet thông thường
Người mua đôi khi so sánh tế bào hợp tác với máy xếp pallet thông thường tốc độ cao; ranh giới nằm ở tốc độ và độ đa dạng. Máy thông thường xếp nhanh hơn và hợp với một sản phẩm khối lượng lớn, nhưng cồng kềnh hơn, cố định hơn và kém linh hoạt khi đổi mẫu. Tế bào hợp tác đánh đổi tốc độ đỉnh lấy sự gọn nhẹ, khả năng di chuyển, linh hoạt theo công thức và yêu cầu rào chắn thấp hơn; chúng phù hợp với dây chuyền tốc độ trung bình, nhiều mã hàng — loại mà phần lớn nhà máy thực tế đang vận hành — thường với tổng chi phí lắp đặt thấp hơn. Với dây chuyền trên khoảng mười hai lượt gắp mỗi phút cho một sản phẩm, nên xem xét tế bào tốc độ cao thông thường hoặc dùng robot; dưới mức đó, và ở bất cứ đâu sản phẩm hay mặt bằng thay đổi, tế bào hợp tác chiếm ưu thế — sự so sánh mà SunAura Packaging Machines thực hiện theo từng trường hợp cụ thể.
Một tình huống bố trí cụ thể
Giá trị của tế bào thể hiện rõ nhất trong một mặt bằng cụ thể. Hãy hình dung một nhà máy hàng gia dụng chạy hai dây chuyền vào chung một khu xếp pallet: thùng giấy ăn và sản phẩm tẩy rửa được dán kín ở cuối mỗi dây chuyền rồi chuyển tới một máy WP-40. Robot được cấu hình hai vị trí pallet, nên trong khi xếp một pallet thì xe nâng lấy pallet đã xong ra và đặt pallet rỗng vào, dây chuyền không phải dừng để đổi. Thùng của các sản phẩm khác nhau dùng mẫu xếp khác nhau, mỗi mẫu lưu thành một công thức và được gọi lại khi đổi sản phẩm; vùng do cảm biến quét xác định sẽ giảm tốc robot khi xe nâng đến gần. Vào ngày dây chuyền thứ hai chạy sản phẩm nặng hơn, cùng tế bào đó vẫn xử lý được vì tải trọng 45 kg bao cả hai; cuối tuần, tế bào được xe nâng chuyển sang khoang khác để xếp pallet cho dây chuyền thứ ba — sự linh hoạt mà máy xếp pallet cố định không có.
Tình huống đó cũng cho thấy kỷ luật trong khâu chuẩn bị: băng tải cấp phải định hướng mọi thùng giống nhau, đoạn tích lũy trước robot phải chứa đủ thùng cho một lần đổi pallet, và tuyến di chuyển của xe nâng không được cắt qua vùng làm việc của robot. Nhà máy tính trước những điều này sẽ vào sản xuất trong vài ngày; nhà máy làm tùy hứng sẽ mất hàng tuần để xử lý thùng sai hướng và lối ra bị chắn.
Bảo trì và hiệu quả thực tế
Tế bào hợp tác cần ít bảo trì so với máy xếp pallet thông thường — ít điểm chỉnh cơ khí và không có cơ cấu tạo lớp để căn đặt. Các hạng mục cần kiểm tra thực tế gồm bộ gắp và giác hút hoặc ngón gắp, hệ thống chân không nếu có, cột nâng và ray dẫn hướng, cùng cảm biến an toàn và mạch dừng khẩn cấp — nhóm sau được kiểm tra theo lịch vì chính hoạt động đúng của chúng làm nên sự an toàn của bố trí hở. Các khớp của robot được làm kín và đánh giá cho tuổi thọ dài; màn hình HMI ghi lỗi để chẩn đoán. Hiệu quả được tính bằng nhân công bớt được ở một công việc ngày càng khó tuyển người, bằng những mẫu xếp ổn định giúp khối hàng không xô lệch và không bị trả lại, và bằng việc không còn chấn thương do bốc xếp thủ công; với ca hai hoặc ba kíp, riêng khoản tiết kiệm nhân công thường đủ hoàn vốn trong những năm đầu, bên cạnh tổng chi phí lắp đặt thấp hơn so với máy thông thường có lồng.
Câu hỏi thường gặp
Mỗi phút xếp được bao nhiêu thùng?
Từ 6 đến 12 lượt gắp mỗi phút tùy mẫu máy; chu kỳ gắp nhiều thùng sẽ nâng tốc độ thùng thực tế. Con số thực được xác nhận theo khối lượng thùng, mẫu xếp và chiều cao pallet của Quý công ty.
Robot có làm việc an toàn cạnh công nhân không?
Có, trong giới hạn lực và tốc độ đã đánh giá, nhờ cảm biến lực và khi cần thì cảm biến quét hoặc màn sáng; đánh giá an toàn được thực hiện cho đúng bộ gắp và sản phẩm sử dụng.
Thay đổi mẫu xếp bằng cách nào?
Mẫu xếp là công thức được tạo từ kích thước thùng và pallet, gọi lại ngay trên màn hình HMI, nên đổi sản phẩm chỉ mất vài giây thay vì phải chỉnh cơ khí.
Robot có xếp được bao không, ngoài thùng?
Được, với bộ gắp phù hợp cho bao hoặc khay; xử lý bao được đặt cấu hình riêng vì bao đã đầy bị biến dạng và không hợp với bộ gắp chân không.
Cần những tiện ích gì?
Sàn phẳng, nguồn 220 V hoặc 380 V tùy mẫu máy, khí nén cho bộ gắp khí nén và lối cho xe nâng khi đổi pallet.
Kết luận
Robot xếp pallet hợp tác mang đến cho dây chuyền tốc độ trung bình một tế bào gọn nhẹ, di động, vận hành theo công thức, xếp được thùng và bao mà không cần lồng kín; nó thay thế công việc nâng bốc thủ công mà nhà máy khó duy trì nhân lực và những mẫu xếp không đồng nhất khiến khối hàng xô lệch. Khi được chọn theo tải trọng thực — thùng cộng bộ gắp, kiểm tra ở tầm với tối đa — cùng tốc độ gắp, phương án an toàn và một hoặc hai vị trí pallet, bộ ba WP-20, WP-40 và WP-50 bao trùm từ thùng nhẹ tốc độ cao đến công việc nặng, chậm hơn, và nằm tự nhiên sau máy dán thùng, trước máy quấn màng trong một dây chuyền cuối nguồn cân bằng.
Nếu Quý công ty muốn chấm dứt việc xếp pallet bằng tay, hãy liên hệ kỹ sư ứng dụng của SunAura Packaging Machines và cung cấp khối lượng thùng, kích thước cùng tốc độ dây chuyền, hoặc xem các tế bào trong danh mục sản phẩm, gồm ba robot hợp tác cùng băng tải và máy quấn màng hoàn thiện dây chuyền. Khi tế bào thay thế việc xếp tay suốt hai hoặc ba kíp, riêng khoản tiết kiệm nhân công thường đủ bù chi phí trong những năm đầu, còn mẫu xếp so le, ổn định giúp giảm số khối hàng bị trả lại vì xô lệch khi đến kho của khách. SunAura Packaging Machines tính từng tế bào theo khối lượng thùng và tốc độ gắp thực tế, đồng thời xác nhận bộ gắp, cảm biến quét và vị trí pallet theo đúng mặt bằng, để người mua nhận được dây chuyền nhanh chóng vào sản xuất thay vì một chiếc máy chỉ khớp với tên mẫu.

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
Xem tiểu sử đầy đủ ›