

Паллетирование — участок, который большинство заводов автоматизируют первым и от ручного труда хотят избавиться сильнее всего. Поднимать короба, мешки или пачки, нагибаться и укладывать их слой за слоем — работа однообразная, физически тяжёлая и всё труднее укомплектуемая, а одного пропущенного короба на паллете, уложенной вручную, довольно, чтобы груз сместился в кузове. Для линий средней скорости, где крупный классический паллетайзер не оправдан, стандартным ответом стал коллаборативный робот-паллетайзер: компактная ячейка с контролем усилия, укладывающая короба на паллеты по сохранённым схемам, работающая рядом с людьми без сплошного ограждения и переставляемая между линиями при смене производства. SunAura Packaging Machines поставляет три такие ячейки — WP-20, WP-40 и WP-50 — и это руководство объясняет, как они работают, чем различаются и как одну из них подобрать.
Если вы укладываете короба вручную, держите линию примерно от пяти до двенадцати захватов в минуту или с трудом закрываете смены на паллетировании, разделы ниже разбирают механику робота, его модель безопасности, расчёт грузоподъёмности и схем, нужную компоновку и вопросы, от которых зависит выбор ячейки под вашу линию.
Что такое коллаборативная паллетизационная ячейка
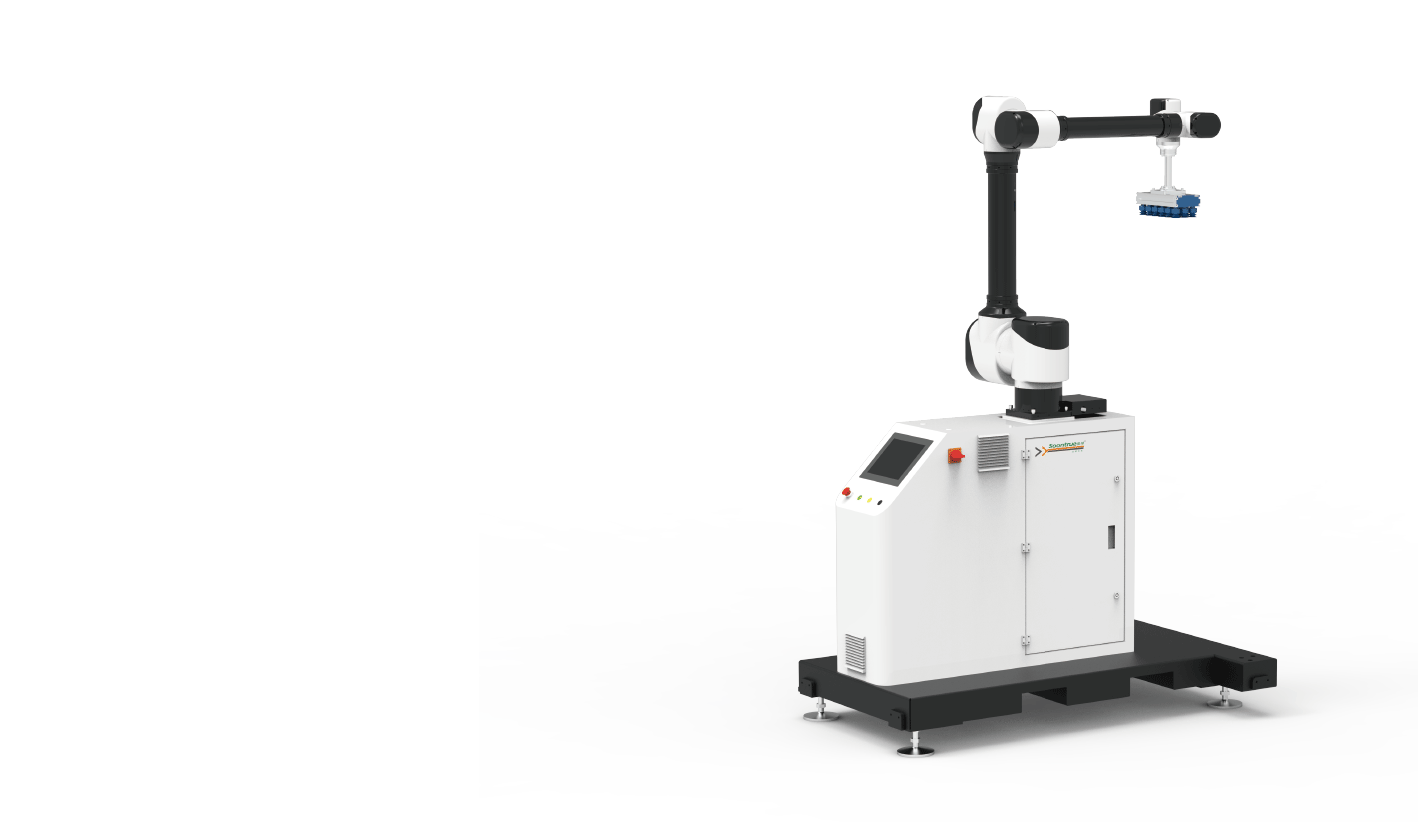
Ячейка объединяет многоосевой робот с подъёмной колонной или неподвижным основанием, захват под продукт, подающий конвейер для коробов и одну-две позиции паллет. Короба приходят на подачу, робот берёт по одному или по нескольку и ставит их по схеме слоя, а ячейка поднимается по мере роста паллеты. Схемы хранятся как рецепты: после ввода базовых параметров — размеров короба и паллеты — робот строит каждый слой автоматически, и переход на другой продукт становится выбором рецепта, а не механической перестройкой. Вся установка компактна — WP-20 занимает примерно 3,4 × 1,7 м вместе с подъёмником — и перевозится погрузчиком, что удобно заводам, где разные линии выпускают разный продукт.
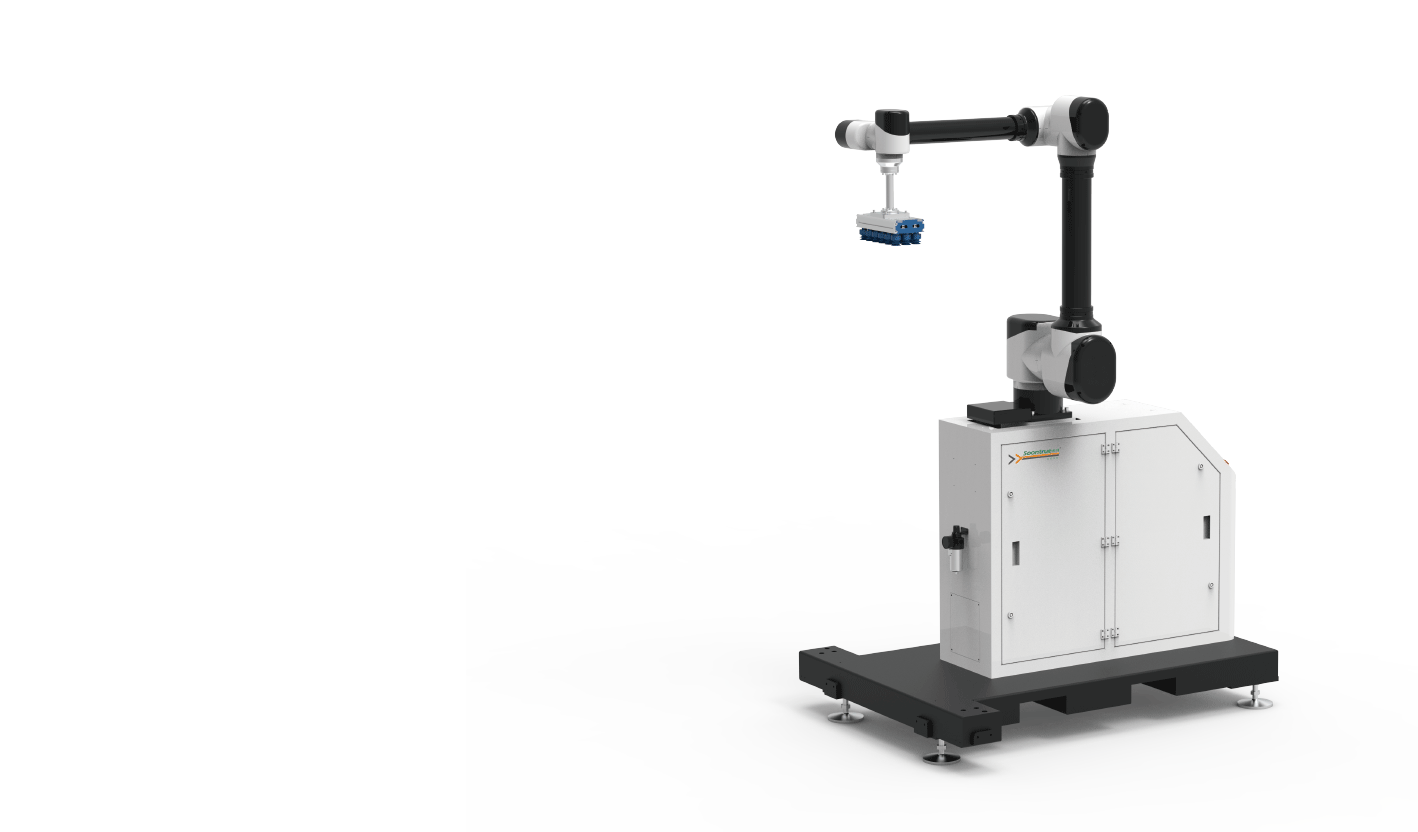
Три ячейки с проверенными цифрами
SunAura Packaging Machines публикует характеристики, проверенные на заводе, и три модели перекрывают диапазон по грузоподъёмности и скорости, нужный линиям средней производительности:
| Характеристика | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| Макс. полезная нагрузка (с захватом) | 30 kg | 45 kg | 45 kg |
| Вылет | — | 1780 mm | 1780 mm |
| Темп паллетирования | 8–12 захватов/мин | ≤8 захватов/мин | ≤6 захватов/мин |
| Макс. высота паллеты | ≤2600 mm | ≤2550 mm | ≤2450 mm |
| Повторяемость | — | ±0.05 mm | ±0.04 mm |
| Установленная мощность | 3 kW | 3.5 kW | 3.5 kW |
| Расход воздуха | 200 л/мин | 240–460 л/мин | 240–460 л/мин |
| Масса нетто | 600 kg | ≈650 kg | ≈650 kg |
| Макс. размер паллеты | 1200×1200 mm | 1200×1200 mm | 1200×1100 mm |
Ячейка коллаборативный робот-паллетайзер WP-20 — самая быстрая, для лёгких коробов на максимальном темпе; WP-40 работает с более тяжёлыми коробами при вылете 1780 мм; а WP-50 построена на упрощённой конструкции со связью EtherCAT и защитой IP54 под более тяжёлый, медленный режим. Как всегда, планировать надо по темпу, достижимому с реальным коробом и схемой, а не по верхней цифре, — по дисциплине из руководства SunAura Packaging Machines по реальной производительности.
Расчёт нагрузки, который упускают покупатели
Самая частая ошибка в спецификации — принять паспортную грузоподъёмность за вес короба. В показатель уже входит захват: у робота на 30 кг с захватом 5 кг на продукт остаётся 25 кг. Если за цикл робот берёт несколько коробов — а именно так получают более высокий фактический темп, — их суммарный вес плюс захват должны уложиться в паспорт. Расчёт поэтому таков: вес короба × число коробов за захват + вес захвата ≤ паспортная нагрузка, с проверкой на самой дальней точке схемы, где грузоподъёмность робота минимальна. Линия, фасующая короба по 18 кг по два за раз, требует ячейки класса 45 кг, хотя каждый короб заметно легче 30 кг, и SunAura Packaging Machines считает это по реальным коробам заказчика, а не применяет название модели как правило.
Захват выбирают под продукт. Вакуумные захваты берут закрытые короба и гладкие пачки; механические или вилочные — мешки, открытые лотки и пористые поверхности; индивидуальные — смешанную или необычную продукцию. Мешки с зерном, цементом или кормом деформируются при подъёме и требуют захватов под такую задачу, а жёсткие короба RSC хорошо идут на вакуум. Захват влияет и на расход воздуха, поэтому в характеристиках рядом с мощностью указан расход.
Модель безопасности: что на деле значит «коллаборативный»
Коллаборативный робот определяет контакт по усилию и моменту и останавливается, что позволяет работать рядом с людьми без сплошного ограждения, которого требует обычный робот, но «коллаборативный» не равно «без ограждений в любой компоновке». Оценка риска охватывает конкретное применение: пределы скорости и усилия, захват и переносимый продукт — робот, размахивающий тяжёлым коробом, при контакте отнюдь не безопасен, — и зоны, куда оператор заходит за готовой паллетой. Где люди входят в ячейку часто, сканеры замедляют робота при приближении и останавливают вблизи; где смена паллет людей не пускает, ставят световые завесы или стационарное ограждение, а WP-50 может поставляться с опциональными защитными дверями или световыми завесами.

Практический результат — ячейка занимает куда меньше площади, чем обычный робот в клетке, и позволяет операторам снимать полные паллеты и подавать пустые без огороженного периметра, при этом отвечая требованиям безопасности оборудования. SunAura Packaging Machines выполняет оценку риска под реальную компоновку при пусконаладке: робот, безопасный в одной конфигурации — медленно, лёгкие короба, зона сканера, — не автоматически безопасен, если ускорить его с более тяжёлым продуктом.
Схемы, позиции паллет и работа с пустыми паллетами
Именно схемы укладки показывают гибкость робота. Переплетённые схемы, где короба перекрываются между позициями, дают самые устойчивые грузы и строятся автоматически после ввода размеров короба и паллеты; робот хранит схемы по каждому продукту и вызывает их за секунды. Ячейки ставят с одной или двумя позициями паллет — WP-20 и WP-40 могут укладывать по обе стороны, — а две позиции позволяют роботу сразу перейти на пустую паллету, пока полную увозят, убирая паузу на смену. Можно добавить автоматические выдаватели пустых паллет, чтобы ячейка дольше шла без оператора; небольшим производствам подходит ручная установка. При смешанном производстве, где высота паллеты и схема меняются от заказа к заказу, сохранённые рецепты заменяют неровные стопки ручной укладки — а именно они главная причина смещения грузов и отбраковки на приёмке.
Компоновка, коммуникации и встраивание
Ячейке нужны ровный пол, подающий конвейер, ориентирующий короба одинаково, и место для съёма паллеты погрузчиком или ручной тележкой; двухпаллетные компоновки считают так, чтобы тележка доставала до одной позиции, пока робот работает с другой. Питание — 380 В трёхфазное для WP-20 и 220 В для WP-50, сжатый воздух 0,5–0,7 МПа для пневмозахватов, а линия на входе должна подавать короба не медленнее темпа робота, с коротким участком накопления, чтобы робот не простаивал. Принципы встраивания совпадают с более широкими рекомендациями SunAura Packaging Machines по конвейерам и транспортировке продукта, а ячейку часто ставят после автоматического кейс-силера, откуда обмотанные паллеты уходят на паллетообмотчик — сочетание, описанное в руководстве по компоновке финальной упаковки и подбору паллетообмотчиков.
Кобот против классического паллетайзера
Покупатели иногда сравнивают коллаборативную ячейку с высокоскоростным классическим паллетайзером, и граница проходит по темпу и номенклатуре. Классические машины паллетируют быстрее и подходят под один продукт на большом объёме, но они крупнее, жёстче закреплены и менее гибки по схемам. Коллаборативные ячейки меняют максимальную скорость на компактность, мобильность, гибкость рецептов и меньшие требования к ограждениям и ложатся на линии средней скорости с большой номенклатурой, которые у большинства заводов и работают, зачастую при меньшей суммарной стоимости владения. Для линий выше примерно дюжины захватов в минуту на одном продукте рассматривают классическую или роботизированную высокоскоростную ячейку; ниже этого порога и везде, где меняются продукты и компоновки, выигрывает коллаборативная ячейка — сравнение SunAura Packaging Machines разбирает по каждому случаю.
Пример компоновки
Ценность ячейки яснее всего на конкретной планировке. Представьте завод бытовых товаров, где две линии сходятся в одну общую зону паллетирования: короба с бумажной продукцией и моющими средствами заклеиваются в конце каждой линии и подаются на один WP-40. Робот настроен на две позиции паллет, поэтому пока он укладывает одну, погрузчик увозит готовую и ставит пустую, и линия не останавливается на смену. У коробов разных продуктов разные схемы, каждая хранится рецептом и вызывается при смене продукта, а зона, заданная сканером, замедляет робота при подходе погрузчика. В день, когда вторая линия гонит более тяжёлый продукт, та же ячейка справляется, потому что нагрузки 45 кг хватает на оба, а в выходные ячейку перевозят погрузчиком паллетировать третью линию в другом пролёте — гибкость, недоступная жёстко закреплённому классическому паллетайзеру.
Этот же пример показывает дисциплину планирования: подающий конвейер обязан ориентировать каждый короб одинаково, накопитель перед роботом должен держать запас коробов на смену паллеты, а маршруты погрузчика не должны пересекать рабочую зону робота. Заводы, просчитавшие это до монтажа, выходят на режим за дни; заводы, действующие на ходу, неделями гоняются за развёрнутыми коробами и перекрытыми выездами.
Обслуживание и практическая отдача
Коллаборативной ячейке нужно мало обслуживания по сравнению с классическим паллетайзером — механических настроек почти нет, а слоеформирующих механизмов, требующих наладки, попросту нет. Практические проверки — захват с присосками или пальцами, вакуумная система где она есть, подъёмная колонна с направляющими, сканеры безопасности и аварийные цепи, испытываемые по графику, поскольку именно их исправность делает открытую компоновку безопасной. Собственные сочленения робота герметичны и рассчитаны на долгий ресурс, а HMI ведёт журнал отказов для диагностики. Отдачу считают в труде, снятом с участка, который заводы всё чаще не могут укомплектовать, в стабильных схемах, не дающих грузам смещаться и попадать под отбраковку, и в отсутствии травм от перенапряжения при ручной укладке; для работы в две-три смены одна только экономия труда обычно окупает ячейку уже в первые годы, рядом с меньшей суммарной стоимостью установки против классической машины в клетке.
Частые вопросы
Сколько коробов в минуту она возьмёт?
От 6 до 12 захватов в минуту в зависимости от модели, при многозахватных циклах фактический темп по коробам выше; реальную цифру подтверждают под ваш вес короба, схему и высоту паллеты.
Может ли она безопасно работать рядом с операторами?
Да, в пределах оцененных ограничений по усилию и скорости, с контролем усилия и, где нужно, сканерами или световыми завесами; оценку риска выполняют под конкретный захват и продукт.
Как меняются схемы укладки?
Схемы — сохранённые рецепты, построенные по размерам короба и паллеты и вызываемые на HMI, поэтому смена продукта занимает секунды вместо механической настройки.
Может ли она укладывать и мешки, и короба?
Да, с захватом под мешки или лотки; работа с мешками задаётся отдельно, потому что наполненные мешки деформируются и не подходят под вакуумный захват.
Какие коммуникации нужны?
Ровный пол, питание 220 или 380 В по модели, сжатый воздух для пневмозахватов и подъезд погрузчика для смены паллет.
Заключение
Коллаборативный робот-паллетайзер даёт линиям средней скорости компактную, передвижную ячейку на рецептах, которая укладывает короба и мешки без сплошного ограждения, заменяя ручной подъём, который некем укомплектовать, и неровные схемы, из-за которых груз смещается. Подобранная по реальной нагрузке — короба плюс захват, с проверкой на полном вылете, — по темпу захватов, схеме безопасности и одной-двум позициям паллет, модели WP-20, WP-40 и WP-50 перекрывают диапазон от быстрых лёгких коробов до более тяжёлого медленного режима и естественно встают после кейс-силера перед паллетообмотчиком в сбалансированной линии финальной упаковки.
Если хотите избавиться от ручной укладки паллет, свяжитесь с инженерами-прикладниками SunAura Packaging Machines передайте вес коробов, габариты и темп линии, либо посмотрите ячейки в каталоге продукциикаталоге вместе с тремя коллаборативными роботами и конвейерами с паллетообмотчиками, завершающими линию. Там, где ячейка заменяет ручную укладку в две-три смены, одна экономия труда обычно покрывает её в первые годы, а стабильные переплетённые схемы уменьшают число забракованных грузов, приходящих смещёнными на приёмку заказчика. SunAura Packaging Machines подбирает каждую ячейку под реальные веса коробов и темп захватов, подтверждая захваты, сканеры и позиции паллет под конкретную компоновку, чтобы закупщик получил линию, быстро выходящую на режим, а не машину, подобранную лишь по названию модели.

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
Полная биография ›