

バイヤーが包装ラインを思い描くとき、たいていは機械を思い浮かべます——ケース製函機が箱をパチンと開き、シーラーがテープで閉じ、ロボットがパレットを積む様子を。機械は目に見える仕事が起きる場所であり、予算も注目も集めがちです。しかし実際に順調に動いているラインに一歩足を踏み入れると、それをつないでいるのははるかに地味なもの——機械と機械の間のコンベヤと製品ハンドリングシステムです。速い製函機が遅いコンベヤに供給すれば箱の山になります。ピッチの合わない製品を受け取るパッカーはジャムします。アキュームの隙間で飢えたパレタイザは、遊んでいるロボットです。SunAura Packaging Machines では、ライン物流をそれ自体がエンジニアリング対象だと考えており、最も速く試運転が完了するプロジェクトは、機械を発注した後ではなく、前にコンベヤを仕様決定した案件です。
本ガイドでは、包装ラインで製品を運ぶコンベヤとハンドリング設備の選び方を解説します——ベルト、ローラー、スラット、モジュラープラスチックコンベヤの違い、アキュームとバッファがライン停止を左右する理由、製品の整列・ターン・合流・個数分離の方法、そして機械同士がきれいに製品を受け渡すための移載高さ・速度・制御のサイジングを。統合物流システム、ランダム製品フィーダ、ステーション間の人手搬送を置き換える自動ハンドリングセルについても見ていきます。新しいエンドオブラインを計画中、あるいは能力的には問題ないはずの機械群がなぜ停止し続けるのかを理解したいなら、以下のセクションは当社アプリケーションエンジニアが使うのと同じ論理に沿っています。
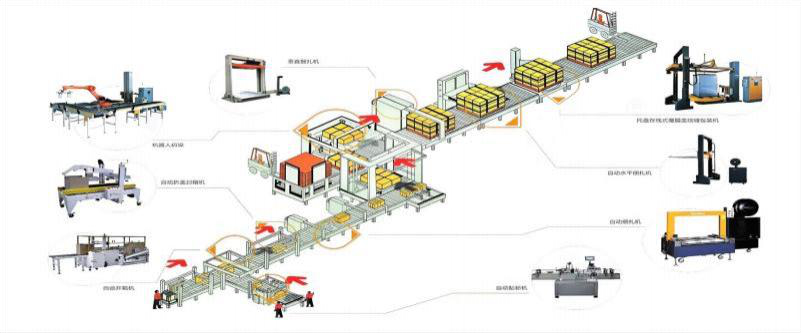
なぜコンベヤがラインであり、その隙間ではないのか
包装ラインは一連の工程であり、各工程が独自のサイクルタイムを持つため、コンベヤシステムはその差を吸収しなければなりません。製函機は 2 秒に 1 ケースをバースト的に生産するかもしれません。パッカーは連続稼働するかもしれません。シーラーと結束機は一定間隔でインデックスします。パレタイザは層を作る間一時停止し、完成パレットを交換する間は完全に停止します。製品を保持し必要時に放出できるアキュームセクションがなければ、そうした一時停止のすべてが上流に伝播し、本来稼働できたはずの機械を停止させます。これがライン物流の中心原則です——コンベヤは単に製品を運ぶだけでなく、機械同士をデカップリングし、あるステーションの短い停止がライン全体の停止にならないようにします。
十分なアキューム量は機械によって異なります。層替えで 30 秒停止するパレタイザには、上流に 30 秒分のケースを保持するバッファが必要です。2 分かかるパレット交換には、2 分のアキュームレーンか、停止しても害のない上流機械のどちらかが必要です。十分なバッファのあるラインは定格出力に近い値で運転します——小さな外乱が増幅されず吸収されるからです。バッファのないライン——短い移載コンベヤで機械をぎりぎりにボルト留めしたもの——は、レイアウト図ではコンパクトで経済的に見えますが、床の上では常に停止します。
コンベヤの種類とそれぞれの適所
ベルトコンベヤ
平ベルトコンベヤは製品を連続的かつ優しく運び、ばら積みや不定形の製品、一次パック、安定した連続面を必要とするあらゆる荷のデフォルトです。製品位置が重要なラッパーやパッカーへの供給部に適し、傾斜ベルトは製品を階層間で上げ下げします。ベルトは良好な牽引力を持ち、フライトや滑り止め面で緩やかな傾斜を上れますが、重量のある硬い荷や、ケースが移動ベルトに引きずられず滑ったり止まったりすべきアキューム用途ではローラーほど寛容ではありません。
ローラーコンベヤ
ローラーコンベヤ——重力式または動力式——はケース、箱、パレット荷の主戦力です。ケースはローラー上を搬送され、適切な駆動でアキューム可能で(ゼロプレッシャアキュームは独立して停止するゾーンを使用)、セクション間の移載もきれいです。動力式ローラーコンベヤは封緘済みケースの結束・パレタイズへの定常移動を扱い、重量ローラーまたはチェーンコンベヤが満載パレットを運びます。配送センターや均一ケースを扱うラインでは、ローラーコンベヤが標準です——能力、アキューム、耐久性を妥当なコストで両立するからです。
スラット・モジュラープラスチックコンベヤ
スラットコンベヤとモジュラープラスチックベルトコンベヤは、互いにかみ合うスラットまたはベルトモジュールを使用し、平らで頑丈な確実駆動の面を提供し、コーナーを曲がり、重量や熱のある製品を運び、水洗いや過酷な環境に耐えます。ベルトを洗浄可能な食品・飲料工場や、製品を定位置に保持したりカーブを通したりする必要のあるラインで一般的です。モジュラーベルトは平ベルトができない横方向曲路にも対応し、柱や既設設備を避けてラインを曲げる必要のある工場で役立ちます。
チェーン・特殊コンベヤ
パレット荷や超重量製品はチェーンコンベヤ、ターンテーブル、移載台車で運ばれます。特殊ハンドリング——当社包装レンジのコイル・ロールハンドリングなど——は、円筒荷に合わせたサドル、V ブロック、動力ローラーを使用します。選択は常に荷に従います——300 g のフローラップパックに適したコンベヤは 1,000 kg のパレットには適さず、種類を誤るのが最も予測可能な早期摩耗の原因です。
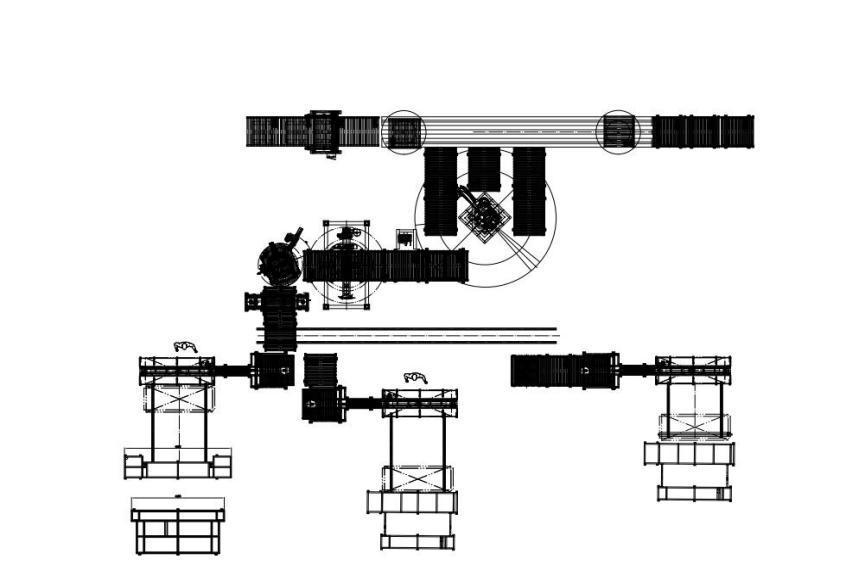
製品の整列、供給、個数分離
製品をコンベヤに載せるのは 1 つの問題で、正しい向きとピッチで機械に渡すのは別の問題です。製品は上流工程から列、バッチ、ランダムな順序で到着し、ハンドリングシステムはラッパー、パッカー、カートナーに到達する前に、それらをターン、合流、間隔出し、整列させる必要があります。WX160 ランダム製品整列フィーダはまさにこのために作られています——ランダムな流れで製品を受け取り、下流機械が必要とする間隔と向きに整列させ、そうでなければ手で並べるオペレーターを排除します。不定形や繊細な製品にとって、この種の供給ステーションは、それが供給する機械と同じくらいライン出力に重要になり得ます。
複数のハンドリング操作がプロジェクトを横断して繰り返されます。合流は 2 ラインを 1 つにまとめます——例えば 2 台のラッパーが 1 台のカートナーに供給します。分割は 1 ラインを 2 つの梱包ステーションに分けます。ターンはラベルや継ぎ目が正しい方向を向くようケースや製品を回転させます。個数分離(シンギュレーション)は塊を設定ピッチの個々のアイテムに分離します。それぞれは小さな自動化ですが、いずれかが欠けると、その箇所にオペレーターが現れ、ライン処理能力は人手ハンドリングで制限されます。人件費と必要速度に基づいて、これらの操作のどれを自動化するかを早期に決めることは、機械だけでなくライン全体をサイジングする一部です。

統合物流システムと自動化セル
多くのプロジェクトでは、コンベヤとハンドリング設備はセクションの集まりではなく統合システムとして供給されます。自動化生産ライン物流システムは、コンベヤ、移載、アキューム、制御を組み合わせて製品を完全ラインで運び、ゾーンと信号は機械に合わせて事前整合されています。同様に、倉庫自動化包装システムはハンドリングを流通フローへ拡張し、不織布搬送包装システムは、一般的なコンベヤでは制御が難しい柔らかく軽い特定製品にハンドリングシステムをどう合わせるかを示しています。
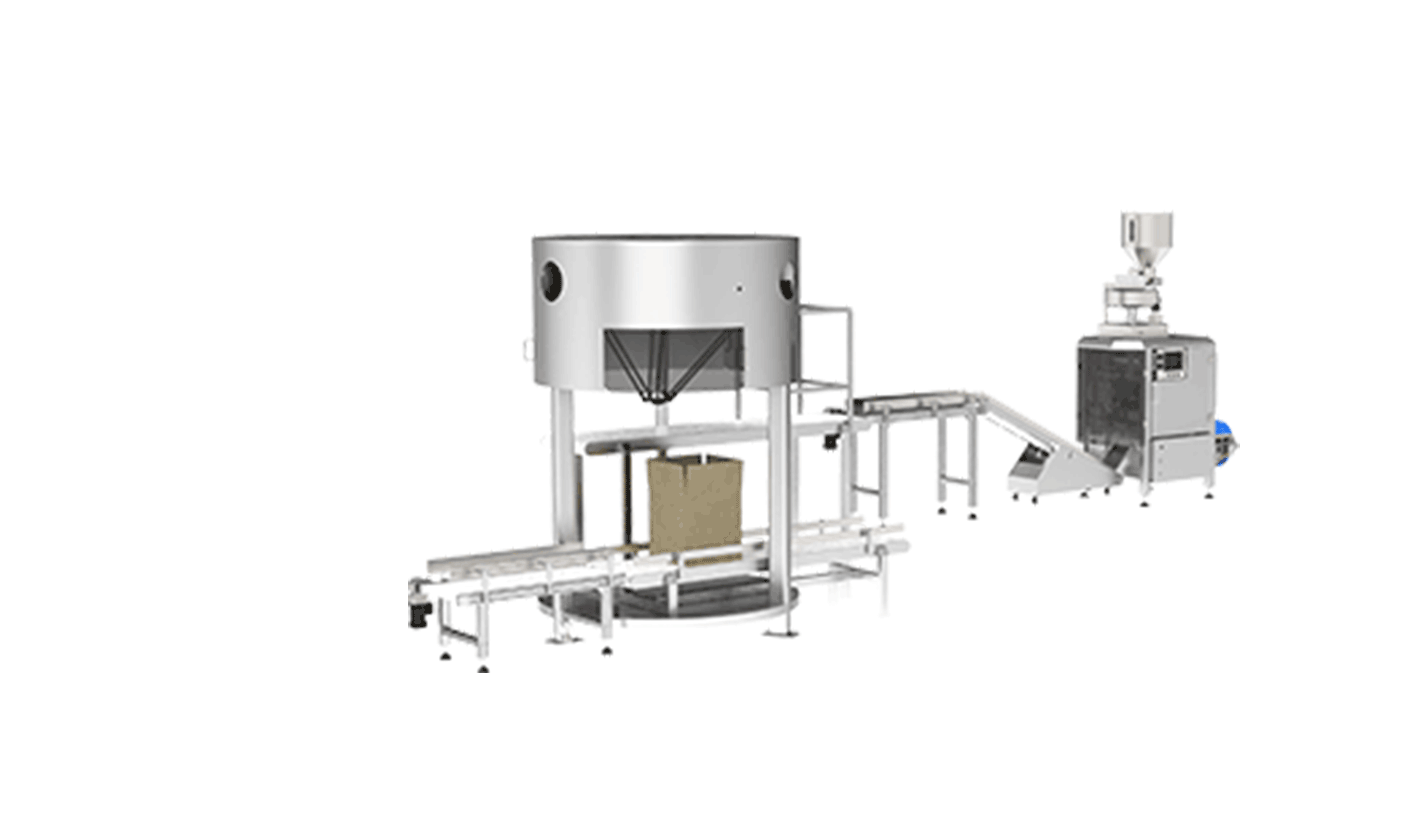
統合ハンドリングセルは、人手だった工程——ベルトからの製品ピック、ケースへの装填、コンベヤ間の移載——にロボットをますます使用しています。垂直包装ケース梱包ソリューションは、ケース上のスパイダーロボットと両方に供給するコンベヤを組み合わせ、製品が人手を介さずにベルトから箱へ移動します。製品をコンベヤで方向づけるのが難しい場合や工程がバッチ間で変動する場合、ロボットは固定ハンドリングにない柔軟性を提供し、周囲のコンベヤと同じ制御システムを共有します。
速度、移載、マッチングの課題
製品を間違った速度で運ぶコンベヤは、機械の問題だと誤診されやすい故障を引き起こします。製品は機械のピッチでラッパーやパッカーに入る必要があります——コンベヤが速すぎれば製品が団子になり、遅すぎれば機械が待ちます。コンベヤ間の移載——特にベルトとローラーの間やコーナーを横切る箇所——では、小さいまたは不安定な製品が引っかかったり倒れたり落下したりすることがあり、そのため移載プレート、ノーズオーバーセクション、整合したベルト速度が即興ではなく仕様化されます。高さは段差なく揃えられ、ケースが転倒する段差なく受け渡され、カーブは製品に合わせてサイジングされ、箱が外レールに詰まらないようにします。
制御システムがこれらをまとめます。現代のラインでは、光電センサとゾーンセンサが製品位置を検出し、可変速ドライブがコンベヤ速度を機械に合わせ、ハンドシェイク信号が各セクションに放出タイミングを通知します。ゼロプレッシャアキューム、パッカーへのインデックス、2 レーンの合流は、機械的であると同時に制御的な問題です。コンベヤを制御アーキテクチャとともに最初から仕様化する——セクション設置後にセンサや配線を追加するのではなく——ことが、動くラインと絶えず調整されるラインの違いです。
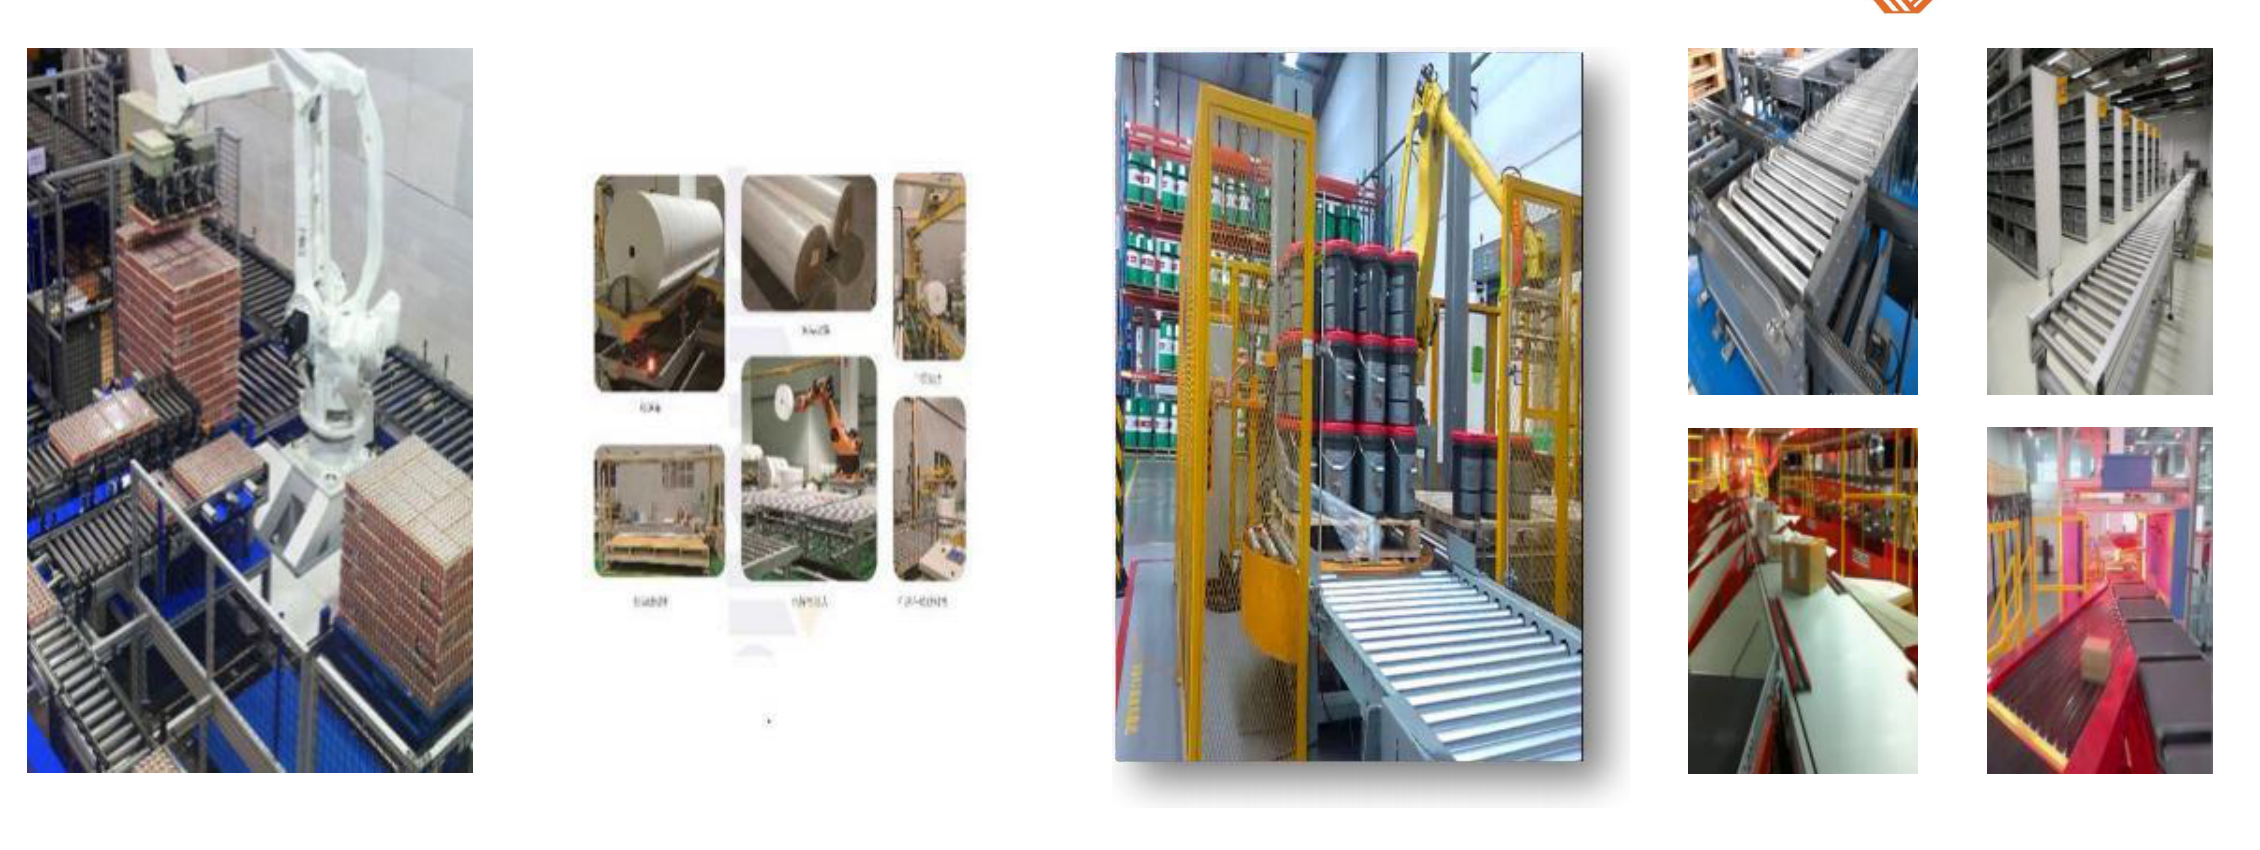
環境、衛生、耐久性
コンベヤは機械と同じ環境を通るため、それに合わせて仕様化されねばなりません。食品工場ではモジュラープラスチックベルト、ステンレスフレーム、アクセス可能な表面が洗浄と点検を支えます。粉塵の多い製粉工場では密閉ベアリングとドライブが微粉に耐えます。冷蔵倉庫や冷凍庫ではベルトとドライブが低温と結露に耐えねばなりません。水洗いセルでは、低温・多湿エンドオブライン環境ガイドで扱うのと同じ保護原則が、すべてのコンベヤセクションに適用されます。環境に対して仕様不足のコンベヤは、周囲の機械が摩耗を示すよりずっと前から、繰り返しのメンテナンスコスト——ベルトの蛇行、ベアリング故障、ドライブのトリップ——になります。
よくあるコンベヤ・ハンドリングの失敗
- アキュームがない。パレタイザやシーラーの一時停止がバッファされず、ライン全体を停止させる。
- レイアウト前に機械を発注する。移載高さと経路が、動かせない設備に合わせて強いられる。
- ローラーの方がアキュームに適する箇所にベルトを使う。ケースがきれいにゾーニングされず引きずられてジャムする。
- 供給ステーションを無視する。速い機械が手装填され、オペレーターのペースで運転する。
- 移載部の速度が不整合。製品がピッチで入らず、団子になったり倒れたり待ったりする。
- 環境に対して仕様不足。水洗い、粉塵、寒冷が標準コンベヤを予測通りに打ち負かす。
- 後からセンサをボルト留めする。制御の後付けは、設計込みより高くつき信頼性も低い。
よくある質問
コンベヤのアキュームはどれくらい必要ですか?
各機械の上流で最長の定常停止を吸収できるだけ——パレタイザでの層替えやパレット交換、シーラーの短いサイクル、製函機のバーストを。固定長ではなく、機械の停止時間とラインの製品速度から計算してください。迷ったら、余分なアキュームは通常、それが防ぐ停止時間より安く済みます。
封緘済みケースにはベルトとローラーどちらが適しますか?
動力式ローラーコンベヤが一般に封緘済みケースに適します——アキューム性が良く移載もきれいだからです。ベルトは一次パック、不定形製品、傾斜に適します。多くのラインは両方を使います——梱包前のばら製品にはベルト、封緘後のケースにはローラー。
既存ラインの製品供給を自動化できますか?
はい、多くの場合可能です。整列フィーダやロボットピックステーションが、コンベヤレイアウトと制御が対応できるなら、機械を交換せずに人手ハンドリング箇所を置き換えられます。現状の速度と移載ポイントの現地レビューで何が適合するかが決まります。
コンベヤは機械と並んでどう制御されますか?
光電センサ、ゾーンセンサ、可変速ドライブがライン制御システムに接続され、各機械の準備に合わせて製品を放出・保持するハンドシェイク信号を持ちます。ゼロプレッシャアキューム、合流、インデックスはすべてオペレーターではなくこれらの信号で処理されます。
コンベヤシステムに食品グレード構造が必要ですか?
未包装または露出した食品には必要です——モジュラープラスチックベルト、ステンレスまたは適切な仕上げのフレーム、洗浄可能な表面。下流の封緘済みケースには、産業用構造で十分なことが多く、コストを抑制します。
結論
コンベヤとハンドリングシステムこそ、包装ラインの真の信頼性が決まる場所です——製品を運び、より重要なことに、機械同士をデカップリングして小さな停止を小さいままに保つからです。コンベヤ種類を荷に合わせ、十分なアキュームを提供し、整列・供給ポイントを自動化し、速度・移載・制御を 1 つの統合システムとして仕様化することで、優秀な機械群を定格出力を持続するラインに変えます。早期に仕様化され、実環境に対して保護されたライン物流が、静かに運用全体を支えます。
新しいエンドオブラインを計画中、あるいは既存ラインから人手搬送・供給ポイントをなくしたいなら、SunAura Packaging Machines は製品、機械、処理能力に合わせてコンベヤとハンドリングシステムを設計できます。製品・レイアウト・目標速度を当社アプリケーションチームにお知らせください。または製品ハブでハンドリング・物流設備をご覧ください——SP260 二次バンドルパッカーや統合包装システムのフルレンジを含みます。

Kevin works on machine development for shrink bundling, shrink hoods and vacuum packaging. He tests film shrink ratios, tunnel heat zones, seal bar performance and chamber cycle times, and feeds that back into machine frame and conveyor design. He writes technical articles on shrink film selection, tunnel temperature balancing and vacuum packaging for industrial and food-adjacent secondary packs.
プロフィールを見る ›