

Для удивительно многих заводов средней мощности узкое место — не розлив, не обмотчик и не картонажная машина, а конец линии. Короба сходят с упаковочного оборудования быстрее, чем два-три оператора успевают ставить их на паллеты, и вся линия замедляется до темпа паллетирующей бригады. Покупать новый flow-pack ради прибавки 20 % бесполезно, если станция паллетирования всё равно упирается в 400 коробов в час. Это руководство объясняет, как заводу средней мощности — обычно 500–2 000 коробов в час, одна-три смены — выбрать систему паллетирования финальной упаковки под свой продукт, площадь и планы роста, не вложившись в высокопроизводительную роботизированную ячейку, которую нечем будет загружать. Ошибка здесь дорога в обе стороны: недобор автоматизации оставляет узкое место по труду, а избыток замораживает капитал без дела.
Почему средний диапазон сложнее всего задать в спецификации
Крайности просты. При малой выработке до 400 коробов в час обычно выгоднее ручное паллетирование: капитал автоматизации себя не оправдывает. Заводу свыше 1 500 коробов в час, либо с тяжёлыми или неустойчивыми грузами, явно нужна выделенная портальная ячейка или промышленная шестиосевая роботизированная паллетирующая ячейка со сплошным ограждением. А вот промежуточный диапазон между ними — где закупщики и допускают дорогие ошибки: либо держат ручное паллетирование, пока оно не начинает диктовать потолок выработки, либо берут тяжёлую промышленную ячейку, которая простаивает в ожидании коробов и стоит дороже самой проблемы. Это руководство адресовано именно тому диапазону, где рациональнее всего коллаборативный робот-штабелёр или компактная портальная станция.
Четыре архитектуры паллетирования и где каждую применять
Ручное паллетирование. Всё ещё верный ответ примерно до 400–500 коробов в час, особенно при очень разных размерах коробов и коротких партиях. Оно гибко, недорого в установке и не требует ограждения. Слабые места — риск травм от однообразных движений, нестабильные рисунки слоёв и потолок выработки, который растёт только с добавлением людей.
Коллаборативная (кобот) станция паллетирования. Шестиосевой коллаборативный робот на неподвижном основании, обычно с простой программой послойной укладки, вакуумным или механическим захватом и приспособлением под положение паллеты. Ячейки с коботом не требуют сплошного защитного ограждения, пока грузоподъёмность и скорость остаются в безопасных пределах, — это экономит площадь и время монтажа. Они идеальны для 400 — примерно 1 200 коробов в час при коробах правильной геометрии. Коллаборативный робот-штабелёр WP-40 и младшая модель Коллаборативный робот-штабелёр WP-20 представляют эту архитектуру: небольшая площадь, быстрый запуск и простое обучение схемам укладки.
Компактный портальный послойный паллетайзер. Портальный или декартов портал укладывает целые слои, набранные на столе слоеформирования. Такие машины быстрее и берут более тяжёлые короба, но требуют больше площади и накопительного конвейера для слоёв. Они подходят верхней границе среднего диапазона — примерно 800–1 500 коробов в час.
Промышленная шестиосевая роботизированная ячейка. Решение для больших объёмов: большой радиус, высокая скорость, собственное ограждение. Для большинства заводов средней мощности оно избыточно — если только груз не тяжёлый, темп не у верхней границы или рост не гарантирован. Купленная «на всякий случай» ячейка чаще простаивает недогруженной.
Шесть чисел, которые определяют архитектуру
Задавайте спецификацию по данным, а не по желаниям. Соберите их до запроса расчётов.
1. Реальные короба в час. Берите фактическую устойчивую выработку линии, а не паспортную. Паллетайзер, подобранный под каталожную скорость обмотчика, а не под реальный темп с первого прохода, будет либо голодать, либо захлёбываться. Наше руководство по расчёту реальной производительности вместо паспортной применимо здесь в полной мере.
2. Размеры, масса и формат короба. Длина, ширина и самый тяжёлый короб задают размер захвата и нужную грузоподъёмность. Мягкие или пустые короба требуют бережного обращения; тяжёлым нужен более мощный робот и жёсткий захват.
3. Схема укладки на паллете и число слоёв. Схема слоя определяет, сколько коробов ячейка должна уложить за слой и нужен ли слоеформирователь. Простая прямоугольная укладка требует менее сложной оснастки, чем перевязка слоёв или схемы со смешанными SKU.
4. Габарит паллеты и высота штабеля. Стандартные паллеты GMA или EUR и высота штабеля 1 600–1 800 мм задают нужный радиус действия робота. Радиус — жёсткая характеристика: робот, который не достаёт до верхнего слоя или до дальнего края паллеты, не выгоден ни при какой цене.
5. Площадь пола и высота потолка. Ячейки с коботом требуют меньше всего места; портальным и промышленным нужны накопление, проезды под подачу и отвод паллет. Замерьте реально доступный пролёт, включая положение дверей и колонн. Обойдите ловушки компоновки, описанные в нашей заметке об ошибках компоновки упаковочных линий, из-за которых встаёт завод.
6. Число смен и рост объёмов. При одной смене можно мириться с неспешным ручным вмешательством на перерывах; трёхсменной линии нужны автоматические подача и отвод паллет, подача пустых паллет и выгрузка готовых грузов, чтобы ячейка никогда не ждала оператора.
Интеграция — где проекты средней мощности выигрывают или проваливаются
Сам робот-штабелёр редко бывает рискованным местом. Риск — в окружающем потоке материалов. Нужен подающий конвейер, который выдаёт короба в предсказуемой ориентации, короткий накопитель, чтобы робот продолжал работать при краткой остановке выше по потоку, подача пустых паллет и маршрут отвода готовых грузов. Для линий средней мощности часто лучше всего компактное решение, подающее короба прямо к коботу на неподвижном основании без полноценной системы накопления слоёв: его просто смонтировать, легко понять и оно не раздувает бюджет.
Не забудьте безопасность на стыке. Даже коллаборативному роботу нужны очерченная рабочая зона, аварийные остановы в точках загрузки и выгрузки и понятные знаки. Связать ячейку с системой управления действующей линии — чтобы остановленная линия корректно ставила робота на паузу, а полный груз запускал выгрузку, — стоит отдельно прописать и оплатить в расчёте.
Фиксация груза: вторая половина финальной упаковки
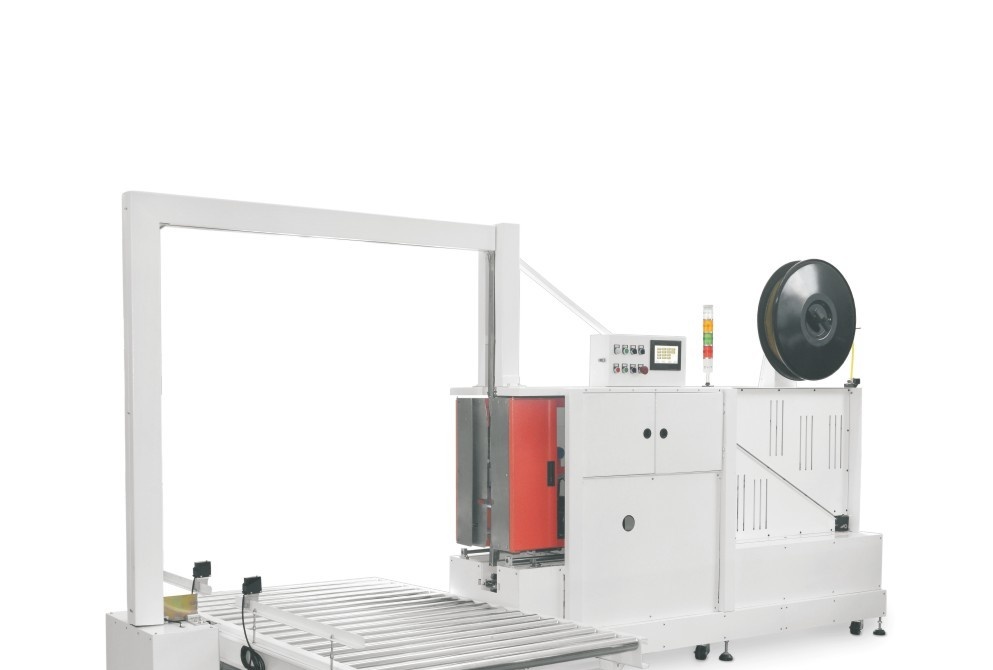
Безупречно сложенная паллета остаётся логистической проблемой, пока груз не зафиксирован под перевозку. Большинство заводов средней мощности дополняют паллетирование либо стрейч-обмоткой, либо обвязкой, а всё чаще — тем и другим. Паллетообмотчик с вращающейся кареткой, например FG2000B, накладывает стрейч-плёнку на груз с неподвижного кольца или вращающейся каретки — быстро и стабильно. Грузам, которым нужна и вертикальная фиксация, подходит совмещённая система обмотки и обвязки вроде системы обмотки и обвязки паллет AO77B/FG2000B накладывает и плёнку, и ленту на одной станции. Закупщики часто недооценивают убытки от повреждений в пути из-за нестабильной фиксации; наше сравнение совокупной стоимости паллетообмотчика и ручной обмотки показывает, как быстро стабильная обмотка окупается за счёт меньшего числа возвратов и претензий.
Стоимость и окупаемость паллетирования на средних объёмах
Коллаборативная станция паллетирования стоит лишь часть полноценной промышленной роботизированной ячейки, и её монтируют за дни, а не за недели. Окупаемость идёт от замены ручной укладки, от устранения прогулов по эргономическим причинам и — обычно главный фактор — от подъёма устойчивой выработки линии до уровня оборудования выше по потоку. Линия, которую из-за затора на паллетировании держали на 70 % скорости обмотчика, с роботом часто выходит на 90–95 %. Если сопоставить эту возвращённую выработку с капитальными затратами и обслуживанием, станция с коботом обычно окупается за 18–30 месяцев. Полную картину — с энергией, расходниками и обслуживанием — следует мерить по совокупной стоимости владения автоматическими упаковочными линиями, а не только по цене покупки. Спросите у поставщиков целевой коэффициент готовности и как его меряют: хорошо встроенная ячейка средней мощности после обучения операторов держит готовность 90 % и выше, а заметно меньшая почти всегда указывает на узкое место в окружающих конвейерах или на стыке, а не в самом роботе, — это стоит оспорить до подписания заказа.
Контрольный список подбора
Прежде чем сравнивать расчёты, убедитесь, что у вас есть ответы на всё перечисленное: реальные устойчивые короба в час; размеры, масса и хрупкость короба; тип паллеты и высота штабеля; требуемая схема слоя; доступная площадь и радиус действия; нужны ли автоматическая подача пустых паллет и выгрузка груза; как ячейка передаёт груз на стрейч-обмотку или обвязку; как она связана с управлением линии выше по потоку; ожидаемые переналадки между продуктами; и уровень квалификации ремонтной службы на площадке. Поставщики, которые на такую детализацию отвечают проработанной конфигурацией, а не общим прайс-листом, скорее всего сдадут ячейку, работающую с первого дня. Попросите и рекомендацию по запасным частям: быстроизнашивающиеся позиции паллетирующей ячейки — накладки захвата, конвейерные ленты, вакуумные фильтры и реле безопасности — должны быть перечислены со сроками поставки, чтобы изношенный узел не обернулся незапланированным восьмичасовым простоем.
Захват и рабочий орган: подбирайте под короб, а не под робота
Рука робота собирает заголовки, а работает ли ячейка на деле — решает захват. Для средних объёмов подходят три типовых рабочих органа. вакуумный захват поднимает присосками и подходит жёстким коробкам и термоусадочным связкам с ровным, чистым верхом; он быстр и гибок, но спотыкается о пористые, гибкие или пыльные короба, где вакуум не держит. вилочный захват или захват подкладного листа заходит под короб и подходит продуктам, которые не терпят давления сверху, — открытым лоткам или нежной выпечке в упаковке. зажимной захват или захват с боковым обхватом берёт короб между двумя лопатками и подходит неустойчивым или переполненным коробам, которые вакуум бы смял. Многие ячейки средней мощности задают с одним универсальным вакуумным захватом, который потом не подходит половине SKU заказчика — отсюда роняемые короба и потерянное время. Проверьте захват на каждом формате короба, который вы ведёте, и заложите в бюджет смену органа или захват, переключающийся между SKU без ручной перенастройки.
Типовые ошибки паллетирования на средних объёмах
Повторяются три ошибки. Первая — подбор ячейки под паспортную скорость обмотчика а не под реальный темп с первого прохода: дорогой робот либо голодает, либо захлёбывается. Вторая — забытая передача пустых паллет и готовых грузов: великолепный робот, который ждёт, пока погрузчик подвезёт паллеты или уберёт готовые грузы, едва ли лучше ручной укладки. Третья — игнорирование будущей переналадки под SKU; ячейка, которая безупречно кладёт одну схему, но не переходит на вторую без вызова инженера, быстро становится обузой на многопродуктовой линии. Закладывать с первого заказа память схем в пульте обучения, быструю смену захвата и вызов рецептов куда дешевле, чем дооснащать это потом.
Как SunAura Packaging Machines подходит к паллетированию на средних объёмах
SunAura Packaging Machines поставляет коллаборативные роботы-штабелёры, компактные портальные станции, паллетообмотчики и совмещённые системы обмотки и обвязки заводам средней мощности в пищевой промышленности, производстве напитков и товаров народного потребления. Наша инженерная команда отталкивается от реального темпа коробов и реальной геометрии продукта, рекомендует минимальную архитектуру, которая снимает узкое место, а затем проектирует подачу, накопление и передачу на фиксацию груза так, чтобы весь конец линии шёл в одном ритме. Мы предпочитаем поставить кобот сегодня и оставить интерфейс под более быструю ячейку завтра, вместо того чтобы втягивать закупщика в тяжёлые инвестиции, пока объёмы их не оправдали.
Если вам нужна конфигурация финальной упаковки под средние объёмы, подобранная под ваши короба, паллеты и скорость линии, свяжитесь с инженерной командой SunAura Packaging Machines и передайте размеры коробов, целевой темп и текущее узкое место — мы предложим поэтапную компоновку паллетирования и фиксации груза.
Главный вывод
Подбирать систему паллетирования финальной упаковки — значит сопоставлять: скорость, грузоподъёмность и радиус робота — с реальным темпом коробов, их геометрией и высотой паллеты, а окружающие конвейеры, подачу паллет и фиксацию груза — с тем, как линия работает на деле. Для заводов средней мощности рациональнее всего обычно коллаборативная станция паллетирования со встроенной стрейч-обмоткой или обвязкой: достаточно быстрая, чтобы снять узкое место по выработке, достаточно компактная, чтобы вписаться в существующий пол, и достаточно скромная, чтобы быстро окупиться, не привязывая вас к избыточной автоматизации. Соберите шесть рабочих чисел, подберите под них архитектуру, честно спроектируйте подачу и передачу на фиксацию груза — и конец линии перестанет диктовать выработку всему заводу.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
Полная биография ›