

Paletizar é a tarefa que a maioria das plantas automatiza primeiro e a que mais quer deixar de fazer à mão. Levantar caixas, sacos ou fardos, deslocando-os, dobrando e empilhando camada sobre camada, é repetitivo, fisicamente pesado e cada vez mais difícil de escalar, e uma única caixa perdida em um palete manual é suficiente para deslocar uma carga em um caminhão. Para linhas de média velocidade que não justificam um grande paletizador convencional, um robô colaborativo de paletização se tornou a resposta padrão: uma célula robótica compacta, com detecção de força, que empilha caixas em paletes a partir de padrões armazenados, trabalha ao lado de pessoas sem uma gaiola de segurança completa e se desloca entre linhas quando a produção muda. A SunAura Packaging Machines fornece três dessas células — a WP-20, a WP-40 e a WP-50 — e este guia explica como elas funcionam, como se comparam e como especificar uma.
Se você empilha caixas à mão, tem uma linha rodando entre aproximadamente cinco e doze picks por minuto, ou luta para manter as posições de paletização escaladas em turnos, as seções abaixo cobrem a mecânica do robô, seu modelo de segurança, os cálculos de carga útil e padrões, o layout que ele precisa e as perguntas que decidem qual célula cabe na sua linha.
O que é uma célula colaborativa de paletização
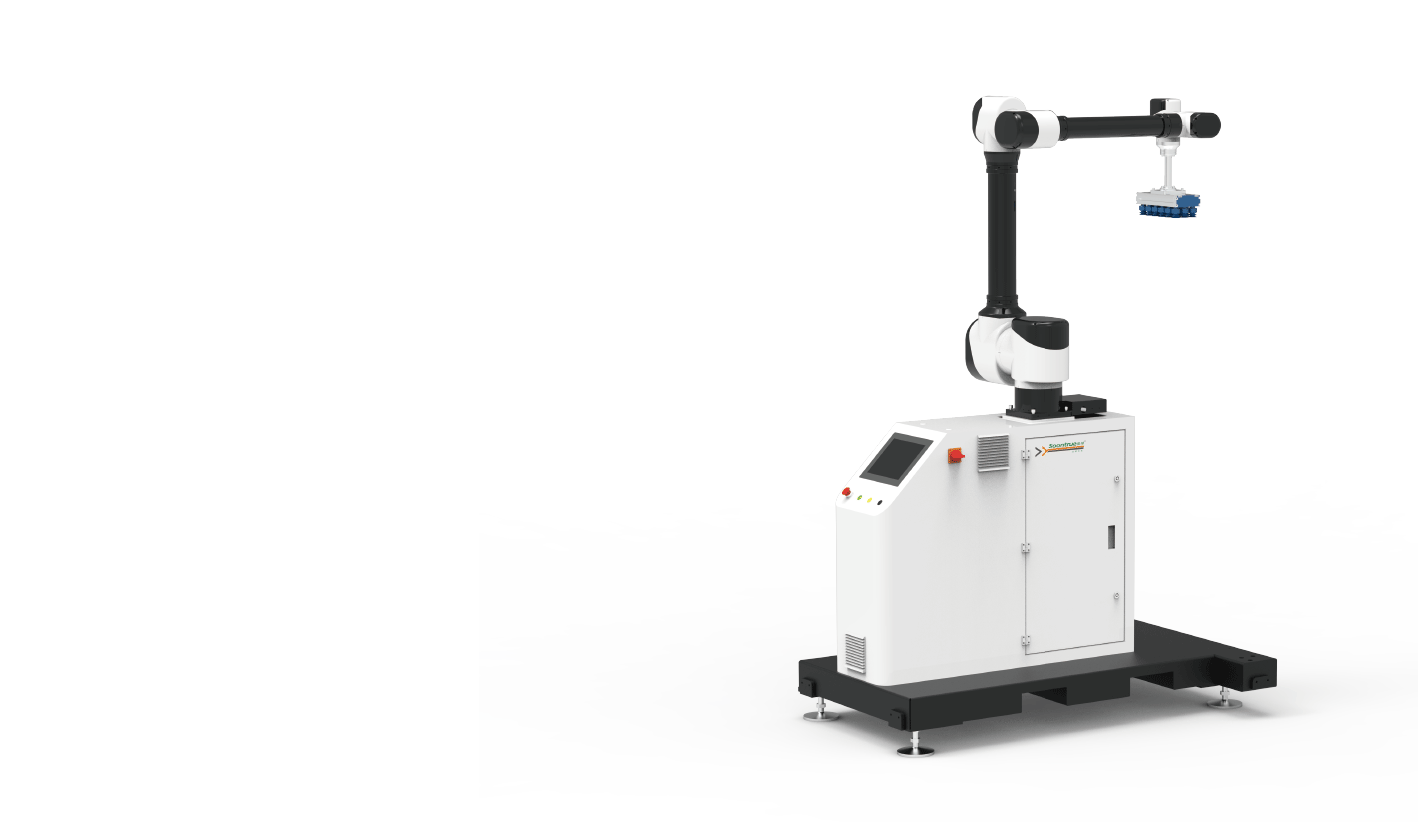
Uma célula de paletização combina um robô multieixos com uma coluna de elevação ou base fixa, um garro adequado ao produto, um transportador de alimentação para caixas e uma ou duas posições de palete. As caixas chegam na alimentação, o robô pega uma ou várias de cada vez e as coloca de acordo com um padrão de camada, e a célula avança para cima à medida que o palete se forma. Os padrões são armazenados como receitas: após os parâmetros básicos como dimensões de caixa e palete serem inseridos, o robô constrói cada camada automaticamente, e mudar de um produto para outro é uma seleção de receita em vez de uma reconstrução mecânica. A unidade inteira é compacta — a WP-20 ocupa aproximadamente 3,4 × 1,7 m incluindo seu elevador — e pode ser movida com uma empilhadeira, o que atende a plantas que operam produtos diferentes em linhas diferentes.
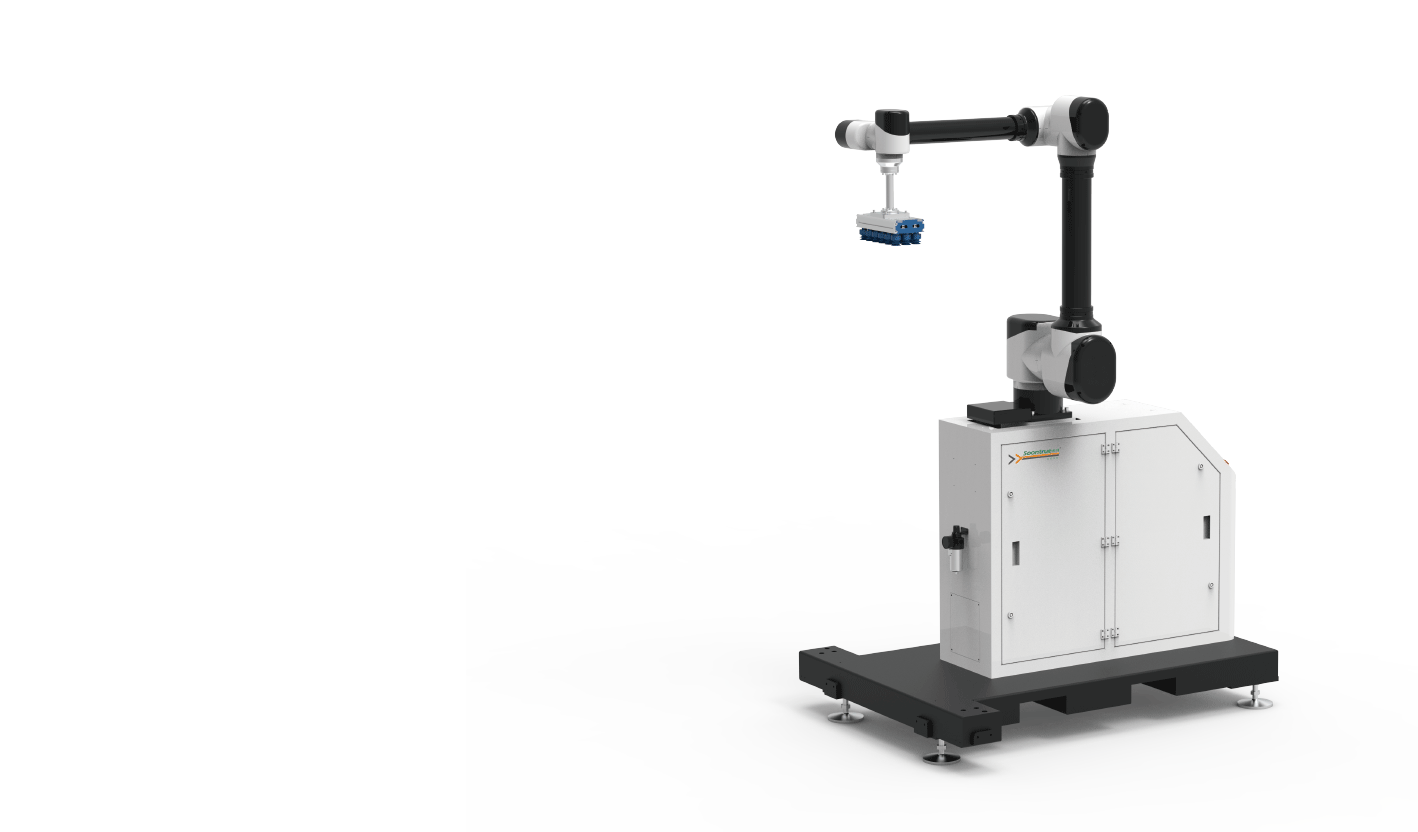
As três células, com números verificados
A SunAura Packaging Machines publica especificações verificadas de fábrica, e os três modelos cobrem a faixa de carga útil e velocidade que linhas de média velocidade precisam:
| Especificação | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| Carga útil máx. (incl. garro) | 30 kg | 45 kg | 45 kg |
| Alcance | — | 1780 mm | 1780 mm |
| Vazão de paletização | 8–12 picks/min | ≤8 picks/min | ≤6 picks/min |
| Altura máx. do palete | ≤2600 mm | ≤2550 mm | ≤2450 mm |
| Repetibilidade | — | ±0,05 mm | ±0,04 mm |
| Potência instalada | 3 kW | 3,5 kW | 3,5 kW |
| Consumo de ar | 200 L/min | 240–460 L/min | 240–460 L/min |
| Peso líquido | 600 kg | ≈650 kg | ≈650 kg |
| Tamanho máx. do palete | 1200×1200 mm | 1200×1200 mm | 1200×1100 mm |
O robô colaborativo de paletização WP-20 é a célula mais rápida e atende a caixas mais leves nas taxas mais altas; a WP-40 carrega caixas mais pesadas com alcance de 1780 mm; e a WP-50 é construída em torno de uma estrutura simplificada com comunicação EtherCAT e proteção IP54 para serviço mais pesado e lento. Como sempre, o planejamento deve usar a taxa alcançável com a caixa e o padrão reais em vez do número do topo, a disciplina do guia da SunAura Packaging Machines sobre vazão real.
O cálculo de carga útil que os compradores erram
O erro de especificação mais comum é tratar a carga útil nominal como o peso da caixa. O número da carga útil inclui o garro, e um robô com classificação de 30 kg carregando um garro de 5 kg tem 25 kg restantes para o produto. Se o robô pega múltiplas caixas por ciclo — que é como taxas efetivas mais altas são alcançadas — o peso combinado delas mais o garro deve permanecer dentro da classificação. O cálculo é, portanto: peso da caixa × caixas por pick + peso do garro ≤ carga útil nominal, verificado no alcance mais distante do padrão, onde a capacidade de um robô é a mais baixa. Uma linha que embala caixas de 18 kg duas de cada vez precisa de uma célula da classe de 45 kg embora cada caixa esteja bem abaixo de 30 kg, e a SunAura Packaging Machines elabora isso com as caixas reais do cliente em vez de aplicar o nome do modelo como regra.
A escolha do garro segue o produto. Garros a vácuo lidam com caixas seladas e fardos lisos; garros mecânicos ou de garfo lidam com sacos, bandejas abertas e superfícies porosas; e garros customizados lidam com produtos mistos ou incomuns. Sacos de grãos, cimento ou ração para pets se deformam quando levantados e precisam de garros projetados para isso, enquanto caixas RSC rígidas atendem a vácuo. O garro também afeta o consumo de ar, razão pela qual as especificações listam o uso de ar junto com a potência.
O modelo de segurança: o que colaborativo realmente significa
Um robô colaborativo usa detecção de força e torque para detectar contato e parar, o que permite operar ao lado de pessoas sem a gaiola totalmente enclausurada que um robô convencional exige, mas colaborativo não é o mesmo que desprotegido em todo arranjo. A avaliação de segurança cobre a aplicação específica: os limites de velocidade e força, o garro e o produto sendo carregado — um robô balançando uma caixa pesada não é inofensivo no contato — e as áreas onde operadores se aproximam para remoção de paletes. Onde pessoas entram na célula com frequência, scanners reduzem a velocidade do robô conforme se aproximam e o param a curta distância; onde a troca de paletes mantém pessoas afastadas, cortinas de luz ou proteções fixas podem ser usadas no lugar, e a WP-50 pode ser especificada com portas de proteção ou cortinas de luz opcionais.

O resultado prático é uma célula que ocupa muito menos piso que um robô convencional enclausurado e permite que operadores removam paletes cheios e abasteçam vazios sem um perímetro cercado, enquanto ainda atende aos requisitos de segurança de máquinas. A SunAura Packaging Machines completa a avaliação de risco para o layout real no comissionamento, porque um robô seguro em uma configuração — lento, caixas leves, área de scanner — não é automaticamente seguro operando mais rápido com produto mais pesado.
Padrões, posições de palete e manuseio de paletes vazios
Os padrões de palete são onde um robô mostra sua flexibilidade. Padrões entrelaçados, onde caixas se sobrepõem entre posições, produzem as cargas mais estáveis e são gerados automaticamente uma vez que as dimensões de caixa e palete são inseridas; o robô armazena padrões para cada produto e os recupera em segundos. As células são configuradas com uma ou duas posições de palete — a WP-20 e a WP-40 podem colocar para qualquer lado — e duas posições deixam o robô seguir direto para um palete vazio enquanto um cheio é removido, eliminando a pausa de troca. Dispensadores automáticos de paletes vazios podem ser adicionados para que a célula opere sem atendimento por mais tempo, enquanto a colocação manual atende a operações menores. Para produção mista, onde alturas e padrões de palete mudam a cada pedido, receitas armazenadas substituem as pilhas inconsistentes que o empilhamento manual produz, que é a principal razão pela qual as cargas se deslocam e são rejeitadas no recebimento.
Layout, utilidades e integração
A célula precisa de um piso plano, o transportador de alimentação entregando caixas em uma orientação fixa, e espaço para remoção de paletes por empilhadeira ou paleteira manual; layouts de dois paletes são planejados para que a empilhadeira alcance uma posição enquanto o robô trabalha a outra. A energia é 380 V trifásico para a WP-20 e 220 V para a WP-50, com ar comprimido a 0,5–0,7 MPa para garros pneumáticos, e a linha upstream deve alimentar caixas pelo menos tão rápido quanto a taxa de pick do robô, com uma seção curta de acumulo para que o robô nunca espere. Os princípios de integração correspondem à orientação mais ampla da SunAura Packaging Machines sobre transportadores e manuseio de produtos, e a célula frequentemente é colocada após uma seladora automática, com paletes envelopados então seguindo para um encapador — a combinação descrita no guia de layout de final de linha e na seleção de encapadores de palete.
Cobot versus paletizador convencional
Os compradores às vezes comparam uma célula colaborativa com um paletizador convencional de alta velocidade, e a linha divisória é taxa e variedade. Máquinas convencionais paletizam mais rápido e atendem a um único produto em alto volume, mas são maiores, mais fixas e menos flexíveis entre padrões. Células colaborativas trocam velocidade máxima por compactidade, mobilidade, flexibilidade de receitas e requisitos de proteção mais baixos, e atendem às linhas multi-SKU de média velocidade que a maioria das plantas realmente opera, frequentemente a um custo total instalado mais baixo. Para linhas acima de aproximadamente uma dúzia de picks por minuto em um único produto, uma célula convencional ou robótica de alta velocidade é considerada; abaixo disso, e onde quer que produtos e layouts mudem, a célula colaborativa vence, uma comparação que a SunAura Packaging Machines desenvolve caso a caso.
Um cenário de layout prático
O valor da célula fica mais claro em um layout concreto. Imagine uma planta de produtos domésticos operando duas linhas em uma área compartilhada de paletização, caixas de papel toalha e produtos de limpeza seladas no final de cada linha e transportadas para uma única WP-40. O robô é configurado com duas posições de palete, então enquanto empilha um palete a empilhadeira remove o concluído e coloca um vazio, e a linha nunca para para a troca. Caixas de produtos diferentes carregam padrões diferentes, cada um armazenado como uma receita e recuperado quando o produto muda, e a área definida por scanner reduz a velocidade do robô quando uma empilhadeira se aproxima. Em um dia em que a segunda linha roda um produto mais pesado, a mesma célula lida com ele porque a carga útil de 45 kg cobre ambos, e no fim de semana a célula é movida com uma empilhadeira para paletizar uma terceira linha em outro bay — a flexibilidade que um paletizador convencional fixo não pode oferecer.
Esse cenário também mostra a disciplina de planejamento: o transportador de alimentação deve orientar cada caixa da mesma maneira, o acumulo à frente do robô deve segurar caixas suficientes para uma troca de palete, e as rotas da empilhadeira não devem cruzar a área de trabalho do robô. Plantas que resolvem isso antes da instalação chegam à produção em dias; plantas que improvisam passam semanas perseguindo caixas desorientadas e saídas bloqueadas.
Manutenção e o retorno prático
Uma célula colaborativa precisa de pouca manutenção comparada a um paletizador convencional — há poucos ajustes mecânicos e nenhum mecanismo de formação de camadas para ajustar. As verificações práticas são o garro e seus ventosas ou dedos, o sistema de vácuo onde instalado, a coluna de elevação e seus guias, e os scanners de segurança e circuitos de emergência, que são testados em um cronograma porque seu funcionamento correto é o que torna o layout aberto seguro. As juntas do próprio robô são vedadas e classificadas para longa vida, e o HMI registra falhas para diagnóstico. O retorno é contado na mão de obra removida de uma tarefa que as plantas cada vez mais não conseguem escalar, nos padrões consistentes que impedem cargas de se deslocarem e serem rejeitadas, e na ausência das lesões por esforço que o empilhamento manual produz; para uma operação de dois ou três turnos, a economia de mão de obra por si só tipicamente justifica a célula bem dentro de seus primeiros anos, junto com o custo total instalado mais baixo versus uma máquina convencional enclausurada.
Perguntas frequentes
Quantas caixas por minuto ele lida?
De 6 a 12 picks por minuto dependendo do modelo, com ciclos de múltipla pegada elevando a taxa efetiva de caixas; o número real é confirmado contra o peso da sua caixa, padrão e altura do palete.
Ele pode trabalhar com segurança ao lado dos meus operadores?
Sim, dentro dos limites de força e velocidade avaliados, usando detecção de força e, onde necessário, scanners ou cortinas de luz; a avaliação de segurança é completada para o garro e produto específicos.
Como os padrões são trocados?
Os padrões são receitas armazenadas geradas a partir de dimensões de caixa e palete, recuperadas no HMI, então mudanças de produto levam segundos em vez de ajuste mecânico.
Ele pode empilhar sacos além de caixas?
Sim, com um garro adequado a sacos ou bandejas; o manuseio de sacos é especificado separadamente porque sacos cheios se deformam e não atendem a garros a vácuo.
Quais utilidades são necessárias?
Um piso plano, suprimento de 220 ou 380 V conforme o modelo, ar comprimido para garros pneumáticos e acesso de empilhadeira para troca de paletes.
Conclusão
Um robô colaborativo de paletização dá às linhas de média velocidade uma célula compacta, móvel e baseada em receitas que empilha caixas e sacos sem uma gaiola completa, substituindo o levantamento manual que as plantas lutam para escalar e os padrões inconsistentes que causam deslocamento de cargas. Especificado pela carga útil real — caixas mais garro, verificada no alcance total — a taxa de pick, o arranjo de segurança e uma ou duas posições de palete, as WP-20, WP-40 e WP-50 cobrem a faixa de caixas leves rápidas até serviço mais pesado e lento, e se situam naturalmente após a seladora e antes do encapador em um final de linha balanceado.
Se você quer parar de empilhar paletes à mão, contate os engenheiros de aplicações da SunAura Packaging Machines com os pesos das suas caixas, dimensões e taxa da linha, ou conheça as células no hub de produtos, incluindo os três robôs colaborativos e os transportadores e encapadores que completam a linha. Onde a célula substitui o empilhamento manual em dois ou três turnos, a economia de mão de obra por si só geralmente cobre o investimento dentro dos primeiros anos, e os padrões consistentes e entrelaçados reduzem as cargas rejeitadas que chegam deslocadas no recebimento do cliente. A SunAura Packaging Machines dimensiona cada célula contra os pesos reais das caixas e a taxa de pick, com garros, scanners e posições de palete confirmados para o layout real, para que os compradores recebam uma linha que chega à produção rapidamente em vez de uma máquina combinada apenas ao nome do modelo.

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
Ver biografia completa ›