

La palettisation est le poste que la plupart des usines automatisent en premier et que beaucoup cherchent à cesser de faire à la main. Lever des caisses, des sacs ou des fardeaux pendant toute une équipe, se pencher et empiler couche après couche, est un travail répétitif, physiquement éprouvant et de plus en plus difficile à pourvoir ; et une seule caisse mal placée sur une palette manuelle suffit à faire bouger une charge dans un camion. Pour les lignes à cadence moyenne qui ne justifient pas un gros palettiseur conventionnel, le robot palettiseur collaboratif est devenu la réponse standard : une cellule robotisée compacte, dotée de capteurs d’effort, qui empile des caisses sur les palettes selon des plans mémorisés, travaille aux côtés des opérateurs sans cage de sécurité complète et se déplace d’une ligne à l’autre quand la production change. SunAura Packaging Machines propose trois de ces cellules — WP-20, WP-40 et WP-50 — et ce guide explique leur fonctionnement, leurs différences et la façon de spécifier la bonne.
Si vous empilez des caisses à la main, si votre ligne tourne à environ cinq à douze prises par minute, ou si vous avez du mal à assurer la présence sur les postes de palettisation d’une équipe à l’autre, les sections suivantes détaillent la mécanique du robot, son modèle de sécurité, les calculs de charge utile et de plans, l’implantation nécessaire et les questions qui déterminent la cellule adaptée à votre ligne.
Qu’est-ce qu’une cellule palettiseur collaboratif
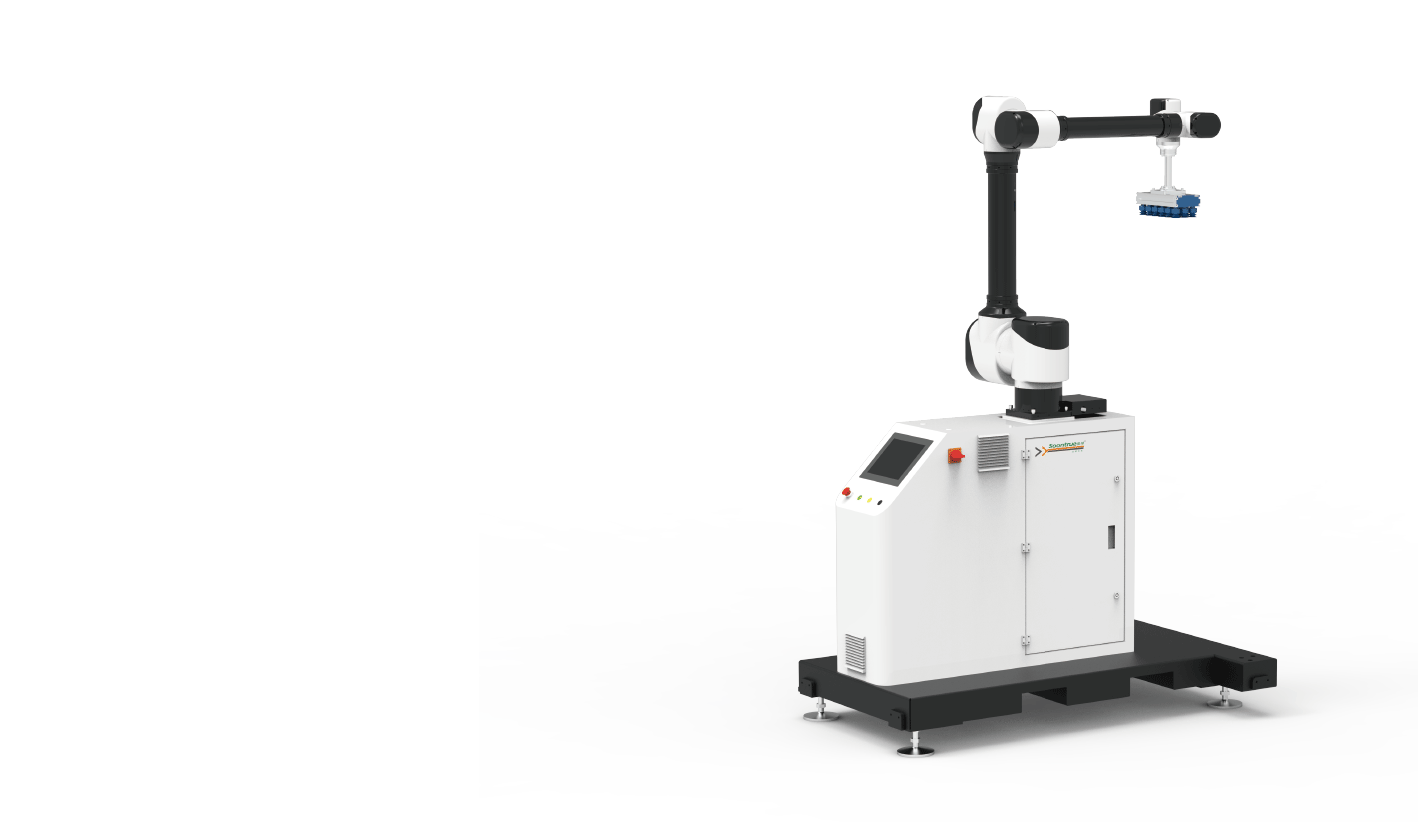
Une cellule palettiseur associe un robot multiaxe, à colonne de levage ou à base fixe, à une pince adaptée au produit, à un convoyeur d’entrée pour les caisses et à un ou deux postes de palette. Les caisses arrivent sur le convoyeur, le robot en prélève une ou plusieurs à la fois et les dépose selon un plan de couche, et la cellule s’indexe vers le haut à mesure que la palette se construit. Les plans sont mémorisés sous forme de recettes : une fois saisis les paramètres de base, comme les dimensions de la caisse et de la palette, le robot construit chaque couche automatiquement, et le passage d’un produit à un autre relève du choix d’une recette et non d’une reconfiguration mécanique. L’ensemble est compact — la WP-20 occupe environ 3,4 × 1,7 m, levage compris — et peut être déplacé au chariot élévateur, ce qui convient aux sites qui produisent différents articles sur différentes lignes.
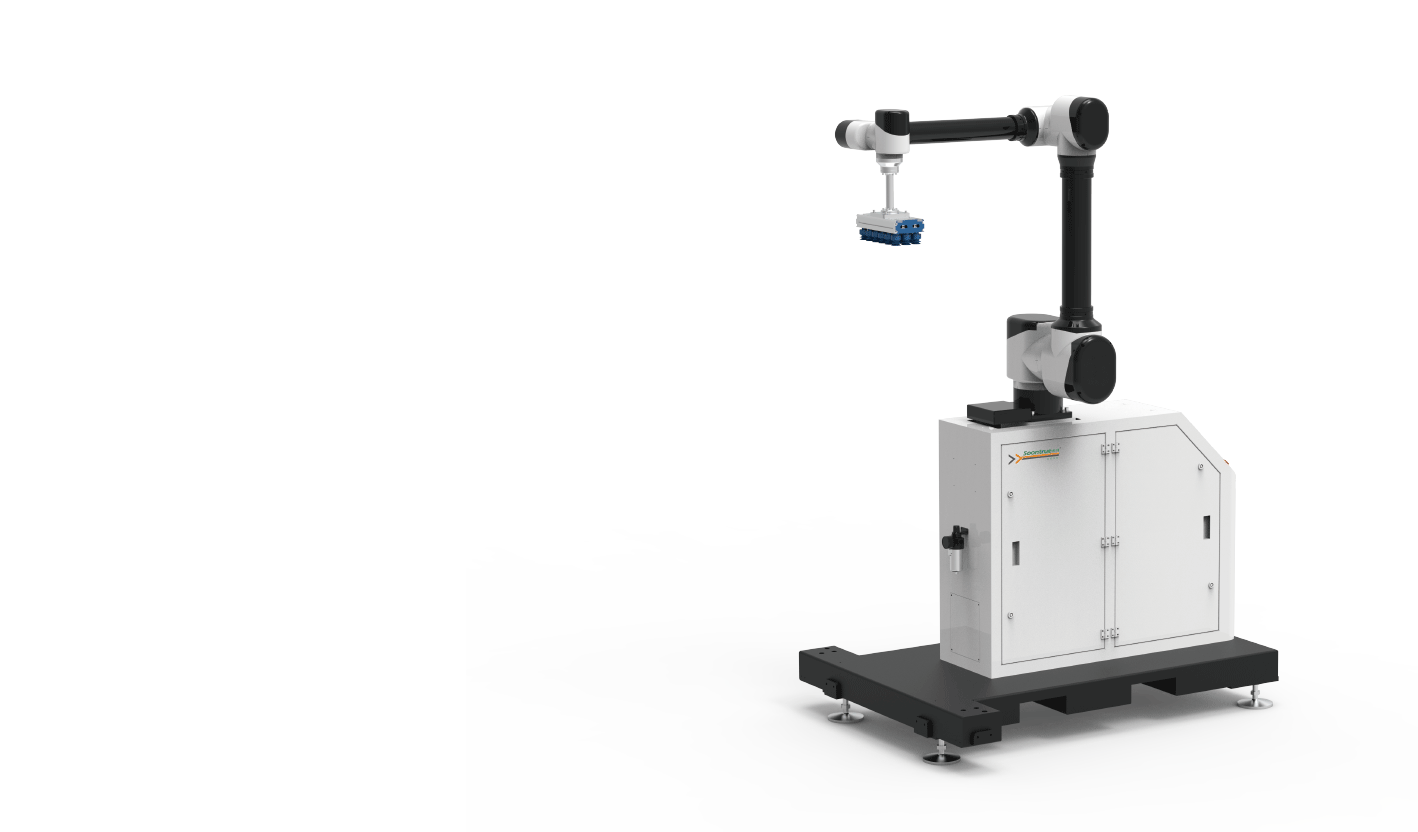
Les trois cellules, avec des chiffres vérifiés
SunAura Packaging Machines publie des caractéristiques vérifiées en usine, et les trois modèles couvrent la plage de charge utile et de cadence dont ont besoin les lignes à cadence moyenne :
| Specification | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| Charge utile max. (pince incluse) | 30 kg | 45 kg | 45 kg |
| Reach | — | 1780 mm | 1780 mm |
| Cadence de palettisation | 8 à 12 prises/min | ≤ 8 prises/min | ≤ 6 prises/min |
| Hauteur max. de palette | ≤ 2600 mm | ≤ 2550 mm | ≤ 2450 mm |
| Repeatability | — | ±0,05 mm | ±0,04 mm |
| Puissance installée | 3 kW | 3,5 kW | 3,5 kW |
| Consommation d’air | 200 L/min | 240 à 460 L/min | 240 à 460 L/min |
| Poids net | 600 kg | ≈ 650 kg | ≈ 650 kg |
| Dimensions max. de palette | 1200 × 1200 mm | 1200 × 1200 mm | 1200 × 1100 mm |
The robot palettiseur collaboratif WP-20 est la cellule la plus rapide et convient aux caisses plus légères aux cadences les plus élevées ; le WP-40 manutentionne des caisses plus lourdes avec une portée de 1780 mm ; et le WP-50 repose sur une structure simplifiée, avec communications EtherCAT et protection IP54, pour un service plus lourd et plus lent. Comme toujours, la planification doit s’appuyer sur la cadence atteignable avec votre caisse et votre plan réels, et non sur la valeur maximale : c’est la méthode de notre guide sur le débit réel.
Le calcul de charge utile que les acheteurs oublient
L’erreur de spécification la plus fréquente consiste à confondre charge utile nominale et poids de caisse. La charge utile inclut la pince : un robot donné pour 30 kg équipé d’une pince de 5 kg ne dispose que de 25 kg pour le produit. Si le robot prélève plusieurs caisses par cycle — ce qui permet d’atteindre les cadences effectives les plus élevées — leur poids cumulé, plus celui de la pince, doit rester dans la limite. Le calcul est donc : poids de caisse × caisses par prise + poids de la pince ≤ charge utile nominale, vérifié à la portée la plus éloignée du plan, là où la capacité du robot est la plus faible. Une ligne qui emballe des caisses de 18 kg par deux a besoin d’une cellule de classe 45 kg, même si chaque caisse reste bien sous 30 kg ; SunAura Packaging Machines fait ce calcul avec les caisses réelles du client plutôt qu’en appliquant le nom du modèle comme une règle.
Le choix de la pince découle du produit. Les pinces à vide conviennent aux caisses fermées et aux fardeaux lisses ; les pinces mécaniques ou à fourches, aux sacs, aux barquettes ouvertes et aux surfaces poreuses ; et les pinces sur mesure, aux produits mixtes ou particuliers. Les sacs de grains, de ciment ou d’aliments pour animaux se déforment au levage et exigent une pince conçue pour cela, tandis que les caisses RSC rigides se prêtent au vide. La pince influence aussi la consommation d’air, raison pour laquelle les caractéristiques indiquent la consommation d’air en plus de la puissance.
Le modèle de sécurité : ce que « collaboratif » veut vraiment dire
Un robot collaboratif détecte les contacts par mesure d’effort et de couple et s’arrête, ce qui lui permet de travailler aux côtés des opérateurs sans la cage entièrement fermée qu’exige un robot conventionnel ; mais collaboratif ne rime pas avec absence de protection dans toutes les configurations. L’analyse de sécurité porte sur l’application précise : les limites de vitesse et d’effort, la pince et le produit transportés — un robot qui balance une caisse lourde n’est pas inoffensif au contact — et les zones où les opérateurs s’approchent pour retirer les palettes. Là où les personnes entrent fréquemment dans la cellule, des scanners ralentissent le robot à l’approche et l’arrêtent à courte distance ; là où l’échange de palettes tient les personnes à l’écart, des barrières immatérielles ou des protecteurs fixes peuvent suffire, et le WP-50 peut être spécifié avec portes de protection ou barrières immatérielles en option.

Le résultat pratique est une cellule qui occupe bien moins de sol qu’un robot conventionnel en cage et permet aux opérateurs de retirer les palettes pleines et d’approvisionner les vides sans périmètre clôturé, tout en satisfaisant aux exigences de sécurité des machines. SunAura Packaging Machines réalise l’analyse de risque sur l’implantation réelle lors de la mise en service, car un robot sûr dans une configuration — cadence lente, caisses légères, zone couverte par les scanners — ne l’est pas automatiquement s’il tourne plus vite avec un produit plus lourd.
Plans, postes de palette et gestion des palettes vides
Les plans de palettisation révèlent la souplesse d’un robot. Les plans imbriqués, où les caisses se chevauchent entre les positions, donnent les charges les plus stables et sont générés automatiquement dès que les dimensions de caisse et de palette sont saisies ; le robot mémorise un plan par produit et les rappelle en quelques secondes. Les cellules se configurent avec un ou deux postes de palette — les WP-20 et WP-40 peuvent déposer de chaque côté — et deux postes permettent au robot de passer directement sur une palette vide pendant qu’une palette pleine est retirée, ce qui supprime la pause d’échange. Un distributeur automatique de palettes vides peut être ajouté pour prolonger le fonctionnement sans surveillance, tandis que le placement manuel convient aux petites exploitations. En production mixte, où les hauteurs de palette et les plans changent à chaque commande, les recettes mémorisées remplacent les piles irrégulières du gerbage manuel — principale raison pour laquelle les charges bougent et sont refusées à la réception.
Implantation, utilités et intégration
La cellule exige un sol plan, un convoyeur d’entrée qui présente les caisses dans une orientation fixe et de la place pour retirer les palettes au chariot élévateur ou au transpalette ; les implantations à deux palettes sont conçues pour que le chariot accède à un poste pendant que le robot travaille sur l’autre. L’alimentation est en 380 V triphasé pour la WP-20 et en 220 V pour la WP-50, avec de l’air comprimé à 0,5–0,7 MPa pour les pinces pneumatiques ; la ligne amont doit alimenter les caisses au moins à la vitesse de prise du robot, avec une courte section d’accumulation pour que le robot n’attende jamais. Ces principes d’intégration rejoignent nos recommandations générales sur les convoyeurs et la manutention des produits, et la cellule se place souvent après une fermeuse automatique, les palettes filmées rejoignant ensuite une filmeuse — combinaison décrite dans le guide sur l’implantation de fin de ligne et sur le choix des filmeuses de palettes.
Cobot ou palettiseur conventionnel
Les acheteurs comparent parfois une cellule collaborative à un palettiseur conventionnel rapide, et la frontière se situe sur la cadence et la variété. Les machines conventionnelles palettisent plus vite et conviennent à un produit unique en gros volume, mais elles sont plus volumineuses, plus figées et moins souples en matière de plans. Les cellules collaboratives échangent la vitesse maximale contre la compacité, la mobilité, la souplesse des recettes et des exigences de protection réduites : elles conviennent aux lignes multi-références à cadence moyenne que fait tourner la plupart des usines, souvent pour un coût d’installation total inférieur. Au-delà d’une douzaine de prises par minute sur un produit unique, on envisage une cellule conventionnelle ou robotisée rapide ; en deçà, et partout où les produits et les implantations changent, la cellule collaborative l’emporte — comparaison que SunAura Packaging Machines établit au cas par cas.
Un scénario d’implantation concret
La valeur de la cellule apparaît le plus clairement dans une implantation concrète. Imaginez une usine de produits ménagers faisant arriver deux lignes dans une zone de palettisation commune : les caisses de papier hygiénique et de produits d’entretien, fermées en bout de chaque ligne, sont convoyées vers un seul WP-40. Le robot est configuré avec deux postes de palette : pendant qu’il empile une palette, le chariot évacue la palette terminée et en place une vide, et la ligne ne s’arrête jamais pour l’échange. Les caisses de produits différents portent des plans différents, chacun mémorisé en recette et rappelé au changement de produit, et la zone détectée par les scanners ralentit le robot à l’approche d’un chariot. Le jour où la deuxième ligne produit un article plus lourd, la même cellule le prend en charge, car la charge utile de 45 kg couvre les deux ; le week-end, la cellule est déplacée au chariot pour palettiser une troisième ligne dans un autre hall — une souplesse qu’un palettiseur conventionnel fixe ne peut pas offrir.
Ce scénario illustre aussi la rigueur de préparation : le convoyeur d’entrée doit orienter toutes les caisses dans le même sens, l’accumulation devant le robot doit contenir assez de caisses pour un échange de palette, et les circuits du chariot élévateur ne doivent pas croiser la zone de travail du robot. Les usines qui règlent ces points avant l’installation atteignent la production en quelques jours ; celles qui improvisent passent des semaines à courir après des caisses mal orientées et des sorties bloquées.
Maintenance et retour pratique
Une cellule collaborative demande peu de maintenance comparée à un palettiseur conventionnel : peu de réglages mécaniques et aucun mécanisme de formation de couche à régler. Les contrôles pratiques portent sur la pince et ses ventouses ou ses doigts, sur le système de vide lorsqu’il existe, sur la colonne de levage et ses guidages, ainsi que sur les scanners de sécurité et les circuits d’arrêt d’urgence, testés selon un calendrier car c’est leur bon fonctionnement qui rend l’implantation ouverte sûre. Les articulations du robot sont étanches et conçues pour une longue durée de vie, et l’IHM enregistre les défauts pour le diagnostic. Le retour se mesure à la main-d’œuvre retirée d’un poste de plus en plus difficile à pourvoir, à la régularité des plans qui empêche les charges de bouger et d’être refusées, et à l’absence de troubles musculo-squelettiques qu’entraîne le gerbage manuel ; pour une exploitation en deux ou trois équipes, l’économie de main-d’œuvre suffit à elle seule à justifier la cellule dans ses premières années, en plus du coût d’installation total plus faible qu’une machine conventionnelle en cage.
Questions fréquentes
Combien de caisses par minute la cellule traite-t-elle ?
De 6 à 12 prises par minute selon le modèle, les cycles à prises multiples augmentant la cadence effective ; le chiffre réel est confirmé selon le poids de vos caisses, votre plan et la hauteur de palette.
Peut-elle travailler en sécurité à côté de mes opérateurs ?
Oui, dans les limites d’effort et de vitesse évaluées, grâce à la mesure d’effort et, si nécessaire, à des scanners ou des barrières immatérielles ; l’analyse de sécurité est réalisée pour la pince et le produit réels.
Comment change-t-on les plans ?
Les plans sont des recettes mémorisées, générées à partir des dimensions de caisse et de palette et rappelées sur l’IHM : un changement de produit prend quelques secondes, sans réglage mécanique.
Peut-elle empiler des sacs comme des caisses ?
Oui, avec une pince adaptée aux sacs ou aux barquettes ; la manutention des sacs se spécifie séparément, car les sacs remplis se déforment et ne conviennent pas aux pinces à vide.
Quelles utilités sont nécessaires ?
Un sol plan, une alimentation en 220 ou 380 V selon le modèle, de l’air comprimé pour les pinces pneumatiques et un accès chariot élévateur pour l’échange des palettes.
Conclusion
Le robot palettiseur collaboratif offre aux lignes à cadence moyenne une cellule compacte, déplaçable et pilotée par recettes, qui empile caisses et sacs sans cage complète, en remplaçant la levée manuelle que les usines ont du mal à pourvoir et les plans irréguliers qui font bouger les charges. Spécifiée sur la charge utile réelle — caisses plus pince, vérifiée à pleine portée —, sur la cadence de prise, sur la solution de sécurité et sur un ou deux postes de palette, la gamme WP-20, WP-40 et WP-50 couvre du cas léger rapide au service plus lourd et plus lent, et trouve naturellement sa place après la fermeuse et avant la filmeuse dans une fin de ligne équilibrée.
Si vous voulez cesser d’empiler les palettes à la main, contactez les ingénieurs d’application de SunAura Packaging Machines en indiquant le poids et les dimensions de vos caisses ainsi que la cadence de votre ligne, ou consultez les cellules dans l’espace produits, notamment les trois robots collaboratifs et les convoyeurs et filmeuses qui complètent la ligne. Lorsque la cellule remplace le gerbage manuel sur deux ou trois équipes, l’économie de main-d’œuvre à elle seule la couvre généralement dans les premières années, et des plans réguliers et imbriqués réduisent les charges refusées parce qu’elles arrivent décalées à la réception du client. SunAura Packaging Machines dimensionne chaque cellule sur les poids de caisse et la cadence de prise réels, avec pinces, scanners et postes de palette confirmés selon l’implantation réelle, afin que l’acheteur reçoive une ligne qui monte rapidement en production et non une machine calibrée sur le seul nom de son modèle.

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
Voir la biographie complète ›