

قلّما يفرّق قرارٌ في مشروع مرحلة التغليف النهائي بين المهندسين مثل الاختيار بين خلية تكديس روبوتية على الباليتات وبالِتايزر الطبقات التقليدي. كلاهما يكدّس الصناديق بكفاءة لسنوات، لكن متطلباتهما تختلف جذرياً في المساحة الأرضية والعمالة وتبديل المقاسات وميزانية الاستثمار. في SunAura Packaging Machines نلاحظ أن المشترين يبحثون عن «روبوت تكديس مقابل تقليدي» و«عائد استثمار روبوت التكديس» و«ماكينة تكديس أوتوماتيكية لمصنع صغير» عندما يحين وقت تبرير الأتمتة. والإجابة الصحيحة تتوقف على ملف إنتاجك أكثر من التقنية نفسها: عدد رموز المنتجات (SKU)، والسرعة المطلوبة، وخصائص الصناديق، وطريقة تشغيل الخلية بالعمالة.
يقارن هذا الدليل بين التكديس الروبوتي والتقليدي على المحاور التي تمس التكلفة الإجمالية فعلاً، ويقدّم إطاراً للاختيار في الخطوط متوسطة السرعة. وهو موجّه لمديري الإنتاج والمهندسين الذين يحتاجون إلى توصية يمكن الدفاع عنها أمام الإدارة، لا إلى تفضيل تسويقي.

ماذا تفعل كل تقنية فعلياً
يستقبل بالِتايزر الطبقات التقليدي الصناديق من مستوى مرتفع أو منخفض، ويشكّل منها طبقة كاملة على لوح التشكيل، ثم يضع الطبقة فوق الباليتة. وهو نظام ميكانيكي متصل الحركة مبني حول نمط ثابت، ولذلك يحقق معدلات مستدامة عالية جداً مع منتج واحد. أما الروبوت فيستخدم ذراعاً متعددة المحاور (أو روبوتاً تعاونياً) بماسك مصمّم لشكل الصندوق، فيلتقط المنتجات ويضعها وفق أنماط مبرمجة. والروبوت قابل لإعادة التهيئة بطبيعته: تغيير المنتج يعني في الغالب اختيار برنامج جديد، وعند اللزوم تبديل أداة طرف الذراع.
لا يتفوّق أيٌّ منهما على الإطلاق. يفوز بالِتايزر الطبقات بالسرعة الخام والانتظام لمنتج واحد عالي الحجم، بينما يفوز الروبوت بالمرونة وبصمة المساحة والقدرة على خدمة عدة خطوط أو أنماط داخل خلية واحدة.
حجّة المرونة بالتفصيل
نادراً ما تشغّل عمليات التغليف الحديثة منتجاً واحداً إلى الأبد. والخلية التي تكدّس ثلاثة خطوط، أو تتعامل مع عروض ترويجية متكررة، أو تتبدّل بين باليتات العرض والأنماط القياسية، تستفيد من الروبوت فائدة كبيرة. فتغييرات الأنماط التي تتطلّب ضبطاً ميكانيكياً — أو قطعة تبديل — في الماكينة التقليدية تُنجز برمجياً، غالباً في ثوانٍ. كما يستطيع الروبوت بناء باليتات مختلطة أو متعددة الأصناف، ووضع الألواح الفاصلة وألواح الطبقات آلياً، وإدارة عدة مواضع للباليتات داخل خلية واحدة. وبالنسبة للعمليات التي يتغيّر فيها تشكيل المنتجات موسمياً، تكون قابلية إعادة التهيئة هذه هي العامل الحاسم.
تهيّئ SunAura Packaging Machines خلايا روبوتية بشكل روتيني لتلتقط من أكثر من سير تغذية وتستدعي أنماطاً مختلفة آلياً بحسب المنتج الواصل، مما يقلّص عمالة تبديل المقاسات التي تتطلبها الخلايا التقليدية.

السرعة والطاقة الإنتاجية: أين يتقدّم التقليدي بعد
مع منتج واحد عالي الحجم يعمل بلا توقف، يتفوّق بالِتايزر الطبقات المرتفع على روبوت واحد في عدد الصناديق المستدام في الدقيقة، لأن تشكيل الطبقة يتم بالتوازي لا عبر دورات التقاط ووضع متتابعة. وتسدّ الخلايا الروبوتية هذه الفجوة بطريقتين: ذراع أسرع بحركة مُحسّنة، أو عدة روبوتات أو عدة مواضع التقاط. وعند المعدلات المتوسطة المعتادة في خطوط الأغذية ومستحضرات التجميل والمنتجات المنزلية — نحو 5 إلى 25 صندوقاً في الدقيقة — يلبّي الروبوت المختار جيداً المعدل بارتياح وبهامش احتياطي. ولا يحتفظ التقليدي بأفضلية واضحة إلا عند أعلى المعدلات المستمرة أو مع الصناديق الثقيلة جداً.
كما هو الحال دائماً، الرقم المهم هو الطاقة الإنتاجية الحقيقية التي يحققها خطك، شاملةً التوقفات وتبديل المقاسات، لا رقم الذروة في الكتالوج. فروبوت يعمل بذروة أقل قليلاً لكنه يُلغي زمن التوقف للتبديل قد ينجز صناديق أكثر في الوردية.
بصمة المساحة والتركيب
الخلايا الروبوتية أشد إحكاماً في الغالب من بالِتايزر الطبقات المماثل، لا سيما الماكينات المرتفعة التي تتطلب رفع الصناديق. ويمكن تركيب الروبوت داخل صالة تعبئة قائمة ذات ارتفاع سقف محدود، وتغذيته مباشرة من ماكينة لصق الكراتين، ونقل الخلية إذا تغيّر التخطيط. أما البالِتايزرات التقليدية، خاصةً النسخ المرتفعة، فتحتاج حيّزاً رأسياً أكبر وسواقي تغذية أطول وأعمالاً إنشائية أثقل. وبالنسبة للمصانع التي تُدخل الأتمتة على مبنى قديم، تكون البصمة الأصغر وسهولة الإدماج للخلية الروبوتية هي السبب العملي لاختيارها.
خصائص الصناديق وأداة طرف الذراع
تبدأ ملاءمة الروبوت من الماسك. فالماسكات بالتفريغ تتعامل بكفاءة مع الكراتين المغلقة المنتظمة، والماسكات الشوكية أو المشبكية تناسب الأكياس والحزم والصناديق المفتوحة، والماسكات القابلة للضبط تغطي نطاقاً من الأبعاد. والصناديق ناقصة التعبئة أو الرخوة أو غير المنتظمة أصعب لأي نظام، لكن الروبوت يمكن ضبطه بحركة لطيفة وأداة مصمّمة خصيصاً حيث تتعطّل ماكينة الطبقات الثابتة. ومن المهم اختبار صناديقك الفعلية — بما فيها أضعف عيّنة وأقلها تعبئة — خلال مرحلة التصميم. والمورد الموثوق يشغّل المنتج على الأداة المقترحة ويؤكد الأداء قبل التصنيع.
العمالة ومسألة القوى العاملة
التقنيتان تُلغيان التكديس اليدوي المتكرر المسبب للإرهاق والإصابات، لكن أثرهما على العمالة مختلف. فالبالِتايزر التقليدي يميل إلى العمل بأقل إشراف من المشغّل بعد ضبطه، بينما الخلية الروبوتية سهلة إعادة التكليف حتى أنها كثيراً ما تستوعب أعمالاً كانت موزّعة على عدة محطات يدوية. والروبوتات التعاونية، التي تعمل إلى جانب الأفراد بحواجز مخفّضة عند معدلات أقل، تُخفض عتبة الأتمتة أمام المصانع الصغيرة التي لا تبرّر خطاً تقليدياً محاطاً بالكامل بالحواجز. ويجب أن تُبنى حجّة العمالة على الأدوار المحددة التي تُلغى: عمّال التكديس في نهاية الخط، وحركات الرافعة الشوكية بين البالِتايزر وماكينة التغليف، وإعادة العمل الناتجة عن باليتات يدوية غير مستقرة.
الصيانة والموثوقية
الروبوت الحديث متعدد المحاور جهاز ناضج قليل الصيانة، بفترات خدمة طويلة وقطع غيار مدعومة جيداً؛ وموثوقيته قريبة جداً من الماكينات التقليدية حين تُنتقى كلتاهما من مصنّعين راسخين. وتحوي بالِتايزرات الطبقات التقليدية حركة ميكانيكية أكثر — بكرات، ومصاعد، وألواح تشكيل — قد تبلى لكن يسهل غالباً على فنيي المصنع فهمها. والروبوتات تتطلب ارتياحاً مع أنظمة التحكم والبرمجة، أما التشغيل اليومي فلا. وتوصي SunAura Packaging Machines بأن يراعي الاختيار مهارات الصيانة المتوفرة فعلاً لدى فريقك، وأن تكون حزم تدريب المشغّلين وقطع الغيار جزءاً من عقد الشراء لا إضافة لاحقة.
مقارنة التكلفة الرأسمالية والتشغيلية
عند المعدلات المتوسطة، كثيراً ما تكون التكلفة المركّبة للخلية الروبوتية أقل من بالِتايزر الطبقات التقليدي متى حُسبت الأعمال الإنشائية والرفع والحواجز، والروبوتات التعاونية تمدّ هذه الميزة إلى طاقات إنتاجية متواضعة جداً. وقد تكون الماكينات التقليدية أوفر عند الأحجام العالية جداً حيث تُستغل سرعتها بالكامل. والمقارنة المالية الصادقة هي التكلفة المركّبة الإجمالية مقسومة على الصناديق التي ستعالجها الخلية فعلاً طوال عمرها، مضافاً إليها العمالة وإعادة العمل المُجنّبة. والروبوت المرن الذي يبقى مفيداً مع تغيّر المنتجات يحمي الاستثمار أيضاً من تحوّل مستقبلي في رموز المنتجات قد يُعطّل ماكينة ذات نمط واحد.
| البعد | روبوت تكديس الباليتات | بالِتايزر الطبقات التقليدي |
|---|---|---|
| المرونة / تبديل رموز المنتجات | ممتازة — أنماط برمجية | محدودة — تبديل ميكانيكي للمقاس |
| السرعة القصوى المستدامة | جيدة؛ ممتازة مع روبوتين | ممتازة لمنتج واحد |
| بصمة المساحة / الارتفاع الحر | مُحكمة، بارتفاع حر منخفض | أكبر، والنسخة المرتفعة تحتاج رفعاً |
| باليتات مختلطة / متعددة الأصناف | نعم | لا في الغالب |
| الأنسب لها | خطوط متوسطة السرعة متعددة الأصناف | منتج واحد عالي الحجم |
التكامل مع بقية الخط
لا تعمل مرحلة التكديس على الباليتات بمعزل عمّا حولها: تصل الصناديق من ماكينة لصق الكراتين، ويجب تقديم الباليتات الفارغة، وتحتاج الحمولات الجاهزة إلى تغليف. وإدماج مخزن باليتات وتغذية الباليتة المكتملة مباشرة إلى منظومة التغليف والتحزيم يُلغي خطوة الرافعة الشوكية التي تخلق اختناقات ومخاطر سلامة. وحين تُعامل هذه العناصر كخط نهائي واحد متصل — لا كثلاث مشتريات منفصلة — تظهر أكبر مكاسب الكفاءة.
روبوت واحد يخدم عدة سواقي تغذية
من أكثر قدرات الخلية الروبوتية إهمالاً أنها تستطيع التكديس من أكثر من خط إنتاج إلى مواضع باليتات منفصلة داخل نطاق محمي واحد. فبدلاً من تخصيص ماكينة لكل خط، يناوب الروبوت بين سواقي التغذية بحسب وصول المنتج، مستثمراً زمن الانتظار أثناء تراكم منتجات خط لخدمة خط آخر. وهذا الترتيب يتقاسم رأس المال والحواجز ومناولة الباليتات بين الخطوط، وكثيراً ما يُلغي الحاجة إلى ماكينة ثانية أو ثالثة تماماً. وهو يتطلب نمذجة صادقة للمعدلات — يجب أن تبقى الطلبية المجمّعة داخل سعة دورة الروبوت — وتراكماً كافياً كي لا ينتظر المنتج أبداً. وحين تتوافق الأرقام، يكون دمج عدة خطوط متواضعة على روبوت واحد حسن الجدولة من أكثر تشكيلات الأتمتة جدوى لمصنع متعدد المنتجات.
إطار اختيار للخطوط متوسطة السرعة
ابدأ من معدلك المستدام الحقيقي وعدد رموز المنتجات. فإن كنت تشغّل منتجاً واحداً مهيمنّاً بحجم مرتفع متصل، فنمذج بالِتايزر طبقات تقليدياً. وإن كنت تشغّل عدة منتجات، أو تحتاج باليتات مختلطة، أو لديك مساحة أرضية محدودة، أو تتوقع تغيّر التشكيلة، فالخلية الروبوتية عادةً الخيار الأقوى والأكثر استعداداً للمستقبل. ودون نحو 8–10 صناديق في الدقيقة مع وجود مشغّل قريب، قيّم روبوتاً تعاونياً. وأكّد كل خيار باختبار صناديقك الفعلية وأضعف العيّنات على الأدوات المقترحة قبل الالتزام.
الأسئلة الشائعة
هل يواكب الروبوت ماكينة لصق الكراتين لديّ؟
عند المعدلات المتوسطة المعتادة، نعم وبهامش. زوّدنا بعدد الصناديق المستدام في الدقيقة من خطك، ويمكن تحديد حجم الروبوت — أو مضاعفته — ليتطابق، شاملاً التوقفات وتبديل المقاسات.
هل الروبوتات التعاونية آمنة بلا حواجز؟
تقلّل الروبوتات التعاونية متطلبات الحواجز عند السرعات والقوى الأقل، لكن تقييم المخاطر الكامل هو الذي يحدّد الترتيب النهائي، لا سيما حول سواقي التغذية ومنطقة الباليتات.
أيّهما أقل تكلفة في التركيب؟
عند المعدلات المتوسطة تكون الخلية الروبوتية أرخص غالباً متى حُسبت الأعمال الإنشائية والرفع؛ وقد تفوز الماكينات التقليدية عند أعلى الأحجام حيث تُستغل سرعتها بالكامل.
ما مدى صعوبة تغيير أنماط التكديس على الروبوت؟
تُخزَّن الأنماط وتُختار برمجياً، ويمكن إضافة أنماط جديدة بلا عتاد. كما يمكن وضع الألواح الفاصلة وألواح الطبقات آلياً.
مخازن الباليتات والألواح الفاصلة والملحقات
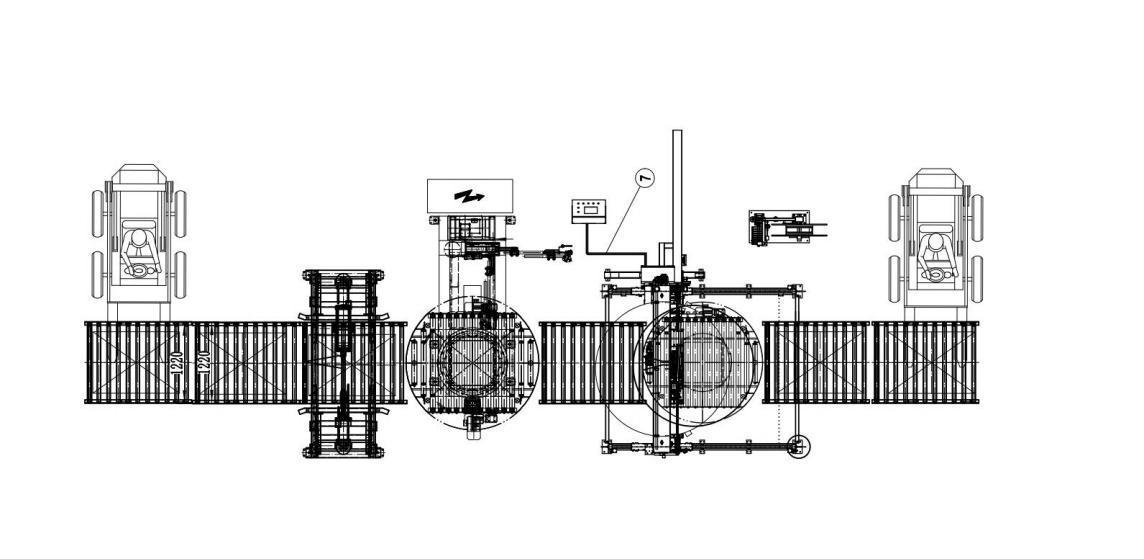
الروبوت هو الجزء المرئي من الخلية، لكن الملحقات هي التي تحدد ما إذا كانت تعمل دون إشراف. فمخزن الباليتات يقدّم الباليتات الفارغة آلياً ويحمل ما يكفي لوردية أو أكثر، في حين تضع موزّعات الألواح الفاصلة وألواح الطبقات حمايةً بين الطبقات أو تحت الحمولة. ويجب أن تُراكم السواقي الناقلة الباليتات الممتلئة والفارغة دون أن تعترض الروبوت، وأن تنتقل الحمولة الجاهزة آلياً نحو التغليف. والتقليل من حجم هذه الملحقات سبب شائع لأن تبقى خلية بيعت على أنها أوتوماتيكية بحاجة إلى شخص واقف بجانبها. وتُصمّم SunAura Packaging Machines الخلية كاملةً — المخزن، والموزّعات، والتراكم، والإخراج — حول زمن التشغيل غير المشرف عليه، كي لا ينتظر الروبوت مهمة يدوية أبداً.
السلامة وتقييم مخاطر الخلية
أي خلية تكديس تحرّك كتلة معتبرة، ويجب التعامل معها كآلة محاطة بالحواجز. وتستخدم الخلايا المسيّجة ستائر ضوئية أو ماسحات أمان عند فتحة المشغّل، فيتوقف الروبوت بأمان عند دخول شخص. والروبوتات التعاونية تقلّل الحاجة إلى حواجز مادية عند السرعات والأحمال الأقل، لكن السواقي وكومة الباليتات والماسك قد تبقى بحاجة إلى حماية، ويُقيَّم النظام كله — لا الذراع وحدها. وينبغي أن يُخرج تقييم المخاطر مجموعة واضحة من المناطق: حيث تعمل الماكينة بكامل سرعتها، وحيث تُبطئ، وحيث تتوقف. وتخطيط هذه المناطق مع المخطط مبكراً يجنّب إعادة عمل مكلفة عند اكتشاف أن مسار دخول المشغّل يمر عبر نطاق عمل الروبوت.
بناء المبرّر المالي
تجمع دراسة الجدوى المقنعة للتكديس أربعة بنود: العمالة المباشرة المُلغاة من التكديس اليدوي، وانخفاض حركات الرافعة الشوكية عند وصل التغليف، وتراجع إعادة العمل الناتجة عن الباليتات اليدوية غير المنتظمة، وتجنّب تكاليف الإصابات والغياب المرتبطة برفع الأحمال المتكرر. ويقابل ذلك التكلفة المركّبة، وأي تدريب للمشغّلين، ومخصّص صيانة متواضع. ومعظم الخلايا متوسطة السرعة تسترد تكلفتها في بضع سنوات من العمالة وحدها، وتزداد جاذبية حين يستوعب الروبوت عمل أكثر من خط. واستخدام معدلات مقاسة فعلاً — صناديق في الوردية، ودقائق عمل لكل باليتة، ونسبة إعادة العمل الحالية — ينتج رقماً يستطيع فريقك المالي الدفاع عنه، والمورد الموثوق يساعدك في جمعها بدل أن يعرض ادعاءً عاماً بفترة الاسترداد.
الحلول الموصى بها
- الخطوط المرنة متعددة الأصناف: منظومة التكديس الروبوتية;
- العمليات الأقل سرعة بجوار العاملين: الروبوت التعاوني للتكديس;
- مرحلة تغليف نهائي متصلة: منظومة تغليف وتحزيم مدمجة.
تستطيع SunAura Packaging Machines تقييم صناديقك وأنماطك وطاقتك الإنتاجية، والتوصية بنهج التكديس الأنسب ضمن حل متكامل لمرحلة التغليف النهائي. تواصل مع فريقنا الهندسي، أو استكشف التشكيلة الكاملة في قسم المنتجات.

David leads our case sealing and cartoning engineering team. Over 14 years he has specified, installed and commissioned hundreds of random-size case sealers, top- and side-loading cartoners, and automatic case packers for food, household and industrial product lines. He writes buying guides and troubleshooting articles around seal quality, tape and hot-melt glue selection, and carton throughput limits.
السيرة الكاملة ›