
Коллаборативные и шарнирные роботизированные палетизаторы, формирующие готовые паллеты из уложенного в короба или связанного продукта, плюс 90° кантователи и 180° наклонные машины, которые обрабатывают тяжелые и неудобные грузы вокруг ячейки.
Палетизатор укладывает готовые короба, связки или термоусадочные упаковки на паллету по стабильной послойной схеме. Обычный палетизатор использует фиксированные толкатели и роликовые механизмы; роботизированный палетизатор использует программируемую руку — шарнирную или коллаборативную — с захватом, который берет один или несколько коробов и укладывает их по схеме слоя, хранящейся в контроллере. Смена продукта или схемы тогда является программным изменением, а не механической перестройкой, что и является главной причиной того, что роботизированная палетизация заняла смешанные и среднескоростные линии.
Линейка SunAura Packaging Machines построена вокруг коллаборативных палетизующих роботов WP и высокогрузоподъемной роботизированной системы палетизации. WP-20, WP-40 и WP-50 — коллаборативные ячейки, которые могут работать рядом с людьми без полного защитного ограждения, берут короба с линии и формируют одну или две паллеты, и являются естественным первым шагом для линии, где палетизация пока вручную. Полная роботизированная система палетизации — это линейная, более производительная ячейка для непрерывного производства, часто интегрированная с упаковщиком в короба и линейным поворотным обмотчиком.
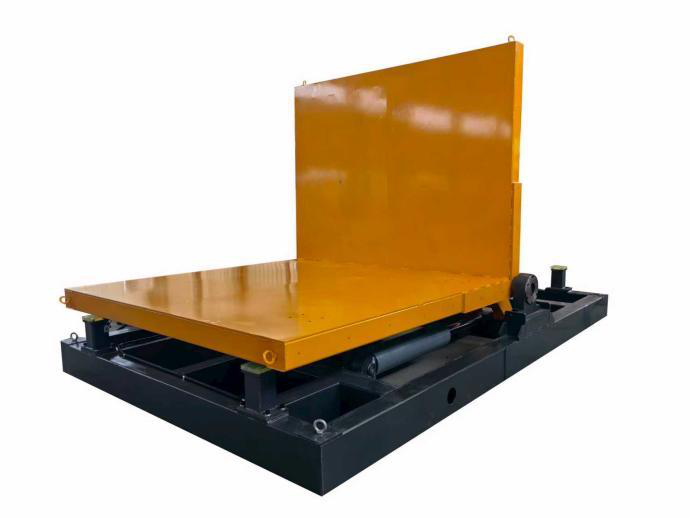
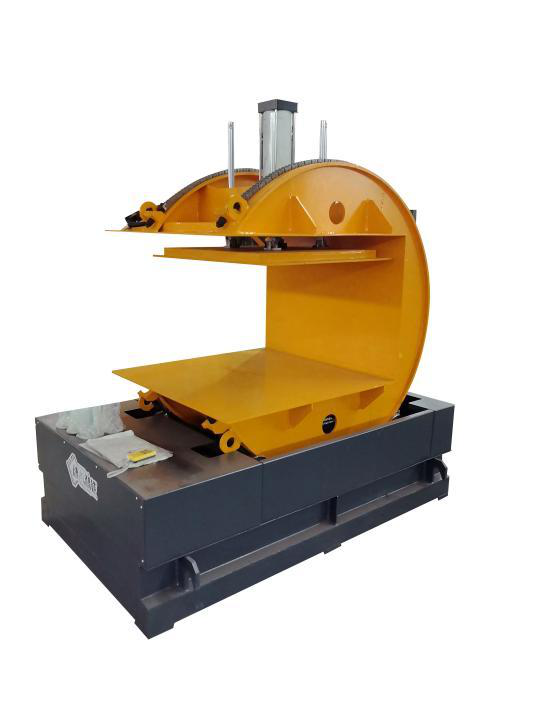
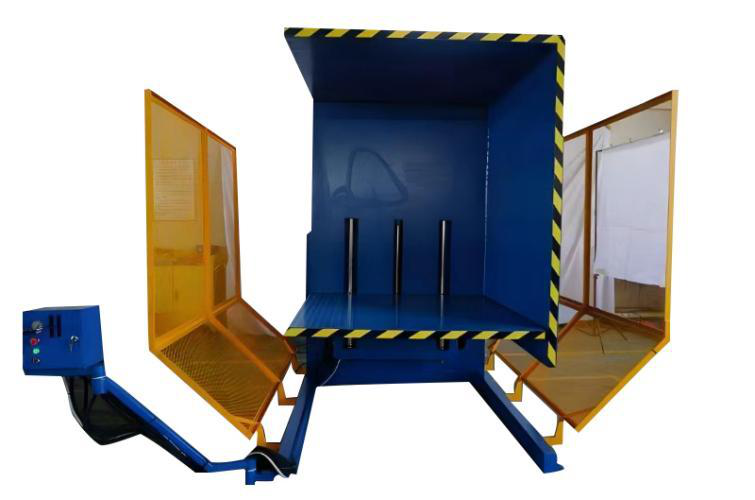
Палетизация редко стоит одна. Вокруг той же ячейки мы строим оборудование для обработки грузов, которое подает или поворачивает тяжелые и неудобные изделия: механические и гидравлические 90° кантователи и механические и закрытые 180° наклонные машины для рулонов, пресс-форм, бочек и крупных сборок, которые погрузчик не может безопасно развернуть. Палетизатор и наклонные машины продаются вместе, когда продукт нужно повернуть до или после укладки.
Четыре роботизированных палетизатора плюс четыре механических и гидравлических кантователя и наклонные машины, и под ключ системы палетизации, показанные на странице упаковочных линий.
| Модель | Конфигурация / типовое применение | ||
|---|---|---|---|
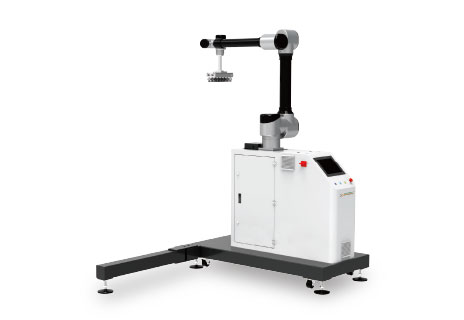 |
WP-20 | Коллаборативный палетизующий робот | Открыть машину → |
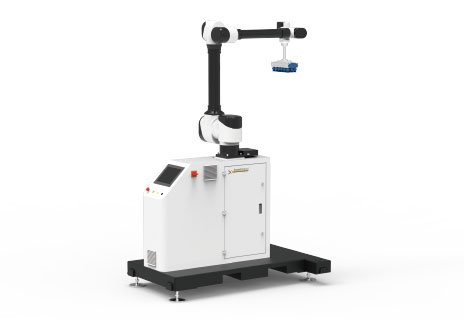 |
WP-40 | Коллаборативный палетизующий робот | Открыть машину → |
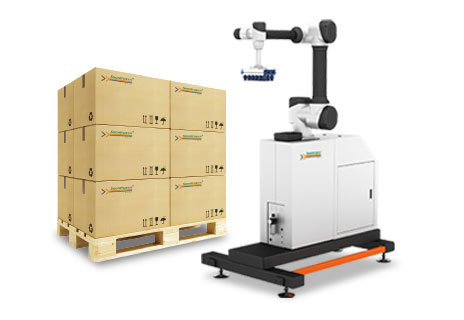 |
WP-50 | Коллаборативный палетизующий робот, грузоподъемность 45 кг | Открыть машину → |
 |
Robot Palletizing & Turn-key Lines | Роботизированная система палетизации | Открыть машину → |
| Модель | Конфигурация / типовое применение | ||
|---|---|---|---|
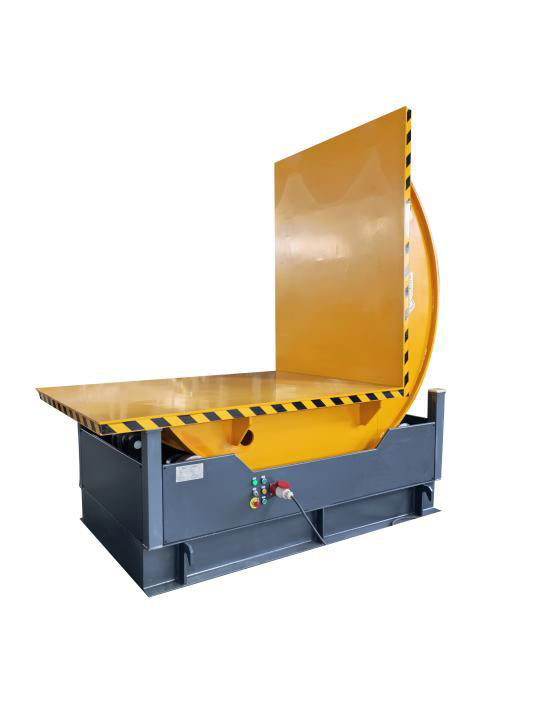 |
Pallet Tilters & Upenders | Механический 90° кантователь | Открыть машину → |
 |
Pallet Tilters & Upenders | Гидравлический 90° кантователь | Открыть машину → |
 |
Pallet Tilters & Upenders | Механический 180° наклонная машина | Открыть машину → |
 |
Pallet Tilters & Upenders | Закрытая 180° наклонная машина | Открыть машину → |
Коробов в минуту, схема захвата и окружающая ячейка определяют робота и нужен ли наклонный механизм.
Одна коллаборативная ячейка WP подходит для одной-двух линий с умеренной скоростью; высокоскоростной непрерывной линии нужна полная роботизированная система палетизации или несколько роботов, потому что цикл задается движением pick-and-place и захватом.
Роботы WP могут формировать одну паллету или быть запрограммированы на чередование двух позиций. Две входящие линии или смешанные продукты — частая причина добавить второго робота или руку большей грузоподъемности с более широким охватом.
Гофрокороба захватываются вакуумом или механическим захватом; связки и термоусадочные упаковки могут требовать прижима или слоевого захвата. Захват специфичен для продукта и является единственной самой важной деталью, которую нужно сделать правильно.
Укажите габариты короба и базу паллеты, чтобы схема слоя была проверена на стабильность и взаимоблокировку. Смешанные или часто меняющиеся SKU подходят роботизированным палетизаторам, потому что схема — это рецепт, а не фиксированный направляющий.
Коллаборативная ячейка WP может работать рядом с операторами с уменьшенным ограждением и малым footprint, что подходит для существующих линий без места для защитного ограждения. Высокоскоростные ячейки все еще используют шарнирных роботов внутри ограждения.
Рулоны, пресс-формы, бочки и крупные сборки разворачиваются 90° кантователем или 180° наклонной машиной, а не роботом. Если продукт нужно повернуть до укладки, наклонный механизм — часть ячейки, и его следует указывать в одном предложении.
Те же самые роботы WP продаются для одной линии коробов; различие между ячейками — в захвате, производительности и встроен ли наклонный механизм или обмотчик.
Роботизированный или обычный палетизатор?
Выбирайте обычную машину для одного очень высокоскоростного фиксированного продукта; выбирайте робота для всего, где смешанные SKU, меняющиеся схемы слоя, ограниченная площадь или нужна гибкость. Роботизированная ячейка меняет схему как рецепт, а коллаборативные версии WP работают рядом с людьми без полного ограждения.
Сколько коробов в минуту может обработать коллаборативный робот?
Скорость задается циклом pick-and-place и количеством коробов за захват; ячейка WP, как правило, правильный ответ для одной-двух линий с умеренной скоростью, а не для одной сверхскоростной линии. Для непрерывной высокой производительности используется полная роботизированная система палетизации или второй робот. Дайте нам ваши коробов в минуту и формат паллеты, и мы рассчитаем.
Какой захват мне нужен?
Гофрокороба обрабатываются вакуумными или механическими захватами; связки и термоусадочные упаковки — прижимом или слоевым захватом; захват изготавливается специально для продукта и является деталью, определяющей надежную работу ячейки. Он всегда специфицируется по габаритам, весу и поверхности короба.
Когда нужен кантователь или наклонная машина?
Всякий раз, когда продукт — рулон, пресс-форма, бочка или крупная сборка — должен быть повернут на 90° или 180°, и он слишком тяжелый или неудобный для безопасного выполнения погрузчиком. Механические и гидравлические кантователи и закрытые наклонные машины — это специально созданные машины, которые стоят рядом или внутри ячейки.
Может ли робот палетизировать более одной линии?
Да — роботы WP могут чередовать две позиции паллет и могут быть запрограммированы на несколько схем. Две входящие линии или несколько продуктов могут требовать руки с более широким охватом или второго робота, что является проектным решением, которое мы подтверждаем по скорости линии, а не предполагаем.
Укажите габариты короба/связки, вес, базу паллеты и коробов в минуту, плюс нужно ли поворачивать груз. Мы специфицируем робота WP или полную систему и захват, и спроектируем ячейку с обмотчиком.
Мы используем файлы cookie для работы сайта, анализа трафика и обработки ваших запросов. Вы можете принять все файлы cookie или настроить выбор. См. нашу Политику конфиденциальности и Политику cookie.