

製品をカートンや袋に詰めた後、そのカートンを出荷用ケースへ入れるのは、人か機械のどちらかです。このケース詰め工程こそ、一次包装ラインが速度を落とす箇所です。手作業のままにされたり、機種構成を誤って選定されたりすることが多いからです。トップロード式ケースパッカー、サイドロード式パッカー、ロボット式パッキングセルのいずれを選ぶかは、処理速度、段取り替え時間、設置面積、1 台で扱える製品範囲を左右します。「ケースパッカーの種類」「トップロードとサイドロードの比較」「ロボットケースパッカー」などで探される技術者は、概して多品種の製品群と制約のあるレイアウトに機械を合わせたいとお考えです。
本ガイドでは、ケース詰めの主要な 3 方式を比較し、それぞれに適した製品を解説するとともに、統合された後段包装ラインの一部として当社がどう機種を選定するかをご説明します。特定の構成を社内で説明・承認する必要のある生産・技術チームに向けた内容です。

3 方式の定義
トップロード式ケースパッカー は、投入ステーションの下で開いたケースを製函・位置決めし、製品を所定の配列に取り揃えて、垂直に下ろすか押し込んでケースへ収めます。 サイドロード(横入れ)式パッカー は製品を取り揃え、開いたケースの側面から水平に押し込み、その後にフラップを折ってシールします。 ロボット式ケースパッカー は、デルタ、多関節、ガントリーの各ロボットに専用グリッパーを組み合わせ、取り揃えた製品または個別製品を掴んでケースへ投入します。集合と投入を一動作で兼ねることも多くあります。方式の境界は重なり合い、最近のトップロード機の多くはロボット投入軸を備えますが、荷の向きと製品の扱い方が、実務上有効な区別として残ります。
まず製品の向きを決める
最も重要な問いは、製品が動かされても耐えられるかという点です。縦のまま保つ必要のある自立カートン、ボトル、剛性のある箱は、直立させたまま取り揃えて真下へ下ろせるトップロード機に適します。パウチ、サシェ、ピロー包装のバー、平たいカートンなど、横向き・平置きになる製品は、水平に取り揃えてサイドロードすると効率的です。柔らかい焼菓子、加飾された化粧品、気泡を含むスナックなどのデリケート品には、やさしく掴んでプッシュバーによる圧縮を避けられるロボットグリッパーが有効です。機種比較の前に、製品の向き、剛性、壊れやすさを定義しておけば、誤った選択のほとんどを防げます。
当社は必ず実サンプルで試験します。最も柔らかく、最も不定形な品も含めます。平均的な製品は扱えても、最も弱いサンプルで失敗する機械は、結局手作業に逆戻りするからです。
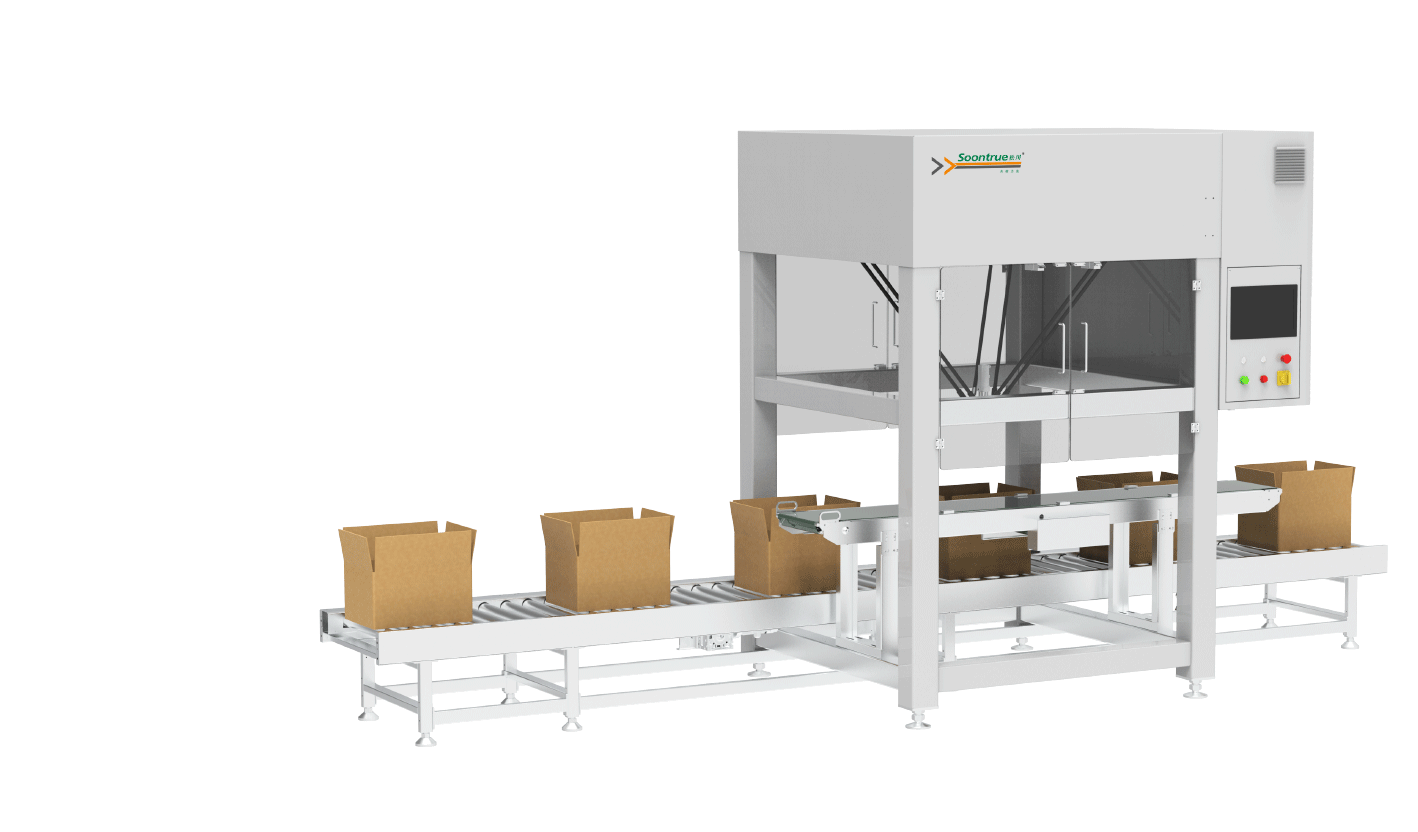
処理速度と集合方式
ケース詰めの速度を決めるのは、投入機構そのものより、製品をケースの正確な配列へどれだけ速く取り揃えられるかです。連続動作のサイドロード機と高速デルタロボットは、スナックバーやサシェのように形状が揃った大量品で、集合を途切れさせずに流せるため力を発揮します。多関節ロボット式やサーボ式のトップロードパッカーは 1 サイクルあたりやや遅いものの、段取り替え部品を最小限に抑えて幅広い品種を扱え、複数の包装パターンに対応できます。ラインの大半を占める中速域では、ピーク速度のわずかな差より、サーボ駆動ロボットパッカーの柔軟性が通常は価値を持ちます。品目変更のたびに機械調整で停止せず、運転を続けられるからです。
段取り替えと多品種化のコスト
実際の運転コストで 3 方式が最も大きく分かれるのがここです。従来のサイドロード機や機械式トップロード機は、製品サイズの切り替えにガイド、ファネルバケット、プッシャーなどの段取り替え部品を必要とし、時間がかかるうえ、SKU ごとの部品セットに資金が眠ります。サーボ調整と、一定のサイズ域をカバーするグリッパーを備えたロボットパッカーは、多くの製品で専用部品なしに、おもにレシピ選択で段取り替えを済ませます。販促品の切り替えが頻繁な現場や品揃えの広い現場では、ロボット方式が段取り替えの停止時間と、部品の紛失・破損リスクの双方を除きます。逆に品種が狭く安定しているなら、単純な機械式の方が経済的です。
製函・投入・シールを一つのシステムとして
ケースパッカーは一工程にすぎません。空ケースの製函・底面シール、製品の投入、充填後の上フラップ折り・上面シールが必要です。これらを連結したシステムとして、 ロボット式製函機 でパッカーへ供給し、さらに ケースシーラー へつなぐ構成で購入すれば、機械間の受け渡しが確実に機能し、別々に購入した 3 台の速度が合わないというよくある事態を避けられます。当社は製函・箱詰め・シールを、一つの実処理能力に合わせて釣り合いを取ったラインとして設計し、特定のステーションが恒久的なボトルネックにならないようにします。
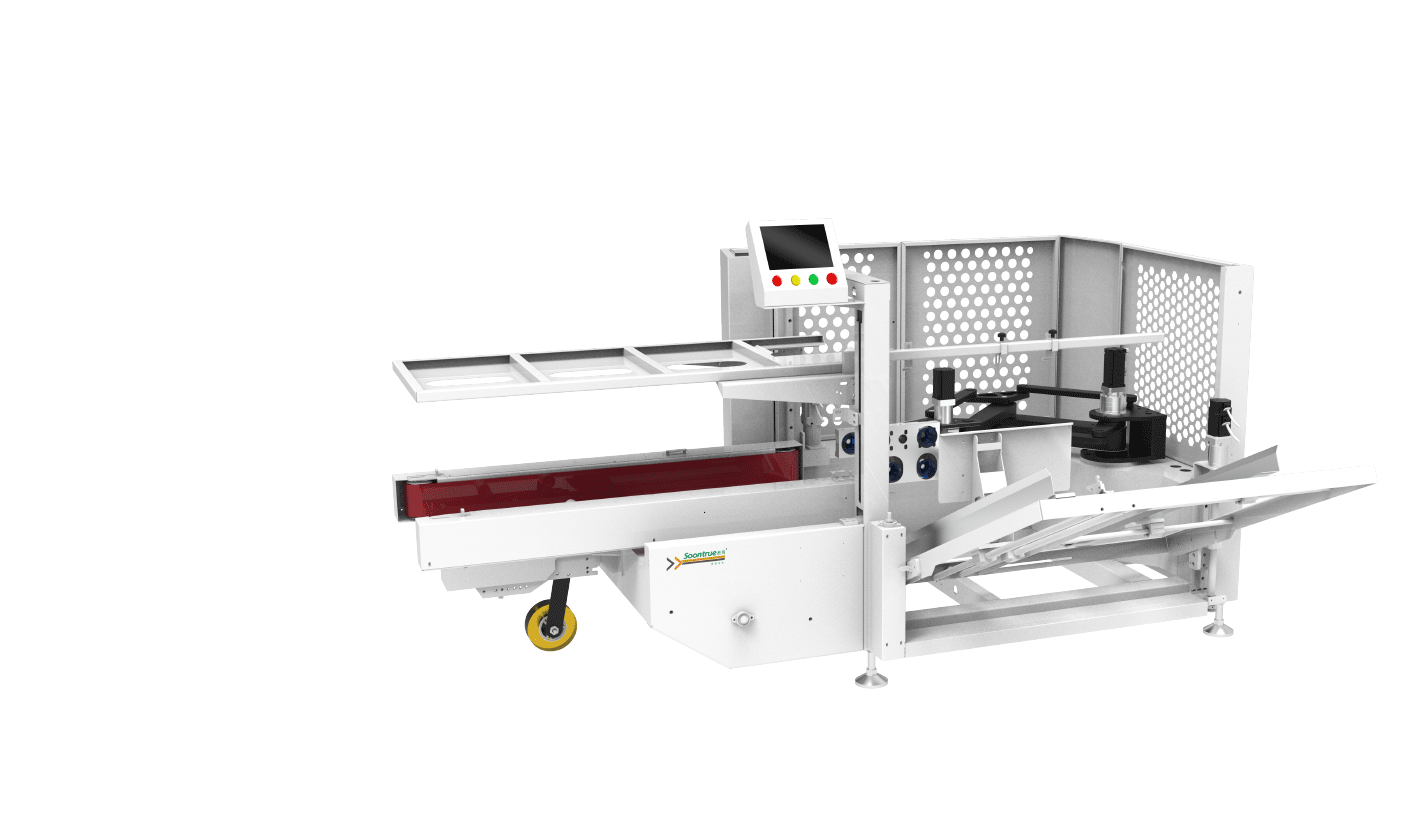
設置面積とレイアウト
サイドロード式パッカーは、集合と水平投入が直線に伸びるため一般に全長が長くなります。一方、トップロード式やロボットセルは上下方向にコンパクトで、既設コンベアを囲むように配置できます。デルタロボットは頭上に設置して床面を空けられるため、設置面積が限られたラインに向きます。既存のホールへケース詰めを後付けする場合は、既設コンベアから製品を受け取り、既設シーラーへ排出できるコンパクトなロボット式トップロードセルが有利なことが多くあります。レイアウト上の制約は、できれば縮尺図面で早い段階に捉え、選定した方式が実際に収まり、後から高価な経路変更を強いられないようにしてください。
やさしいハンドリングと高付加価値製品
高付加価値品や壊れやすい製品では、投入方式は効率の問題であると同時に品質の問題でもあります。押し込み式の投入は、加飾カートンを擦ったり、柔らかい焼菓子を潰したり、ボトルを倒したりして、手直しやクレームの原因になります。柔らかいグリッパーと制御された加減速を備えたロボットは、衝撃を与えずに製品を置くことができ、列の間に段間シートや仕切りを挿入することさえ可能です。見た目で売れる製品なら、わずかな破損率と比べても、やさしいハンドリングのコストは容易に正当化できます。また、完全で正しい配列だけが投入されるよう、排除センサーと集合センサーを指定する価値があります。
自動化レベルと段階的な拡張
初日から全自動ラインが必要とは限りません。成長中のブランドには、最も反復的で速度を制限している工程(多くは製函か投入)を自動化し、別の場所に短く設計の良い手作業ステーションを残して、数量の拡大に合わせて次のモジュールを足すという道筋が現実的です。モジュール型のロボットセルは、容量に余裕を持たせて設計でき、後から供給装置を追加接続できるため、この進め方に適します。目指すのは、過剰投資をせずに現在の数量に合いながら、生産量が増えても作り直さずに済むラインです。
| 方式 | 適した製品 | 強み | 注意点 |
|---|---|---|---|
| トップロード式パッカー | 縦置きカートン、ボトル、剛性のある箱 | 製品を縦のまま保持、省スペース | 下方に開いたケースの位置決めが必要 |
| サイドロード式パッカー | パウチ、バー、平たいサシェ | 連続高速運転 | 設置長が大きい、段取り替え部品が必要 |
| ロボット式パッカー | 混在品、デリケート品、多品種 | やさしい搬送、迅速な段取り替え、柔軟 | 専用高速機よりピーク速度はやや低い |
処理能力の例:一般的なラインのバランス
一次包装から毎分 40 個のカートンが届き、1 ケースに 12 個詰めるラインを考えます。ケースパッカーに必要なのは毎分 3 ケースをわずかに上回る処理で、上流の製函機はそのケースを供給し、下流のシーラーは同じ速度で閉じなければなりません。バッファを持たせず、各ステーションを他工程のピークに合わせて設計すると、一瞬の停止が即座に連鎖し、実シフトの出数は定格を大きく下回ります。パッカーの前後に数ケース分の集積を設ければ、こうした短い停止を切り離せて、各機械が安定速度で運転を続けられます。ラインの実処理能力は、細かな中断のたびではなく、本当に遅い工程で決まるようになります。個々の機械を速くしなくても、シフトあたりの出荷ケース数は通常目に見えて増えます。
移行期の要員計画
ケース詰めの自動化は、単に人員を 1 名減らすのではなく、ラインで働く人の役割を変えます。製品と故障の傾向を熟知した手詰め担当者は、資材供給、段取り替え、品質確認、一次対応を担うセルオペレーターへの最適な候補になることが多くあります。この配置転換を設置前に計画し、工場受入試験の段階で研修を含めておくと、移行が滑らかになり、多品種ラインを支える現場の知見も守れます。チームには、反復的な積み付けを機械が担い、速度は機械、判断と例外対応は人が担うという、役割の高度化として自動化を説明すると良いでしょう。
制御・検査・データ
サーボ駆動パッカーの利点は柔軟性だけではありません。再現性の高い動作、機械摩耗の低減、さらにサイクル・停止・集合不良のデータを保守や OEE 算出に活かせます。ケース個数の照合、バーコード検査、画像検査を加えれば、正しい製品が正しい個数で正しいケースに入ることを保証でき、大手小売業者が求める要件にも応えられます。セルを仕様化する際は、必要な検査・帳票を最初に定義してください。画像検査とデータ取得は、設計段階で組み込む方が後付けよりはるかに安く済みます。
よくあるご質問
パウチ・サシェに最適なケースパッカーは?
平たいパウチ・サシェは、高速で取り揃えてサイドロードするか、デルタロボットで掴むのが一般的です。自立するスタンドアップパウチはトップロードのセルに適します。決め手は製品の向きです。
ロボット式パッカーは SKU ごとに段取り替え部品が必要ですか?
多くのサイズ域はサーボ調整と共用グリッパーでカバーでき、レシピによる段取り替えで対応します。専用工具が必要になるのは、特殊な形状の製品に限られます。
既設のシーラーへケースパッカーを接続できますか?
はい。排出高さとケースピッチを合わせれば可能です。製函機・パッカー・シーラーを連結したラインが最も確実な構成です。
投入時に壊れやすい製品をどう守りますか?
柔らかいグリッパーと制御された動作を備えたロボットセルを選び、集合センサーと、必要に応じて段間シートを追加して、押し込みによる衝撃を避けてください。
サステナビリティと店頭対応包装
小売業者は、きれいに開いてそのまま棚に並べられる店頭対応ケースと、二次包装全体の削減を強く求めるようになっています。ケースパッカーはその双方に影響します。製品を正確に置ける機械は、材料を減らして内部仕切りを省いたケース設計を支え、ロボット投入は、サステナビリティ重視の設計が生む軽量ケースや緩い配列にも対応します。ここには技術的な緊張関係があります。薄いケース、少ない仕切りは投入時の許容度が低く、だからこそ制御されたロボット動作が強い押し込みを上回ります。お客様が店頭対応や包装削減の要件を公表している場合は、設計段階で共有してください。パッカー、ケース設計、集合を一体で開発でき、想定していなかったケースを機械に無理に扱わせずに済みます。
ケースパッカーの容量選定でよくある誤り
案件を通じて繰り返される誤りがいくつかあります。第一は、停止や段取り替えを差し引いた実速度ではなく、製品の公称速度を基準に設計し、パッカーが過剰仕様になったり供給不足になったりする例です。第二は、最も柔らかい品、充填量の最も少ない品、最新の販促品を考慮せず、結局その品だけ自動運転できない例です。第三は、製函・箱詰め・シールを釣り合いを考えない個別購入として扱い、最も遅いステーションに恒久的なボトルネックを作る例です。やや分かりにくい第四が、集積コンベアを省くことで、上流の短い停止が即座にパッカーを止め、下流の停止がパッカーを詰まらせる例です。控えめな集積を入れ、全ステーションを一つの実処理能力に合わせれば、これらの問題のほとんどは解消します。
正確な見積りのためにサプライヤーへ渡す情報
ケースパッカーを正しく仕様化するには、全品種の製品寸法と重量、ケース寸法と包装パターン、必要な毎分ケース数、製品が保つべき向きを揃えます。さらに、最もデリケートな品と最も不定形な品のサンプル、フィルムまたはカートン素材、店頭対応要件の詳細、投入・排出の方向を記した正確な縮尺レイアウト図を添えます。この情報があれば、サプライヤーは方式を確定し、段取り替え部品の要否を見極め、製造前にサンプルを試験できます。写真 1 枚や型番だけでの見積りが食い違いの始まりです。短いサンプル試験は、実際の製品群を扱えないセルに対する、安価な保険になります。
おすすめの機種
- 柔軟なトップロード: 2 軸ロボット式ケースパッカー;
- 小型品の高速箱詰め: スパイダー式ケースパッキングステーション;
- 上流への供給: サーボ式ロボット製函機.
当社は製品サンプル、ケース寸法、目標処理能力から最適なケース詰め方式を選定し、製函・シールまで含めて統合します。 当社チームへお問い合わせください。関連機種は 製品一覧をご覧ください.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
プロフィールを見る ›