

SunAura Packaging Machines は、現代の EC フルフィルメントや受託包装が直面する多 SKU・短段取り替えの条件に合わせた、モジュラー式ロボットケースパッキング・パレタイジングセルを発売しました。同社が今週発表しました。新モジュールは、ロボット式ケースパッキングステーション、オプションの協働パレタイジングロボット、そして周辺のケース製函・封函設備を一つの共通制御系にまとめたものです。後段包装ライン全体として一括で構成することも、既存ラインに段階的に追加することもできます。
今回の発売は、同社のアプリケーションエンジニアが市場全体で見ている変化を反映しています。かつて 1 製品・1 ケース形状を扱っていたラインが、今では 1 シフトで数十 SKU を扱います。1 つの箱・1 つの詰めパターン専用に作られた固定式自動箱詰めは、段取り替えが頻繁になると採算が合わなくなります。ロボットセルは固定式自動化のピーク速度をわずかに譲る代わりに、レシピを選ぶだけで製品と詰めパターンを切り替えられます。受注構成が日々変わるフルフィルメント現場により適した考え方です。
セルの構成
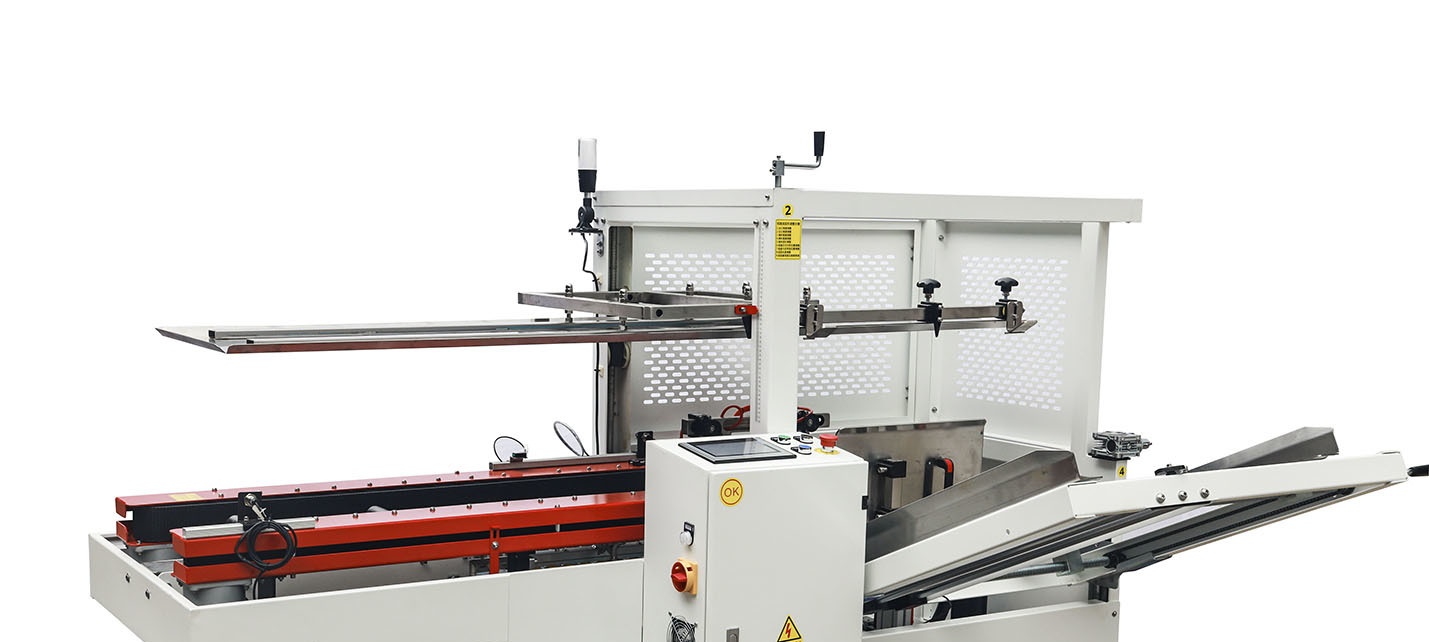
典型的な構成は、上流の製函機から始まります。RSC 段ボールケースを成形して底面をシールし、パッキングステーションへ送り出します。製品はコンベアで、1 個ずつ整列・方向揃えされた状態、または列にまとめられた状態で到着します。ロボットが登録パターンに従って待機中のケースへ取り置きます。製品が入ったケースは上面シーラーへ、必要に応じて結束機へ進み、パレタイジングステーションに到着します。そこで協働ロボットが安定性とインターロックを考慮したパターンでケースを段ごとに積み上げ、完成パレットを包装または結束に引き渡します。各工程は SunAura Packaging Machines の標準機ですが、独立した島としてではなく共通信号で統合されています。
ロボット式ケースパッキングステーション自体は、コンベアを組み込んだ安全柵付きセルとして構成します。ロボットの動作範囲を明確に区切りながら、ケースと製品を制御下で出し入れします。 ZX-500R ロボット式ケースパッカー は、この考え方を体現する機種です。フルフィルメント・食品ラインが求める速度で製品をケースに投入するコンパクトな 2 軸パッキングロボットで、段取り替えは機械の付け替えではなく保存済みパターンで行います。

ライン末端の協働パレタイジング
パレタイジング工程には、ケースを積み上げる反復作業に特化した協働ロボットを使います。身体的負担が大きく、3 交替での人員確保が難しく、配送センターで疲労と離職の原因になりやすい作業です。SunAura Packaging Machines のパレタイジングオプションには、 WP-40 および WP-50 協働パレタイジングロボットなどがあり、ロボットアームと移動式ベース、サイズの異なるケースに対応するよう構成できるエンドエフェクタを組み合わせます。パレットパターンはレシピですので、ケースサイズの変更や 1 段あたりの個数調整は、機械を作り直すのではなくレシピを選ぶだけで済みます。
協働運転は、従来のパレタイジングロボットと比べて安全面と設置面積の考え方が変わります。従来機は大きなセルを安全柵で囲うのが一般的でした。適切に構成した協働ロボットは、より小さな設置面積で作業者の隣で動けます。新設ラインを設計するのではなく、既存レイアウトに自動化を後付けする現場に向きます。同社が強調するのは、協働だからといって防護が不要になるわけではないという点です。すべての設置で実際の速度・荷重・リーチを評価した上で判断します。その上で、固定式自動化よりコンパクトで柔軟なセルを実現できます。

多 SKU ラインでロボットが選ばれる理由
ロボット箱詰めの優位が最も大きいのは、製品種類が多い現場です。1 製品・1 詰めパターンに特化した固定式ケースパッカーは、その構成では非常に効率的に動きますが、別の製品を流すには機械の交換部品と熟練した調整が必要です。停止による損失は 1 日あたりの段取り替え回数とともに増えます。一方ロボットはコントローラに多数のパターンを保持し、素早く切り替えられます。新製品も、新しいハードウェアを発注するのではなく、パターンの教示・プログラミングで追加します。EC フルフィルメント、3PL、季節商材など、製品構成が広く販促や契約で変わる事業では、この柔軟性が決め手になります。
ロボットは、今後の拡張が見込まれるラインにも適します。モジュラーセルなら、ケースパッキングだけから始めて後からパレタイジングを追加できます。また、限られた製品から始め、ロボットのパターンライブラリの拡大に合わせて広げることもできます。この段階的な進め方なら初期投資を抑えられ、初日から全システムの費用対効果を証明しなくても、事業の成長に合わせて自動化を追随させられます。大量・単一製品のラインでは固定式自動化が今も最高のピーク処理能力を発揮しますが、変動のある現場ではロボットセルの方が長く使える投資です。
製函・封函・結束との統合
ロボットの性能は、周囲のケースと製品の流れに左右されます。だからこそ SunAura Packaging Machines はモジュールをシステムとして仕様策定します。上流では、 AIS400 ロボット式ケース製函機 や、必要なケース処理数に合わせたサーボ製函機などの信頼できる製函機が、ボトルネックにならずに成形済みケースを供給しなければなりません。下流では、封函と必要に応じた結束がセルの出口で製品入りケースを受け取り、パレタイジングが追従して完成ケースが溜まってラインを塞がないようにします。統合された ケース製函・箱詰め・封函・パレタイジングシステム は、これらをまとめて仕様策定したときのバランスを示します。
制御の統合は、機械レイアウトと同じくらい重要です。信号を共有すれば、ケースが準備できていなければパッキングステーションが待機し、シーラーと結束機が順に送り、パレタイザーが 1 段・1 パレットの完了を通知します。状態は 1 台の HMI に集約され、オペレーターが別々の機械を個別に管理する必要がありません。後から別々の機械を繋ぎ足したバイヤーが、速度の不一致や受け渡しの不整合にしばしば直面するのに対し、統合セルなら最初からこれを避けられます。
処理能力・可搬質量と容量選定
ロボットセルの容量は 3 つの数値で決まります。ラインが維持すべきケース処理数、ロボットが 1 回のピックで扱う可搬質量(単品・1 列・1 段のいずれか)、そしてリーチとパターンを決めるケース・パレット寸法です。ロボット箱詰めは、丁寧な配置には単品ピック、高い処理能力にはグループピックを選べます。パレタイジングロボットはケース重量、パレット高さ、必要なケース/分から選定します。他の後段包装ライン設備と同様、SunAura Packaging Machines は機械のピーク値ではなく、段取り替え・補給・停止の余裕を見込んだ現実的な運転処理数での選定を推奨します。目標は、限界運転を続けずとも計画シフトの生産量を維持できるセルです。
労働力・安全と運用モデル
箱詰め・パレタイジングを自動化する理由として、お客様が最も一貫して挙げるのが人手です。作業は反復的で身体的にきつく、安定した人員確保が年々難しくなっています。設備寿命を通じた人件費は、全シフトで動く機械と比べて大きな割合を占めます。自動化は均一性も高めます。ケースの箱詰め・パレタイジングが毎回同じになり、輸送中の破損とその後のクレームを減らせます。安全は、防護柵、インターロック、評価済みの協働運転、そして消耗品の補給や完成パレットの搬出など人が担う作業区域の明確化としてセルに組み込みます。SunAura Packaging Machines はこれらを設置後の追加ではなく、仕様の一部として扱います。
ロボットセルの信頼性と保全
手作業からロボットへ移行するバイヤーの中には、保守が要らなくなると考える方がいます。しかしロボットセルは、保守が全く不要な機械ではなく、短く予測可能な保守ルーチンを備えた信頼性の高い機械と捉えるのが正確です。ロボット本体の摩耗箇所は、周辺のコンベアや後段包装機械より少ない程度です。実際の保全は製品を動かす部品に集中します。ベルトとローラ、ケースや製品を把持するエンドエフェクタ、位置を確認するセンサ、そして下流の封函機・結束機です。これらを点検し、よく使う消耗部品を常備することが、投資を正当化した稼働率を守ります。
エンドエフェクタには特に注意が必要です。製品に直接触れる部分であり、ラインが扱う製品が変わったときに最も影響を受けるためです。真空式は滑らかで比較的平らなケース・製品に向き、機械式・専用ツールは不定形、多孔質の表面、重い荷物に向きます。想定する製品範囲をカバーするツールを選び、新製品を既存ツールまたは素早い交換で扱えるかを確認しておけば、柔軟性を求めて導入したロボットが次に受注した製品を掴めないという事態を防げます。SunAura Packaging Machines は図面からの想定に頼らず、試験・試運転の段階で実際のケース・製品を使って把持を検証します。
受注から稼働ラインへ:試運転の視点
ロボットセルが稼働するまでの流れはお決まりの手順をたどります。これを理解しておくと、生産への影響を計画しやすくなります。製品とケースの範囲を確定した後、セルを設計・製作し、工場で試験します。理想的には貴社の実際のケース・製品、または代表サンプルを使い、出荷前に詰めパターン、把持、ラインバランスを証明します。現地では機械を据え付けて接続し、空運転の後、実製品で試運転しながらオペレーターと保全担当を研修します。この工場受入を重視したラインほど現場での立ち上げが速やかです。お客様の工場で表面化していたはずの不具合を、メーカー側で先に見つけて解決できるためです。
既設工場では、長い停止を避けるため生産に合わせて工事を組み、セルを段階的に設置して立ち上げるケースが多くあります。ここでモジュラー設計が力を発揮します。手作業のパレタイジングを続けながら製函・箱詰めを試運転し、協働パレタイザーを追加・検証してから手作業を外せます。一度に切り替えるリスクを抱えず、工場が吸収できる移行になります。
ロボットパッキングセルに関するよくあるご質問
ロボットセルは自社ラインに十分な速度が出ますか?
多 SKU のフルフィルメントや大半の食品・消費財ラインでは、適切に容量を選んだロボットパッカーが必要なケース処理数を維持します。特に単品ではなくグループでピックする構成で顕著です。非常に高速な単一製品の生産では固定式自動化が有利な場合もあります。判断の決め手は、1 SKU のピーク値ではなく、貴社の実際の製品構成での持続処理数です。
新製品や新しいケースサイズはどう追加しますか?
新しい詰めパターンとパレットパターンはコントローラに追加し、機械部品を替えずにロボットが運転します。ケースサイズの変更は製函機・シーラーの標準調整で対応します。製品種類が増え続けるラインにおける、固定式自動化に対する中核の優位です。
セルは段階的に設置できますか?
はい。本モジュールは段階追加を前提に設計されています。例えば、先にケースパッキングを自動化し、後からパレタイジングを追加します。投資を分散でき、各段階で効果を確認できます。段階施工でも最初から全体レイアウトを計画しておけば、コンベアと制御が後からの追加に対応できます。
協働パレタイザーにはどれくらいのスペースが必要ですか?
安全柵で囲う従来型ロボットよりかなり小さくなります。ただし正確な設置面積はリーチ、パレット高さ、評価された安全要件によって変わります。SunAura Packaging Machines は、既存ラインへ後付けする現場も含め、利用可能なスペースとパレット搬送方法に合わせてセルをレイアウトします。
まとめ
EC フルフィルメント、受託包装、そして製品種類と段取り替え頻度が運用を左右するあらゆるラインに、モジュラー式ロボットセルは固定式自動化にない柔軟性をもたらします。SunAura Packaging Machines は、ロボット式ケースパッキング、協働パレタイジング、製函・封函・結束の各工程を共通の制御系で統合し、製品構成の変化に追随し、現実的な処理能力を維持し、後段包装ラインで最も人員確保が難しい作業をなくすセルを提供します。システムとして仕様策定し、事業に合わせて段階的に構築できるため、製品範囲が広がっても使い続けられる自動化の道筋となります。
混在 SKU、頻繁な段取り替え、あるいは現在手作業で組んでいるパレットを扱うラインをお持ちでしたら、ケース寸法・製品重量・目標ケース/分に合わせて SunAura Packaging Machines がロボットセルをレイアウトします。 アプリケーションチームにご相談ください 。現在と今後の製品範囲をお知らせいただくか、 製品ハブで設備をご確認ください。 倉庫自動包装システム や、ロボット式製函機・パッカーの全ラインアップもご覧いただけます。

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
プロフィールを見る ›