

パレタイジングは、多くの工場が最初に自動化し、同時に最も人手から解放されたい工程です。ケースや袋、結束品をシフトごとに持ち上げ、かがんで段々に積み上げる作業は単調で体力的にきつく、担い手の確保も年々難しくなっています。手積みパレットでケースを 1 つ落とすだけで、トラックの中で荷が崩れることもあります。大型の従来型パレタイザーを置くほどではない中速ラインでは、協働パレタイジングロボットが定番の答えになりました。登録パターンに従ってケースをパレットへ積む、力覚を持つコンパクトなロボットセルです。完全な安全柵なしで人と並んで働き、生産が変わればライン間を移動できます。SunAura Packaging Machines は WP-20、WP-40、WP-50 の 3 セルを供給しています。本稿では、その仕組み、比較、そして選定のしかたを解説します。
ケースを手で積んでいる方、およそ 5〜12 ピック/分のラインをお持ちの方、あるいはシフトを通してパレット出入口に人を配置しきれない方へ。以下の章では、ロボットの機構、安全の考え方、可搬重量とパターンの計算、必要なレイアウト、そしてどのセルが自社ラインに合うかを決める質問を扱います。
協働パレタイジングセルとは
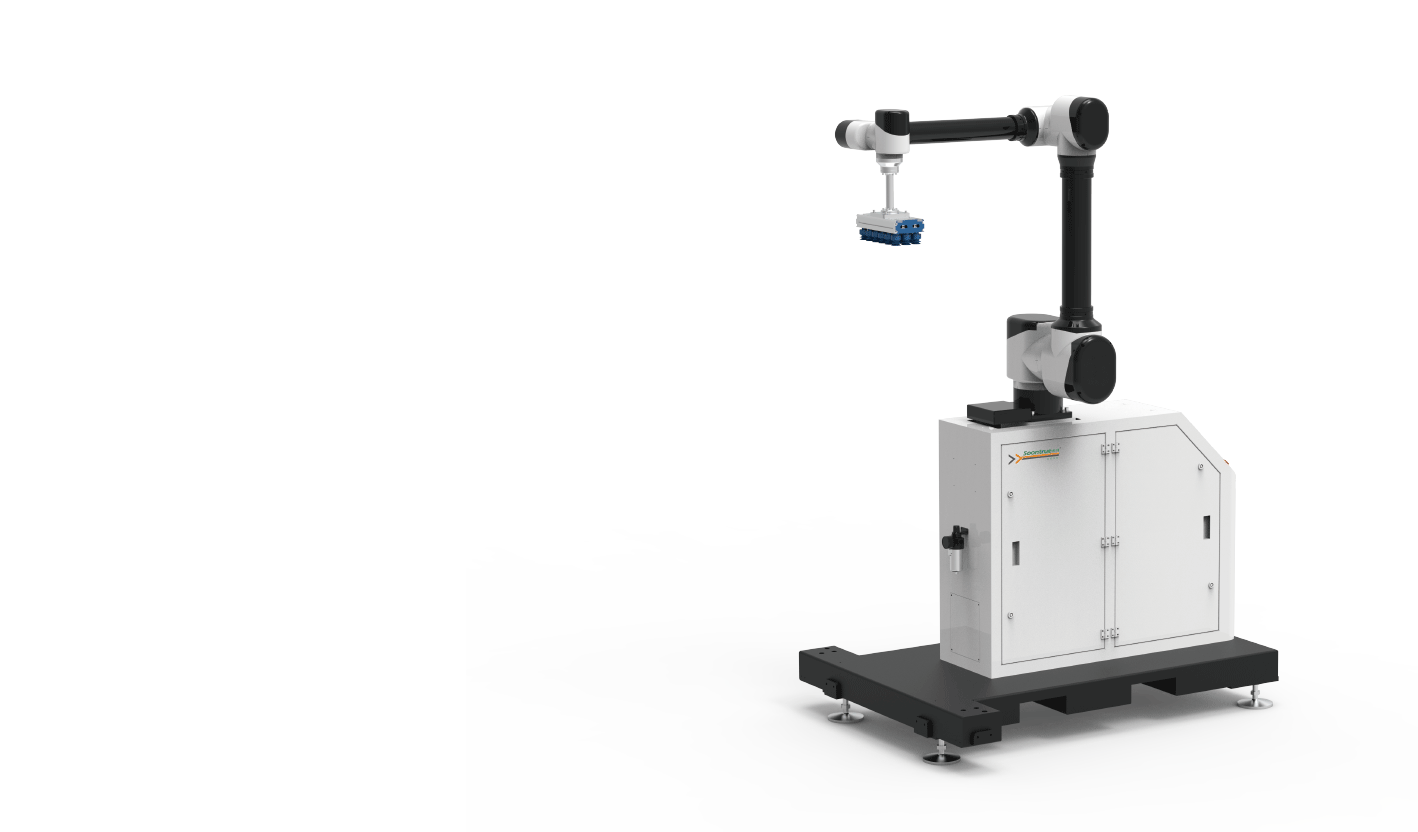
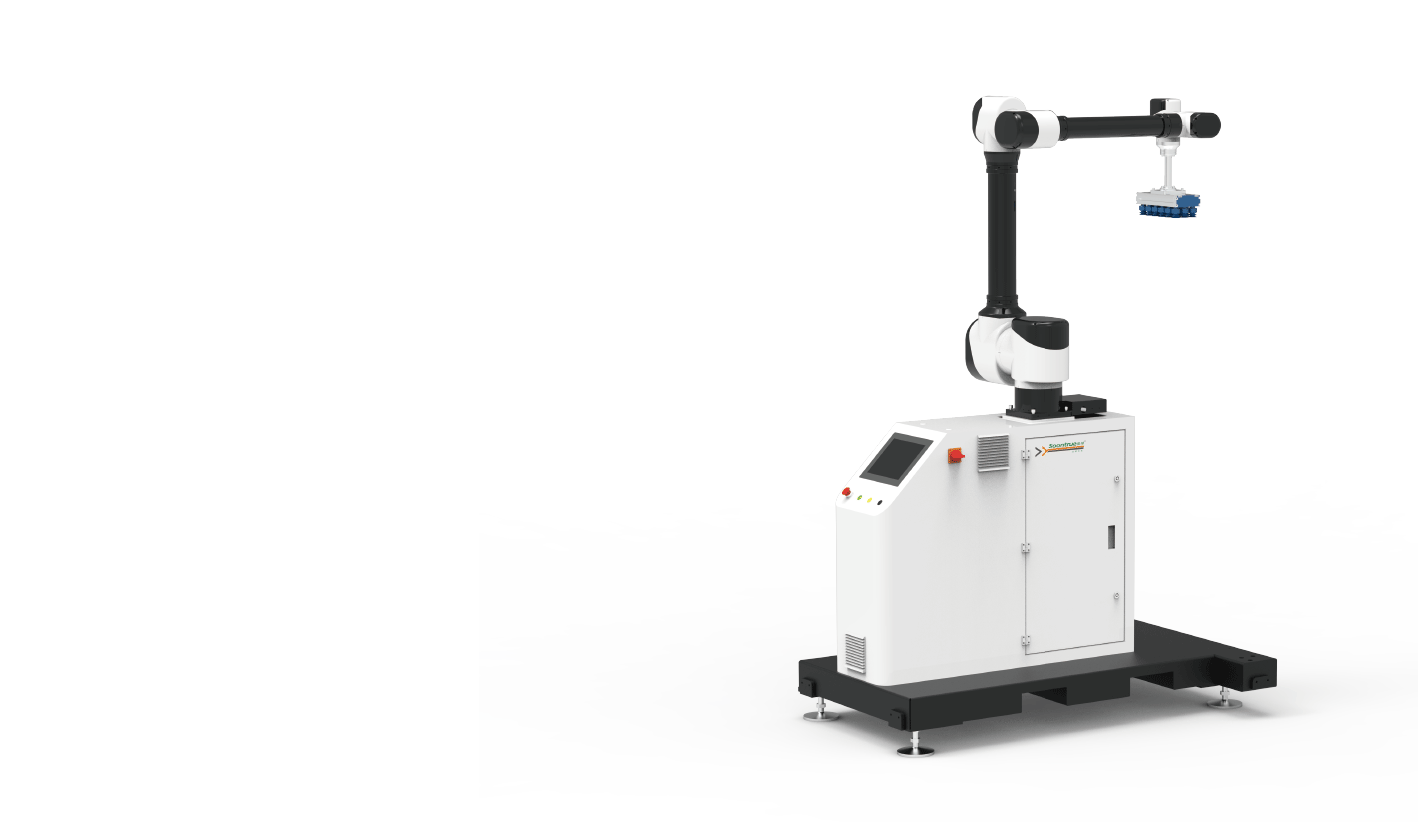
パレタイジングセルは、多軸ロボットに昇降コラムまたは固定ベース、製品に合ったグリッパー、ケース用の投入コンベア、そして 1〜2 か所のパレット位置を組み合わせたものです。ケースは投入コンベアから届き、ロボットが一度に 1 個または複数を掴んで段パターンに従って配置し、パレットが積み上がるにつれてセルが上方へ割り出します。パターンはレシピとして保存されます。ケース寸法やパレット寸法などの基本値を入力すれば、ロボットが各段を自動で組み立て、製品を替えるのも機械の組み直しではなくレシピの選択で済みます。装置全体はコンパクトで、WP-20 は昇降部を含めても約 3.4 × 1.7 m です。フォークリフトで移動できるため、ラインごとに別の製品を流す工場に向いています。
3 機種を、検証済みの数値で
SunAura Packaging Machines はメーカー検証済みの仕様を公開しています。3 機種で、中速ラインに必要な可搬重量と速度の帯をカバーします。
| 仕様 | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| 最大可搬重量(グリッパー含む) | 30 kg | 45 kg | 45 kg |
| リーチ | — | 1780 mm | 1780 mm |
| パレタイジング能力 | 8〜12 ピック/分 | ≤8 ピック/分 | ≤6 ピック/分 |
| 最大パレット高さ | ≤2600 mm | ≤2550 mm | ≤2450 mm |
| 繰返し精度 | — | ±0.05 mm | ±0.04 mm |
| 設備容量 | 3 kW | 3.5 kW | 3.5 kW |
| 空気消費量 | 200 L/分 | 240〜460 L/分 | 240〜460 L/分 |
| 本体重量 | 600 kg | ≈650 kg | ≈650 kg |
| 最大パレット寸法 | 1200×1200 mm | 1200×1200 mm | 1200×1100 mm |
3 機種のうち、 WP-20 協働パレタイジングロボット は最も高速で、軽量ケースを高い処理速度で扱います。 WP-40 は 1780 mm のリーチで重いケースに対応し、 WP-50 は EtherCAT 通信と IP54 保護を備えた簡素な構造で、重量物を低速域で扱います。計画時は常に、カタログの最高値ではなく実際のケース・パターンで達成できる速度を基準にしてください。この規律は SunAura Packaging Machines のガイド「 実処理能力.
購入担当が見落とす可搬重量の計算
最も多い仕様ミスは、定格可搬重量をケース重量と同じに考えてしまうことです。可搬重量にはグリッパーが含まれます。定格 30 kg のロボットに 5 kg のグリッパーを付ければ、製品に使えるのは 25 kg です。1 サイクルで複数個を掴む場合、これは実効速度を上げる一般的なやり方ですが、その合計重量にグリッパーを加えた値が定格内に収まる必要があります。つまり、ケース重量 × 1 回の掴み個数 + グリッパー重量 ≤ 定格可搬重量、をパターンの最遠リーチで確認します。ロボットの能力が最も低くなる位置だからです。18 kg のケースを 2 個同時に扱うラインでは、各ケースは 30 kg を大きく下回っていても 45 kg クラスのセルが必要になります。SunAura Packaging Machines は型番を機械的に当てはめるのではなく、お客様の実ケースでこの計算を行います。
グリッパーは製品で決まります。真空グリッパーは密閉ケースや表面の滑らかな結束品に、機械式・フォーク式は袋、天面の開いたトレー、多孔質の面に、特注グリッパーは混載品や特殊品に向きます。穀物、セメント、ペットフードの袋は持ち上げると変形するため、それ専用の設計が必要です。剛性のある RSC ケースなら真空が適します。グリッパーは空気消費量にも影響するため、仕様表には消費電力と並べて空気使用量を記載しています。
安全の考え方:協働とは実際に何を指すか
協働ロボットは力・トルク検知で接触を感知して停止するため、従来型ロボットに必要な完全な囲いなしで人の傍らで運転できます。ただし、どんな構成でも「協働だから無防備でよい」という意味ではありません。安全評価は用途ごとに実施します。対象は、速度と力の上限、掴んでいるグリッパーと製品(重いケースを振り回すロボットは、接触しても無害とは言えません)、そしてオペレーターがパレット取出しに近づく領域です。人の出入りが多い場所では、接近に応じてスキャナがロボットを減速し、至近距離で停止させます。パレット交換時に人が立ち入らない構成なら、ライトカーテンや固定ガードを代わりに使えます。WP-50 はオプションで保護扉やライトカーテンを指定できます。

結果として、囲い付きの従来型ロボットより床面積がはるかに小さく、しかもフェンスなしでオペレーターが満載パレットを取り出し、空パレットを補給できるセルになります。機械安全の要件は満たしたうえで、です。SunAura Packaging Machines は試運転時に実レイアウトに即したリスク評価を完了させます。低速・軽量ケース・スキャナ区域という構成で安全なロボットも、製品を重く速度を上げれば自動的に安全とは限らないためです。
パターン、パレット位置、空パレットの扱い
パレットパターンは、ロボットの柔軟性が最も発揮される部分です。ケース同士を位置間で噛み合わせるインターロックパターンは最も崩れにくい荷を作り、ケース寸法とパレット寸法を入力すれば自動生成されます。ロボットは全製品のパターンを登録し、数秒で呼び出します。セルは 1〜2 か所のパレット位置で構成され、WP-20 と WP-40 は左右どちらにも配置できます。2 か所なら、満載パレットを取り出している間にロボットがすぐ空パレットへ移れるため、交換待ちが消えます。自動の空パレット供給装置を追加すれば無人運転を長く続けられますし、小規模な現場では手置きでも構いません。注文ごとにパレット高さやパターンが変わる混載生産では、登録レシピが手積みの不揃いな積み方に代わります。受入れで荷が差し戻される主因は、まさにこの不揃いです。
レイアウト、ユーティリティ、連携
セルに必要なのは、平らな床、ケースを一定の向きで送る投入コンベア、そしてフォークリフトやハンドパレットトラックでパレットを取り出せるスペースです。2 パレット構成では、ロボットが片側で作業している間にもう片側へトラックが入れるよう計画します。電源は WP-20 が三相 380 V、WP-50 が 220 V、空圧グリッパーには 0.5〜0.7 MPa の圧縮空気を使います。上流ラインは少なくともロボットのピック速度以上でケースを供給し、ロボットが待たないよう短い集積区間を設ける必要があります。連携の原則は、SunAura Packaging Machines が別途まとめている「 コンベアと製品搬送」の解説と同じです。セルは自動シーラーの後に置かれることが多く、包装済みパレットは続いて包装機へ進みます。この組み合わせはガイド「 後段包装ラインのレイアウト 」と「 パレット包装機の選定」.
協働ロボットと従来型パレタイザー
協働セルと高速の従来型パレタイザーを比べる購入担当もいます。分かれ目は速度と品種数です。従来機はパレタイジングが速く、単一製品の大量生産に向きますが、大型で据え付けが固定され、パターンの柔軟性は劣ります。協働セルは最高速度を、コンパクトさ、移動のしやすさ、レシピの柔軟性、防護要件の低さと引き換えにします。そして多くの工場が実際に回している中速・多品種ラインに収まり、設備全体の導入費も安く上がることが多いです。単一製品でおよそ 12 ピック/分を超えるラインでは、従来型またはロボット式の高速セルを検討します。それ以下、あるいは製品やレイアウトが変わる現場では協働セルが有利です。SunAura Packaging Machines はこの比較を案件ごとに詰めています。
具体的なレイアウト例
この価値が最もはっきりするのは、具体的なレイアウトです。家庭用品の工場で 2 本のラインを 1 か所のパレタイジングエリアへ集め、ティッシュと洗剤のケースを各ライン末端でシールして 1 台の WP-40 へ送る場合を考えます。ロボットは 2 か所のパレット位置で構成され、片方に積んでいる間にフォークリフトが完成パレットを取り出して空パレットを置くため、交換でラインが止まりません。製品が違えばパターンも違い、それぞれレシピとして登録され、製品変更時に呼び出します。スキャナで定めた区域は、フォークリフトが近づくとロボットを減速させます。別の日にもう一方のラインで重い製品を流しても、45 kg の可搬重量が両方をカバーするため同じセルで対応できます。週末にはフォークリフトでセルを別のベイへ移し、3 本目のラインをパレタイジングすることもできます。固定式の従来型パレタイザーにはない柔軟性です。
この例は、計画で詰めるべき点も示しています。投入コンベアは全ケースを同じ向きに揃えること、ロボット前の集積区間はパレット交換 1 回分のケースを溜められること、フォークリフトの動線はロボットの作業領域と交差しないこと。これらを設置前に詰めた工場は数日で量産に入れます。場当たり的に始めた工場は、向きの揃わないケースと塞がった出口を追いかけて数週間を費やします。
保全と実際の投資効果
協働セルの保全は、従来型パレタイザーに比べてごく軽く済みます。機械調整が少なく、段形成機構の段取りもありません。実務上の点検先は、グリッパーとその吸盤・フィンガー、真空装置を備える場合はその系統、昇降コラムとガイド、そして安全スキャナと非常回路です。これらは定期的に試験します。開かれたレイアウトの安全を支えているのは、まさにこの正常動作だからです。ロボット本体の関節は密閉され長寿命に設計され、HMI が故障を記録して診断に使えます。投資効果は、担い手の確保が難しくなった作業から削れる工数、荷崩れや受入れ差し戻しを防ぐ均一なパターン、そして手積みが生んでいた腰痛などの職業性障害がないことに表れます。2〜3 シフト運用では、削減できる工数だけで、しかも囲い付き従来機より導入費が安い分も含め、初年度のうちに十分回収できるのが一般的です。
よくあるご質問
1 分あたり何ケース処理できますか?
機種により 6〜12 ピック/分です。複数個同時掴みなら実質のケース数は増えます。実際の数値は、ケース重量、パターン、パレット高さに照らして確定します。
オペレーターのすぐ隣で安全に稼働できますか?
はい。評価で定めた力・速度の範囲内であれば可能です。力覚検知を使い、必要に応じてスキャナやライトカーテンを併用します。安全評価は、実際のグリッパーと製品を対象に実施します。
パターンの変更はどう行いますか?
パターンはケース寸法・パレット寸法から生成してレシピ登録し、HMI から呼び出します。機械調整ではなく数秒の切り替えで済みます。
ケースだけでなく袋も積めますか?
はい。袋・トレー用のグリッパーを使用します。充填済みの袋は変形して真空グリッパーに向かないため、袋の扱いは別途仕様化します。
必要なユーティリティは?
平らな床、機種に応じた 220 V または 380 V 電源、空圧グリッパー用の圧縮空気、そしてパレット交換用のフォークリフトの出入り口です。
まとめ
協働パレタイジングロボットは、中速ラインに、完全な囲いなしでケースや袋を積めるコンパクトで移動可能なレシピ方式のセルをもたらします。担い手の確保が難しい手積みと、荷崩れの原因になる不揃いなパターンを置き換えます。選定は、実可搬重量(ケース+グリッパー、最遠リーチで確認)、ピック速度、安全構成、そして 1〜2 か所のパレット位置で行います。WP-20、WP-40、WP-50 は、軽量ケースの高速域から重量物の低速域までをカバーし、バランスの取れた後段包装ラインではシーラーの後・包装機の前に自然に収まります。
手積みのパレタイジングをやめたい方は、 SunAura Packaging Machines のアプリケーションエンジニアへご相談ください 。ケース重量、寸法、ライン速度をお知らせください。あるいは 製品一覧で 3 機種の協働ロボットと、ラインを完成させるコンベア・包装機をご覧いただけます。2〜3 シフトの手積みを置き換える場合、削減工数だけで初年度のうちに回収できるのが通常です。均一で噛み合ったパターンは、顧客の受入れに荷崩れして届く荷も減らします。SunAura Packaging Machines は実ケース重量とピック速度に合わせてセルを選定し、グリッパー、スキャナ、パレット位置を実レイアウトに即して確定します。型番だけに合わせた機械ではなく、短期間で量産に入れるラインをお届けするためです。

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
プロフィールを見る ›