

中量産工場の少なくない数で、ボトルネックは充填機でも包装機でもカートナーでもなく、ラインの末端です。ケースは、2〜3 名のオペレーターがパレットに積める速さより速く包装設備から出てくるため、ライン全体がパレタイジング班のペースまで減速します。パレタイジングステーションが 1 時間 400 ケースで頭打ちのまま、新しい横型ピロー包装機を入れて出力を 20% 上げても無駄になります。本選定ガイドでは、通常 1 時間 500〜2,000 ケース、1〜3 シフトで運転する中量産工場が、製品・床面積・成長計画に合った 後段パレタイジングシステム を、供給しきれない大量産向けロボットセルに過剰投資せずに選ぶ方法を説明します。ここでの誤選は二方向に高くつきます。自動化が足りなければ人手のボトルネックが残り、過剰なら資本が遊びます。
中量産帯が最も仕様を決めにくい理由
両極は簡単です。1 時間 400 ケース未満の少量包装なら、たいてい手積みパレタイジングが適切で、自動化の投資は採算が合いません。1 時間 1,500 ケース超、あるいは重量物・不安定荷を扱う大量産工場なら、専用安全柵を備えたガントリー式または産業用 6 軸ロボットのパレタイジングセルが明らかに必要です。買い手が高くつく失敗をするのは、その間の中量産帯です。手積みを続けてラインの出力上限を決めさせてしまうか、ケースを待って遊び、解決すべき問題より高くつく重量級の産業用セルを買ってしまいます。本ガイドは、協働パレタイジングロボットかコンパクトなガントリー式ステーションが最も合理的な選択になる、まさにこの帯を対象としています。
四つのパレタイジング構成と、それぞれの適所
手積みパレタイジング。 概ね 1 時間 400〜500 ケース未満、特にケースサイズの変動が大きく短ロットの場合は今も正解です。柔軟で、設置費が安く、安全柵も要りません。弱点は、作業関連の負傷リスク、積付パターンのばらつき、そして人を増やさないと上がらない出力上限です。
協働ロボット(コボット)パレタイジングステーション。 固定台座に据えた 6 軸協働ロボットに、簡易な段積みプログラム、真空またはグリッパーツール、パレット位置決め治具を組み合わせた構成です。可搬質量と速度が安全な範囲に収まれば、コボットセルに完全な安全柵は不要で、床面積と設置工数を削減できます。ケース形状が揃っていれば、1 時間 400〜おおむね 1,200 ケースに最適です。 WP-40 協働パレタイジングロボット と、小型の WP-20 協働パレタイジングロボット がこの構成にあたります。設置面積が小さく、立上げが早く、パターン教示も簡単です。
コンパクトなガントリー式段積みパレタイザー。 ガントリーまたは直交ガントリーが、段形成テーブルから取り上げた 1 段分をまとめて積みます。高速で重いケースにも対応しますが、床面積と段集積コンベアが必要です。中量産の上限、おおむね 1 時間 800〜1,500 ケースに向きます。
産業用 6 軸ロボットセル。 大量産向けの回答で、到達範囲が広く、高速で、専用の安全柵を備えます。荷が重い、速度が帯の上限にある、将来の成長が確実、といった事情がない限り、中量産の買い手には過剰仕様です。「念のため」に買うと、たいてい稼働率が上がりません。
構成を決める六つの数値
願望ではなくデータで仕様を決めてください。見積を取る前に、次を揃えましょう。
1. 実際のケース/時。 定格ではなく、ラインの実際の持続出力を使います。包装機のカタログ速度に合わせ、実際の初回合格率を無視したパレタイザーは、供給不足か溢れを起こします。 カタログ定格ではなく実処理能力を算出する方法 の解説は、ここにもそのまま当てはまります。
2. ケース寸法・重量・形式。 長さ・幅、そして最も重い 1 ケースが、グリッパー寸法と必要可搬質量を決めます。柔らかい・空のケースはやさしいハンドリングが要り、重量ケースにはより大型のロボットと剛性の高いグリッパーが必要です。
3. パレットパターンと段数。 段パターンによって、1 段に置くケース数と段形成装置の要否が決まります。単純な方形積みは、組み積みや複数 SKU パターンより工具が簡素で済みます。
4. パレット寸法と積付け高さ。 標準の GMA または EUR パレットと、1,600〜1,800 mm の積付け高さが、ロボットに必要な到達範囲を定めます。到達範囲は妥協できない仕様です。最上段を無理なく置けない、パレットの端に届かないロボットは、安くても得ではありません。
5. 床面積と天井高。 コボットセルが最も省スペースで、ガントリー・産業用セルには集積、空パレットの搬入・搬出通路が必要です。扉や柱の位置まで含め、実際に使える区画を測ってください。 工場の失敗を招く包装ラインのレイアウト誤り.
6. シフト数と将来の伸び。 1 シフトなら休憩時の手作業介入が遅くても許容できますが、3 シフトのラインでは、セルがオペレーターを待たないよう、パレットの自動搬入・搬出、空パレット供給、満載パレット排出が必要です。
中量産案件の成否を分けるのは統合
リスクがあるのは、パレタイジングロボット本体ではなく、その周囲の物流です。ケースを予測できる向きで送る投入コンベア、上流の短い停止中もロボットが動き続けられる短いバッファ、空パレット供給、そして完成荷の排出経路が必要です。中量産ラインでは、完全な段集積システムを省き、ケースを固定台座のコボットへ直接送るコンパクトな構成が最適解になることが多くあります。設置が簡単で、理解しやすく、投資予算も健全に保てます。
受け渡しの安全も忘れないでください。協働ロボットでも、作業範囲の明確化、積込み・積降ろし位置の非常停止、分かりやすい表示は必要です。既設包装ラインの制御とセルを連動させ、ライン停止時にはロボットを穏やかに一時停止させ、満載になれば排出を促すようにすることは、見積で明示的に費用を払う価値があります。
荷崩れ防止:後段包装の後半戦
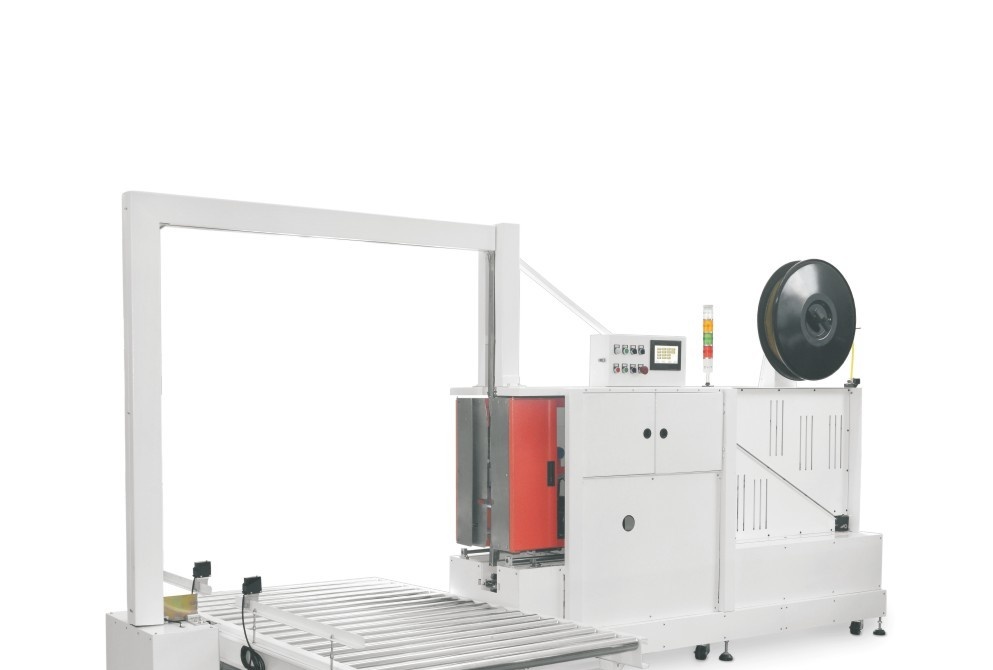
完璧に積まれたパレットも、輸送向けに固定しなければ物流上の問題として残ります。中量産工場の多くは、パレタイジングにストレッチ包装か結束、近年はその両方を組み合わせます。 FG2000B などのロータリーアーム式パレット包装機 は、固定リングまたは旋回アームから積荷の周りにストレッチフィルムを巻き、高速で均一に仕上げます。縦方向の拘束も必要な荷には、 AO77B/FG2000B パレット包装・結束システム のような包装・結束一体型が、1 ステーションでフィルムとバンドの両方を掛けます。固定のばらつきによる輸送破損の費用は、買い手が見落としがちです。 パレット包装機と手巻きの総コスト比較 は、均一な包装が返品・クレームの削減を通じていかに早く回収できるかを示しています。
中量産パレタイジングの費用と投資回収
協働パレタイジングステーションは、産業用ロボットセルのごく一部の費用で、数週間ではなく数日で設置できます。投資回収を押し上げるのは、手積み人件費の置き換え、作業負傷による欠勤の解消、そして通常最大の要因である、上流の包装設備に見合う持続出力への引き上げです。パレタイジングの渋滞で包装機速度の 70% に絞られていたラインも、ロボットがケースを扱うと 90〜95% で運転できるようになります。この回復分を資本・保守費と比べると、コボットステーションはおおむね 18〜30 か月で回収できます。電力・消耗品・保全を含む全体像は、購入価格だけでなく 自動包装ラインの総所有コストで判断すべきです。サプライヤーには目標可動率とその測定方法を聞いてください。上手く統合された中量産セルは、オペレーターの研修後におおむね 90% 以上の可動率を維持できるはずです。これを明確に下回る場合、たいていはロボット本体ではなく周辺コンベアや受け渡しにボトルネックがあり、発注前に確認して然るべき点です。
選定チェックリスト
見積を比べる前に、次すべてに答えが出ているか確認してください。実際の持続ケース/時、ケース寸法・重量・脆弱性、パレット種類と積付け高さ、必要な段パターン、使える床面積と到達範囲、空パレット自動供給・満載排出の要否、ストレッチ包装または結束への受け渡し、上流ライン制御との連動、製品間の想定段取り替え、そして現場の保守技能レベルです。この水準の情報に対し、汎用価格表ではなく個別構成で応じてくるサプライヤーこそ、初日から性能を出すセルを納める可能性が高い相手です。予備部品の推奨も求めましょう。パレタイジングセルの消耗品、グリッパーパッド、コンベアベルト、真空フィルター、安全リレーは、リードタイム付きで一覧化しておき、摩耗部品が計画外の 8 時間停止に発展しないようにすべきです。
グリッパーとエンドエフェクター:ロボットではなくケースで選ぶ
話題を集めるのはロボットアームですが、セルが実際に機能するかを決めるのはグリッパーです。中量産パレタイジングには、代表的なエンドエフェクターが三つあります。 真空グリッパー は吸着パッドで持ち上げ、上面が平らで埃のない硬いカートンやシュリンク結束品に向きます。高速で柔軟ですが、真空が効かない多孔質・柔軟・粉塵の多いケースは苦手です。 フォーク式またはスリップシートグリッパー はケースの下へ差し込み、開放トレーやデリケートな焼菓子パックなど、上から圧をかけられない製品に向きます。 クランプ式・サイドグリップツール は 2 枚のパドルでケースを挟み、不安定・過充填で真空だと潰れるケースに向きます。中量産セルの多くは汎用の真空ツール 1 つで仕様を決め、結果としてお客様の SKU の半分に合わず、ケース落下と時間ロスを招いています。グリッパーは すべての ケース形式ごとに適合を確認し、工具交換、あるいは手動で再調整せず SKU を切り替えられるツールの費用を見込んでください。
中量産パレタイジングでよくある誤り
繰り返される誤りが三つあります。第一は 包装機の定格速度にセルを合わせること で、実際の初回合格率ではないため、高価なロボットが供給不足になるか溢れます。第二は 空パレット・満載パレットの受け渡しを忘れることです。パレットを運ぶフォークリフトや満載荷の片付けを待つ優れたロボットは、手積みと大差ありません。第三は 将来の SKU 段取り替えを軽視することです。1 つのパターンは見事に積めても、エンジニアの訪問なしに 2 つ目へ切り替えられないセルは、多品種ラインでたちまち負担になります。ティーチペンダントのパターンメモリ、迅速なグリッパー交換、レシピ呼出しを最初の購入に確保しておく方が、後付けよりはるかに安上がりです。
SunAura Packaging Machines の中量産パレタイジングへの取り組み
SunAura Packaging Machines は、中量産の食品・飲料・消費財工場へ、協働パレタイジングロボット、コンパクトなガントリーステーション、パレット包装機、包装・結束一体型システムを供給しています。当社のエンジニアリングチームは実際のケース速度と製品形状から出発し、ボトルネックを解消する最小の構成を提案したうえで、投入・集積・荷崩れ防止の受け渡しを設計し、後段ライン全体が同じリズムで動くようにします。数量がそれを正当化する前に重量級投資を強いるのではなく、まずコボットを入れ、将来の高速セル用にインターフェースを残す方針です。
ケース・パレット・ライン速度に合わせた中量産向け後段構成をご希望でしたら、 SunAura Packaging Machines のエンジニアリングチームへご相談ください 。ケース寸法、目標ケース/時、現在のボトルネックをお知らせいただければ、段階的なパレタイジング・荷崩れ防止レイアウトをご提案します。
結論
後段パレタイジングシステムの選定は、突き合わせの作業です。ロボットの速度・可搬質量・到達範囲を、実際のケース速度・ケース形状・パレット高さに合わせ、周辺コンベア・パレット供給・荷崩れ防止を、ラインが実際に動く形に合わせます。中量産工場では、ストレッチ包装か結束を組み込んだ協働パレタイジングステーションが、出力のボトルネックを除くに十分速く、既設の床に収まるに十分小さく、過大な自動化に縛られず早く回収できる、最も合理的な中道となることがほとんどです。六つの運転数値を押さえ、それに構成を合わせ、投入と荷崩れ防止の受け渡しを正直に設計すれば、ラインの末端が工場全体の出力を決めることはなくなります。

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
プロフィールを見る ›