

El paletizado es la tarea que más plantas automatizan primero y que más ganas tienen de dejar de hacer a mano. Levantar cajas, sacos o fardos turno tras turno, agacharse y apilar capa sobre capa, es repetitivo, físicamente duro y cada vez más difícil de cubrir con personal, y una sola caja mal colocada en un palé manual basta para que la carga se desplace dentro de un camión. Para líneas de cadencia media que no justifican una paletizadora convencional grande, el robot paletizador colaborativo se ha convertido en la respuesta estándar: una célula robótica compacta con detección de fuerza que apila cajas sobre palés a partir de patrones almacenados, trabaja junto a las personas sin necesidad de una jaula de seguridad completa y se traslada entre líneas cuando cambia la producción. SunAura Packaging Machines ofrece tres de estas células —la WP-20, la WP-40 y la WP-50— y esta guía explica cómo funcionan, cómo se comparan y cómo especificar una.
Si apila cajas a mano, tiene una línea que va a entre cinco y doce ciclos por minuto aproximadamente o le cuesta mantener ocupados los puestos de palé a lo largo de los turnos, en las secciones siguientes encontrará la mecánica del robot, su modelo de seguridad, los cálculos de carga útil y de patrones, la distribución que necesita y las preguntas que deciden qué célula encaja en su línea.
Qué es una célula paletizadora colaborativa
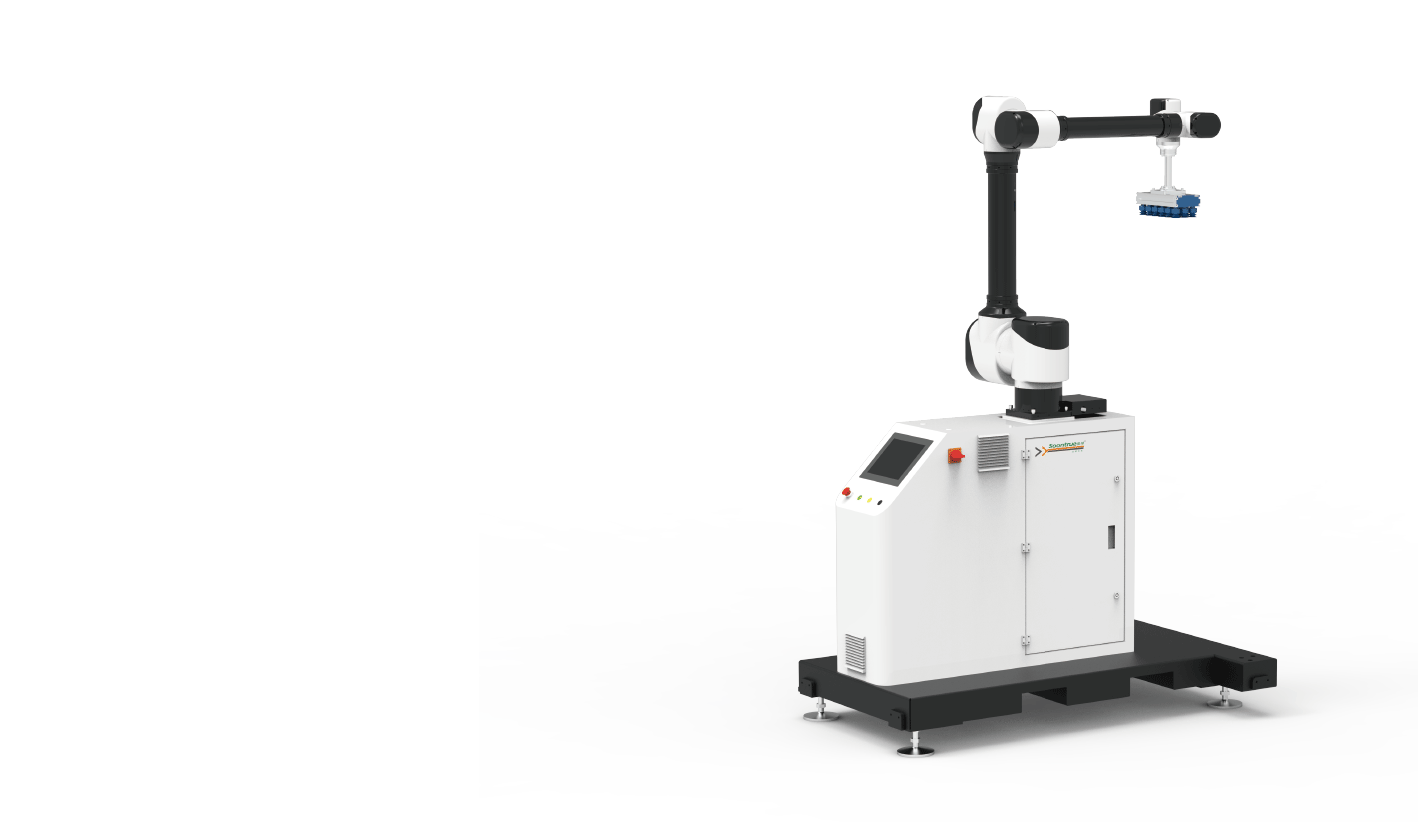
Una célula paletizadora combina un robot multieje con una columna de elevación o una base fija, una pinza adecuada al producto, un transportador de entrada de cajas y uno o dos puestos de palé. Las cajas llegan por la entrada, el robot recoge una o varias a la vez y las coloca según un patrón de capa, y la célula va subiendo por índices a medida que el palé se forma. Los patrones se guardan como recetas: tras introducir parámetros básicos como las dimensiones de caja y de palé, el robot construye cada capa automáticamente, y pasar de un producto a otro es seleccionar una receta y no rehacer mecánicamente la máquina. El conjunto es compacto —la WP-20 ocupa unos 3,4 × 1,7 m incluida su columna de elevación— y puede trasladarse con una carretilla elevadora, lo que encaja en plantas que fabrican productos distintos en líneas distintas.
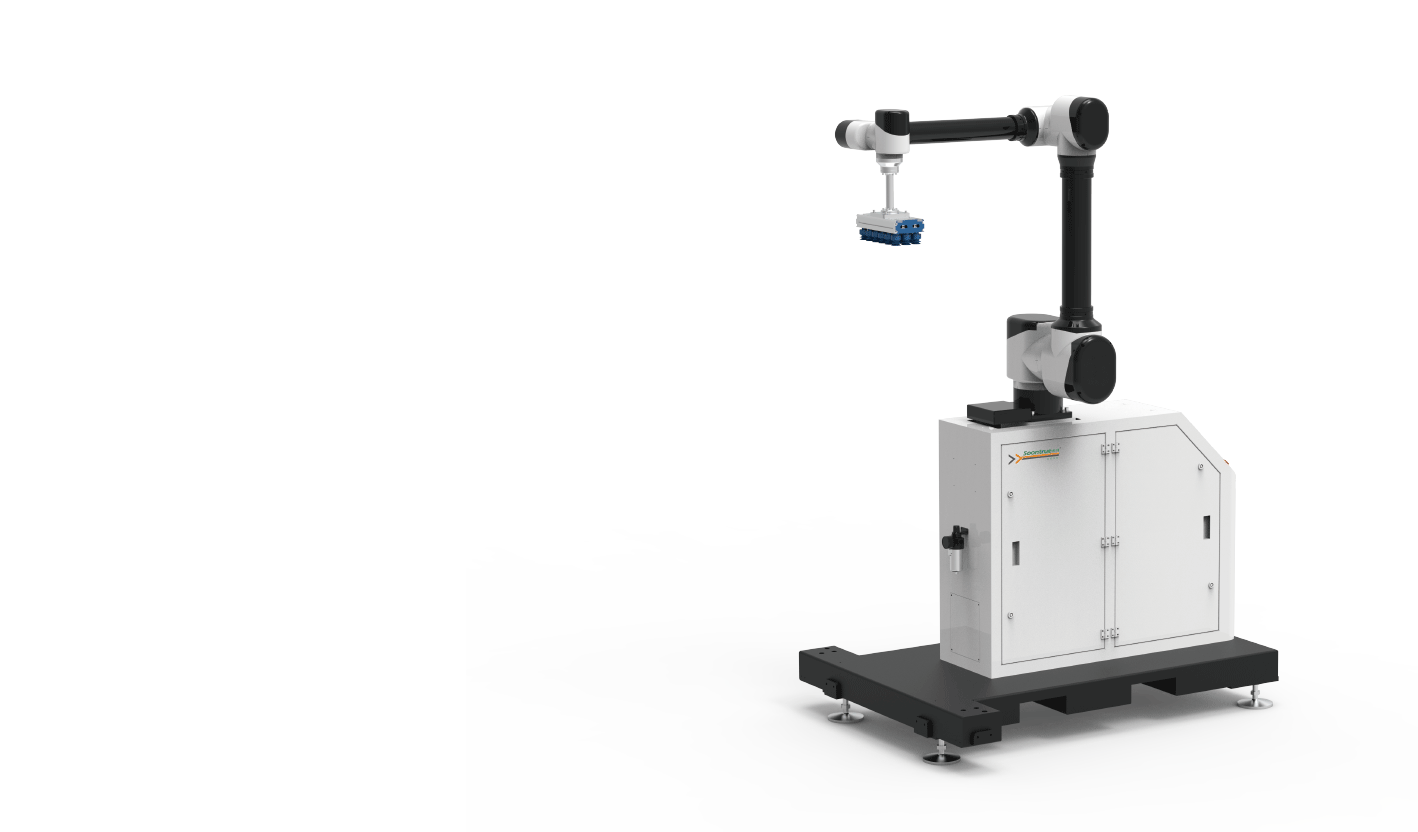
Las tres células, con datos verificados
SunAura Packaging Machines publica especificaciones verificadas en fábrica, y los tres modelos cubren el rango de carga útil y de cadencia que necesitan las líneas de velocidad media:
| Parámetro | WP-20 | WP-40 | WP-50 |
|---|---|---|---|
| Carga útil máx. (pinza incluida) | 30 kg | 45 kg | 45 kg |
| Alcance | — | 1780 mm | 1780 mm |
| Cadencia de paletizado | 8–12 ciclos/min | ≤8 ciclos/min | ≤6 ciclos/min |
| Altura máx. de palé | ≤2600 mm | ≤2550 mm | ≤2450 mm |
| Repetibilidad | — | ±0,05 mm | ±0,04 mm |
| Potencia instalada | 3 kW | 3,5 kW | 3,5 kW |
| Consumo de aire | 200 L/min | 240–460 L/min | 240–460 L/min |
| Peso neto | 600 kg | ≈650 kg | ≈650 kg |
| Tamaño máx. de palé | 1200×1200 mm | 1200×1200 mm | 1200×1100 mm |
WP-20El robot paletizador colaborativo WP-20 es la célula más rápida y conviene para cajas ligeras a las cadencias más altas; la WP-40 admite cajas más pesadas con un alcance de 1780 mm; y la WP-50 se basa en una estructura simplificada con comunicaciones EtherCAT y protección IP54 para servicio más pesado y lento. Como siempre, la planificación debe usar la cadencia alcanzable con la caja y el patrón reales y no la cifra máxima, la disciplina que recoge la guía de SunAura Packaging Machines sobre el rendimiento real.
El cálculo de carga útil que los compradores pasan por alto
El error de especificación más frecuente es tomar la carga útil nominal como peso de la caja. La cifra de carga útil incluye la pinza, y un robot nominal de 30 kg con una pinza de 5 kg deja 25 kg para el producto. Si el robot recoge varias cajas por ciclo —que es como se alcanzan cadencias efectivas más altas—, su peso conjunto más el de la pinza debe quedar dentro del valor nominal. El cálculo es, por tanto: peso de caja × cajas por ciclo + peso de la pinza ≤ carga útil nominal, comprobado en el punto de mayor alcance del patrón, donde la capacidad del robot es menor. Una línea que encaja cajas de 18 kg de dos en dos necesita una célula de clase 45 kg aunque cada caja esté muy por debajo de 30 kg, y SunAura Packaging Machines hace este cálculo con las cajas reales del cliente en lugar de aplicar el nombre del modelo como regla.
La elección de pinza va ligada al producto. Las pinzas de vacío sirven para cajas cerradas y fardos lisos; las pinzas mecánicas o de horquilla, para sacos, bandejas abiertas y superficies porosas; y las pinzas a medida, para productos mixtos o poco habituales. Los sacos de grano, cemento o alimento para mascotas se deforman al levantarlos y necesitan pinzas diseñadas para ello, mientras que las cajas rígidas RSC encajan con el vacío. La pinza influye también en el consumo de aire, y por eso las especificaciones indican el consumo neumático junto a la potencia.
El modelo de seguridad: qué significa realmente colaborativo
Un robot colaborativo utiliza sensores de fuerza y par para detectar el contacto y detenerse, lo que le permite trabajar junto a las personas sin la jaula totalmente cerrada que requiere un robot convencional, pero colaborativo no equivale a sin protección en cualquier configuración. La evaluación de seguridad cubre la aplicación concreta: los límites de velocidad y de fuerza, la pinza y el producto transportado —un robot que mueve una caja pesada no es inocuo al contacto— y las zonas por las que los operarios se acercan para retirar el palé. Donde el personal entra con frecuencia en la célula, los escáneres ralentizan el robot al acercarse y lo detienen a corta distancia; donde la renovación del palé mantiene alejadas a las personas, pueden usarse cortinas de luz o protecciones fijas, y la WP-50 puede especificarse con puertas protectoras o cortinas de luz opcionales.

El resultado práctico es una célula que ocupa mucho menos suelo que un robot convencional enjaulado y permite a los operarios retirar palés llenos y suministrar vacíos sin un perímetro vallado, cumpliendo aun así los requisitos de seguridad de máquinas. SunAura Packaging Machines realiza la evaluación de riesgos para la distribución real en la puesta en marcha, porque un robot seguro en una configuración —lento, cajas ligeras, zona con escáner— no es automáticamente seguro si se hace funcionar más rápido con producto más pesado.
Patrones, puestos de palé y gestión de palés vacíos
Los patrones de palé son donde el robot demuestra su flexibilidad. Los patrones entrelazados, en los que las cajas se solapan entre posiciones, producen las cargas más estables y se generan automáticamente al introducir las dimensiones de caja y de palé; el robot guarda patrones para cada producto y los recupera en segundos. Las células se configuran con uno o dos puestos de palé —la WP-20 y la WP-40 pueden colocar a cada lado— y dos puestos permiten al robot pasar directamente a un palé vacío mientras se retira el lleno, eliminando la pausa de cambio. Pueden añadirse dispensadores automáticos de palés vacíos para que la célula funcione desatendida más tiempo, mientras que la colocación manual sirve para operaciones más pequeñas. En producción mixta, donde las alturas de palé y los patrones cambian con cada pedido, las recetas almacenadas sustituyen a las pilas irregulares que produce el apilado manual, que es la principal causa de que las cargas se desplacen y se rechacen a la recepción de mercancías.
Distribución, servicios e integración
La célula necesita un suelo plano, un transportador de entrada que entregue las cajas con una orientación fija y espacio para retirar el palé con carretilla elevadora o transpaleta; las configuraciones de dos palés se planifican para que la carretilla pueda llegar a un puesto mientras el robot trabaja en el otro. La alimentación es de 380 V trifásicos para la WP-20 y de 220 V para la WP-50, con aire comprimido a 0,5–0,7 MPa para las pinzas neumáticas, y la línea aguas arriba debe alimentar cajas al menos a la velocidad de recogida del robot, con una sección de acumulación corta para que el robot nunca espere. Los principios de integración coinciden con la guía general de SunAura Packaging Machines sobre transportadores y manejo de producto, y la célula suele colocarse después de una selladora automática, con los palés envueltos pasando luego a una envolvedora: la combinación que describen la guía de distribución de fin de línea y la selección de envolvedoras de palés.
Cobot frente a paletizadora convencional
A veces los compradores comparan una célula colaborativa con una paletizadora convencional de alta velocidad, y la línea divisoria es la cadencia y la variedad. Las máquinas convencionales paletizan más rápido y convienen a un solo producto en gran volumen, pero son más grandes, más fijas y menos flexibles entre patrones. Las células colaborativas cambian velocidad punta por compacidad, movilidad, flexibilidad de recetas y menores requisitos de protección, y encajan en las líneas de velocidad media y múltiples SKU que la mayoría de las plantas opera realmente, a menudo con un coste total instalado inferior. Para líneas por encima de una docena de ciclos por minuto con un solo producto se considera una célula de alta velocidad convencional o robótica; por debajo de esa cifra, y siempre que productos y distribuciones cambien, gana la célula colaborativa, una comparación que SunAura Packaging Machines desarrolla caso por caso.
Un escenario de distribución concreto
El valor de la célula se ve más claro con una distribución concreta. Imagine una planta de productos para el hogar que hace pasar dos líneas a una zona de paletizado compartida, con cajas de papel tisú y productos de limpieza selladas al final de cada línea y transportadas a una única WP-40. El robot está configurado con dos puestos de palé, de modo que mientras apila un palé la carretilla retira el terminado y coloca uno vacío, y la línea no se detiene para el cambio. Las cajas de distintos productos llevan patrones distintos, cada uno guardado como receta y recuperado cuando cambia el producto, y la zona delimitada por el escáner ralentiza el robot cuando se acerca una carretilla. Un día en que la segunda línea fabrica un producto más pesado, la misma célula lo asume porque los 45 kg de carga útil cubren ambos casos, y el fin de semana la célula se traslada con una carretilla para paletizar una tercera línea en otra nave: la flexibilidad que una paletizadora convencional fija no puede ofrecer.
Ese escenario muestra también la disciplina de planificación: el transportador de entrada debe orientar todas las cajas del mismo modo, la acumulación previa al robot debe alojar suficientes cajas para un cambio de palé y las rutas de la carretilla no deben cruzar la zona de trabajo del robot. Las plantas que resuelven esto antes de la instalación llegan a producción en días; las que improvisan pasan semanas persiguiendo cajas mal orientadas y salidas bloqueadas.
Mantenimiento y retorno práctico
Una célula colaborativa requiere poco mantenimiento comparada con una paletizadora convencional: hay pocos ajustes mecánicos y ningún mecanismo de conformación de capas que regular. Las comprobaciones prácticas son la pinza y sus ventosas o dedos, el sistema de vacío cuando lo lleva, la columna de elevación y sus guías, y los escáneres de seguridad y circuitos de emergencia, que se verifican según un programa porque su correcto funcionamiento es lo que hace segura la distribución abierta. Las articulaciones del robot están selladas y diseñadas para una vida útil larga, y el HMI registra los fallos para el diagnóstico. El retorno se mide en la mano de obra que se retira de un trabajo que las plantas cada vez cubren peor, en los patrones uniformes que evitan que las cargas se desplacen y se rechacen y en la ausencia de las lesiones por sobreesfuerzo que provoca el apilado manual; en una operación de dos o tres turnos, el ahorro de mano de obra por sí solo suele justificar la célula en sus primeros años, junto con el menor coste total instalado frente a una máquina convencional enjaulada.
Preguntas frecuentes
¿Cuántas cajas por minuto puede manejar?
Entre 6 y 12 ciclos por minuto según el modelo, y los ciclos múltiples elevan la cadencia efectiva de cajas; la cifra real se confirma con el peso de sus cajas, el patrón y la altura de palé.
¿Puede trabajar de forma segura junto a mis operarios?
Sí, dentro de los límites de fuerza y velocidad evaluados, mediante detección de fuerza y, cuando hace falta, escáneres o cortinas de luz; la evaluación de seguridad se completa para la pinza y el producto concretos.
¿Cómo se cambian los patrones?
Los patrones son recetas almacenadas que se generan a partir de las dimensiones de caja y de palé y se recuperan desde el HMI, de modo que un cambio de producto lleva segundos en lugar de un ajuste mecánico.
¿Puede apilar sacos además de cajas?
Sí, con una pinza adecuada para sacos o bandejas; el manejo de sacos se especifica aparte porque los sacos llenos se deforman y no encajan con las pinzas de vacío.
¿Qué servicios necesita?
Suelo plano, alimentación de 220 o 380 V según el modelo, aire comprimido para pinzas neumáticas y acceso de carretilla elevadora para el cambio de palé.
Conclusión
Un robot paletizador colaborativo ofrece a las líneas de velocidad media una célula compacta, móvil y basada en recetas que apila cajas y sacos sin jaula completa, sustituyendo el levantamiento manual que las plantas no logran cubrir y los patrones irregulares que hacen que las cargas se desplacen. Especificada por la carga útil real —cajas más pinza, comprobada a pleno alcance—, la cadencia de recogida, la solución de seguridad y uno o dos puestos de palé, la WP-20, la WP-40 y la WP-50 cubren el abanico que va de cajas ligeras y rápidas a servicio más pesado y lento, y encajan de forma natural después de la selladora y antes de la envolvedora en un fin de línea equilibrado.
Si quiere dejar de apilar palés a mano, contacte con los ingenieros de aplicaciones de SunAura Packaging Machines con los pesos y dimensiones de sus cajas y la cadencia de su línea, o revise las células en el centro de productos, incluidos los tres robots colaborativos y los transportadores y envolvedoras que completan la línea. Cuando la célula sustituye el apilado manual a dos o tres turnos, el ahorro de mano de obra por sí solo suele cubrirla en los primeros años, y los patrones entrelazados uniformes reducen las cargas rechazadas que llegan desplazadas a la recepción del cliente. SunAura Packaging Machines dimensiona cada célula con los pesos reales de las cajas y la cadencia de recogida, con pinzas, escáneres y puestos de palé confirmados para la distribución concreta, de modo que el comprador recibe una línea que llega rápido a producción y no una máquina ajustada solo a su nombre comercial.

Sarah evaluates packaging consumables against machine capability: film gauge and prestretch, PP versus PET and steel strapping, core width, tension settings and corner board use. Her articles connect film and band choice to machine settings, freight damage rates and total cost per pallet, rather than recommending the cheapest consumable on paper.
Ver biografía completa ›