

En un número sorprendente de fábricas de volumen medio, el cuello de botella no es la llenadora, la envolvedora ni la cartonera: es el final de la línea. Las cajas salen del equipo de embalaje más rápido de lo que dos o tres operarios pueden apilarlas en palés, y toda la línea baja al ritmo de la cuadrilla de paletizado. Comprar una nueva envolvedora de flujo para aumentar la producción un 20 % es un desperdicio si la estación de paletizado sigue limitando a 400 cajas por hora. Esta guía de selección explica cómo una fábrica de volumen medio —que suele trabajar entre 500 y 2.000 cajas por hora, en uno a tres turnos— debe elegir un sistema de paletizado de fin de línea que encaje con su producto, su superficie y sus planes de crecimiento, sin invertir de más en una célula robótica de gran volumen que no pueda alimentar. Aquí la elección equivocada cuesta caro en dos direcciones: poca automatización deja un cuello de botella de mano de obra, y demasiada deja capital parado.
Por qué el volumen medio es la franja más difícil de especificar
Los extremos son sencillos. Una operación de envasado de bajo volumen, por debajo de 400 cajas por hora, suele resolverse mejor con paletizado manual; el capital de la automatización no se justifica. Una planta de gran volumen por encima de 1.500 cajas por hora, o que maneje cargas pesadas o inestables, necesita claramente una célula de paletizado robótica industrial de seis ejes o de pórtico, con vallado de seguridad dedicado. La franja intermedia es donde los compradores cometen errores costosos: o mantienen el paletizado manual hasta que dicta el techo de producción de la línea, o compran una célula industrial pesada que queda parada esperando cajas y cuesta más que el problema que resuelve. Esta guía se dirige precisamente a esa franja, donde un robot paletizador colaborativo o una estación compacta de tipo pórtico suele ser la opción más racional.
Las cuatro arquitecturas de paletizado y dónde encaja cada una
Paletizado manual. Sigue siendo la respuesta correcta por debajo de unas 400 a 500 cajas por hora, sobre todo con tamaños de caja muy variables y series cortas. Es flexible, barato de instalar y no necesita vallado. Sus puntos débiles son el riesgo de lesión ergonómica, los patrones de capa irregulares y un techo de producción que solo sube añadiendo personas.
Estación de paletizado colaborativa (cobot). Un robot colaborativo de seis ejes sobre un pedestal fijo, normalmente integrado con un programa sencillo de apilado por capas, una herramienta de vacío o una pinza y un utillaje de posicionamiento del palé. Las células cobot no requieren vallado de seguridad completo si la carga útil y la velocidad se mantienen dentro de límites de trabajo seguros, lo que ahorra superficie y tiempo de instalación. Son ideales para 400 a 1.200 cajas por hora con geometrías de caja regulares. El robot paletizador colaborativo WP-40 y el más pequeño robot paletizador colaborativo WP-20 representan esta arquitectura: superficie ocupada modesta, despliegue rápido y aprendizaje de patrones sencillo.
Paletizador compacto de capas tipo pórtico. Un pórtico, o pórtico cartesiano, apila capas completas recogidas de una mesa formadora de capas. Son más rápidos y admiten cajas más pesadas, pero necesitan más superficie y un transportador de acumulación de capas. Encajan en el extremo superior del volumen medio, aproximadamente de 800 a 1.500 cajas por hora.
Célula robótica industrial de seis ejes. Es la respuesta para gran volumen, con gran alcance, alta velocidad y vallado dedicado. Está sobredimensionada para la mayoría de los compradores de volumen medio, salvo que la carga sea pesada, la cadencia esté en el techo de la franja o el crecimiento futuro sea seguro. Comprar una «por si acaso» suele dejarla infrautilizada.
Los seis números que determinan la arquitectura
Especifique con datos, no con deseos. Reúna estos antes de pedir cotizaciones.
1. Cajas reales por hora. Utilice la producción sostenida real de la línea, no la de su placa. Un paletizador ajustado a la velocidad de catálogo de la envolvedora pero no a su ritmo real de primera pasada se quedará sin cajas o se desbordará. Nuestra guía para calcular la cadencia real y no la velocidad nominal del catálogo se aplica aquí con la misma firmeza.
2. Dimensiones, peso y formato de la caja. La longitud, la anchura y la caja individual más pesada fijan el tamaño de la pinza y la carga útil necesaria. Las cajas frágiles o vacías necesitan una manipulación suave; las pesadas, un robot más robusto y una pinza más rígida.
3. Patrón de palé y número de capas. El patrón de capa determina cuántas cajas debe colocar la célula por capa y si hace falta un formador de capas. El apilado cuadrado simple exige un utillaje menos complejo que los patrones entrelazados o mixtos multi-SKU.
4. Superficie del palé y altura de apilado. Los palés estándar GMA o EUR y una altura de apilado de 1.600 a 1.800 mm definen el alcance necesario del robot. El alcance es una especificación rígida; un robot que no alcanza con holgura la capa superior o el borde lejano del palé no es una ganga.
5. Superficie y altura libre. Las células cobot necesitan la menor superficie ocupada; las de pórtico y las industriales necesitan acumulación y pasillos de entrada y salida de palés. Mida el espacio realmente disponible, incluidas las posiciones de puertas y pilares. Evite las trampas de distribución que se describen en nuestra nota sobre errores de distribución de líneas de embalaje que provocan fallos en fábrica.
6. Número de turnos y crecimiento. Una operación de un solo turno tolera una intervención manual más lenta en los descansos; una línea de tres turnos necesita entrada y salida automáticas de palés, suministro de palés vacíos y descarga de cargas completas para que la célula nunca espere a un operario.
La integración es donde los proyectos de volumen medio salen bien o mal
El robot paletizador en sí rara vez es la parte arriesgada; lo es el flujo de materiales que lo rodea. Necesita un transportador de entrada que presente las cajas en una orientación predecible, una forma de acumular un pequeño pulmón para que el robot siga trabajando durante una parada breve aguas arriba, suministro de palés vacíos y una ruta de salida para las cargas terminadas. En líneas de volumen medio, una solución compacta que lleve las cajas directamente a un cobot sobre pedestal fijo —sin un sistema completo de acumulación de capas— suele ser el punto justo: es sencilla de instalar, fácil de entender y mantiene el presupuesto de capital en sus términos.
No olvide la seguridad en la transferencia. Incluso un robot colaborativo necesita un volumen de trabajo definido, paradas de emergencia en los puntos de carga y descarga y señalización clara. Integrar la célula con el sistema de control de la línea de embalaje existente —de modo que una línea detenida pause el robot con suavidad y una carga completa active la descarga— merece pagarse explícitamente en la cotización.
Sujeción de la carga: la segunda mitad del fin de línea
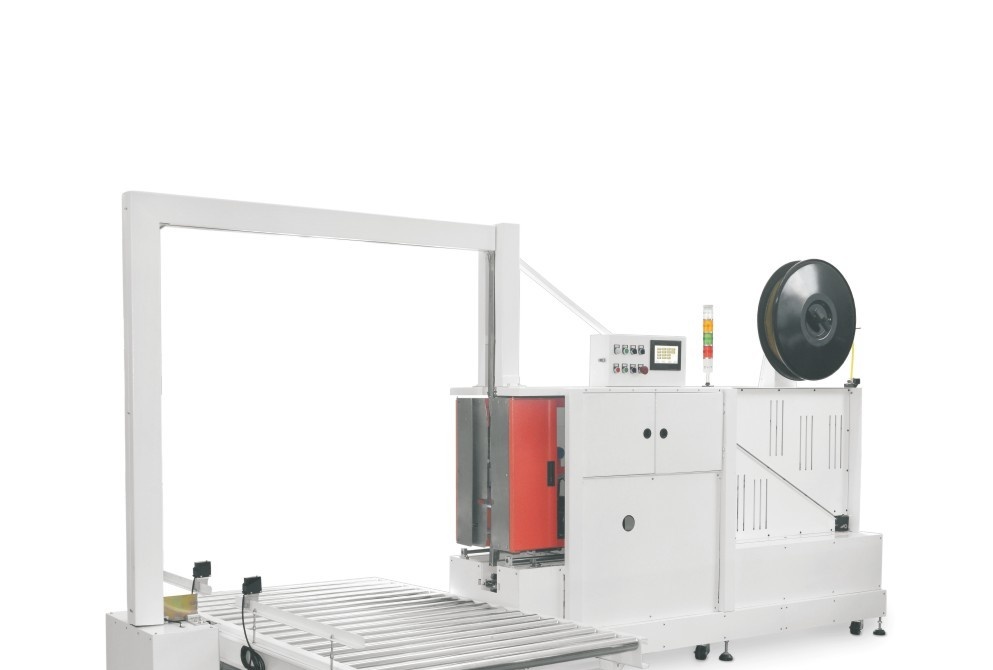
Un palé perfectamente apilado sigue siendo un problema logístico si la carga no va sujeta para el transporte. La mayoría de las plantas de volumen medio combinan el paletizado con envoltura con film estirable o con flejado, y cada vez más con ambos. Una envolvedora de palés de brazo rotativo como la FG2000B aplica film estirable alrededor de la carga desde un anillo o brazo rotativo fijo, lo que es rápido y constante. Para cargas que además necesitan sujeción vertical, una combinación integrada de envoltura y flejado como el sistema de envoltura y flejado de palés AO77B/FG2000B aplica film y fleje en una sola estación. Los compradores suelen subestimar el coste de los daños en tránsito provocados por una sujeción irregular; nuestra comparativa de coste total de la envolvedora de palés frente a la envoltura manual muestra con qué rapidez se amortiza una envoltura constante gracias a menos devoluciones y reclamaciones.
Coste y retorno del paletizado de volumen medio
Una estación de paletizado colaborativa cuesta una fracción de una célula robótica industrial completa y puede instalarse en días, no en semanas. El retorno viene de sustituir mano de obra de apilado manual, eliminar el absentismo asociado a la ergonomía y —normalmente el factor mayor— elevar la producción sostenible de la línea hasta igualar el equipo de embalaje aguas arriba. Una línea que antes se limitaba al 70 % de la velocidad de la envolvedora por congestión en el paletizado suele poder trabajar al 90 o 95 % cuando un robot maneja las cajas. Si se compara esa producción recuperada con el coste de capital y de mantenimiento, una estación cobot se amortiza habitualmente en dieciocho a treinta meses. El cuadro completo, con energía, consumibles y mantenimiento, debe juzgarse frente al coste total de propiedad de las líneas de embalaje automáticas, y no solo frente al precio de compra. Pida a los proveedores una cifra de disponibilidad objetivo y cómo la miden; una célula de volumen medio bien integrada debería sostener un 90 % o más de disponibilidad una vez formados los operarios, y cualquier valor notablemente inferior suele señalar un cuello de botella en los transportadores o en la transferencia y no en el robot, algo que conviene cuestionar antes de firmar el pedido.
La lista de verificación para la selección
Antes de comparar cotizaciones, confirme que tiene respuesta a todo lo siguiente: cajas reales sostenidas por hora; dimensiones, peso y fragilidad de la caja; tipo de palé y altura de apilado; patrón de capa requerido; superficie disponible y alcance; si se necesitan suministro automático de palés vacíos y descarga de cargas; cómo transfiere la célula a la envoltura estirable o al flejado; cómo se integra con los controles de la línea aguas arriba; los cambios de formato previstos entre productos; y el nivel de capacitación de mantenimiento en planta. Los proveedores que responden a este nivel de detalle con una configuración a medida —y no con una lista de precios genérica— son los que probablemente entreguen una célula que rinda desde el primer día. Pida también una recomendación de repuestos: las piezas de desgaste de una célula de paletizado —almohadillas de pinza, correas de transportador, filtros de vacío y relés de seguridad— deben figurar con sus plazos de entrega para que un componente desgastado nunca se convierta en una parada imprevista de ocho horas.
Pinza y utillaje de extremo de brazo: elíjalos por la caja, no por el robot
El brazo del robot se lleva los titulares; la pinza decide si la célula funciona de verdad. Tres herramientas de extremo de brazo habituales encajan en el paletizado de volumen medio. Una pinza de vacío eleva por ventosas y es adecuada para cajas rígidas y fardos retractilados con la parte superior plana y sin polvo; es rápida y flexible, pero sufre con cajas porosas, flexibles o polvorientas en las que el vacío no agarra. Una pinza de horquilla o de hoja deslizante se desliza bajo la caja y es adecuada para productos que no toleran presión superior, como bandejas abiertas o packs delicados de panadería. Una pinza de mordaza o de agarre lateral sujeta la caja entre dos paletas y es adecuada para cajas inestables o sobrellenadas que se aplastarían con vacío. Muchas células de volumen medio se especifican con una única herramienta de vacío genérica que luego no sirve para la mitad de los SKU del cliente, lo que provoca cajas caídas y tiempo perdido. Confirme la pinza frente a everytodos los formatos de caja que utilice, y reserve presupuesto para un cambio de herramienta o para una herramienta capaz de alternar entre SKU sin reajuste manual.
Errores habituales en el paletizado de volumen medio
Se repiten tres errores. El primero es ajustar la célula a la velocidad de placa de la envolvedora y no a su ritmo real de primera pasada, lo que deja sin cajas a un robot caro o lo desborda. El segundo es olvidar la transferencia de palés vacíos y de cargas completas: un robot magnífico que espera a que una carretilla traiga palés o retire cargas completas apenas mejora el apilado manual. El tercero es ignorar los futuros cambios de formato entre SKU; una célula que apila un patrón de maravilla pero no puede pasar a un segundo patrón sin la visita de un ingeniero se convierte rápido en un lastre en una línea multiproducto. Reservar en la compra original memoria de patrones en la programadora de aprendizaje, cambios rápidos de pinza y recuperación de recetas es mucho más barato que adaptarlo después.
Cómo aborda SunAura Packaging Machines el paletizado de volumen medio
SunAura Packaging Machines suministra robots paletizadores colaborativos, estaciones compactas de pórtico, envolvedoras de palés y sistemas integrados de envoltura y flejado a fábricas de alimentos, bebidas y bienes de consumo de volumen medio. Nuestro equipo de ingeniería parte de la cadencia real de cajas y de la geometría real del producto, recomienda la arquitectura más pequeña que resuelve el cuello de botella y después diseña la entrada, la acumulación y la transferencia de sujeción de carga para que todo el fin de línea avance con ritmo. Preferimos desplegar hoy un cobot y dejar preparada la interfaz para una célula más rápida mañana, antes que forzar al comprador a una inversión pesada antes de que el volumen la justifique.
Si desea una configuración de fin de línea de volumen medio ajustada a sus cajas, palés y velocidad de línea, contacte con el equipo de ingeniería de SunAura Packaging Machines con las dimensiones de sus cajas, las cajas por hora objetivo y su cuello de botella actual, y le propondremos una distribución por etapas de paletizado y sujeción de carga.
Conclusión
Elegir un sistema de paletizado de fin de línea es un ejercicio de ajuste: ajustar la velocidad, la carga útil y el alcance del robot a su cadencia real de cajas, a la geometría de sus cajas y a la altura de palé, y ajustar los transportadores, el suministro de palés y la sujeción de carga a cómo funciona realmente su línea. Para las fábricas de volumen medio, una estación de paletizado colaborativa con envoltura estirable o flejado integrados suele ser la vía media racional: lo bastante rápida para eliminar el cuello de botella de producción, lo bastante pequeña para caber en la superficie existente y lo bastante moderada para amortizarse pronto sin atarle a una automatización sobredimensionada. Obtenga los seis números operativos, ajuste la arquitectura a ellos, diseñe con honestidad la entrada y la transferencia de sujeción de carga, y el final de su línea dejará de dictar la producción de toda la planta.

Michael designs automated palletizing stations and ties upstream case or bag flow to downstream stretch wrapping. His work spans conventional layer palletizers, robotic arm cells, conveyor routing, safety fencing and handover logic between machines. He writes about palletizer selection, load stability and how an end-of-line sequence should be balanced.
Ver biografía completa ›